无人机仿真:从PID到自适应滑模的轨迹跟踪之旅
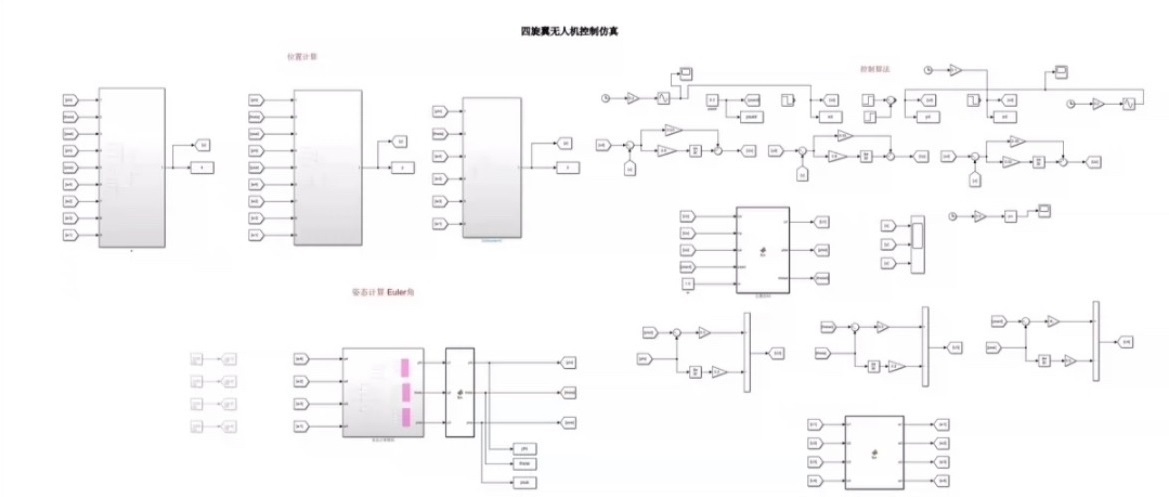
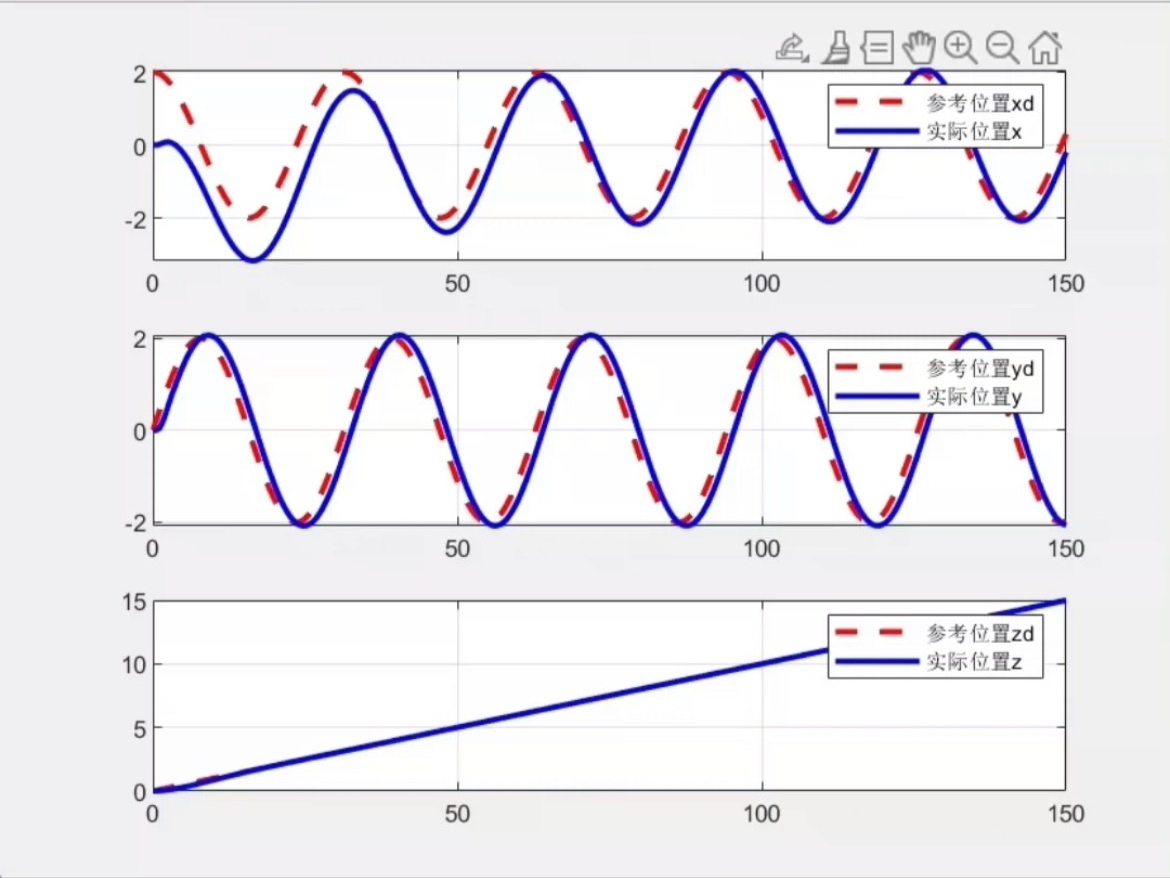
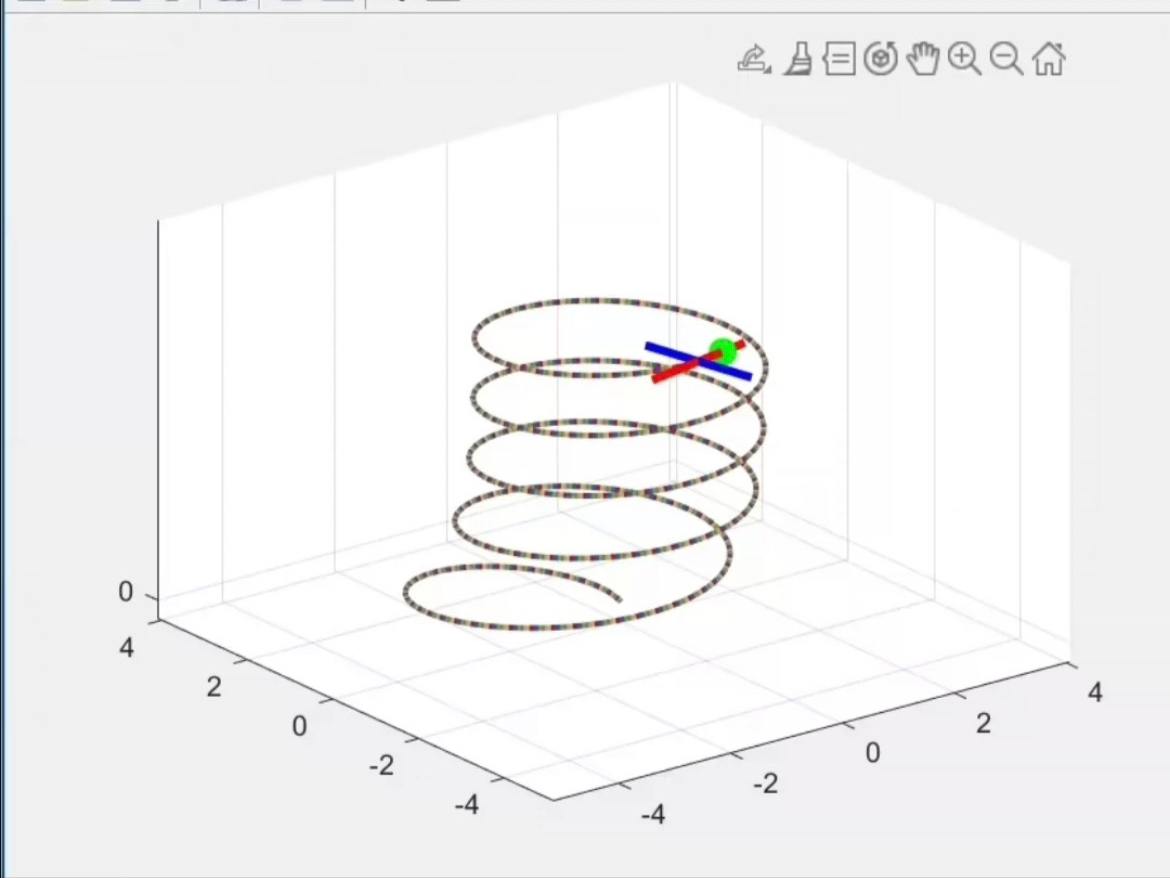
无人机仿真无人机四旋翼uav轨迹跟踪PID控制matlab,simulink仿真,包括位置三维图像,三个姿态角度图像,位置图像,以及参考位置实际位置对比图像。 四旋翼无人机轨迹跟踪自适应滑模控制,matlab仿真
一、引言
在无人机领域,精确的轨迹跟踪控制是实现各种复杂任务的关键。今天咱们就来聊聊四旋翼无人机(UAV)的轨迹跟踪控制,主要讲讲PID控制和自适应滑模控制,并通过Matlab和Simulink来进行仿真实现。
二、PID控制在四旋翼无人机轨迹跟踪中的应用
(一)原理简介
PID控制是一种经典的反馈控制算法,它通过比例(P)、积分(I)和微分(D)三个环节对误差信号进行处理,进而调整控制输出,使系统能够快速、稳定地跟踪目标轨迹。在四旋翼无人机中,对于位置和姿态的控制都可以运用PID算法。
(二)Matlab和Simulink实现
- 建立模型:在Simulink中搭建四旋翼无人机的动力学模型,这里假设已经有一个较为准确的模型,其输入为控制量(例如四个电机的转速),输出为无人机的位置和姿态信息。
- PID控制器设计:以位置控制为例,Matlab代码实现一个简单的PID控制器:
% PID参数设置
Kp = 10;
Ki = 0.1;
Kd = 1;
% 初始化误差和积分项
error_prev = 0;
integral = 0;
% 假设当前位置和目标位置
current_position = 0;
target_position = 10;
for time = 1:100
    % 计算误差
    error = target_position - current_position;
    % 比例项
    P_term = Kp * error;
    % 积分项
    integral = integral + error;
    I_term = Ki * integral;
    % 微分项
    D_term = Kd * (error - error_prev);
    % 控制输出
    control_output = P_term + I_term + D_term;
    % 更新当前位置(这里只是简单示意,实际需要结合动力学模型)
    current_position = current_position + control_output;
    % 更新上一时刻误差
    error_prev = error;
end在这段代码中,首先设定了PID的三个参数Kp、Ki、Kd。通过循环不断计算误差,并依据误差更新比例项、积分项和微分项,最终得到控制输出,模拟了对无人机位置的控制过程。
(三)仿真结果展示
- 位置三维图像:利用Matlab的绘图函数,比如
plot3函数,可以将无人机在三维空间中的轨迹绘制出来,直观展示其飞行路径。
% 假设已经得到无人机在三维空间的位置数据x,y,z
figure;
plot3(x,y,z);
xlabel('X Position');
ylabel('Y Position');
zlabel('Z Position');
title('3D Trajectory of UAV');- 三个姿态角度图像:同样可以使用
plot函数分别绘制无人机的俯仰角、滚转角和偏航角随时间的变化曲线。
% 假设已经得到姿态角数据roll, pitch, yaw
figure;
subplot(3,1,1);
plot(time,roll);
ylabel('Roll Angle');
title('Roll Angle vs Time');
subplot(3,1,2);
plot(time,pitch);
ylabel('Pitch Angle');
title('Pitch Angle vs Time');
subplot(3,1,3);
plot(time,yaw);
xlabel('Time');
ylabel('Yaw Angle');
title('Yaw Angle vs Time');- 位置图像:绘制无人机在某一维度(如Z轴)上的位置随时间变化的曲线,能够清晰看到其高度的变化情况。
% 假设已经得到Z轴位置数据z和时间数据time
figure;
plot(time,z);
xlabel('Time');
ylabel('Z Position');
title('Z Position vs Time');- 参考位置实际位置对比图像:将参考位置和实际位置绘制在同一幅图中,方便对比两者的差异。
% 假设已经得到参考位置数据ref_z和实际位置数据z以及时间数据time
figure;
plot(time,ref_z,'r--', 'LineWidth',1.5); hold on;
plot(time,z,'b-', 'LineWidth',1.5);
legend('Reference Position', 'Actual Position');
xlabel('Time');
ylabel('Position');
title('Reference vs Actual Position');
三、四旋翼无人机轨迹跟踪的自适应滑模控制
(一)原理简介
自适应滑模控制结合了滑模控制的鲁棒性和自适应控制对不确定参数的自适应性。滑模控制通过设计滑模面,使系统状态在滑模面上滑动,从而达到期望的控制效果。而自适应部分则根据系统的不确定性实时调整控制器参数。
(二)Matlab仿真实现
- 定义系统模型和参数:和PID控制类似,首先要定义四旋翼无人机的动力学模型,同时确定一些不确定参数的范围。
% 定义系统参数
m = 1; % 质量
g = 9.81; % 重力加速度
Ixx = 0.01;
Iyy = 0.01;
Izz = 0.02;
% 不确定参数估计
m_hat = 1;
g_hat = 9.81;
Ixx_hat = 0.01;
Iyy_hat = 0.01;
Izz_hat = 0.02;- 设计自适应滑模控制器:下面是一个简单的自适应滑模控制器设计的代码框架。
% 滑模面设计参数
lambda = 10;
% 自适应律参数
gamma1 = 0.1;
gamma2 = 0.1;
gamma3 = 0.1;
% 初始化状态和误差
x = [0;0;0]; % 位置
v = [0;0;0]; % 速度
x_d = [10;10;10]; % 目标位置
v_d = [0;0;0]; % 目标速度
e = x_d - x;
s = e + lambda * v;
for time = 1:100
    % 计算控制输入
    u1 = m_hat * (g_hat + v_d(3) + lambda * v(3) - s(3)/lambda);
    u2 = Ixx_hat * (lambda * v(2) - s(2)/lambda);
    u3 = Iyy_hat * (lambda * v(1) - s(1)/lambda);
    % 自适应律更新
    m_hat = m_hat + gamma1 * s(3) * v(3);
    Ixx_hat = Ixx_hat + gamma2 * s(2) * v(2);
    Iyy_hat = Iyy_hat + gamma3 * s(1) * v(1);
    % 更新状态(这里简单示意,实际结合动力学模型)
    v = v + [0;0; -g] * dt + [0;0; u1/m] * dt;
    x = x + v * dt;
    e = x_d - x;
    s = e + lambda * v;
end在这段代码中,首先设定了滑模面设计参数lambda和自适应律参数gamma1、gamma2、gamma3。通过循环不断计算控制输入,并依据自适应律更新不确定参数的估计值,从而实现对系统的控制。
四、总结
PID控制和自适应滑模控制在四旋翼无人机轨迹跟踪中都有着重要的应用。PID控制简单易懂,参数调整相对容易,适用于系统模型较为确定的情况;而自适应滑模控制则对系统的不确定性具有更强的鲁棒性。通过Matlab和Simulink的仿真,我们能够更直观地了解这两种控制方法的效果,为实际的无人机控制提供理论支持和实践经验。未来,随着无人机技术的不断发展,相信会有更多更先进的控制算法涌现,进一步提升无人机的性能。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 21
 0
- 0


 已为社区贡献12条内容

所有评论(0)