自动驾驶博弈决策换道之文献复现:从理论到实践
【自动驾驶博弈决策换道】[VS]「文献复现」 参考文献博弈公式建立,体会博弈决策思想,对照代码实现并学会自主解决问题 基于NGSSIM数据集预定义路径 python求解结果matlab绘图对比实验分析及动画可视化
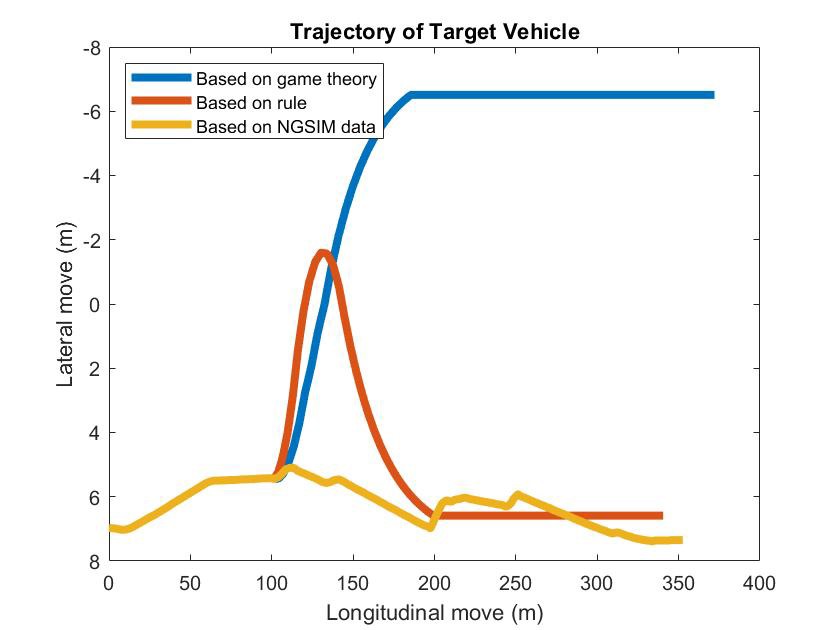
在自动驾驶领域,博弈决策换道是一个极为关键的研究方向。通过复现相关文献中的成果,我们不仅能深入理解博弈决策的思想,还能切实掌握如何将理论转化为实际的代码实现,并通过实验分析来验证其有效性。
一、博弈公式建立与思想体会
参考文献中给出的博弈公式,是整个决策过程的核心。它基于对自动驾驶场景中各方因素的考量,如车辆速度、间距、周围车辆的行为等,构建了一个数学模型来模拟车辆换道的决策过程。
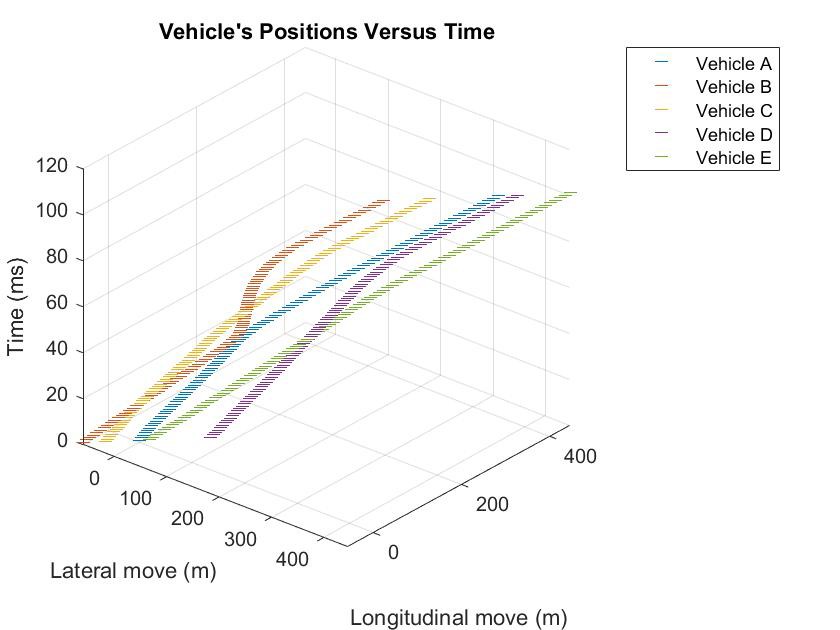
例如,假设有一个简单的博弈模型,考虑到自身车辆与相邻车道车辆的安全间距$d$和速度差$\Delta v$,其决策函数可能形如:
def decision_function(d, delta_v):
    if d > safety_distance_threshold and abs(delta_v) < speed_difference_threshold:
        return True  # 可以换道
    else:
        return False  # 不可以换道
这段代码简单模拟了基于安全间距和速度差的换道决策。在实际的文献模型中,公式会复杂得多,可能涉及多个变量的加权和非线性运算等,但其核心思想都是通过量化各种因素来做出合理的换道决策。这种博弈决策思想的关键在于综合考虑多方面因素,以实现既安全又高效的换道操作。
二、基于NGSSIM数据集预定义路径
NGSSIM数据集为我们提供了丰富的交通场景数据,包括车辆轨迹、速度等信息。我们利用这些数据来预定义路径,为后续的换道决策模拟提供真实场景基础。
import pandas as pd

# 读取NGSSIM数据
data = pd.read_csv('ngssim_data.csv')

# 提取车辆轨迹相关信息
vehicle_trajectories = data[['vehicle_id', 'x', 'y', 'time']]

# 根据车辆ID分组,获取每个车辆的轨迹
vehicle_groups = vehicle_trajectories.groupby('vehicle_id')

# 预定义路径可以是某个车辆的一段时间内的轨迹
predefined_path = vehicle_groups.get_group(1)['x', 'y'].values
上述代码展示了如何从NGSSIM数据集中读取数据,并提取特定车辆的轨迹作为预定义路径。这些预定义路径能够模拟真实世界中的车辆行驶路线,让我们的博弈决策换道算法在更贴近实际的环境中进行测试。
三、Python求解结果与Matlab绘图对比实验分析及动画可视化
在使用Python完成换道决策算法的求解后,我们需要对结果进行分析和可视化。Matlab在绘图方面有着强大的功能,因此我们将Python的求解结果导入Matlab进行绘图对比和动画可视化。
Python求解结果
# 假设已经有了换道决策的结果列表
decision_results = [True, False, True, True, False]

# 保存结果到文件,以便Matlab读取
with open('decision_results.txt', 'w') as f:
    for result in decision_results:
        f.write(str(int(result)) + '\n')
这段代码将Python中换道决策的结果保存到文件中,方便Matlab读取。
Matlab绘图对比
在Matlab中,我们读取Python保存的结果,并与预期结果或其他对比方案进行绘图分析。
% 读取Python保存的结果
result = importdata('decision_results.txt');

% 假设存在预期结果expected_result
expected_result = [1, 0, 1, 1, 0];

figure;
hold on;
plot(1:length(result), result, 'r', 'DisplayName', 'Python Result');
plot(1:length(expected_result), expected_result, 'b', 'DisplayName', 'Expected Result');
legend;
xlabel('Time Step');
ylabel('Decision (1 for Yes, 0 for No)');
title('Comparison of Decision Results');
上述Matlab代码绘制了Python求解结果与预期结果的对比图,直观地展示了算法的准确性。
动画可视化
动画可视化能够更生动地展示换道决策的过程。
% 假设已经有车辆位置信息用于动画
vehicle_positions = [1 2; 2 3; 3 4; 4 5; 5 6]; % 示例位置数据

figure;
for i = 1:size(vehicle_positions, 1)
    plot(vehicle_positions(i, 1), vehicle_positions(i, 2), 'ro');
    axis([0 10 0 10]);
    drawnow;
    pause(0.5);
end
这段Matlab代码创建了一个简单的动画,展示了车辆在不同时间步的位置变化,结合换道决策结果,我们能更清晰地看到决策对车辆行驶的影响。
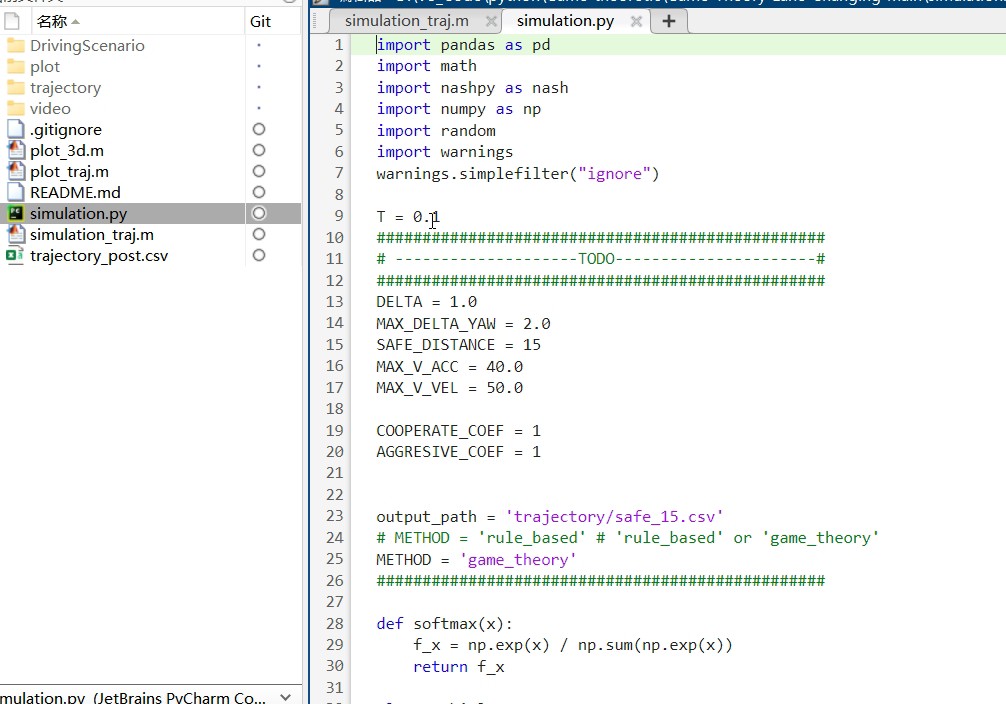
通过这样一系列的操作,从博弈公式的理解与实现,到基于真实数据集的路径定义,再到结果的分析与可视化,我们完成了自动驾驶博弈决策换道的文献复现,对这一复杂而重要的领域有了更深入的认识和实践经验。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 12
 0
- 0


 已为社区贡献12条内容

所有评论(0)