人形机器人非接触式激光雷达传感技术
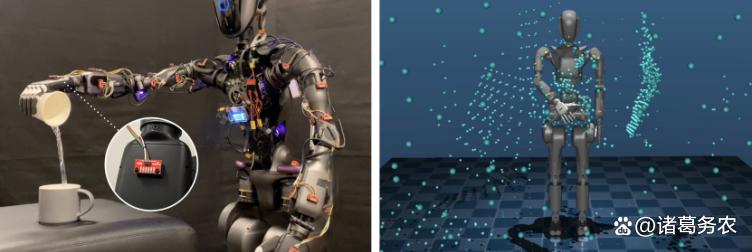
苹果机器人感知系统(40多个激光雷达)
一、技术种类与工作原理
激光雷达(LiDAR)通过发射激光束并接收反射信号来测量距离和感知环境,能生成高精度的三维点云数据。激光雷达主要按扫描方式分为以下几种:
1. 机械旋转式激光雷达 (Mechanical LiDAR)
这是较早的激光雷达形式。通过多束激光竖列而排,绕轴进行360°旋转,每一束激光扫描一个平面,纵向叠加后呈现出三维立体图形。线数(如16线、32线、64线)越高,扫描的平面越多,获取的目标信息越详细,点云密度也越高,分辨率也更高。
其优点是测距能力相对较大,精度较高(例如一些产品能达到两米的精度,部分甚至可达厘米级精度如三厘米),缺点是结构复杂、成本高昂、有运动部件易磨损,且体积通常较大不易集成。
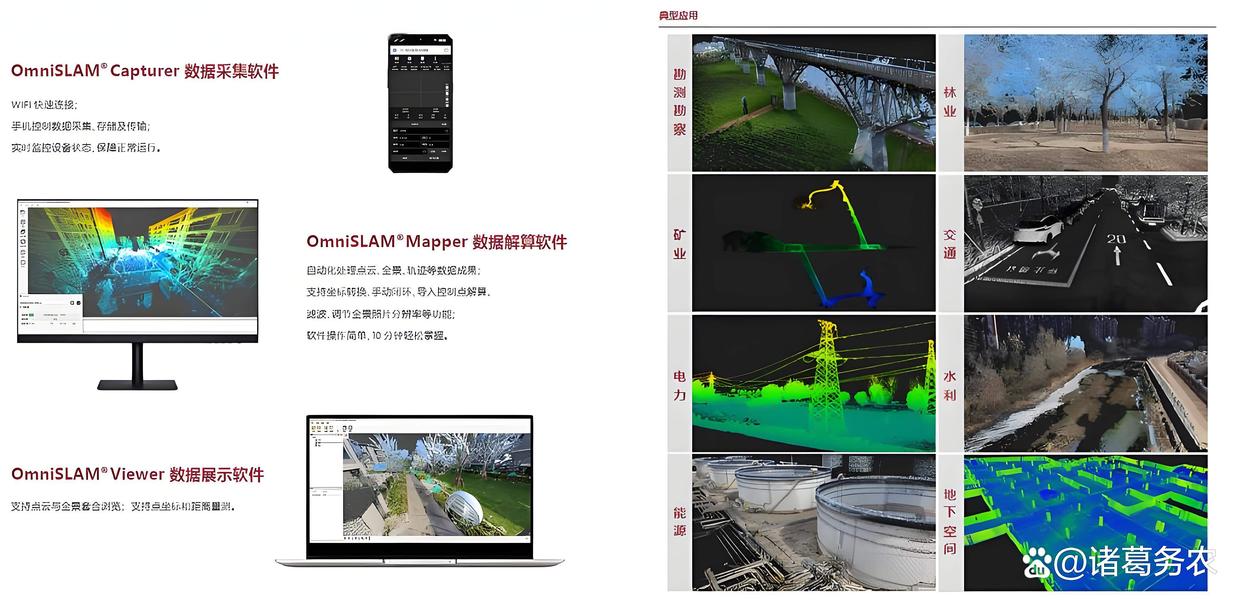
r8厘米级旋转式单激光雷达
2. 固态激光雷达 (Solid-State LiDAR)
固态激光雷达摒弃了机械旋转部件。其中一种技术路线是采用相控阵原理,通过许多固定的细小光束组层,控制每个阵元点产生光束的相位与幅度,以此强化光束在指定方向上的强度,并压抑其他方向的强度,从而实现光束方向的改变。
另一种主流技术是Flash面阵式,其工作原理更像是激光雷达领域的“相机”,它在短时间内直接向整个视场发射大面积的激光脉冲,然后通过面阵传感器一次性接收返回的光信号,从而快速获得整个场景的深度信息,但其探测距离相对较短。
固态激光雷达的优点在于无运动部件,可靠性更高,体积更小,更易于集成,且成本有降低潜力。由于其结构特性,即使在个别光束阵元损坏的前提下,整体仍可持续工作。
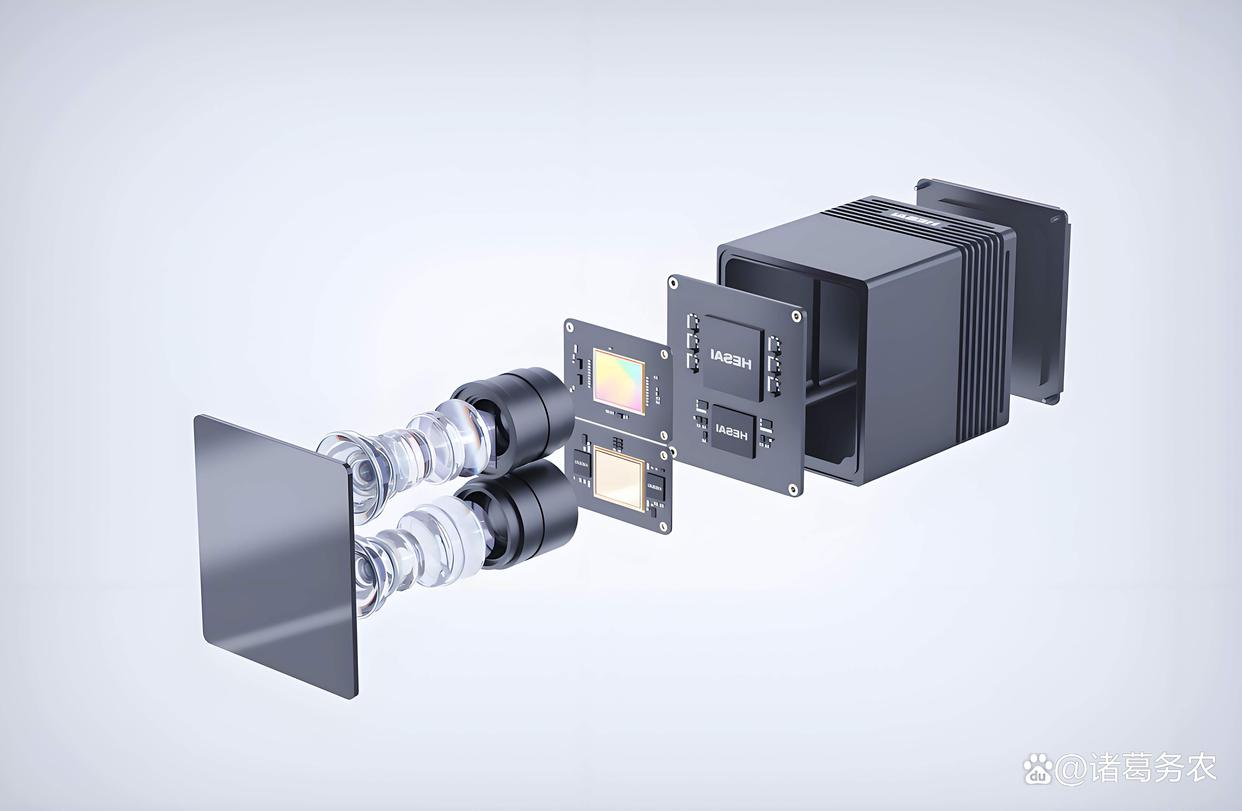
固态激光雷达结构图
3. 半固态激光雷达
介于机械式和纯固态之间,例如采用MEMS(微机电系统)微振镜的技术路线。扫描部件(微振镜)变得简单,运动不像机械式那么大。目前在半固态激光雷达未降本时,一台可能相当于两台固态激光雷达的价格,但现在千元级别激光雷达(可能是指半固态)成本已经降得比固态激光雷达还要低。
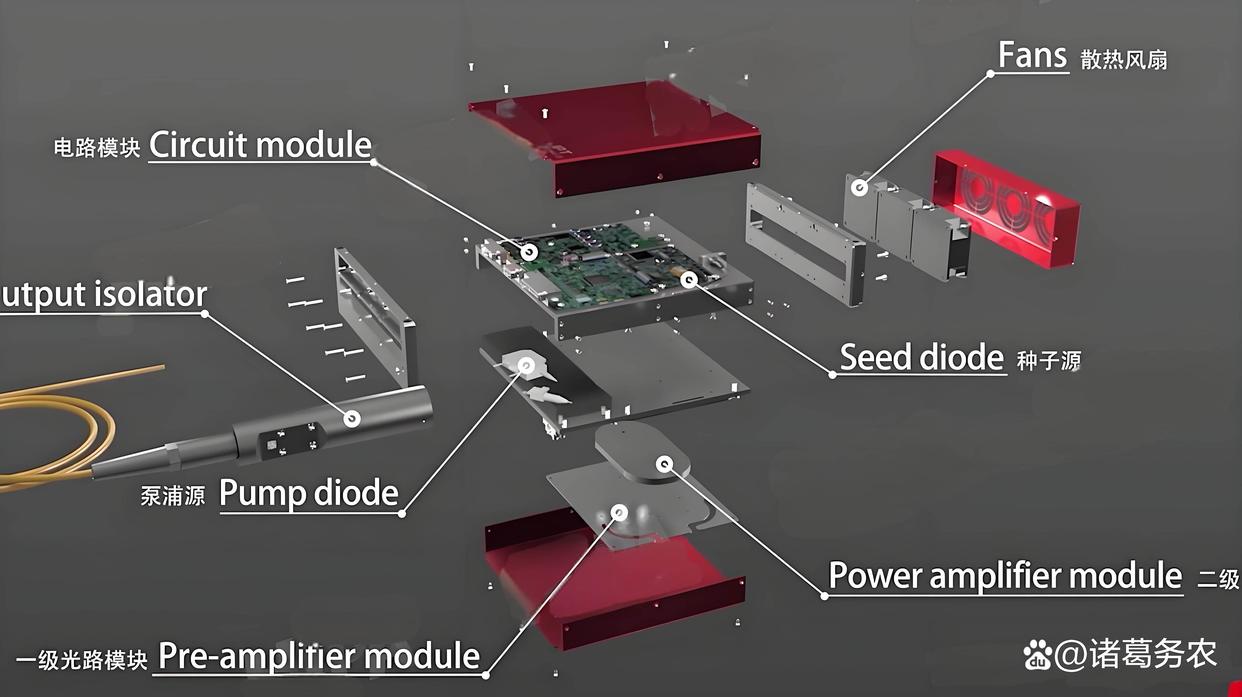
半固态激光雷达核心结构
4. ToF (飞行时间) 激光雷达传感器
苹果公司的ARMOR系统就大量使用了此类微型ToF激光雷达传感器(如SparkFun VL53L5CX),其尺寸非常小巧(仅6.4×3.0×1.5毫米),能以15Hz的频率采集8×8分辨率的深度图像,探测范围可达4000毫米(4米)。它们体积小巧、成本低廉、功耗低,非常适合高密度分布式部署在机器人身体表面,实现类似“皮肤”的感知能力。
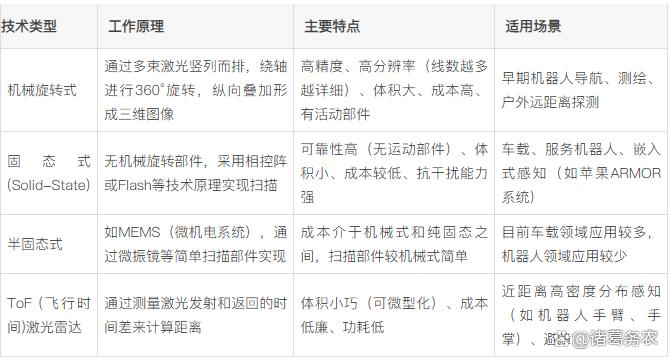
主要激光雷达传感技术类型对比
二、在人形机器人中的应用进展
激光雷达为人形机器人提供了至关重要的距离感知和三维环境重建能力,是其实现自主导航、避障和交互的基础。
1. 环境感知与三维重建:
机器人通过激光雷达获取周围环境的三维点云数据,并构建地图(如Occupancy Grid)。这对于机器人在未知或复杂环境中定位和导航至关重要。例如,国内的宇树科技、优必选、银河通用等头部人形机器人公司都有为其产品搭载激光雷达。
2. 避障与安全导航:
这是激光雷达在移动机器人中最经典的应用。通过实时扫描前方和周围环境,机器人可以检测到静态和动态的障碍物,并规划安全的绕行路径。
苹果的ARMOR系统是一个突出的例子,它在机器人的手臂和手掌上战略性地布置了40个小型ToF激光雷达传感器,这种分布式感知方案极大减少了感知盲区,使机器人的碰撞降低了63.7%,任务成功率提高了78.7%。
3. SLAM (同步定位与地图构建):
激光雷达是实现SLAM的关键传感器之一。它帮助机器人在未知环境中一边构建地图,一边确定自身在地图中的位置,是实现真正自主移动的核心技术。在工厂等室内应用场景,激光雷达可以用于SLAM的室内抓取场景。
4. 户外与复杂环境应用:
对于一些户外场景或者测距要求比较广泛的场景,例如户外的搜救、工业场景等,由于普通的RGBD相机存在测距范围有限(一般在6-7米左右)以及抗阳光干扰能力差的劣势,激光雷达能提供更好的建图导航以及避让能力。
5. 与其他传感器的融合:
在实际应用中,激光雷达通常不会单独工作。它经常与摄像头、IMU(惯性测量单元)、毫米波雷达等传感器进行数据融合,互补优劣势,以提供更全面、可靠的环境感知。例如,在人形机器人上,除了摄像头或深度相机、结构光等,剩下比较适合用于感知的就是激光雷达或者4D雷达。
三、不足与限制
1. 环境干扰:
恶劣天气影响:雨、雪、雾、雾霾等天气会散射和吸收激光信号,导致探测距离缩短、点云质量下降甚至失效。
暗色物体检测:深色物体会吸收绝大部分的光能量,因此激光雷达对于深色物体的检出能力会下降6。市面上大多数激光雷达所标称的距离大多以90%反光率的漫反射物体(如白纸)作为测试基准,对黑色物体的有效检测距离可能显著缩短。
2. 技术性能瓶颈:
精度与分辨率限制:激光雷达的精度是由单颗的性能决定的,即使精度再高,也只能做到1-22厘米左右,而人形机器人的一些抓取场景对精度要求达到毫米级,这主要靠深度相机(如双目加结构光)来保证。
测距与分辨率的权衡:测量分辨率及精度会随着探测物体距离增加而剧烈下降6。为了实现更远距离的探测,需要本质的改良。
扫描频率与角分辨率:较高的扫描频率可以确保安装激光雷达的机器人实现较快速度的运动,并且保证地图构建的质量。但要提高扫描频率并不只是简单的加速激光雷达内部扫描电机旋转这么简单,对应的需要提高测距采样率。否则当采样频率固定的情况下,更快的扫描速度只会降低角分辨率6。
3. 成本与集成度:
高昂成本:高性能的激光雷达,尤其是高线数的机械式激光雷达,成本非常昂贵(例如语数科技的一款32线机械式激光雷达售价大概1万人民币左右)3,这限制了其在消费级机器人产品中的大规模应用。
集成难度:机械式激光雷达体积较大,难以优雅地集成到追求类人形态的机器人设计中。
4. 计算复杂度:
处理高频率、高密度的点云数据需要强大的计算资源,对机器人的嵌入式处理器提出了挑战,也可能带来功耗的增加。
四、改进方向与前沿技术突破
1. 固态化与芯片化:
采用纯固态技术(如Flash、OPA)是发展趋势。例如,阜时科技研发了全球同类产品中性能领先的全固态激光雷达SPAD芯片,其感光能力是普通摄像头的100万倍,能将整个激光雷达接收系统集成到指甲盖大小的芯片里,使激光雷达体积缩至传统产品的1/10,如鸡蛋般大小,功耗也更低。
禾赛科技也推出了新一代车规级纯固态激光雷达FTX,其体积大幅减小,重量减轻了66%,易于嵌入安装。
2. 分布式感知网络:
苹果的ARMOR系统展示了一种新思路:不再只依赖头顶的一颗高性能雷达,而是在机器人全身(特别是手臂和手掌)密集部署大量低成本、小型化的ToF激光雷达传感器,形成类似人类皮肤的分布式感知网络,极大减少盲区。
3. 性能提升与成本控制:
提升探测能力:针对暗色物体探测问题,需要通过技术优化提升其检出率。阜时科技的SPAD芯片声称能通过主动红外成像,清晰判断出黑色物体、排水沟、悬空障碍物的距离和形状。
降低成本:通过芯片化集成(如自研SPAD、SiPM接收芯片)、规模效应和工艺优化来持续降低成本。例如,半固态和固态激光雷达的成本近年来下降明显。固态激光雷达面向机器人产品的售价大概在200-250美金左右,一些降规格版本可以做到150美金左右。
4. 传感器深度融合与AI赋能:
多传感器融合:将激光雷达与视觉摄像头、IMU、毫米波雷达等数据进行深度融合,取长补短,提供更鲁棒的感知能力。
AI驱动决策:利用深度学习算法提升点云处理、目标识别和运动规划的效率和智能性。例如苹果ARMOR系统开发了基于Transformer的ARMOR-Policy,能够从人类动作中学习,帮助机器人动态规划无碰撞轨迹。
5. 超远距与高灵敏度探测:
前沿研究如单光子激光雷达技术,具备单光子灵敏度和皮秒级时间分辨率,实现了在45公里距离下甚至更远距离的高精度三维成像,虽然目前主要应用于特定领域(如测绘、国防),但其技术理念对未来机器人感知可能有启发意义。
五、总结与展望
激光雷达作为人形机器人感知世界的核心传感器之一,正朝着固态化、芯片化、低成本化、分布式以及高性能化的方向快速发展。
未来的主攻方向将是:继续提升固态激光雷达的性能(特别是测距、分辨率和抗干扰能力)同时大幅降低成本,以满足消费级人形机器人的量产需求。优化多传感器融合算法,使激光雷达与视觉等其他传感器无缝协作。探索仿生分布式感知方案,让机器人像人类一样拥有“全身触觉”式的深度感知能力。开发更高效、轻量化的点云处理算法,降低对计算资源的依赖。
随着这些技术的不断突破,激光雷达有望为人形机器人提供更强大、更经济、更可靠的“眼睛”,助力它们真正融入我们的日常生活和工作环境。
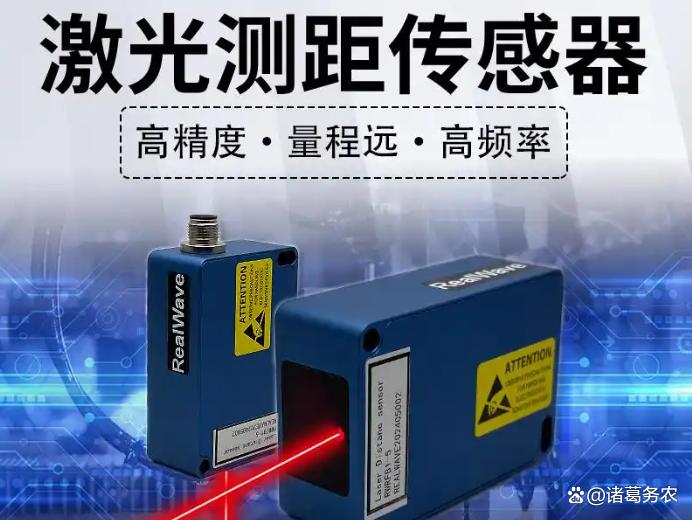
激光位移传感器
【免责声明】本文主要内容均源自公开资料和信息,部分内容引用了Ai。仅作参考,不作任何依据,责任自负。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 26
 0
- 0


 已为社区贡献20条内容

所有评论(0)