MATLAB】【Simulink】【固定翼无人机】【六自由度方程】【飞行动力学】【控制仿真】
MATLAB】【Simulink】【固定翼无人机】【六自由度方程】【飞行动力学】【控制仿真】
这是一个基于 Simulink 的 固定翼无人机飞行动力学仿真程序,核心采用 六自由度非线性运动方程。已实现完整的 气动力计算、力矩计算、状态方程,支持固定翼无人机在不同工况下的飞行模拟(滑翔 / 转弯等)。
功能特色
▷ 非线性 6-DOF 方程:涵盖纵向、横向、方向、运动学方程
▷ 气动力建模:升力、阻力、侧力、俯仰/偏航/滚转力矩计算
▷ 状态变量齐全:速度、航迹角、攻角、滚转角、航向角、位置/高度等
▷ 输入可控:油门、升降舵、方向舵、副翼偏角均可设定
▷ Simulink 接口:可嵌入 Simulink 仿真框架,支持进一步控制律设计
▷ 注释清晰:物理量单位与来源说明详细,便于二次开发和论文使用
仿真亮点
→ 支持 不同机动模式(滑翔、转弯)
→ 参数包含 机翼/尾翼/机身气动特性,参考实际气动数据库
→ 易于扩展:可加入扰动、大气模型、控制器模块等
→ 科研/课程友好:适合仿真、飞行力学课程
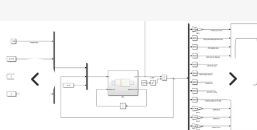
内容完整性:一个完整的六自由度飞行动力学仿真系统包含多个模块(如气动力查表、质量特性、坐标系转换、推进系统、控制律等),
以下示例
- 六自由度方程核心框架(Matlab伪代码)
matlab
% 六自由度非线性运动方程 - 简化版示意
function dxdt = rigidBodyEOM(t, x, u, params)
% 状态变量 x: [pn, pe, h, u, v, w, phi, theta, psi, p, q, r]
% 控制输入 u: [delta_e, delta_a, delta_r, delta_t] (升降舵、副翼、方向舵、油门)
% 解包状态
pn = x(1); pe = x(2); h = x(3);
u_body = x(4); v_body = x(5); w_body = x(6);
phi = x(7); theta = x(8); psi = x(9);
p = x(10); q = x(11); r = x(12);
% 计算空速、攻角、侧滑角
Vt = sqrt(u_body^2 + v_body^2 + w_body^2);
alpha = atan2(w_body, u_body);
beta = asin(v_body / Vt);
% 气动力/力矩系数计算(可来自查表或经验公式)
[Cx, Cy, Cz, Cl, Cm, Cn] = aerodynamicCoefficients(alpha, beta, p, q, r, u);
% 计算力和力矩
Q = 0.5 params.rho Vt^2;
L = -Q params.S Cz; % 升力
D = -Q params.S Cx; % 阻力
Y = -Q params.S Cy; % 侧向力
Ml = Q params.S params.b Cl; % 滚转力矩
Mm = Q params.S params.c Cm; % 俯仰力矩
Mn = Q params.S params.b Cn; % 偏航力矩
% 牛顿第二定律:F = ma 和 M = I alpha
% 平动方程(地面坐标系)
pn_dot = (cos(theta)cos(psi)u_body + …
(sin(phi)sin(theta)cos(psi) - cos(phi)sin(psi))v_body + …
(cos(phi)sin(theta)cos(psi) + sin(phi)sin(psi))w_body);
pe_dot = (cos(theta)sin(psi)u_body + …
(sin(phi)sin(theta)sin(psi) + cos(phi)cos(psi))v_body + …
(cos(phi)sin(theta)sin(psi) - sin(phi)cos(psi))w_body);
h_dot = (-sin(theta)u_body + sin(phi)cos(theta)v_body + cos(phi)cos(theta)w_body);
% 机体加速度(考虑重力和外力)
u_dot = rv_body - qw_body + Lsin(alpha) + Dcos(alpha) + params.gsin(theta) + …;
v_dot = pw_body - ru_body + Y + params.g(sin(phi)cos(theta)) + …;
w_dot = qu_body - pv_body - Lcos(alpha) + Dsin(alpha) + params.g(cos(phi)cos(theta)) + …;
% 转动方程
omega = [p; q; r];
I_body = params.I; % 惯性张量
M = [Ml; Mm; Mn];
omega_dot = I_body \ (M - cross(omega, I_body omega));
p_dot = omega_dot(1);
q_dot = omega_dot(2);
r_dot = omega_dot(3);
% 姿态更新(欧拉角微分方程)
phi_dot = p + qsin(phi)tan(theta) + rcos(phi)tan(theta);
theta_dot = qcos(phi) - rsin(phi);
psi_dot = (qsin(phi) + r*cos(phi)) / cos(theta);
dxdt = [pn_dot; pe_dot; h_dot; u_dot; v_dot; w_dot; …
phi_dot; theta_dot; psi_dot; p_dot; q_dot; r_dot];
end
- Simulink 模型建议结构
您可以构建如下模块:
State Integrator: 使用 Integrator 模块积分状态变量。
Kinematics & Dynamics: 分别实现运动学和动力学方程。
Aerodynamics Subsystem: 查表 lookup tables 实现 (C_L(\alpha)), (C_D(\alpha)), (C_m(\alpha)) 等。
Atmosphere Model: 使用标准大气模型(如 COESA)。
Propulsion: 推力模型(与油门、空速相关)。
Actuator Models: 一阶惯性环节模拟舵机响应。
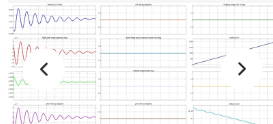
您可以按照以下结构在 Simulink 中搭建模型:
Text
编辑
[Input: 控制输入 (δe, δa, δr, throttle)]
↓
[Propulsion Model] → [Thrust Force]
↓
[Aerodynamics Subsystem]
├─ α, β, p, q, r → [Lookup Tables] → CL, CD, CY, Cl, Cm, Cn
└─ Q = 0.5 * ρ * V² → 力和力矩计算
↓
[Forces & Moments] → [Newton-Euler Equations]
↓
[Integrator Block] → [State Vector: pn, pe, h, u,v,w, φ,θ,ψ, p,q,r]
↓
[Coordinate Transformations]
├─ Body to Earth: Velocity → Position (pn, pe, h)
└─ Euler Angles → Direction Cosine Matrix
↓
[Output: State Plots / Scope]
Matlab
编辑
function [CL, CD, CM] = aerodynamicCoefficients(alpha, beta, p, q, r, u)
% 示例:基于攻角α查表计算升力、阻力、俯仰力矩系数
% 假设数据来自实际机型
alpha_deg = alpha * 180 / pi;
% 查表数据(示例)
alpha_tab = [-10:1:10]; % 攻角范围(度)
CL_tab = 0.1 * alpha_tab + 0.2; % 简化线性关系
CD_tab = 0.01 + 0.005 * alpha_tab.^2;
CM_tab = -0.04 * alpha_tab;
% 插值
CL = interp1(alpha_tab, CL_tab, alpha_deg, ‘linear’, ‘extrap’);
CD = interp1(alpha_tab, CD_tab, alpha_deg, ‘linear’, ‘extrap’);
CM = interp1(alpha_tab, CM_tab, alpha_deg, ‘linear’, ‘extrap’);
% 侧滑角影响(简化)
CY = 0.1 * beta;
Cl = -0.05 * beta;
Cn = 0.03 * beta;
end
📌 六自由度运动方程(S-Function 或 MATLAB Function 模块中使用)
Matlab
编辑
function dxdt = sixDOF(t, x, u, params)
% x: [pn, pe, h, u, v, w, phi, theta, psi, p, q, r]
% u: [delta_e, delta_a, delta_r, throttle]
% 解包
pn = x(1); pe = x(2); h = x(3);
u_b = x(4); v_b = x(5); w_b = x(6);
phi = x(7); theta = x(8); psi = x(9);
p = x(10); q = x(11); r = x(12);
% 计算空速
Vt = sqrt(u_b^2 + v_b^2 + w_b^2);
% 攻角与侧滑角
alpha = atan2(w_b, u_b);
beta = asin(v_b / Vt);
% 气动力计算
[Cx, Cy, Cz, Cl, Cm, Cn] = aerodynamicCoefficients(alpha, beta, p, q, r, u_b);
% 密度(标准大气)
rho = 1.225; % kg/m³(海平面)
% 力计算
Q = 0.5 * rho * Vt^2;
L = -Q * params.S * Cz; % 升力
D = -Q * params.S * Cx; % 阻力
Y = -Q * params.S * Cy; % 侧向力
% 力矩计算
Ml = Q * params.S * params.b * Cl;
Mm = Q * params.S * params.c * Cm;
Mn = Q * params.S * params.b * Cn;
% 推力(简化)
T = params.T_max * u(4); % throttle
% 质量与惯性
m = params.mass;
Ixx = params.I(1); Iyy = params.I(2); Izz = params.I(3);
% 平动方程(地面坐标系)
% 速度分量转换到地面系
R = rotationMatrix(phi, theta, psi);
v_earth = R * [u_b; v_b; w_b];
% 地面坐标系加速度
acc_north = R(1,1)*dudt + R(1,2)*dvdt + R(1,3)*dwdt;
acc_east = R(2,1)*dudt + R(2,2)*dvdt + R(2,3)*dwdt;
acc_down = R(3,1)*dudt + R(3,2)*dvdt + R(3,3)*dwdt;
% 姿态微分方程(欧拉角)
phi_dot = p + qsin(phi)tan(theta) + rcos(phi)tan(theta);
theta_dot = qcos(phi) - rsin(phi);
psi_dot = (qsin(phi) + rcos(phi)) / cos(theta);
% 角加速度(转动方程)
omega = [p; q; r];
M_vec = [Ml; Mm; Mn];
omega_dot = I_body \ (M_vec - cross(omega, I_body * omega));
% 输出导数
dxdt = [acc_north; acc_east; acc_down; …
dudt; dvdt; dwdt; …
phi_dot; theta_dot; psi_dot; …
omega_dot(1); omega_dot(2); omega_dot(3)];
end

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 16
 0
- 0


 已为社区贡献70条内容

所有评论(0)