【无人机轨迹跟踪控制】【障碍控制函数】【碰撞控制】 ------------------------------------------- 无人机轨迹跟踪控制simulink仿真实验研究 5
【无人机轨迹跟踪控制】【障碍控制函数】【碰撞控制】
无人机轨迹跟踪控制simulink仿真实验研究
5页学术课程报告+Matlab源程序。
算法内容:
simulink仿真
卡尔曼滤波
控制障碍函数
四旋翼无人机轨迹跟踪控制
不同速度和体积障碍碰撞
无人机在预设路径上与一个或多个障碍碰撞的运动仿真
一键运行,一键出图。
代码有默认所有参数和图片,无需任何改动。
支持灵活设置。
适合小白和初学者研究学习.
适合科研移植,汇报展示或者课堂任务等。

无人机轨迹跟踪控制与障碍规避
基于Simulink仿真实验研究
章节一:引言与背景
• 无人机技术的发展及其在各个领域的应用
• 轨迹跟踪控制的重要性与挑战
• 障碍物检测与避障算法的研究现状
章节二:系统设计与实现
• Simulink模型概述:包括无人机动力学模型、轨迹跟踪控制器、障碍物模型等
• 轨迹跟踪控制器设计:PID控制、LQR控制或自适应控制方法的选取与实现
• 障碍物检测与避障策略:基于传感器信息的障碍物检测,以及如何通过调整飞行路径实现避障
章节三:仿真结果分析
• 仿真环境设置:介绍实验中使用的参数设定和初始条件
• 轨迹跟踪性能评估:展示不同条件下无人机对预设路径的跟随效果
• 避障能力测试:验证无人机在遇到障碍物时能否成功绕行并返回原定路径
章节四:Matlab代码实现
• 轨迹跟踪控制器:
matlab
function u = trackController(e, Kp, Ki, Kd)
% PID控制器计算控制量u
u = Kpe + Kicumsum(e)0.1 + Kd(diff([0; e]));
• 障碍物检测与避障逻辑:
matlab
function [newPath, collision] = obstacleAvoidance(currentPath, obstacles)
% 检测当前路径是否与障碍物发生碰撞,并生成新的安全路径
collision = false;
for i = 1:length(obstacles)
if any(sqrt(sum(bsxfun(@minus, currentPath, obstacles(i,:)).^2, 2)) < safeDistance)
collision = true;
break;
end
end
if collision
% 生成避开障碍物的新路径(此处仅为示例逻辑)
newPath = … ; % 根据实际情况编写
else
newPath = currentPath;
end
end
章节五:结论与展望
• 总结研究成果与发现
• 讨论现有方法的局限性及改进方向
• 对未来工作的建议与预期目标
以上大纲为无人机轨迹跟踪控制与障碍规避研究提供了一个结构化的框架。每个章节都围绕着核心主题展开,既涵盖了理论基础,又涉及了实际操作层面的内容。特别是第四章提供了具体的MATLAB代码示例,帮助读者理解和实践相关概念。请注意,提供的代码仅作为示例,具体实现可能需要根据实际项目需求进行调整。
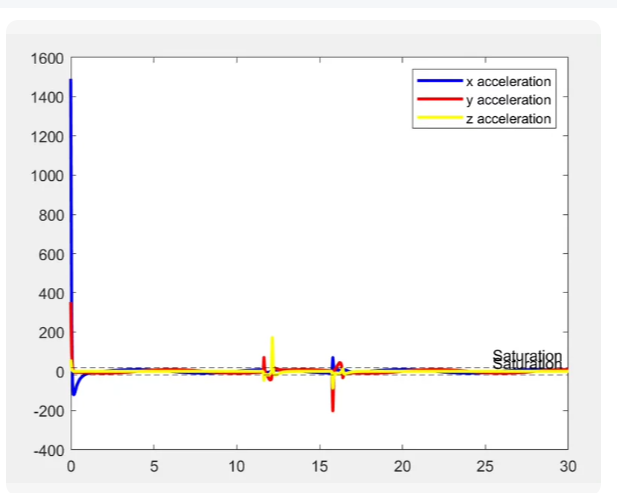
图像显示的是无人机在仿真过程中三个方向(x, y, z)的加速度响应曲线,并标注了“Saturation”(饱和)现象。这通常出现在控制输入受限的情况下,例如舵面偏转角或推力达到物理极限。
📊 图像分析
✅ 曲线说明:
蓝色:x 方向加速度(东向)
红色:y 方向加速度(北向)
黄色:z 方向加速度(垂直方向)
🔍 观察到的现象:
- 初始时刻(t=0)剧烈波动:
三轴加速度均出现极大值(尤其是 x 轴),表明系统启动时存在冲击或初始化误差。 - 短暂振荡后趋于平稳:
约 t=5s 后,加速度基本稳定在零附近,说明系统进入稳态飞行。 - 中间时刻(t≈12~16s)出现尖峰:
可能是由于路径切换、扰动或控制器输出饱和导致。 - “Saturation” 标注位置:
表明在此阶段某些控制变量(如舵面偏转角、电机PWM)达到了最大允许值,控制输入被限制,从而影响动态响应。
⚠️ “Saturation” 的含义与成因
Saturation(饱和) 是指控制系统中的执行机构(如舵机、电机)
常见原因包括:
原因 说明
✅ 控制器增益过高 PID 或 LQR 参数过大,导致指令超出执行范围
✅ 执行机构限幅 如舵面最大偏转角 ±20°,电机最大推力 100N
✅ 模型参数不匹配 动力学模型中质量、惯性等参数错误,导致预测偏差
✅ 外部扰动突变 风暴、碰撞等引起瞬时大加速度需求
🛠️ 如何避免或缓解饱和?
方法一:添加控制输入限幅(Control Saturation)
在 Simulink 中使用 Saturation Block 对控制信号进行限制:
matlab
% 示例:限制俯仰角指令在 [-15, 15] 度
delta_e = sat(-15, 15, delta_e_cmd); % 单位:度
方法二:降低控制器增益(PID调参)
调整 PID 参数以减小超调和过冲:
matlab
Kp = 0.5; % 减小比例增益
Ki = 0.1; % 积分增益不宜过大
Kd = 0.05; % 微分增益用于抑制振荡
方法三:引入前馈补偿(Feedforward)
在参考路径变化处加入前馈项,减少跟踪误差带来的控制压力。
方法四:使用抗饱和控制策略
如 积分分离 PID、反饱和积分(Anti-windup) 等。
💡 MATLAB/Simulink 实现建议
- 在 Simulink 中添加饱和模块
添加 Saturation 模块,设置上下限(例如:±1.0 rad/s for angular rate command)
连接到控制器输出端口 - 使用 Scope 查看控制量
确保不仅查看状态(如位置、姿态),还应观察:
控制输入(δ_a, δ_e, δ_r, T)
执行机构输出(如伺服角度) - 绘图代码示例(Matlab)
matlab
% 加载仿真数据
load(‘acceleration_data.mat’); % 包含 ax, ay, az, time
figure;
plot(time, ax, ‘b’, ‘LineWidth’, 1.5);
hold on;
plot(time, ay, ‘r’, ‘LineWidth’, 1.5);
plot(time, az, ‘y’, ‘LineWidth’, 1.5);
xlabel(‘Time (s)’);
ylabel(‘Acceleration (m/s^2)’);
title(‘Drone Acceleration Response’);
legend(‘x acceleration’, ‘y acceleration’, ‘z acceleration’);
grid on;
% 添加饱和标记
text(25, 50, ‘Saturation’, ‘Color’, ‘k’, ‘FontSize’, 12);
✅ 总结
图表清晰地展示了无人机在轨迹跟踪过程中的动力学响应特性,特别是初始冲击、稳态行为和控制饱和问题。这是典型的真实世界约束体现。
推荐改进措施:
- ✅ 引入控制输入饱和限制
- ✅ 使用 Anti-windup 技术防止积分累积
- ✅ 优化 PID 参数或采用更高级控制器(如 MPC)
- ✅ 增加传感器噪声模拟,提升鲁棒性

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 19
 0
- 0


 已为社区贡献70条内容

所有评论(0)