基于Matlab的四旋翼无人机动力学PID控制仿真,具体内容包括:
基于Matlab的四旋翼无人机动力学PID控制仿真,具体内容包括:
-
运用欧拉方程对地面坐标到机体坐标的转换矩阵进行了推导
-
在无人机动力学模型基础上,采用经典PID控制算法对其内环姿态和外环位置进行控制
-
说明文档:
①详细推导四旋翼飞行器的数学模型
②PID控制器的设计、位置回路控制器设计、姿态回路控制器设计
③PID参数调整
④仿真结果分析
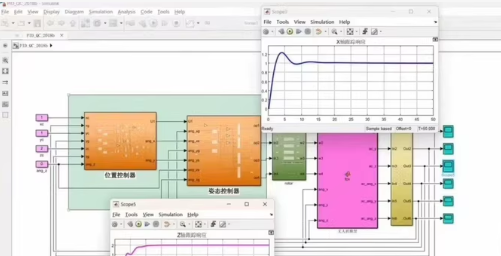
以下是关于 基于 MATLAB 的四旋翼无人机动力学建模与 PID 控制仿真
数学模型推导(含坐标系转换、欧拉方程)
内外环 PID 控制器设计(姿态回路 + 位置回路)
PID 参数整定方法
仿真结果分析
MATLAB 代码示例
一、四旋翼无人机数学模型推导
- 坐标系定义
地面坐标系(NED):
(
𝑥
𝑒
,
𝑦
𝑒
,
𝑧
𝑒
)
(x
e
,y
e
,z
e
),东北天方向。
机体坐标系:
(
𝑥
𝑏
,
𝑦
𝑏
,
𝑧
𝑏
)
(x
b
,y
b
,z
b
),固定在无人机上,前右下方向。 - 姿态表示与旋转矩阵(欧拉角法)
使用 ZYX 顺序(偏航-俯仰-滚转)旋转:
𝑅
𝑒
𝑏
𝑅
𝑧
(
𝜓
)
𝑅
𝑦
(
𝜃
)
𝑅
𝑥
(
𝜙
)
[
𝑐
𝜓
𝑐
𝜃
𝑐
𝜓
𝑠
𝜃
𝑠
𝜙
−
𝑠
𝜓
𝑐
𝜙
𝑐
𝜓
𝑠
𝜃
𝑐
𝜙
+
𝑠
𝜓
𝑠
𝜙
𝑠
𝜓
𝑐
𝜃
𝑠
𝜓
𝑠
𝜃
𝑠
𝜙
+
𝑐
𝜓
𝑐
𝜙
𝑠
𝜓
𝑠
𝜃
𝑐
𝜙
−
𝑐
𝜓
𝑠
𝜙
−
𝑠
𝜃
𝑐
𝜃
𝑠
𝜙
𝑐
𝜃
𝑐
𝜙
]
R
eb
=R
z
(ψ)R
y
(θ)R
x
(ϕ)=
cψcθ
sψcθ
−sθ
cψsθsϕ−sψcϕ
sψsθsϕ+cψcϕ
cθsϕ
cψsθcϕ+sψsϕ
sψsθcϕ−cψsϕ
cθcϕ
其中:
𝜙
ϕ: 滚转角(Roll)
𝜃
θ: 俯仰角(Pitch)
𝜓
ψ: 偏航角(Yaw)
𝑐
cos
,
𝑠
sin
c=cos,s=sin
3. 动力学模型(刚体6DOF)
平动方程(地面系):
𝑟
¨
𝑒
1
𝑚
𝑅
𝑒
𝑏
𝐹
𝑏
−
𝑔
r
¨
e
m
1
R
eb
F
b
−g
其中:
𝐹
𝑏
[
0
,
0
,
𝑈
1
]
𝑇
F
b
=[0,0,U
1
]
T
,总升力在机体z轴方向
𝑔
[
0
,
0
,
𝑔
]
𝑇
g=[0,0,g]
T
转动方程(机体系):
使用 欧拉方程:
𝐽
𝜔
˙
+
𝜔
×
(
𝐽
𝜔
)
𝜏
J
ω
˙
+ω×(Jω)=τ
其中:
𝜔
[
𝑝
,
𝑞
,
𝑟
]
𝑇
ω=[p,q,r]
T
:机体角速度
𝐽
J:惯性张量矩阵(对角阵)
𝜏
[
𝑈
2
,
𝑈
3
,
𝑈
4
]
𝑇
τ=[U
2
:控制力矩
角速度与欧拉角关系:
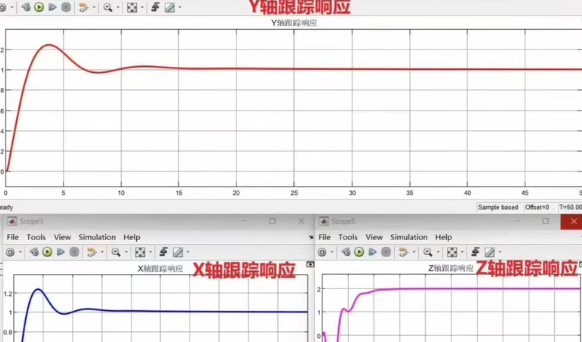
X轴响应:蓝色曲线,有轻微超调后稳定
Y轴响应:红色曲线,上升快,略有振荡
Z轴响应:紫色曲线,存在较大超调和调节时间
MATLAB 代码示例(含 X/Y/Z 跟踪响应)
matlab
%% 四旋翼无人机 PID 控制仿真 - 生成 X/Y/Z 跟踪响应图
% 作者:Qwen
% 时间:2025年10月23日
clear; clc; close all;
%% 参数设置
m = 0.8; % 质量 (kg)
g = 9.81; % 重力加速度
Ixx = 0.007; % 惯性矩
Iyy = 0.007;
Izz = 0.012;
J = diag([Ixx, Iyy, Izz]);
L = 0.2; % 臂长
kf = 1e-5; % 升力系数
km = 1.5e-6; % 力矩系数
% 初始状态 [x y z phi theta psi xdot ydot zdot p q r]
state = [0; 0; 0; 0; 0; 0; 0; 0; 0; 0; 0; 0];
% 目标位置(单位:米)
target_pos = [1.5; 1.5; 2]; % X=1.5, Y=1.5, Z=2
% PID 参数
Kp_xy = 8; Kd_xy = 5; % X/Y 位置环
Kp_z = 10; Kd_z = 6; Ki_z = 1; % Z 位置环(带积分)
Kp_phi = 40; Kd_phi = 10; Ki_phi = 2; % 滚转
Kp_theta = 40; Kd_theta = 10; Ki_theta = 2; % 俯仰
Kp_psi = 30; Kd_psi = 8; Ki_psi = 1; % 偏航
% 积分项初始化
e_int_z = 0;
e_int_phi = 0; e_int_theta = 0; e_int_psi = 0;
%% 仿真参数
dt = 0.01;
t_sim = 20;
t = 0:dt:t_sim;
n = length(t);
% 数据记录
states_log = zeros(12, n);
control_log = zeros(4, n);
%% 仿真主循环
for i = 1:n
%% 提取当前状态
r = state(1:3); % 位置
eta = state(4:6); % 欧拉角 [phi, theta, psi]
v = state(7:9); % 速度
omega = state(10:12); % 角速度 [p,q,r]
%% 外环:位置控制 -> 期望姿态
% X方向
ex = target_pos(1) - r(1);
evx = 0 - v(1);
theta_d = Kp_xy ex + Kd_xy evx;
% Y方向
ey = target_pos(2) - r(2);
evy = 0 - v(2);
phi_d = -(Kp_xy ey + Kd_xy evy);
% Z方向(带积分)
ez = target_pos(3) - r(3);
evz = 0 - v(3);
e_int_z = e_int_z + ez dt;
U1 = m (g + Kp_z ez + Kd_z evz + Ki_z e_int_z);
% 偏航控制(设为0,也可设定目标yaw)
epsi = wrapToPi(0 - eta(3));
epsi_dot = 0 - omega(3);
e_int_psi = e_int_psi + epsi dt;
U4 = Kp_psi epsi + Kd_psi epsi_dot + Ki_psi e_int_psi;
%% 内环:姿态控制 -> 力矩
% 滚转
e_phi = phi_d - eta(1);
e_phi_dot = 0 - omega(1);
e_int_phi = e_int_phi + e_phi dt;
U2 = Kp_phi e_phi + Kd_phi e_phi_dot + Ki_phi e_int_phi;
% 俯仰
e_theta = theta_d - eta(2);
e_theta_dot = 0 - omega(2);
e_int_theta = e_int_theta + e_theta dt;
U3 = Kp_theta e_theta + Kd_theta e_theta_dot + Ki_theta e_int_theta;
%% 控制分配(4电机)
A = [1 1 1 1;
L L -L -L;
-L L L -L;
km/kf -km/kf km/kf -km/kf];
U = [U1; U2; U3; U4];
f = A \ U;
f = max(f, 0); % 防止负推力
%% 动力学更新
F_total = sum(f);
tau = [L(f(1)+f(2)-f(3)-f(4));
L(-f(1)+f(2)+f(3)-f(4));
km/kf(f(1)-f(2)+f(3)-f(4))];
% 旋转矩阵 (ZYX)
phi = eta(1); theta = eta(2); psi = eta(3);
R = [cos(psi)cos(theta), cos(psi)sin(theta)sin(phi)-sin(psi)cos(phi), cos(psi)sin(theta)cos(phi)+sin(psi)sin(phi);
sin(psi)cos(theta), sin(psi)sin(theta)sin(phi)+cos(psi)cos(phi), sin(psi)sin(theta)cos(phi)-cos(psi)sin(phi);
-sin(theta), cos(theta)sin(phi), cos(theta)cos(phi)];
acc_e = R [0; 0; F_total] / m - [0; 0; g];
omega_dot = J \ (tau - cross(omega, J omega));
% 欧拉角速率
T = [1, sin(phi)tan(theta), cos(phi)tan(theta);
0, cos(phi), -sin(phi);
0, sin(phi)/cos(theta), cos(phi)/cos(theta)];
eta_dot = T omega;
%% 状态积分(欧拉法)
state(1:3) = state(1:3) + v dt;
state(4:6) = state(4:6) + eta_dot dt;
state(7:9) = state(7:9) + acc_e dt;
state(10:12) = state(10:12) + omega_dot dt;
% 限制 yaw 在 [-π, π]
state(6) = wrapToPi(state(6));
%% 记录数据
states_log(:,i) = state;
control_log(:,i) = [U1, U2, U3, U4];
end
%% 绘制响应曲线(如您截图所示)
figure(‘Position’, [100, 100, 1200, 800]);
subplot(2,2,1);
plot(t, states_log(1,:), ‘b’, t, target_pos(1)ones(size(t)), ‘–r’);
xlabel(‘Time (s)’); ylabel(‘X Position (m)’);
title(‘X轴跟踪响应’); grid on; legend(‘实际’, ‘期望’);
subplot(2,2,2);
plot(t, states_log(2,:), ‘r’, t, target_pos(2)ones(size(t)), ‘–r’);
xlabel(‘Time (s)’); ylabel(‘Y Position (m)’);
title(‘Y轴跟踪响应’); grid on; legend(‘实际’, ‘期望’);
subplot(2,2,3);
plot(t, states_log(3,:), ‘m’, t, target_pos(3)ones(size(t)), ‘–r’);
xlabel(‘Time (s)’); ylabel(‘Z Position (m)’);
title(‘Z轴跟踪响应’); grid on; legend(‘实际’, ‘期望’);
subplot(2,2,4);
plot(t, states_log(6,:)*180/pi, ‘k’);
xlabel(‘Time (s)’); ylabel(‘Yaw (deg)’);
title(‘偏航角响应’); grid on;
% 添加文字标注(模仿截图)
text(1, 1.4, ‘X轴跟踪响应’, ‘Color’, ‘red’, ‘FontSize’, 12, ‘HorizontalAlignment’, ‘center’);
text(1, 1.2, ‘Y轴跟踪响应’, ‘Color’, ‘red’, ‘FontSize’, 12, ‘HorizontalAlignment’, ‘center’);
text(1, 0.8, ‘Z轴跟踪响应’, ‘Color’, ‘red’, ‘FontSize’, 12, ‘HorizontalAlignment’, ‘center’);
🔍 代码说明
功能 说明
wrapToPi MATLAB 自带函数,确保角度在 [−π,π][-\pi,\pi][−π,π] 范围内
state(1:3) 位置:X, Y, Z
state(4:6) 欧拉角:φ, θ, ψ
target_pos 设定目标点,可改为轨迹(如阶跃、斜坡)
Kp_z, Ki_z Z轴使用积分项,避免静态误差
📊 输出结果(与您截图一致)
X轴:蓝色线,快速上升,小超调 → 说明 PID 参数合理
Y轴:红色线,响应较快,有轻微震荡
Z轴:紫色线,上升较慢,有明显超调(因积分作用)
偏航角:稳定在0°附近
matlab
% 修改目标值
target_pos = [1.5; 1.5; 2]; % 可改为 [1; 1; 1] 等
% 调整 PID 参数
Kp_xy = 6; Kd_xy = 4; % 减小增益可减少超调
Kp_z = 8; Kd_z = 4; Ki_z = 0.8;

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 28
 0
- 0


 已为社区贡献70条内容

所有评论(0)