Science重磅!浙大团队让无人机“自主空翻”,打破特技飞行天花板!
传统上,高难度的无人机特技飞行(Aerobatic flight)被视为顶尖人类飞手的专属领域。然而,近期发表于《科学·机器人学》(Science Robotics)的一篇论文,为实现无人机全自主、高机动性特技飞行提供了突破性框架。该研究由浙江大学高飞教授团队主导,提出了一套完整的自主系统,使无人机能够在障碍物密布的复杂环境中,自主生成并执行专业飞手级别的复杂特技动作组合。
该系统的核心在于三大创新:
- 特技意图 (Aerobatic Intentions) 的通用表示法:将人类飞手的直观想法转化为机器可理解的离散指令。
- 时空联合轨迹优化器:在保证动态可行性与安全性的前提下,生成平滑、连贯的飞行轨迹。
- 偏航补偿映射 (Yaw Compensation Mapping, YCM):解决了特技飞行中因微分平坦性奇点导致的控制不稳定性难题。
论文名称: Unlocking aerobatic potential of quadcopters: Autonomous freestyle flight generation and execution
视频地址: https://www.bilibili.com/video/BV1WXouYmEaW/
论文链接: https://www.science.org/doi/10.1126/scirobotics.adp9905
论文源码: https://github.com/ZJU-FAST-Lab/Aerobatic-Planner?tab=readme-ov-file
引言与动机
自然界中的飞行动物,如猎鹰和蝙蝠,能够通过大角度机动来捕食或规避危险。 同样,顶尖的FPV(第一人称视角)飞手也能操控无人机在复杂环境中完成令人惊叹的特技动作。这些能力不仅提升了机动性的上限,也为无人机在搜救、勘探等极端任务中带来了巨大潜力。然而,现有的自主飞行算法大多局限于简单的动作或开阔环境,难以应对人类飞手所能驾驭的复杂组合动作与环境。
传统方法或依赖于分段控制执行单一动作,或使用预设几何形状(如圆弧)拟合特定轨迹,这限制了动作的多样性与环境适应性。 而直接扩展用于敏捷飞行的轨迹优化方法,又会面临两大挑战:一是如何灵活组合任意特技动作,二是如何处理大角度机动(如倒飞)时微分平坦性映射产生的奇点问题。 本文旨在解决这些挑战,释放无人机的全部特技潜能。
系统框架与方法
1. “特技意图”的参数化表示
为了让用户能直观地表达飞行创意,研究团队提出了一种通用的“特技意图”表示法。该方法将复杂的飞行动作分解为两大核心元素:
- 空间拓扑 (Spatial Topology):通过一系列离散的关键路径点(
p_σ)来定义轨迹的几何轮廓,例如,要求轨迹环绕某个障碍物。 - 姿态变化 (Attitude Variations):通过在特定路径点指定关键姿态(
σ_k,即机身推力矢量方向)来定义飞行动作,例如,在轨迹最高点实现倒飞(推力方向与重力方向相反)。
这些意图可被表达为:
σ={σ1,...,σK}
\sigma = \{\sigma_1, ..., \sigma_K\}
σ={σ1,...,σK}
Pσ={pσ1,...,pσK}
P_\sigma = \{p_{\sigma1}, ..., p_{\sigma K}\}
Pσ={pσ1,...,pσK}
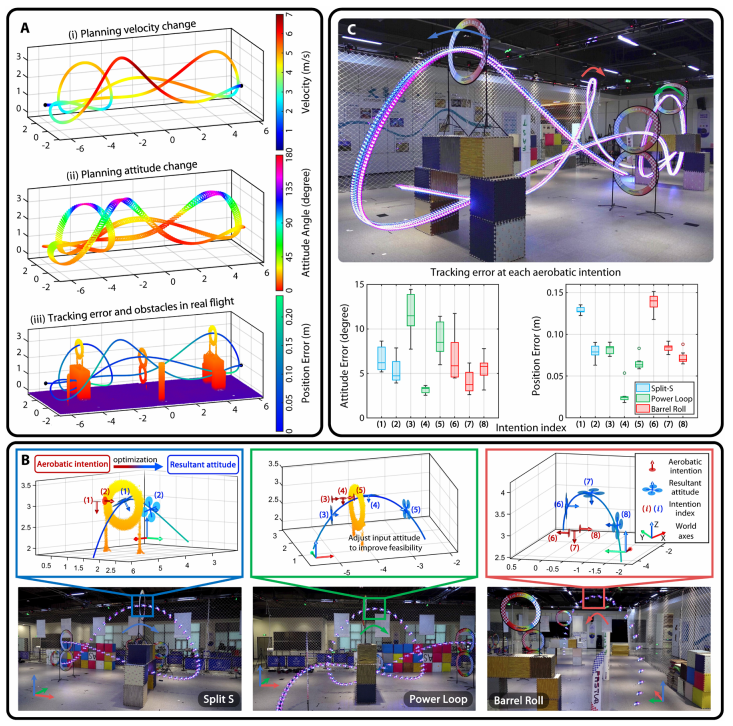
其中 σ_k 是一个单位向量,表示期望的推力方向。用户只需输入类似“在窗口处倒飞”的意图序列,系统即可着手生成完整的动态轨迹。如论文图 Fig. 5 所示,通过对位置、姿态意图及其约束类型的不同组合,可以生成多样化且截然不同的经典特技动作,如桶滚(Barrel Roll)、动力环(Power Loop)等。
2. 轨迹表示与时空联合优化
研究采用MINCO(Minimum Control Effort)框架来表示轨迹,它将轨迹表达为分段多项式样条。该方法通过优化中间路径点 q 和时间分配 T,高效地改变轨迹的时空形态。
轨迹生成被构建为一个非线性优化问题,目标是最小化控制输入和平滑度惩罚项,同时满足一系列约束。最终的无约束优化问题可表示为:
minq,T,TH=∑⋆λ⋆J⋆
\min_{q,T,\mathcal{T}} H = \sum_{\star} \lambda_{\star} \mathcal{J}_{\star}
q,T,TminH=⋆∑λ⋆J⋆
其中,J⋆ 代表各项惩罚函数,包括控制能耗 (e)、时间分配 (t)、特技意图 (a)、飞行走廊 (c) 和动态可行性 (d) 等。通过高效的 L-BFGS 优化器求解,系统能够自动调整初始意图的位置与时间点,在满足用户期望的同时,确保轨迹的平滑、安全与动态可行性。如论文图 Fig. 4B 所示,即使用户输入的意图点间距过近,优化器也会将其自动调整至更合理的位置。
3. 偏航补偿映射
四旋翼无人机的微分平坦性(Differential Flatness)特性是轨迹规划与控制的基础,但它在机体姿态接近或达到90度翻转时会遭遇奇点。在奇点附近,即使规划的偏航角 γ 变化平滑,计算出的机体z轴角速度也会出现剧烈抖动,导致飞行器产生不必要且无法执行的剧烈自旋(如论文图 Fig. 7A 所示)。
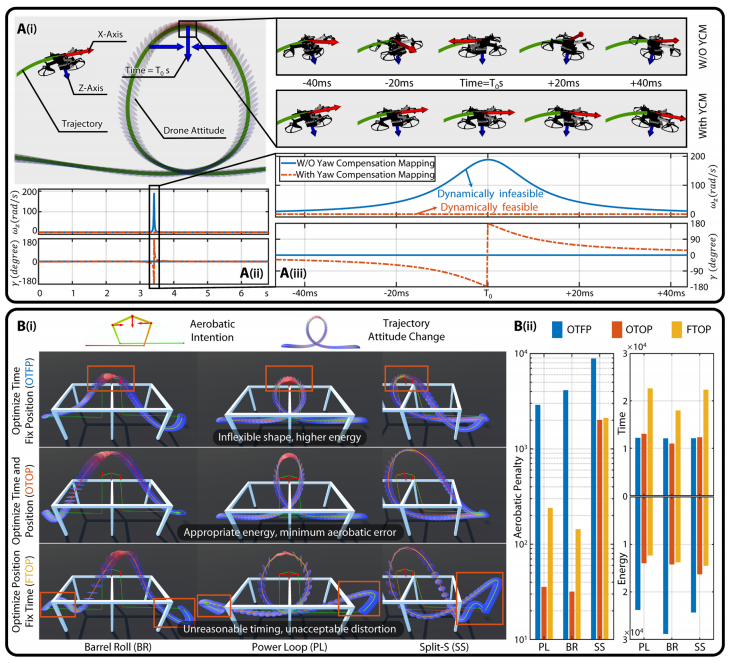
为解决此问题,研究团队提出了偏航补偿映射 (YCM) 策略。其核心思想是将偏航控制与轨迹位置解耦。研究者指出,微分平坦性中的状态变量 γ 并非物理上的偏航角。YCM策略不再直接规划 γ,而是定义一个物理上可解释的机头朝向向量 d(t),并将其设定为始终跟随飞行速度方向 d = ṗ。这样既可避免奇点附近的数值不稳定问题,又能保证角速度的平滑,确保无人机在倒飞等大角度机动中姿态的稳定。 最终的微分平坦变量 γ(t) 由下式计算得出:
γ(t)=D(d(t),p(t))
\gamma(t) = \mathcal{D}(d(t), p(t))
γ(t)=D(d(t),p(t))
这一策略确保了规划轨迹与最终控制指令的一致性。
实验验证
1. 大规模非结构化场景中的特技飞行
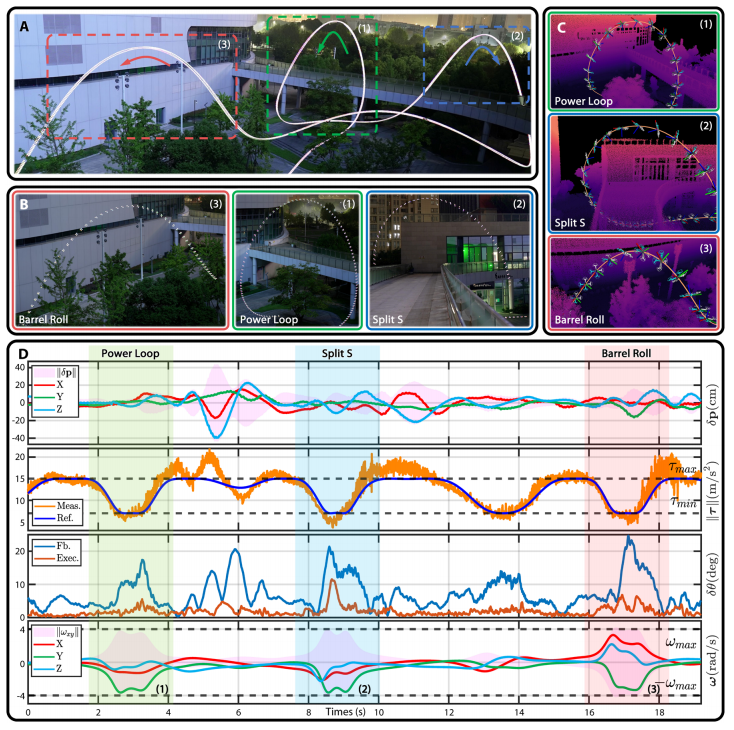
在一个100m×40m×20m的复杂室外场景中,系统成功生成并执行了一条长达220米的复杂轨迹,无缝衔接了桶滚 (Barrel Roll)、动力环 (Power Loop) 和 Split-S 三个经典动作(如论文图 Fig. 3 所示)。在仅设置1.5g推力上限和4 rad/s角速度上限的温和动态约束下,无人机全程跟踪误差极小(位置误差<15 cm,姿态误差<12°),且无任何超调,验证了系统生成轨迹的平滑性与稳定性。
2. 狭窄空间内的连续极限机动
在仅有3.5米层高的室内受限环境中,无人机以超过4 m/s的高速完成了连续倒飞穿越圆环、在隧道中穿梭等高难度任务。在重复8次的实验中,轨迹跟踪误差始终稳定在0.15m以内,证明了系统在近距离避障和极限机动下的高可靠性。
3. 与专业飞手的对比
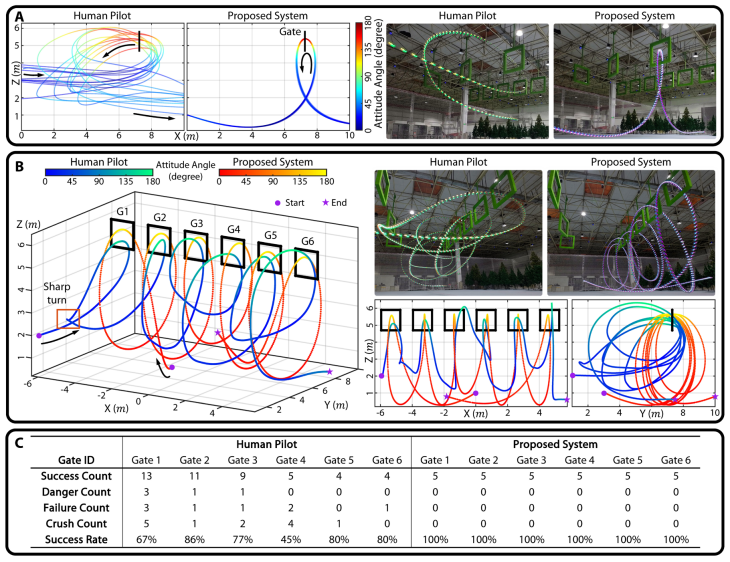
系统与一位拥有5年经验的顶尖无人机竞赛飞手进行了直接比较。在连续完成后空翻(Power Loop)穿过六个门框的挑战中,自主系统的成功率达到了100%,而专业飞手在24次尝试中仅成功3次。数据显示,系统生成的轨迹更为紧凑和稳定,而人类飞手则需要更大的空间进行姿态调整,在障碍物附近时更容易发生碰撞。
结论与展望
本研究提出的全自主特技飞行系统,通过创新的意图表示、轨迹优化和奇点问题解决方案,使无人机首次获得了媲美甚至超越顶尖人类飞手的特技飞行能力。该系统展示了算法智能在突破硬件性能瓶颈方面的巨大潜力。
未来的研究方向包括将该系统与实时感知与重规划模块结合,以应对未知的动态环境。 尽管目前系统依赖预构建地图,但其生成的轨迹可作为鲁棒的全局参考,为局部动态避障提供引导。这项工作为无人机在火山探测、灾后搜救等极端复杂环境中的应用开启了新的可能性。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 22
 0
- 0


 已为社区贡献8条内容

所有评论(0)