MEMS IMU在管道巡检机器人中的应用
管道如同城市的"地下血脉",其安全巡检至关重要。传统人工巡检方式效率低、风险高、盲区多。无人巡检机器人是主流发展方向。但它们面临一个终极挑战:在深埋地下或潜入水下、完全失去GNSS信号的黑暗环境中,如何实现长时间、高精度的自主定位与导航?
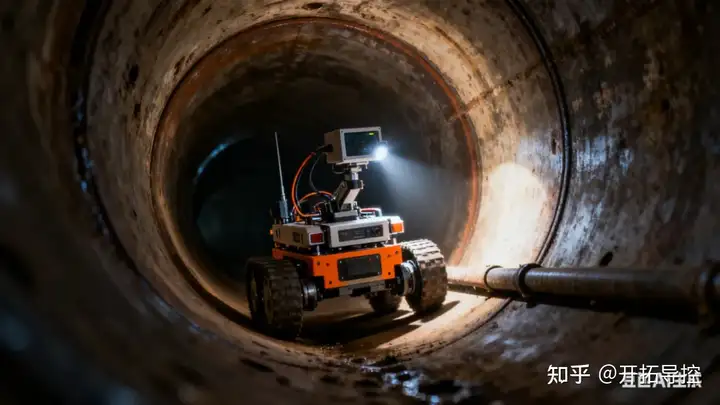
主要挑战
01GNSS拒止环境:钢筋水泥管廊、水下或埋地管道完全屏蔽卫星信号。
02极端恶劣环境:管内空间狭小、结构重复性强、光照不足或无光。
03运动模式复杂:爬坡、转弯、跨越障碍等复杂运动对位姿解算要求极高。
04长时、长距离工作:巡检任务时间长、距离长,定位误差需要严格受控。
IMU:黑暗中的"导航之心"
在如此苛刻的条件下,不依赖任何外部信号,通过感知自身的运动变化来实现连续导航的惯性传感器成为了巡检机器人不可或缺的核心传感器。
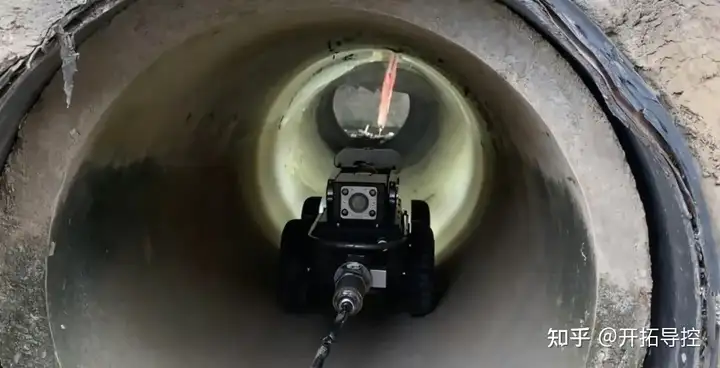
为什么IMU不可替代?
※完全自主:不依赖外部信号,在密闭管道内唯一能提供连续导航信息的传感器。
※高频输出:提供高频运动数据,远高于其他传感器。
※全姿态感知:同时提供位置、速度、姿态(横滚、俯仰、航向)的完整信息。
※环境免疫:不受光照、雾气、管道材质等环境因素影响。
管道机器人选型的关键因素?
※精度等级:根据IMU的精度阶梯等级,工业级IMU仅适用于短距离管道巡检;战术级IMU精度高,更加适用于管道巡检使用。
※环境适应性:管道环境复杂,存在温度变化大,粉尘、潮湿、振动等恶劣环境干扰,对IMU的环境适应性提出更高要求。
※融合兼容性:在使用IMU时,通常会与SLAM进行配合,以实现相互校准,提高产品可信度。
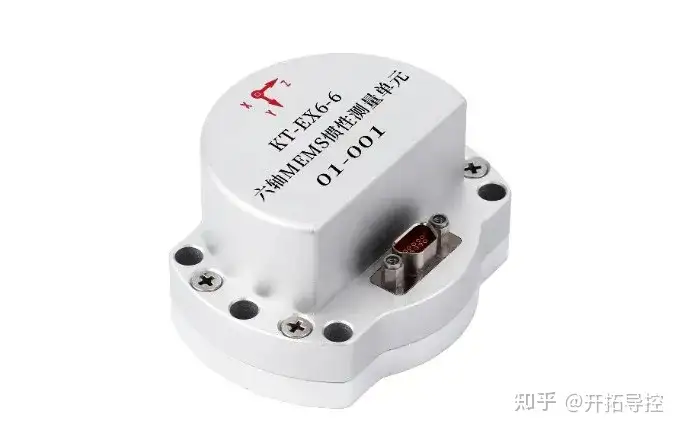
在能源基础设施无人化巡检的浪潮中,选择一款合适的MEMS IMU不再是技术细节,而是决定项目成败的战略决策。开拓导控研制生产的KT-EX6-6可以原位兼容霍尼韦尔HG4930,具备高可靠的数据输出和环境适应性,能够为管道巡检机器人提供稳定、可靠、连续的位置感知能力,真正实现"地下长城"的智能化守护。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献4条内容

所有评论(0)