【CUAV新品体验】雷迅NEO 4 SE定位模块测评:为我的无人机装上“天眼”
前言:
【本文参与广州雷迅创新科技股份有限公司(CUAV)的新品体验活动】
作为一名无人机爱好者/高校航模队成员,非常感谢雷迅提供本次NEO 4 SE模块的测试机会。本文将从一个学生的视角,分享这款产品的开箱、安装、实战应用以及遇到的问题和解决方案,希望能给各位无人机爱好者使用NEO 4 SE时带来帮助。
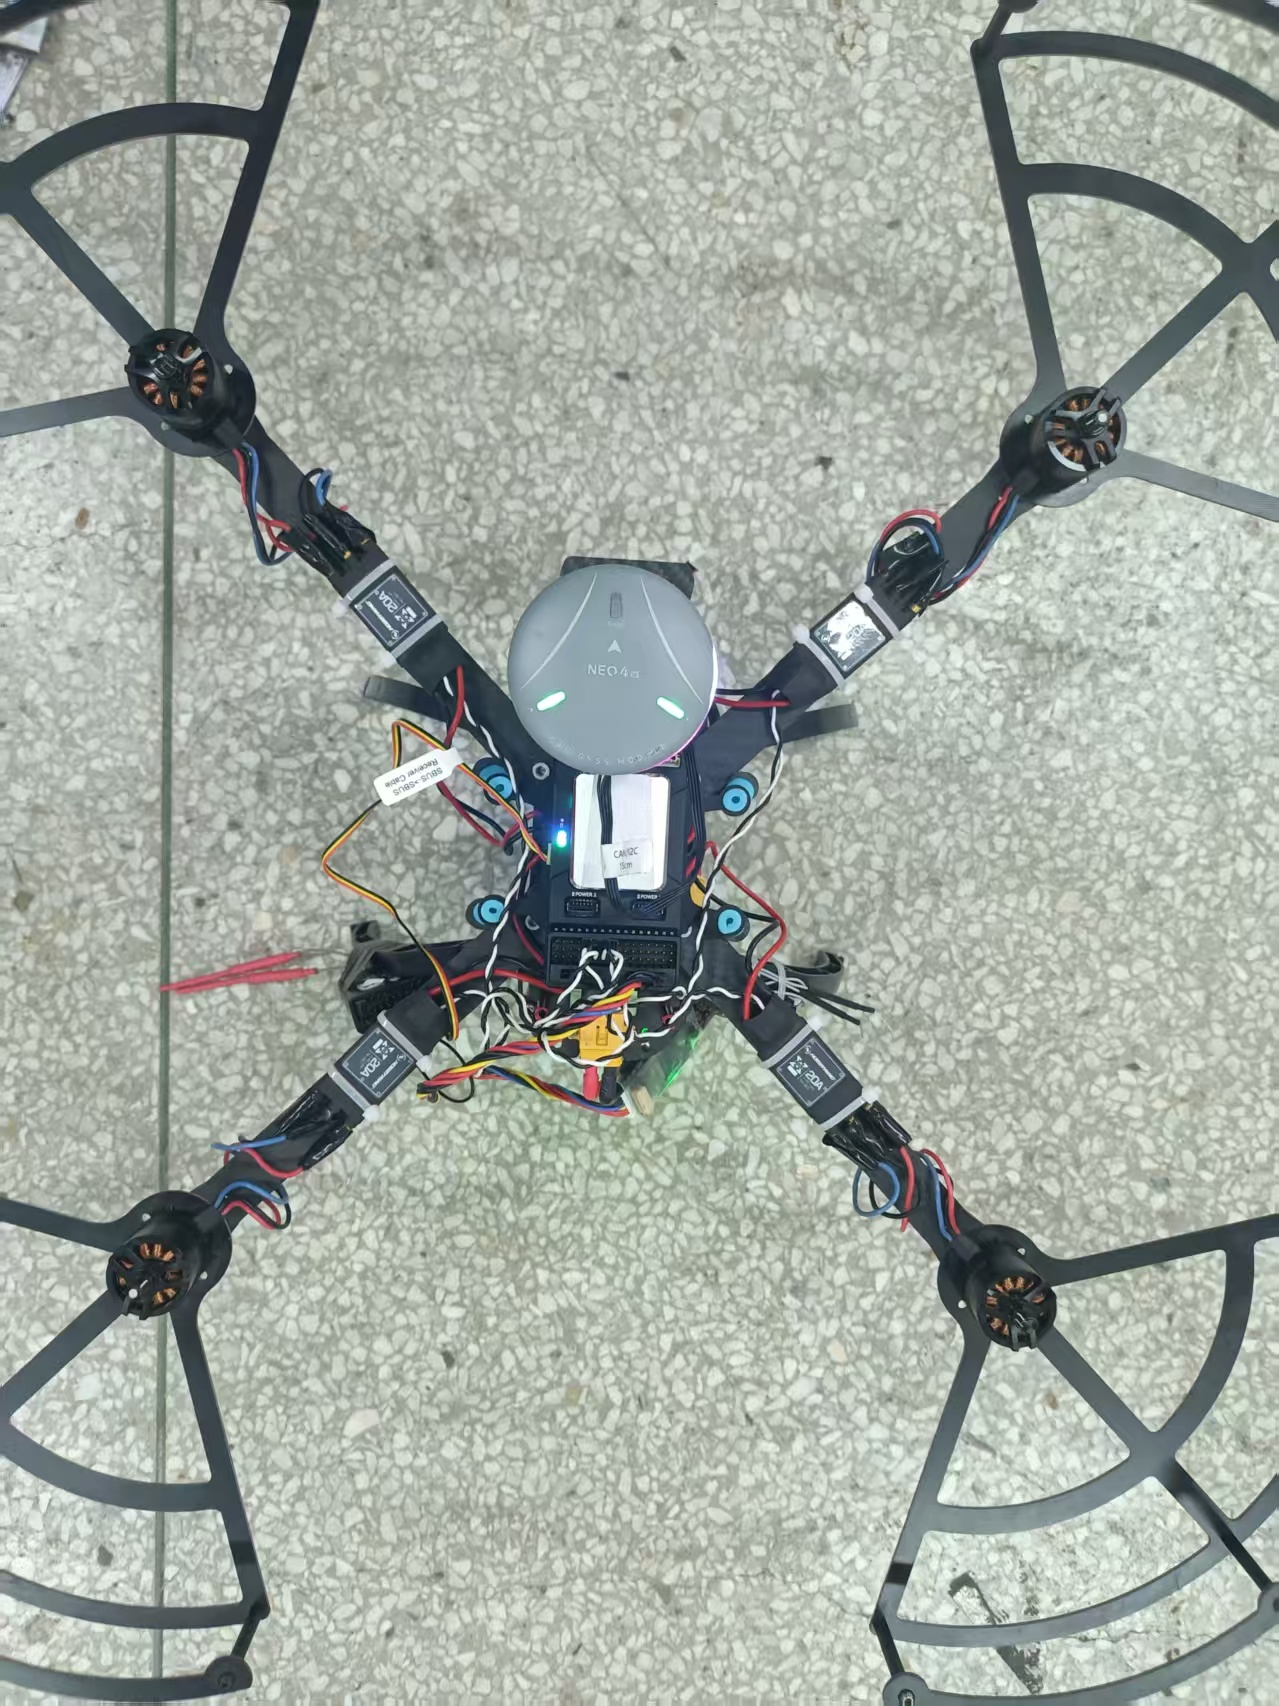
一、开箱与硬件认识
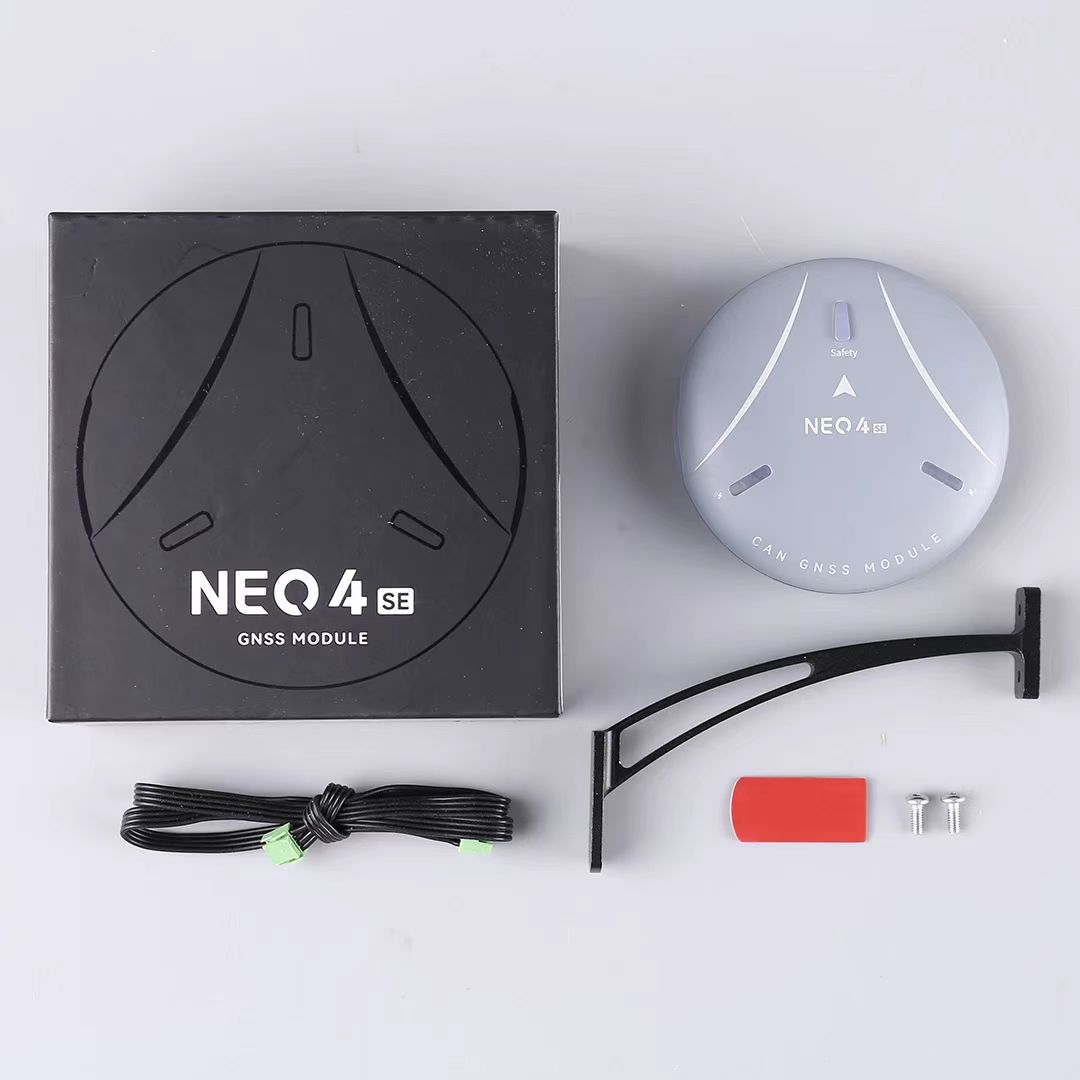
1.1 包装内容清点
打开雷迅NEO 4 SE的包装盒,你会看到:
· NEO 4 SE主机模块 ×1
· CAN数据线(线长:35cm)×1
· GPS支架 ×1
· 3M双面胶 ×1
· 固定螺丝 ×2
1.2 硬件特性说明
模块核心配置:
-
主芯片:u-blox MIA-M10Q
-
处理器:STM32H5 Arm® Cortex®-M33 250MHz
-
电子罗盘:ST IIS2MDC
-
滤波系统:SAW+LNA+SAW+LNA双重滤波
-
通信协议:DroneCAN
接口说明:
DroneCAN接口(4Pin GHR-04V-S):
红线 -> 5V供电(4.7-5.2V)
黑线 -> GND
黄线 -> CAN_H
绿线 -> CAN_L
二、安装与基础配置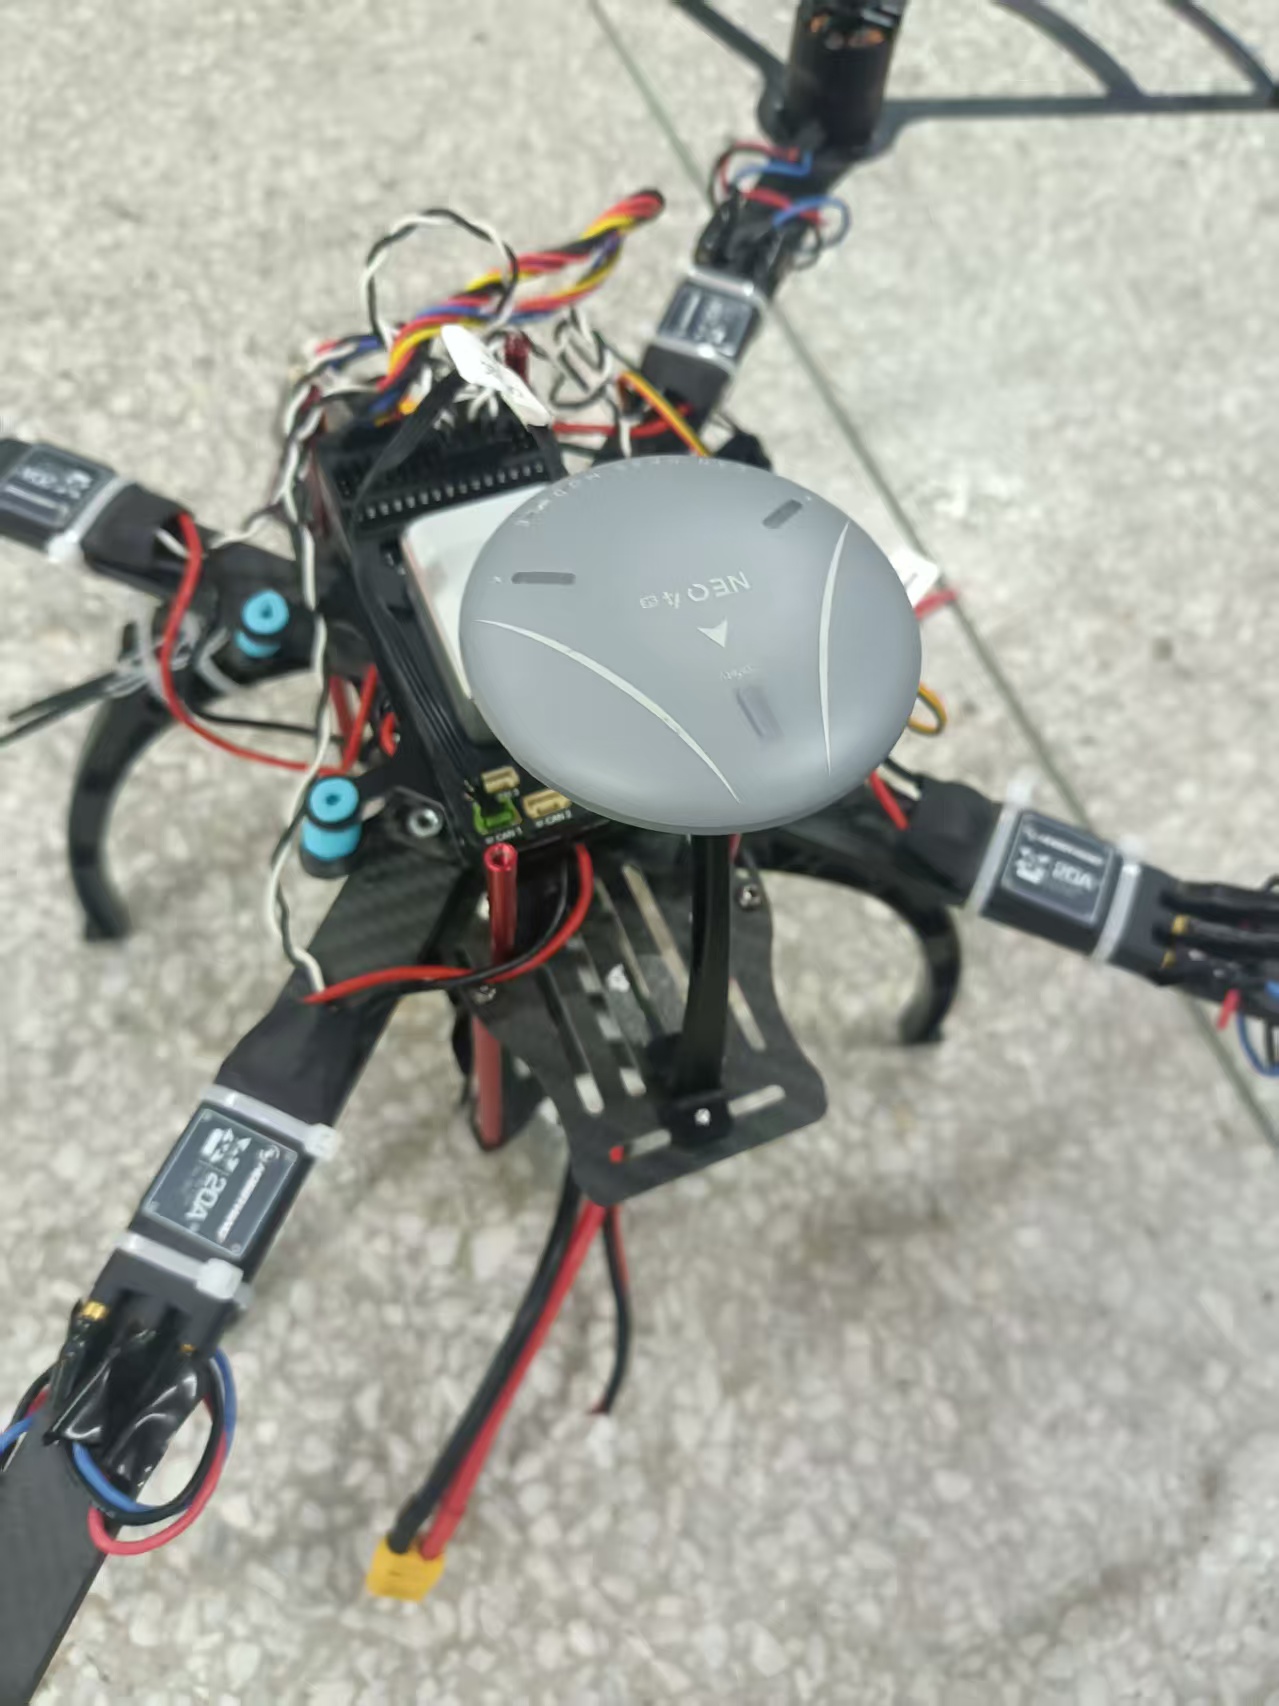
2.1 物理安装建议
1. 位置选择:
· 远离电机、电调等电磁干扰源
· 确保安装平面平整
· 使用配套支架和3M胶牢固固定
2. 天线安装:
· 天线尽量水平放置
· 远离金属物体(至少5cm)
· 使用扎带二次固定,防止飞行中松动
· 确保安装方向与飞控坐标系一致
2.2 软件配置步骤
第一步:地面站连接
1. 使用QGroundControl连接飞控
2. 进入"参数设置"界面(需要密码:Lecentcuav)
第二步:关键参数设置
// 串口协议设置(根据实际连接的串口修改x)

SERIALx_PROTOCOL = 5 // 设置为GPS模式

// GPS类型设置

GPS_TYPE = 5 // 自动识别NEO 4 SE

// 多系统支持

GPS_GNSS_MODE = 255 // 启用所有卫星系统

// 性能优化

GPS_DELAY_MS = 10 // 延迟补偿

EK2_GPS_TYPE = 3 // 高度源设置
第三步:保存并重启
设置完成后保存参数,重启飞控使设置生效。
三、实战使用技巧
3.1 状态指示灯解读
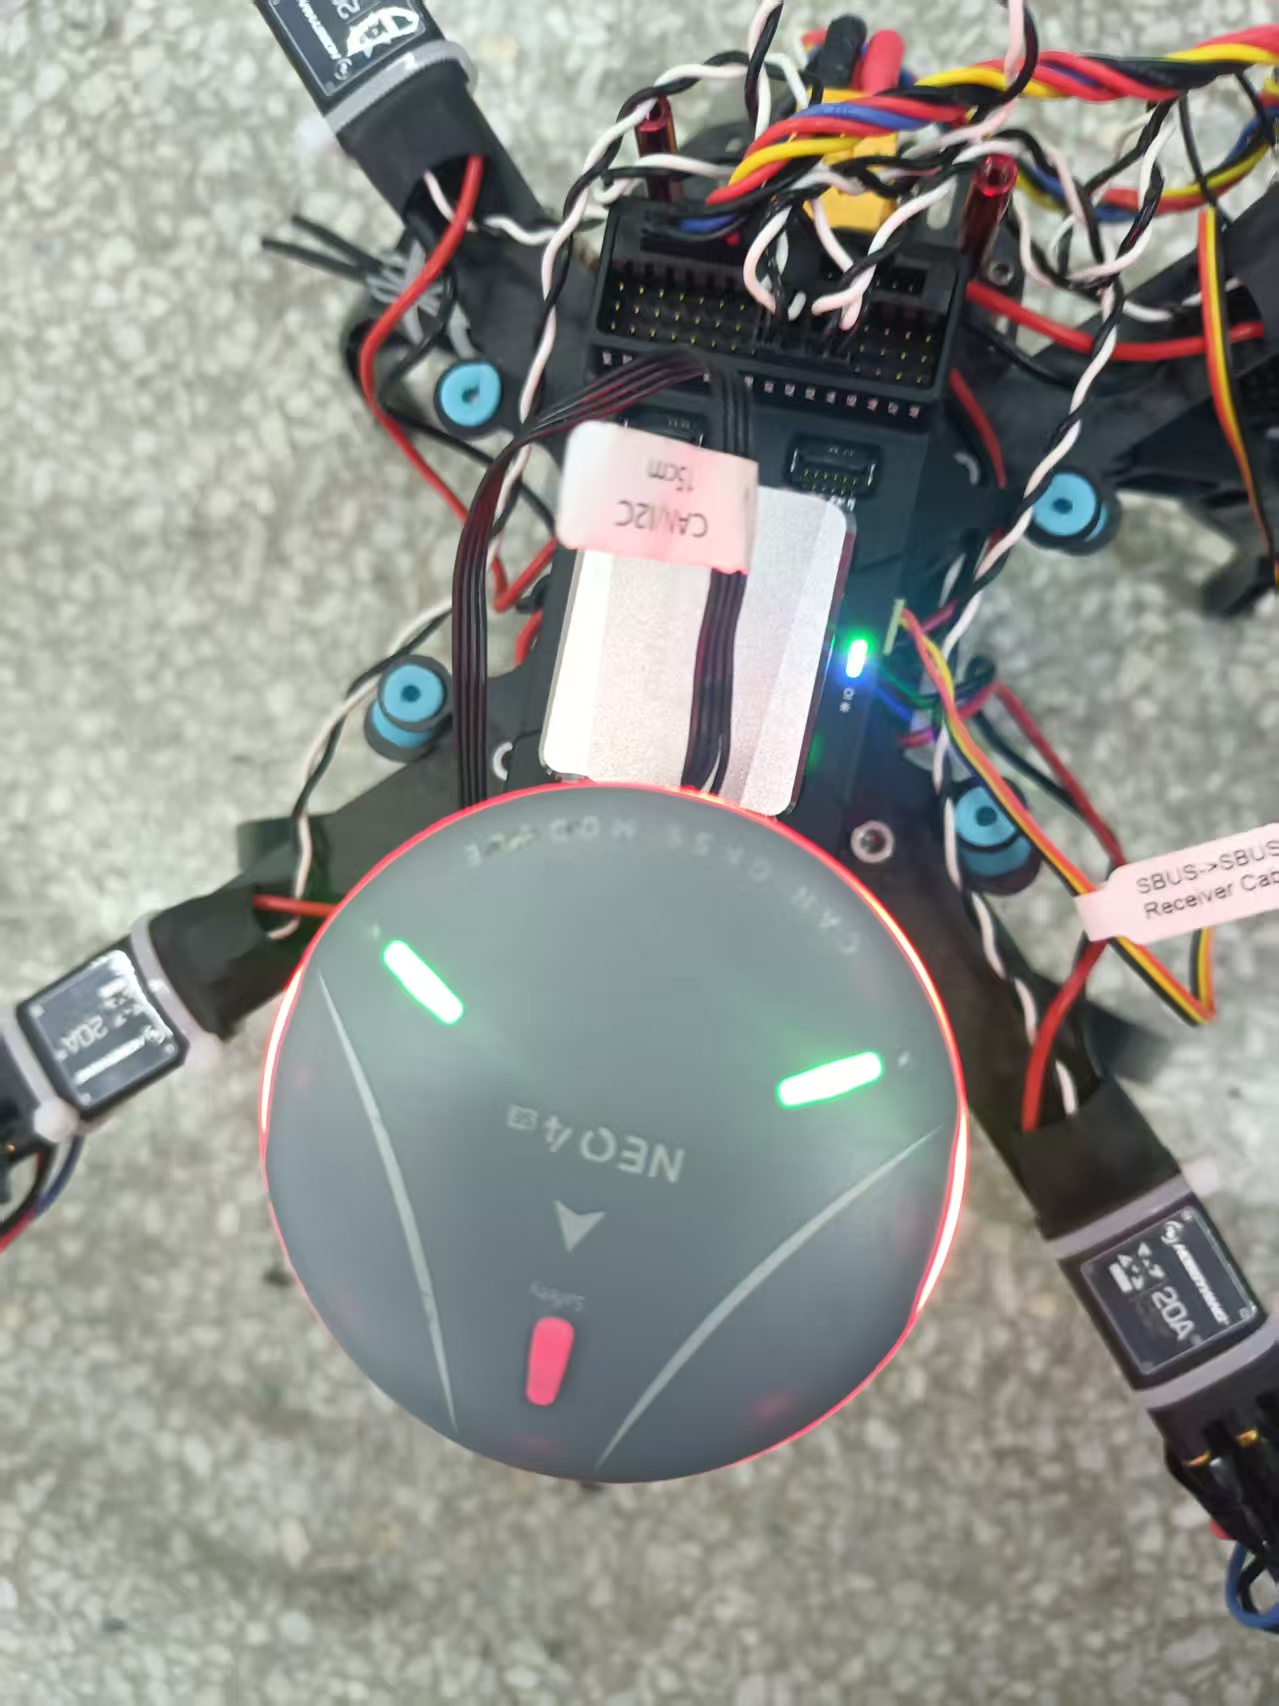
· 蓝色常亮:供电正常,但未定位
· 绿色闪烁:正在搜索卫星(闪烁频率越低,卫星越多)
· 绿色常亮:3D定位成功(≥6颗卫星)
· 红色闪烁:硬件错误或连接问题
3.2 地面站监控要点
在QGC的"飞行数据"页面关注:
1. 卫星数量:>8颗可用,>12颗理想
2. HDOP值:<1.5为佳,>3.0考虑重定位
3. 定位状态:显示"3D Fix"才算真正可用
3.3 性能监控命令
在MAVLink控制台输入:
gps status # 查看详细GPS信息

gps performance # 查看性能数据

gps reset # 重置GPS模块
四、常见问题与解决方案
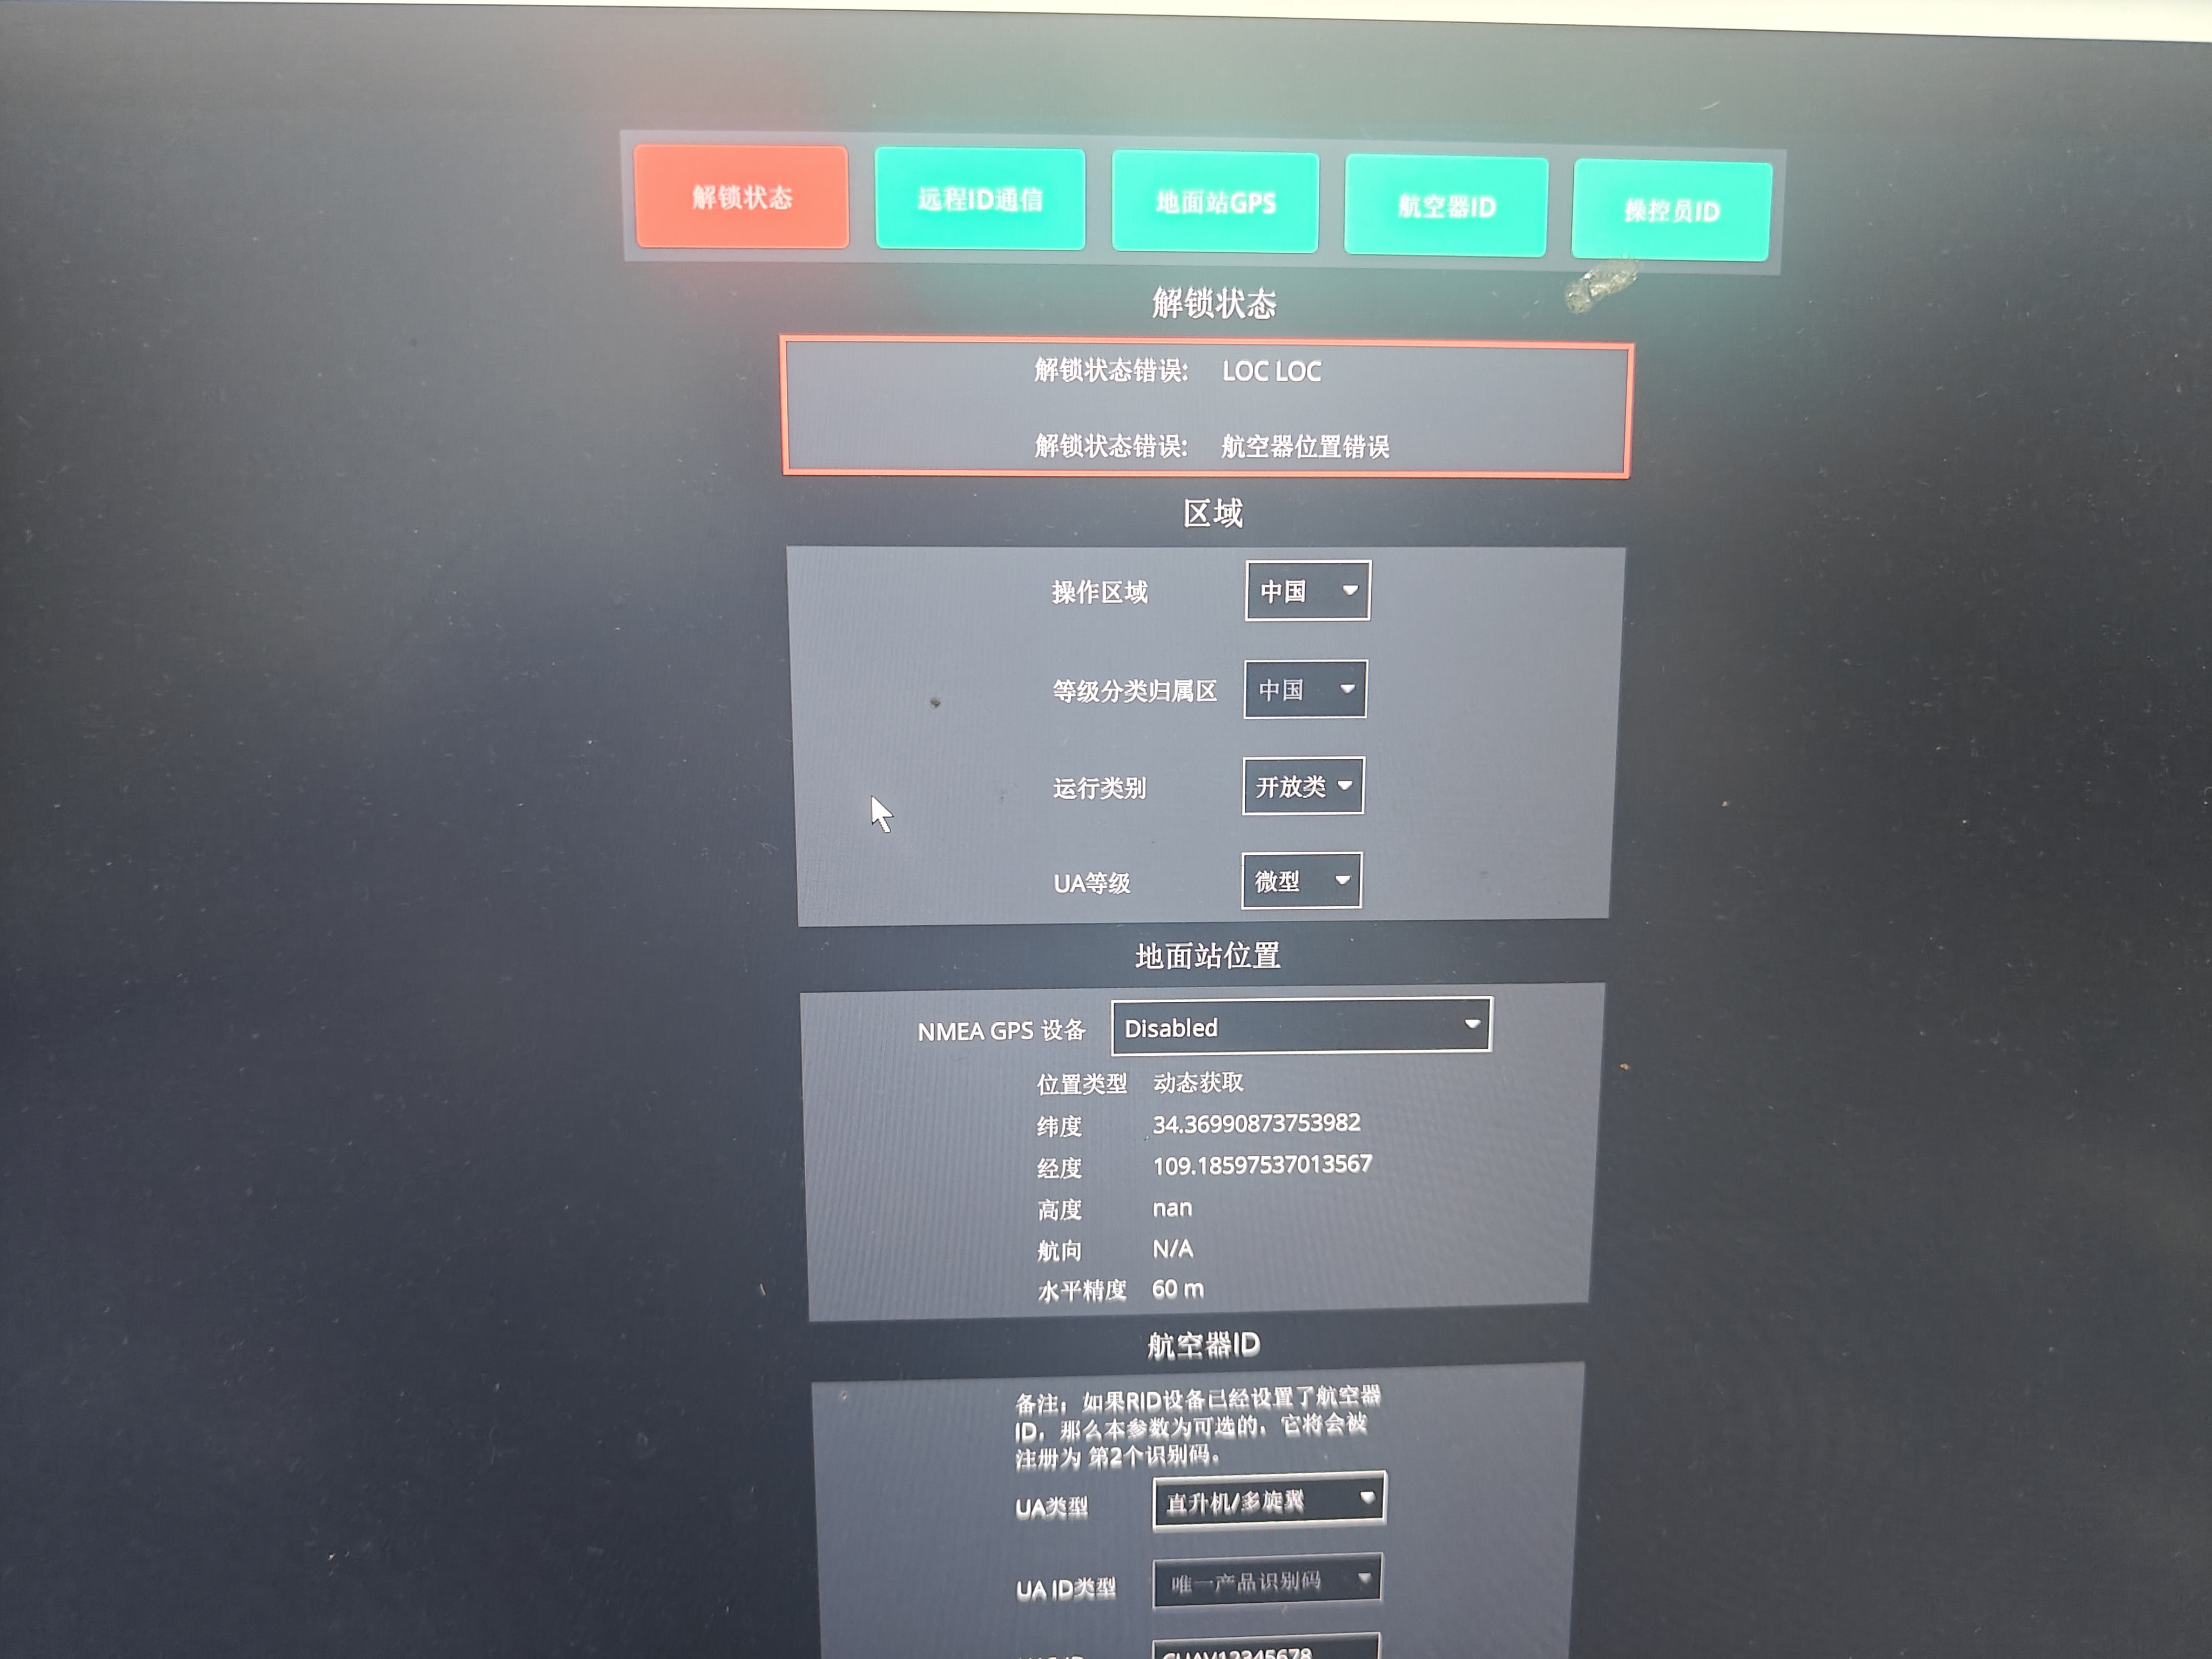
4.1 搜星困难问题
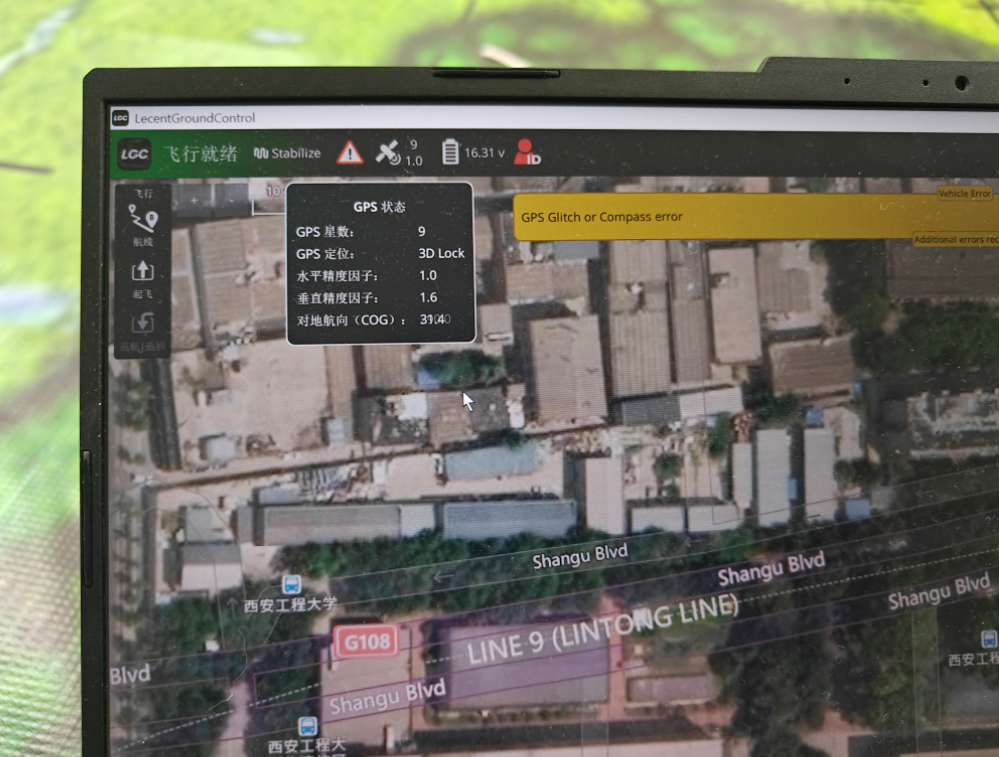
现象:长时间无法定位,卫星数量少
解决方法:
1. 检查天线连接是否牢固
2. 移动到开阔区域,避开高楼
3. 耐心等待10-15分钟(首次使用需要下载星历)
4. 检查参数设置是否正确
4.2 位置跳动问题
现象:定位点不规则跳动
改善方法:
1. 调整天线位置,远离干扰源
2. 修改滤波参数:
   GPS_POS_DELAY = 0.2

   EK2_GPS_DELAY = 10
3. 检查供电是否稳定
4.3 高度漂移问题
现象:高度数据不稳定
解决方案:
1. 确保气压计不受气流影响
2. 设置高度源权重:
EK2_ALT_SOURCE = 1 # 优先使用GPS高度
3. 在静止状态下进行高度校准
五、性能优化建议
5.1 天线优化技巧
-
使用配套支架确保安装稳固
-
保持安装平面清洁
-
定期检查安装牢固度
5.2 参数调优建议
// 提高更新速率(根据飞控性能调整)

GPS_RATE_MS = 100 // 10Hz更新率

// 改善动态响应

GPS_ACCEL_X = 0.15 // 加速度补偿

GPS_ACCEL_Y = 0.15

GPS_ACCEL_Z = 0.25
5.3 环境适应建议
1. 城市环境:尽量选择开阔地带起飞
2. 山区环境:注意地形遮挡,预留更多搜星时间
3. 动态环境:飞行前进行充分静止预热
六、进阶使用场景
6.1 双GPS冗余配置
如果使用两个NEO 4 SE模块:
// 主模块设置

SERIAL1_PROTOCOL = 5

GPS_TYPE = 5

// 从模块设置

SERIAL2_PROTOCOL = 5

GPS_TYPE2 = 5

GPS_AUTO_SWITCH = 2 // 启用自动切换
6.2 与其他传感器配合
· 与罗盘配合:改善航向精度
· 与IMU配合:在GPS信号丢失时提供惯性导航
· 与气压计配合:提供更稳定的高度信息
七、实用小贴士
1. 首次使用:建议在开阔地静置30分钟完成星历下载
2. 日常维护:定期检查连接接口
3. 固件升级:关注雷迅官网更新,及时升级固件
4. 故障排查:遇到问题时先检查供电和接线,再查参数
八、总结
雷迅NEO 4 SE是一款性能优秀的GNSS模块,通过正确的安装和配置,可以为无人机提供可靠的定位服务。关键是要注意安装位置、参数设置和环境选择。如果在使用中遇到问题,建议先按照本文的排查步骤进行检查,大多数问题都能得到解决。
希望这篇指南能帮助您更好地使用NEO 4 SE模块!如果有其他问题,欢迎交流讨论。
产品使用手册:NEO 4SE 定位系统 · NEO V2 pro
新品展示视频链接:
雷迅新品 neo4se crid 展示视频_哔哩哔哩_bilibili
版权声明:本文仅代表个人测试经验,与官方说明如有出入,请以雷迅官方文档为准。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献2条内容

所有评论(0)