力觉传感器(六维力传感器/关节扭矩传感器):破解机器人产业化“最后一厘米”难题的关键钥匙
| 精准力控成为机器人从“演示可行”走向“商业可用”的分水岭。
当前,机器人产业正经历从实验室走向真实场景的关键转折期。在这一过程中,如何让机器人实现精准控制和适应复杂环境,成为制约产业化的核心难题。
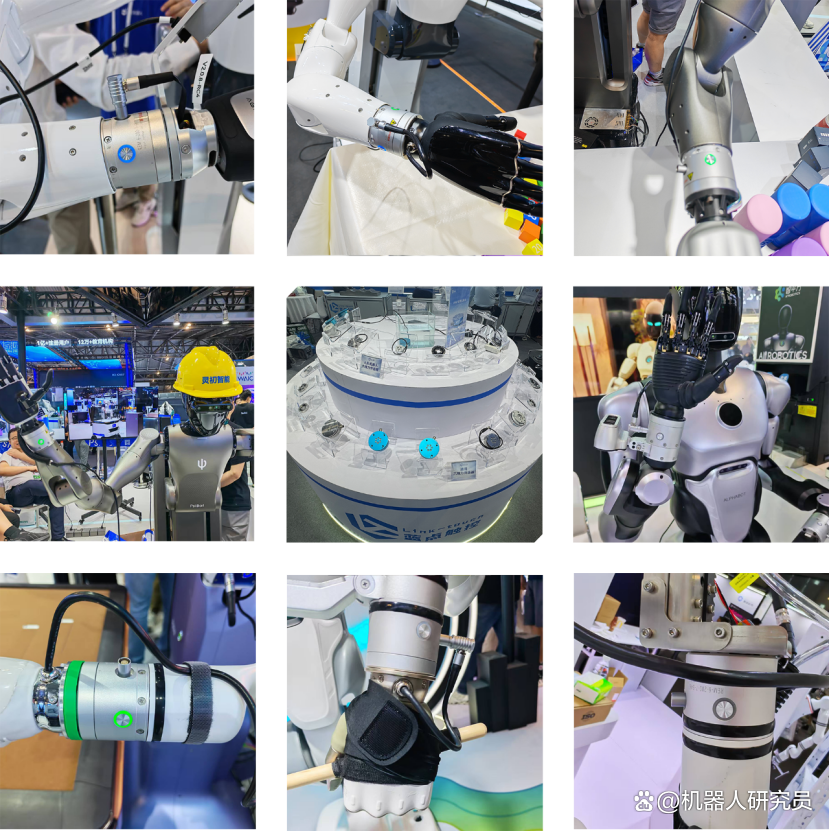
蓝点触控 六维力传感器应用
产业瓶颈:从“看得见”到“做得准”,机器人遭遇操作瓶颈
目前,机器人视觉技术已经取得了长足进步,让机器人能够“看得见”周围环境。但仅有视觉的机器人就像一位只有视觉的外科医生:能够看到手术部位,却无法感知下刀的轻重和组织硬度,这种“盲操作”方式在真实场景中充满危险和低效。
真实工作场景中的不确定性要求机器人必须具备与环境进行物理交互的能力。力觉传感器正是解决这一问题的关键,它为机器人赋予了“触觉”和“本体感觉”,让机器人能够感知并控制力的大小,实现从“盲操作”到“灵巧操作”的跨越。
破解之道:力觉传感器如何解决精准控制与适应性难题
力觉传感器本质上解决了机器人在不确定环境中“如何下手”和“下手轻重”的核心难题。具体来说,它通过两种方式破解产业困境:
一是解决“精准控制”,让操作从“盲”到“巧”。 力觉传感器让机器人能感知并控制“力”本身。在打磨、抛光等应用中,机器人能够恒定发力;在插装零件时,能实现柔顺对齐,告别粗暴的硬碰硬方式。
二是解决“适应性”,让机器人从“呆”到“灵”。 在视觉被遮挡或物体位置多变时,力觉像人的触觉一样,能实时“摸”着环境调整动作。例如抓取滑腻物体、在杂乱环境中找到并插入卡槽,大大提升了机器人应对真实世界复杂情况的能力。
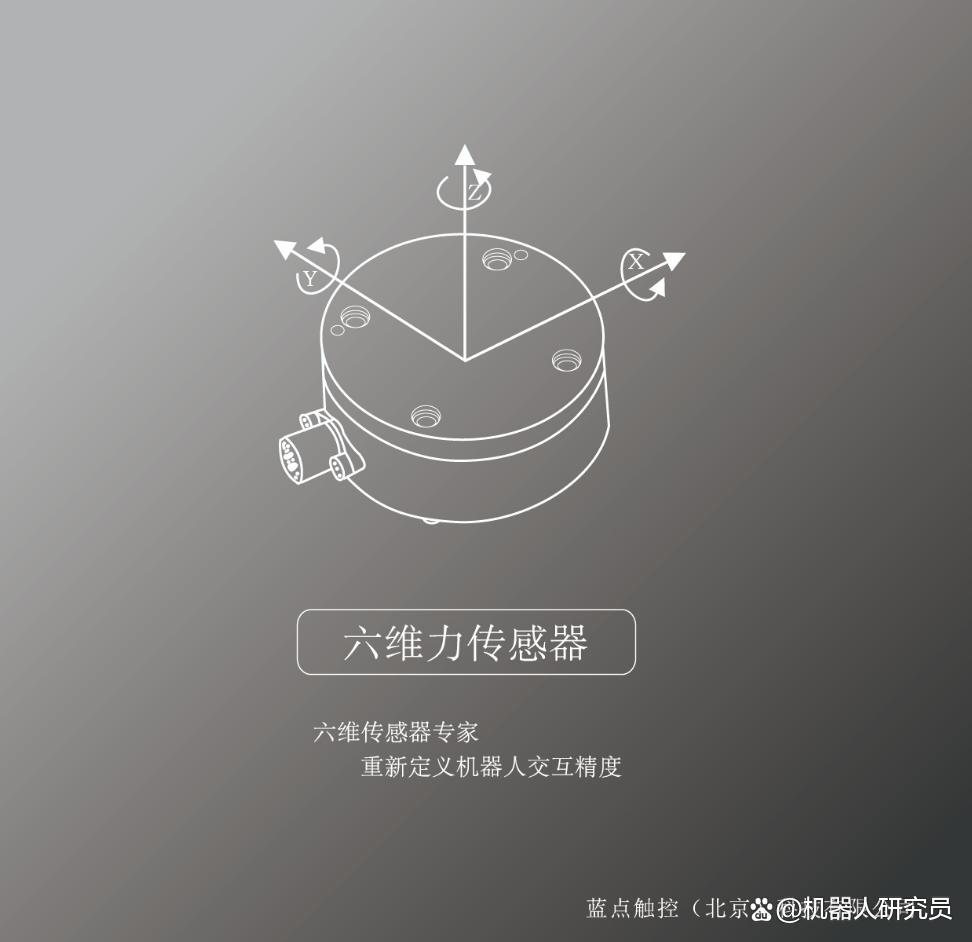
市场爆发:人形机器人商用出货量超预期,力觉传感器成为核心使能器
2024年中国人形机器人商用出货量超预期达到2000台,2025年预计突破万台。这一增长的核心驱动力是政策、需求和技术三重因素的共振,而力觉传感器正是解决机器人“灵巧操作”和“安全交互”难题,从而迈向规模化应用的关键使能技术。
在人形机器人从“走得稳”向“干得巧”演进的过程中,力觉传感器扮演着“机器触觉”的核心角色,其价值体现在三个关键方面:
实现精细操作和柔性装配:视觉定位精度普遍在2-10mm,难以独立完成精密操作。六维力传感器能捕捉0.1N的接触力变化,通过微调姿态精准插入引脚,将装配合格率从82%提升至99.5%。
提升人机交互安全性:对于需要与人近距离协作的康养、家庭服务场景,力觉传感器能实时感知意外碰撞,并立即触发机器人停止或避让,为安全交互提供了底层保障。
赋能复杂任务的学习与迭代:高质量的力量数据是训练机器人AI大模型的关键“食粮”。通过力觉传感器获取的精确力控数据,可以不断优化算法模型,让机器人学会更柔顺、更仿人的操作技巧。
中国优势:供应链规模化与成本控制的不可替代优势
中国供应链在力觉传感器的规模化和成本控制上,具备几个不可替代的核心优势:
蓝点触控 荣誉墙
深厚的技术积淀和高效的产业转化能力。中国在高端传感技术领域,特别是航空航天产业,已有超过70年的六维力传感器技术积累。蓝点触控核心团队源自中国航天空气动力技术研究院,将航天领域“不惜成本”的高精尖技术成功转化为了能够规模化、工业化生产的成熟产品。
极致的效率提升和规模化效应带来的成本优势。通过技术手段迭代、自动化生产工艺和规模效应降本三项关键举措,中国制造商能够有效控制成本并保障质量。例如,蓝点触控的关节力传感器在2025年上半年出货量就超过了7万套,占国内总出货量的95%以上。
澎湃的内需市场与快速的创新迭代循环。中国是全球最大且增长最快的机器人市场,庞大且需求多样的内需市场提供了绝佳的试炼场和快速迭代的闭环。国内机器人厂商研发投入加码,带动了对核心传感器的激增需求。
完整且高效的本地化供应链生态。中国拥有从材料、精密加工到电子和软件的完整机器人产业链。这种高度的本土化和集群化,减少了对外部供应链的依赖,确保了供应的稳定性和成本的可控性。
蓝点触控 工厂
技术突围:突破六维力传感器技术壁垒,打破国际垄断
六维力传感器的设计和制造是一项复杂的系统工程,需要机械、材料、电子、算法、软件等多学科的深度交融,任何一环的短板都会导致“木桶效应”。其技术壁垒主要体现在四个方面:高性能弹性体设计与制造、低噪声嵌入式硬件电路、高效高精度的力控解耦算法和高精度六维同步校准技术。
面对这些高壁垒和长期被国际厂商垄断的局面,蓝点触控依托“航天基因、平台技术、中国速度”三大核心优势,成功实现了破局。
深厚的航天技术积淀与转化:团队早期技术应用于风洞测试等极端苛刻的环境,将航天领域追求极致可靠性和精度的技术体系转化为满足工业化规模应用且具备成本效益的成熟产品。
打造平台型技术能力,攻克核心难关:构建了高性能弹性体迭代设计、低噪声嵌入式硬件电路、高效高精度的力控解耦算法和高精度六维同步校准技术四大底层技术平台。
极致的产品性能与迭代速度:人形机器人专用六维力传感器精度普遍达到0.3%FS,部分产品甚至具备0.1%FS的高精度,最高响应频率做到10kHz,满足机器人高速、高动态的作业要求。
产品哲学:人形机器人与工业机器人的差异化设计思路
针对不同应用场景,力觉传感器需要采用不同的设计哲学和性能侧重:
人形机器人领域追求的是模仿人类的运动与交互能力,其传感器必须像人的“神经末梢”和“肌腱”一样,能无缝嵌入有限的关节和肢体空间内。因此,极致的小型化、轻量化和高度的集成化是首要考量,需要与机器人本体“融为一体”,不能成为运动的负担。
工业领域的挑战在于长期、高强度、高可靠性地应对恶劣环境,例如焊接的火花、打磨的粉尘、装配的冲击等。工业级力觉传感器设计更像为工业机器人打造的“钢铁铠甲”和“精密秤盘”,首要追求的是极高的过载保护能力、强大的抗干扰性以及高防护等级。
轻量化突破:传感器体积减少90%、重量降低80%的产业意义
传感器体积减少90%、重量降低80%,这意味着它从一个笨拙的“外挂设备”进化为了可深度嵌入机器人关节和末端的“神经末梢”。这种突破对机器人产业具有深远意义:
让机器人甩掉了不必要的负重,动作变得更快、更省电、更敏捷;为实现仿生级的灵巧操作(如精细抓取、柔顺装配)和人机安全协作奠定了物理基础;是机器人真正融入人类生活与工作的关键一步。
随着材料科学、微电子技术和制造工艺的进步,传感器将进一步向“无感化”和“深度集成”发展,未来仍有突破物理极限的空间。
范式转变:从“重复轨迹”到“手眼配合”的力控技术变革
“工业机器人是重复轨迹,人形机器人需手眼配合”,这种差异对力控技术的要求是颠覆性的,是从“执行预设程序”到“主动适应环境”的范式转变。具体体现在三大新要求:
从“绝对力量”到“相对交互”:自适应柔顺控制。工业机器人的力控目标往往是达成一个绝对的、恒定的力值,而与环境的交互是“主导”关系。人形机器人则需要管理机器人与环境之间的相互作用力,要求力控系统能实时识别接触状态并自主决策如何调整。
从“低速稳态”到“高速动态”:超高带宽与实时性。工业机器人工作节奏相对稳定,力控的响应速度要求通常在百赫兹级别就已足够。人形机器人在动态行走、跑步或快速操作时,力控系统必须在极短时间内(毫秒级)完成“感知-决策-控制”的全过程。
从“单点感知”到“全身协同”:分布式协同力控。工业机器人通常只有一个力控维度,而人形机器人是一个多足、多臂的复杂系统,需要全身分布多个力/力矩传感器,并且需要顶层控制器来融合所有这些力觉信息,实现全身的力协调控制。
成本优化:力传感器占BOM成本15%,如何平衡性能与性价比
力觉传感器占人形机器人BOM成本约15%,是一个重要的成本组成部分。蓝点触控通过多种手段推动成本下降同时保持性能:
平台化技术开发:积累了四大核心技术平台,能够快速响应客户需求,将定制化需求的响应周期从6-8周缩短到3-4周,显著降低了研发成本和时间成本。
极致的性能追求:在精度、响应速度和集成度上不断突破。高性能和可靠性减少了机器人的调试时间和故障率,从整体上降低了机器人的综合使用成本。
精准的产品与市场定位:针对不同应用场景推出不同系列产品,避免了“过度设计”,将资源和成本投入到特定应用场景最需要的性能指标上,实现了最佳的性能性价比。
应用拓展:从机器人到航空航天、3C电子的多领域渗透
除了机器人领域,力觉传感器的应用正在向更多新兴行业拓展。医疗康复、智能汽车、高端制造和精密科学等领域,都可能成为力觉传感器下一个爆发点。
技术的发展,特别是微型化、集成化的融合,将为力觉传感器解锁更多前所未有的应用场景,帮助人类更精细地感知和操控物理世界。
生态协同:与整机厂实现技术需求与量产节奏的深度匹配
与头部整机厂的合作,不是简单的“采购-供应”关系,而是围绕技术协同、量产保障和生态共建的深度绑定。
技术前置与平台化协同开发:工程师团队深度嵌入客户的研发流程,基于四大技术平台快速响应并定义传感器的最优规格,确保传感器从诞生之初就与整机的结构、控制算法深度耦合。
构建敏捷响应与快速迭代的闭环:建立高度灵活的敏捷响应机制,将客户定制化需求的响应周期从行业传统的6-8周缩短到3-4周。通过客户在真实场景中的测试数据,持续反哺和优化传感器设计。
打造规模化、自动化的量产保障体系:投入高度自动化的产线和专业工装设备,大幅提升生产效率和产品良率,实现万台级交付能力。规模化生产带来供应链管理优势和成本均摊效应。
出海战略:国产化率100%的技术出海核心竞争力与挑战
蓝点触控六维力传感器国产化率100%,同时计划拓展欧美市场。国内技术出海的核心竞争力体现在:
技术领先性与完全自主权:技术源于中国航天数十年的技术积淀,在精度、响应速度和集成度等关键指标上已达到国际顶尖水平。100%的国产化率意味着能够为客户提供持续、稳定、安全的供应保障。
极致的成本效率与规模化交付能力:通过平台化的技术设计、自动化的生产工艺和强大的供应链管理,将高性能传感器的成本控制在具有竞争力的水平。已验证了大规模批量交付的能力。
深度协同的敏捷服务与生态赋能:以“周”为单位响应客户的定制化需求,提供从传感器到力控算法的全方位支持。这种“伙伴式”的深度服务构成了独特的差异化优势。
海外布局面临的挑战包括:品牌认知与市场信任的建立、本地化服务与技术支持体系的构建、地缘政治合规性风险。出海战略是“技术硬实力+成本效率+敏捷服务”的组合拳。
降低门槛:核心零部件商如何通过开放技术平台推动具身智能发展
作为核心零部件商,蓝点触控通过与上下游的深度协同构建技术壁垒,再通过有层次的开放降低行业门槛、繁荣应用生态,这条“双轨并行”的路径能够最有效地推动整个具身智能产业加速向前。
未来展望:2030年千亿级市场中力觉传感技术的演进路径
具身智能市场规模预计2030年达千亿级。力觉传感技术将向几个方向演进以适应“通用智能体”的需求:
极致性能提升:需要检测到更微小的力变化(优于0.1%FS的精度),并以极高的速度(高于10kHz)反馈信息,实现实时控制。
微型化、集成化与柔性化:未来的力传感器会像神经末梢一样深度嵌入到机器人的关节、手指甚至皮肤之下。柔性电子皮肤将成为重要方向。
智能内嵌与数据驱动:未来的力传感器将内置边缘计算能力,能够直接在传感器端进行初步的数据处理和特征提取。高质量数据将用于持续优化机器人的控制算法和具身智能大模型。
多模态感知融合:力觉传感器需要与视觉传感器、触觉传感器等其他感知模块进行更深层次的协同和融合,为机器人提供对环境的全面理解。
成本优化与标准化:通过设计创新、材料工艺改进和规模化生产,持续降低力传感器成本。接口和协议的标准化也将降低整个行业的集成和应用门槛。
力觉传感器不再是简单的数据采集器,而是连接物理世界与数字智能的关键桥梁。它正直接推动着人形机器人产业从“演示可行”走向“商业可用”,从完成重复性劳动的机械臂,进化为能在不确定环境中实现灵巧操作的智能伙伴。
随着技术的不断演进和成本的持续优化,力觉传感技术有望成为机器人大规模产业化的重要推手,为千行百业的智能化升级提供关键支撑。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 18
 0
- 0


 已为社区贡献16条内容

所有评论(0)