物联网工程嵌入式课程设计:ARM步进电机控制项目

简介:广东工业大学物联网工程专业中嵌入式课程设计的“ARM步进电机控制”项目,旨在结合理论与实际应用,加深学生对嵌入式系统设计与应用的理解。课程内容包括ARM处理器架构、步进电机工作原理及控制、嵌入式C语言编程、电路设计与步进电机驱动芯片选择、以及实时操作系统下的任务编写和调度。学生需协作完成项目,提升在嵌入式系统开发关键领域的综合实践技能。
1. ARM处理器特点与应用
1.1 ARM处理器简介
ARM(Advanced RISC Machines)处理器是一种基于精简指令集计算机(RISC)架构的处理器。ARM公司本身并不直接生产处理器,而是授权其他公司制造和设计ARM处理器。这一策略使得ARM架构的处理器广泛应用在移动计算、嵌入式系统、物联网等多个领域。
1.2 ARM处理器特点
ARM处理器以其高性能、低功耗的特点闻名。它支持多种操作系统和编程语言,且拥有丰富的开发工具支持,这使得开发者能够针对特定应用进行优化,设计出高效能的嵌入式系统。ARM处理器的这些特点,使其成为众多电子产品的首选微处理器。
1.3 ARM处理器的应用
ARM处理器广泛应用于智能手机、平板电脑、可穿戴设备、网络设备以及汽车电子等。从日常的消费电子到复杂的工业控制系统,ARM架构的处理器都有着出色的表现。通过灵活的设计和优化,ARM处理器能够满足从低功耗到高性能的各种应用需求。
通过理解ARM处理器的基本概念、特点以及应用领域,我们已经为深入探索其在步进电机控制和其他高级应用中的潜力打下了坚实的基础。接下来的章节将详细探讨步进电机的工作原理与控制策略。
2. 步进电机工作原理与控制
2.1 步进电机的基本概念与分类
2.1.1 步进电机的工作原理
步进电机是一种电机,通过精确控制输入脉冲的数量、频率和相位来控制电机轴的旋转角度。每接收到一个脉冲信号,电机就旋转固定的角度,称为“步距角”。步进电机的这种工作方式使得它能够以非常精确的方式控制旋转角度和速度。
步进电机主要分为以下几类:永磁式、反应式和混合式。永磁式步进电机具有良好的起动力矩和运行性能,反应式步进电机则具有较低的成本和中等的性能,而混合式步进电机结合了前两者的优势,具有高精度和高扭矩的特点。
2.1.2 步进电机的分类及应用场景
步进电机的分类和选择依据主要应用场景来决定。例如,若需低速大扭矩的应用场景,混合式步进电机是较为理想的选择。对于成本敏感且要求不高的场合,可以使用反应式步进电机。
表格展示不同步进电机类型及其典型应用场景:
| 类型 | 特点 | 典型应用场景 |
|---|---|---|
| 永磁式 | 起动力矩大,运行平滑 | 高精度定位系统、打印机 |
| 反应式 | 成本低,中等性能 | 扫描仪、办公自动化设备 |
| 混合式 | 高扭矩,高精度 | CNC机械、3D打印机、机器人关节 |
接下来,让我们深入了解步进电机的控制方法,这在实现精确控制方面至关重要。
2.2 步进电机的控制方法
2.2.1 步进电机的脉冲控制
步进电机通过接收一系列脉冲信号来控制其旋转的角度和速度。脉冲的频率(即每秒的脉冲数,通常称为脉冲率)决定了电机的转速,而脉冲的数量决定了电机转过的角度。
举个例子,若步进电机的步距角为1.8度,那么每接收到一个脉冲信号,电机将旋转1.8度。若要使电机转过360度,就需要发送200个脉冲信号(360度 / 1.8度/脉冲 = 200脉冲)。
代码块展示如何使用Arduino控制步进电机:
// 引入Stepper库
#include <Stepper.h>

// 初始化Stepper库
// 参数为步数和连接到步进电机驱动器的四个引脚
Stepper stepper(200, 8, 9, 10, 11);

void setup() {
  // 设置电机的速度(单位为rpm)
  stepper.setSpeed(60);
}

void loop() {
  // 顺时针旋转一圈(200步)
  stepper.step(200);
  delay(500);

  // 逆时针旋转一圈(-200步)
  stepper.step(-200);
  delay(500);
}
通过上述代码,我们可以控制步进电机顺时针和逆时针旋转。在这段代码中, stepper.step() 函数中的参数是步进电机需要旋转的步数,正值为顺时针,负值为逆时针。
2.2.2 速度与加速度控制
控制步进电机的另一个关键因素是速度和加速度。步进电机不能突然启动或停止,需要逐渐加速和减速以避免失步。速度控制涉及到脉冲率的调节,而加速度控制则涉及到脉冲率的变化率。
使用Arduino实现加速度控制的示例代码:
#include <AccelStepper.h>

// 定义步进电机的引脚
#define motorPin1  3
#define motorPin2  4
#define motorPin3  5
#define motorPin4  6

// 创建AccelStepper实例
AccelStepper stepper(AccelStepper::FULL4WIRE, motorPin1, motorPin3, motorPin2, motorPin4);

void setup() {
  stepper.setMaxSpeed(1000.0);
  stepper.setAcceleration(100.0);
}

void loop() {
  // 以设定的最大速度和加速度正向移动
  stepper.moveTo(2000);
  stepper.runToPosition();

  // 延迟一段时间后反向移动
  delay(1000);

  stepper.moveTo(0);
  stepper.runToPosition();
}
在上述代码中, setAcceleration() 函数用于设置加速度,而 setMaxSpeed() 用于设置最大速度。通过 moveTo() 和 runToPosition() 函数可以控制电机移动到指定的位置,同时考虑到了加速度和速度的设置。
通过脉冲控制和加速度控制,我们可以对步进电机进行精确的运动控制,使其能够胜任各种精确控制的场景。接下来我们将探讨步进电机驱动算法的实现。
3. 嵌入式C语言编程实践
3.1 嵌入式C语言基础
3.1.1 嵌入式C语言的特性
嵌入式系统需要与硬件紧密配合,这使得嵌入式C语言在语法上与标准C语言相比有一些独特的特性。其中最核心的是对硬件寄存器的直接操作能力。为了达到优化的目的,嵌入式C语言通常还提供了对数据存储位置和大小的精细控制,允许开发人员将变量分配到特定的内存区域,如程序存储器或特殊功能寄存器(SFR)。此外,嵌入式C语言支持非标准的扩展,比如位操作,这使得与硬件寄存器中的特定位直接交互成为可能。
3.1.2 数据类型与运算符
在嵌入式C语言中,数据类型的选择尤为重要,因为它们直接影响到程序的资源占用和执行效率。例如,使用 int 类型通常在不同的平台上会得到不同大小的数据,而在嵌入式领域中,使用 int8_t 、 int16_t 、 int32_t 等固定宽度的整数类型可以保证数据大小的一致性,这对于内存资源受限的嵌入式系统而言至关重要。在运算符方面,嵌入式C语言允许使用指针运算符来访问特定内存地址,这在处理硬件寄存器时非常有用。考虑到性能优化,位运算符在嵌入式系统中应用广泛,包括位与(&)、位或(|)、位异或(^)等。
3.2 嵌入式C语言的高级编程技巧
3.2.1 指针与数组的使用
在嵌入式编程中,指针的使用是一个重要的技能。指针允许程序直接访问和操作内存地址,这对于处理硬件寄存器、实现动态内存分配和构建复杂的数据结构非常关键。指针的正确使用能够显著提高代码的效率。例如,通过指针数组来表示多维数组,可以减少存储空间的需求,并提高访问速度。下面是一个嵌入式C语言中使用指针访问数组元素的示例代码:
#define SIZE 10

void array_access() {
    int array[SIZE];
    int *ptr = array;  // 指针ptr指向数组array的第一个元素

    for(int i = 0; i < SIZE; ++i) {
        *(ptr + i) = i;  // 使用指针访问和修改数组元素
    }
    // 当前ptr指向的是数组的第SIZE个元素之后的位置
}
上述代码中,我们定义了一个大小为SIZE的整型数组,然后将一个指针ptr指向数组的第一个元素。通过指针与整数的加法操作来访问数组元素是一种非常常见的技巧,它允许我们在不改变原始指针值的情况下遍历数组。
3.2.2 结构体与共用体的应用
结构体是嵌入式C语言中用于组合不同类型数据的复合数据类型。结构体允许将多个数据项组织成一个单一的数据结构,这对于组织和管理复杂的数据非常有用。在嵌入式系统中,结构体经常被用来定义硬件寄存器映射,以及封装与特定硬件模块相关的数据和操作。
共用体(union)是一种特殊的数据类型,它允许在相同的内存位置存储不同类型的数据。在嵌入式系统中,共用体经常用于节约资源,尤其是在那些资源有限的系统中。例如,一个共用体可以用来存储一个整数或者一个浮点数,而这两个值实际上会占用相同的内存空间。
typedef struct {
    int year;
    int month;
    int day;
} DateTime;

typedef union {
    int32_t raw;
    DateTime datetime;
} DateUnion;
在上述结构体和共用体的例子中,我们定义了一个 DateTime 结构体来存储日期信息,同时定义了一个 DateUnion 共用体,其中包含一个整数和一个 DateTime 结构体。这意味着我们可以在相同的内存位置,根据上下文需要,既可以用一个整数来处理日期,也可以用一个结构体来更直观地处理日期的各个组成部分。
通过以上嵌入式C语言编程实践的章节,读者可以了解到嵌入式系统编程中语言的特性,以及如何使用高级编程技巧来实现更高效和结构化的代码。在实际的应用中,这些知识点将有助于开发者编写出性能更优、更容易维护的嵌入式应用程序。
4. 步进电机驱动算法实现
4.1 步进电机驱动算法基础
4.1.1 四相八拍驱动算法原理
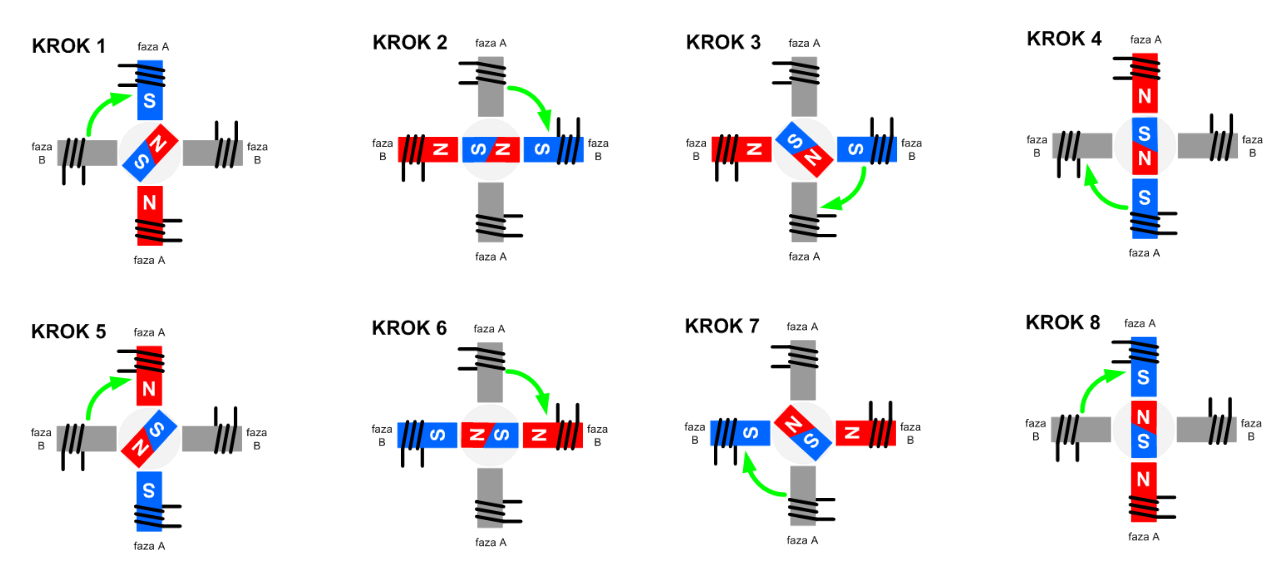
四相八拍驱动算法是步进电机中最基本的驱动方式之一。该算法通过控制步进电机的四个相位依次导通,每个相位导通时产生一个磁极,使电机产生步进运动。一个完整的循环包含八个步骤,故称为“八拍”。
具体而言,四相八拍驱动算法的工作原理可以用一个简单的状态表来表示,例如:
步进状态 | 相1 | 相2 | 相3 | 相4
---------|-----|-----|-----|-----
1        | ON  | OFF | OFF | OFF
2        | ON  | ON  | OFF | OFF
3        | OFF | ON  | ON  | OFF
4        | OFF | ON  | ON  | ON
5        | OFF | OFF | ON  | ON
6        | ON  | OFF | ON  | ON
7        | ON  | ON  | OFF | ON
8        | ON  | ON  | ON  | OFF
在这个过程中,每一个“步进状态”代表电机转动的一个步距角,电机的转动方向由步进状态的顺序决定。每个状态维持一定的时间,以控制电机的速度。
4.1.2 六相十二拍驱动算法原理
六相十二拍驱动算法可以看作是四相八拍算法的一种变体,它通过增加相位的数量来提升电机的平滑度和精度。六相十二拍算法拥有更小的步进角度,即每个步进循环包含12个步骤,使得电机的运动更加细腻。
六相十二拍算法中,每个相位的导通不再是简单的ON-OFF状态,而是有一个渐进的过程,这对于电子元件的要求更高,但可以实现更精细的控制。
4.2 驱动算法的嵌入式实现
4.2.1 驱动算法在C语言中的实现
在嵌入式系统中,步进电机的驱动算法通常通过C语言编程实现。下面给出一个简化的示例代码,展示如何用C语言编写一个四相八拍驱动算法:
// 步进电机的四个相位定义为数组
int phase_sequence[8] = {1, 3, 2, 6, 4, 12, 8, 9};
// 每个相位对应的GPIO引脚定义
int pins[4] = {PIN1, PIN2, PIN3, PIN4};

// 延时函数,用于控制步进速度
void delay(int ms) {
    // 实现略...
}

// 步进电机驱动函数
void step_motor_step(int steps, int direction) {
    int step_count = direction ? 8 : -8;
    while(steps != 0) {
        for(int i = 0; i < 4; i++) {
            // 点亮当前相位的LED灯
            digitalWrite(pins[i], phase_sequence[(i * step_count) % 8]);
        }
        delay(1); // 控制步进速度
        steps--;
    }
}

int main() {
    // 初始化GPIO引脚等硬件配置
    // ...

    // 正转
    step_motor_step(50, 1);
    // 反转
    step_motor_step(50, -1);
    // 其他控制逻辑
    // ...
}
在这个示例代码中, step_motor_step 函数控制步进电机的转动。参数 steps 定义了转动步数, direction 控制转动方向。通过调整 delay 函数中的延时值,我们可以控制步进电机的转速。
4.2.2 算法性能分析与优化
在实际应用中,步进电机的驱动算法需要根据具体的应用场景进行性能分析和优化。优化的目的在于提高电机的响应速度、减少噪音、减少电流的不连续性,从而提高步进电机的运行精度和可靠性。
一个常见的优化措施是加入加减速算法。由于步进电机启动时需要克服惯性,停止时由于惯性也会滑动,因此在启动和停止时采用逐渐增加或减少脉冲频率的方法,可以使电机运行更平稳。
此外,可以使用硬件加速(如专用的驱动IC)来提高驱动效率,或者在软件层面实现更复杂的控制策略,比如PID控制,以提高电机的动态响应和位置精度。
最终,算法的实现和优化都需要与具体的应用场景相结合,需要在满足性能要求的前提下,兼顾成本与开发效率。
5. 电路设计与硬件连接
电路设计与硬件连接是将理论知识转化为实际应用的关键步骤。掌握电路图的阅读与绘制,以及电子元件的选择与应用对于完成任何电子项目至关重要。本章节将深入探讨电路设计的基础知识,以及如何搭建一个稳定的步进电机控制电路。
5.1 电路设计的基础知识
电路设计不仅仅是连接电子元件,它是一个严谨的过程,需要遵循一定的规则和标准。一个良好的电路设计能确保电子设备的可靠性和效率。
5.1.1 电路图的阅读与绘制
电路图是电子设计中的通用语言,它以图形的形式表示电子元件及其连接方式。理解电路图的关键在于认识不同的符号和它们所代表的元件,以及掌握导线、电源和地线的表示方法。
在绘制电路图时,需要考虑以下因素:
- 清晰性 :确保所有的连接清晰可见,电路符号准确无误。
- 规范性 :遵循国家或行业标准,如IEEE标准。
- 简洁性 :尽量简化线路,避免不必要的交叉和重叠。
5.1.2 电子元件的选择与应用
选择合适的电子元件是确保电路稳定运行的基础。以步进电机为例,其驱动电路需要考虑以下元件:
- 电阻 :限制电流,保护其他元件不被过电流损坏。
- 电容 :提供电源的平滑滤波,去除干扰。
- 二极管 :用于防止反向电流或保护晶体管。
在选择元件时,还需考虑其耐压、耐温、尺寸和成本等多个因素。
5.2 步进电机控制电路的搭建
步进电机控制电路涉及ARM处理器的接口设计,电源和驱动电路的配置。本节将详细解析步进电机与ARM处理器之间的连接方式,以及如何设计一个有效的驱动电路。
5.2.1 ARM处理器与步进电机的接口设计
ARM处理器通过GPIO(通用输入输出)端口向步进电机发送控制信号。设计一个接口电路需要考虑以下几个步骤:
- 确定步进电机驱动信号类型 :根据步进电机的类型和驱动方式,确定需要输出的信号类型,如PWM(脉冲宽度调制)信号。
- 电平转换 :ARM处理器输出的电平与步进电机控制器的输入电平可能不匹配,需要进行适当的电平转换。
- 隔离保护 :为了提高系统的稳定性和安全性,可能需要加入光耦隔离或其他隔离元件。
以下是一个简单的ARM与步进电机接口设计示例代码块,以及其逻辑说明:
// 示例代码:ARM处理器向步进电机发送脉冲信号
void send_pulse(int pulse_pin) {
    digitalWrite(pulse_pin, HIGH); // 将脉冲引脚置高电平
    delayMicroseconds(1);           // 维持高电平1微秒
    digitalWrite(pulse_pin, LOW);  // 将脉冲引脚置低电平
    delayMicroseconds(1);           // 维持低电平1微秒
}
在上述代码中, digitalWrite() 函数用于控制脉冲引脚的电平状态, delayMicroseconds() 函数用于控制脉冲的宽度。这是一个基本的脉冲信号生成逻辑,适用于简单的步进电机控制。
5.2.2 电源与驱动电路的配置
步进电机的驱动电路通常需要较高的电流和电压,因此需要专门的电源和驱动模块。设计电源和驱动电路时应考虑:
- 电源电压和电流 :确保电源能够提供足够的电流以驱动步进电机。
- 驱动芯片的选择 :选择适合步进电机特性的驱动芯片。
- 电流控制 :如果驱动器支持可调节电流,根据电机的规格进行设置。
为了说明电源和驱动电路的配置,可以使用一个简单的电路图展示:
graph LR
    ARM[Pulse Signal] -->|GPIO| Driver(Step Motor Driver)
    Driver -->|V+, GND| Power(Separate Power Supply)
    Driver -->|Control| Motor(Step Motor)
在上述mermaid格式的流程图中,清晰地展示了从ARM处理器到步进电机驱动器再到步进电机的连接路径,以及它们之间的关系。通过这种方式,可以有效地管理和控制步进电机的操作。
6. 实时操作系统(RTOS)应用
6.1 实时操作系统的基本概念
6.1.1 RTOS的定义与特点
实时操作系统(RTOS)是专为实时应用设计的操作系统,其核心特性是能够处理并响应外部或内部事件,在严格的时间限制下完成任务。RTOS具有以下关键特点:
- 确定性响应时间 :RTOS能够保证任务在预定的时间内得到处理。
- 多任务处理能力 :它支持并行执行多个任务,而不会互相干扰。
- 中断驱动 :系统对中断的快速响应是实现实时性的重要途径。
- 抢占式调度 :高优先级任务可以抢占低优先级任务的CPU资源,从而满足实时要求。
- 低延迟和小内存占用 :为了保证实时性,RTOS通常具有较低的延迟和较小的内存占用。
6.1.2 RTOS在嵌入式系统中的作用
RTOS在嵌入式系统中的作用极为关键,主要体现在以下几个方面:
- 提高系统可靠性 :通过任务调度和中断管理,RTOS能确保系统对外部事件做出迅速和准确的响应。
- 优化资源管理 :RTOS有效管理硬件资源,如CPU、内存、外设等,提升资源利用效率。
- 简化开发流程 :RTOS提供了丰富的API和中间件,简化了嵌入式软件的开发。
- 支持并发执行 :RTOS的多任务支持使得多个功能可以同时执行,而不会相互干扰。
6.2 RTOS在步进电机控制中的应用
6.2.1 RTOS任务管理与调度
在步进电机控制项目中,RTOS任务管理和调度的运用可发挥以下作用:
- 任务分解 :根据控制需求,将电机控制任务分解为多个子任务,如位置控制、速度控制和加速控制等。
- 实时性保障 :RTOS确保这些任务能够在预设的时间范围内得到处理,从而控制电机的精确运动。
- 动态优先级调整 :通过动态优先级管理,高优先级任务(如紧急刹车控制)可以快速得到响应,保证系统的安全性。
6.2.2 中断管理与同步机制
在步进电机控制系统中,中断管理和同步机制是至关重要的:
- 中断优先级设置 :为确保电机控制的实时性,中断优先级需要根据任务的重要性和响应时间要求进行合理设置。
- 互斥量与信号量 :RTOS提供的同步机制如互斥量(mutexes)和信号量(semaphores)用于处理任务间的同步问题。
- 排队机制 :对于共享资源的访问,RTOS提供了排队机制来避免资源访问冲突。
// 示例:RTOS中的互斥量使用
#include "FreeRTOS.h"
#include "task.h"
#include "semphr.h"

extern xSemaphoreHandle xSemaphore; // 假设这是一个用于同步的信号量

void Task1(void *pvParameters) {
    while(1) {
        if (xSemaphoreTake(xSemaphore, portMAX_DELAY) == pdTRUE) {
            // 获取信号量成功,执行临界区代码
            // 控制步进电机
        }
    }
}

void Task2(void *pvParameters) {
    while(1) {
        // 其他任务代码
        if (需要访问共享资源) {
            xSemaphoreGive(xSemaphore); // 释放信号量
        }
    }
}
在上述伪代码中, Task1 和 Task2 分别代表两个不同的任务。它们需要访问同一个临界区资源(在这个例子中是步进电机的控制接口)。通过使用互斥量 xSemaphore , Task1 在进入临界区前必须先获取信号量,而 Task2 则在离开临界区时释放信号量。这样,即使 Task1 和 Task2 并发执行,也能够保证对步进电机的控制不会发生冲突。
RTOS的应用让步进电机控制系统更加稳定和高效,通过合理设计任务和同步机制,系统工程师可以确保电机控制的准确性和实时性。这一节的内容展示了RTOS在嵌入式系统开发中的核心应用,为后续章节关于电路设计和项目管理的讨论打下基础。
简介:广东工业大学物联网工程专业中嵌入式课程设计的“ARM步进电机控制”项目,旨在结合理论与实际应用,加深学生对嵌入式系统设计与应用的理解。课程内容包括ARM处理器架构、步进电机工作原理及控制、嵌入式C语言编程、电路设计与步进电机驱动芯片选择、以及实时操作系统下的任务编写和调度。学生需协作完成项目,提升在嵌入式系统开发关键领域的综合实践技能。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 19
 0
- 0


 已为社区贡献19条内容

所有评论(0)