《人形机器人的觉醒:技术革命与碳基未来》混合驱动系统应用进展
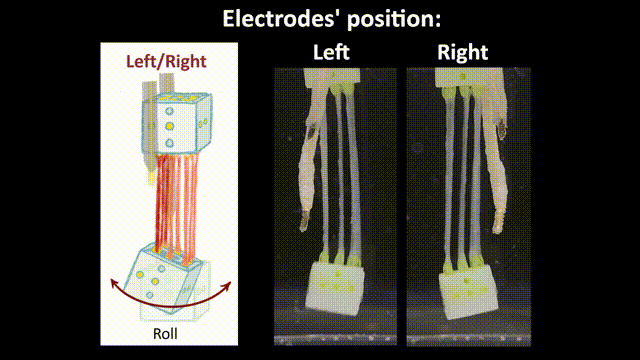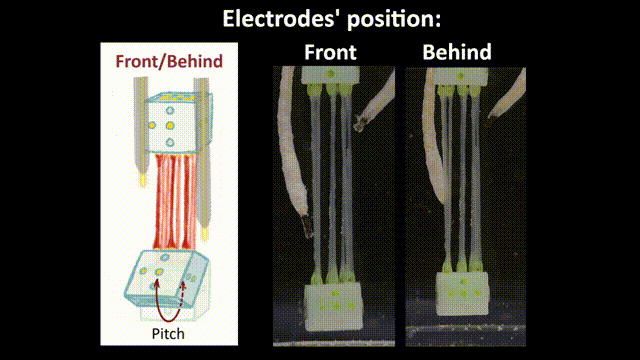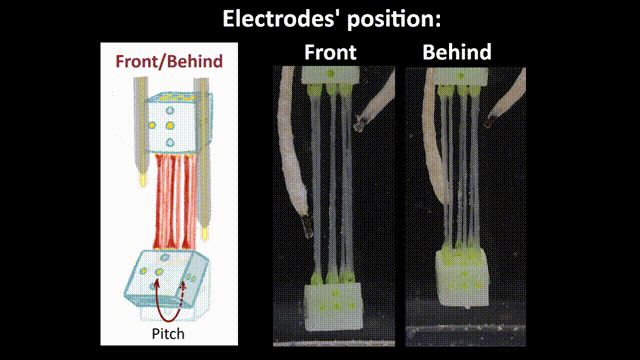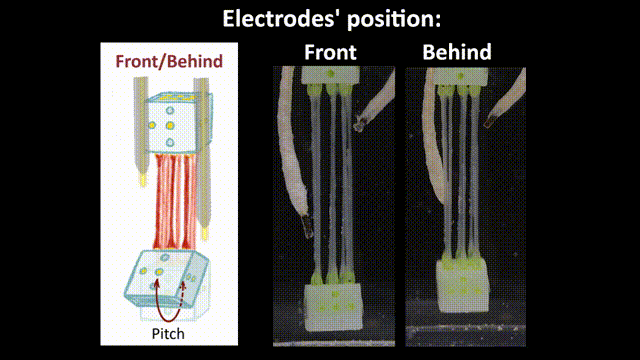
MuMuSheet的片状结构混合驱动系统
一、混合驱动系统工作原理和技术进展
混合驱动系统(人工肌肉)是一种融合生物组织与人工材料的先进驱动技术,通过模拟生物肌肉的收缩机制实现高效能量转换和柔性运动。其核心原理是利用电、光、化学等刺激激活生物肌肉细胞或合成材料,产生收缩-舒张运动,再通过机械结构转化为动作。
(一)混合驱动系统工作原理
1. 生物-机械能量转换
生物驱动单元:以工程化培养的骨骼肌或心肌细胞为核心,通过电刺激(如脉冲电场)触发肌纤维内钙离子释放,引发肌动蛋白与肌球蛋白滑动,产生收缩力。
力传递机制:收缩力通过锚定结构(如C形夹具或人造肌腱)传递至刚性骨架,将线性收缩转化为弯曲、抓取等复杂动作。例如,东京大学机械臂通过“肌腱-指骨”导轨系统实现手指关节转动。
2. 刺激响应控制
电场强度(通常1.5–3.0 V/mm)、脉冲频率(20Hz以上可触发强直收缩)和持续时间(600ms为最佳)是精准控制收缩力的关键参数。
防干扰设计:如东京大学在驱动器两侧增设“玻璃墙”隔离电场,避免多关节动作串扰。
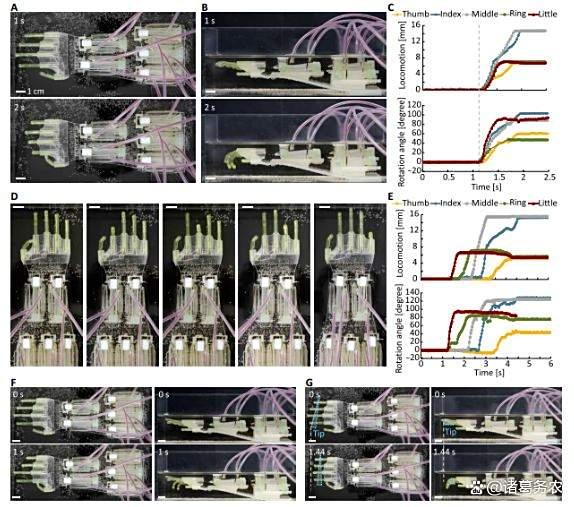
混合驱动机械手
(二)混合驱动系统技术突破性进展
1. 肌肉组织工程
尺寸与寿命突破:东京大学团队开发“MuMuTA”驱动器,将8条人源肌纤维卷成寿司状圆柱体,解决大尺寸肌肉内部细胞坏死难题,将驱动单元尺寸从1厘米提升至18厘米,工作寿命延长至178天。
收缩力提升:通过优化培养条件(如减少细胞外基质、增加成肌细胞密度),肌肉环收缩力达2.6–8mN,接近胎儿肌肉水平(4.6mN/mm²)。
快速培养技术:仅需8天即可形成成熟肌小节结构(α-actinin条纹明显),支持室温环境运行(26℃性能接近37℃)。
2. 驱动结构创新
防扭结锚定接口:采用C形PDMS锚定器表面涂覆MPC聚合物,减少肌肉与机械界面摩擦,使弯曲效率提升2倍。
多关节协同设计:夹持机器人三组肌肉环串联实现协同弯曲,抓取力达传统肌肉条的1.6倍;蠕动机器人拮抗肌肉堆栈(每栈4环)产生5.9mN合力,结合屏蔽电极实现定向运动。
3. 系统集成与控制
模块化扩展:肌肉环单元支持快速组装多关节系统,如五指机械臂各手指独立控制。
能效优化:生物混合驱动能量转换效率超传统电机(如心肌驱动能耗降低60%),且具备化学能自供给潜力。
下表总结了人工肌肉驱动系统的主要技术突破及其性能参数:
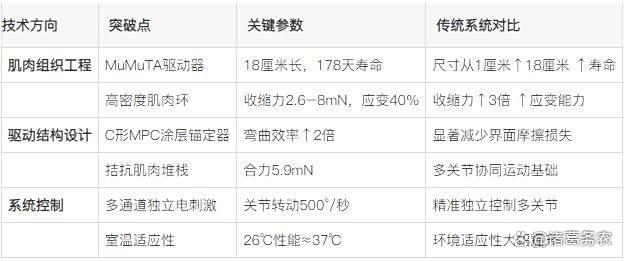
混合驱动人工肌肉主要性能和技术突破
(三)混合驱动系统应用场景与挑战
1. 应用前景
医疗康复:高仿生假肢(如18厘米机械手实现精细抓握)、植入式肌肉补片;
精密操作:微创手术机器人、细胞操作工具(利用微米级操控能力);
药物测试平台:人源肌肉收缩力变化可直观评估药物毒性或疗效。
2. 当前技术瓶颈
能量供给:依赖外部刺激(如电极),自主供能(如光遗传学调控)仍在研发中;
运动连续性:缺乏天然伸肌机制,需依赖浮力或弹性材料回位,限制连续动作;
规模化生产:肌肉组织培养成本高,与机械部件集成工艺复杂。
(四)总结:混合驱动系统发展趋势
1. 未来方向
智能控制升级:引入光遗传学替换电极,实现无线精准刺激;
性能强化:添加生长因子训练肌肉,或引入弹性材料构建双向驱动(伸-屈拮抗);
跨学科融合:结合AI优化运动算法,探索4D打印动态响应材料适配复杂环境。
2. 小结:
混合驱动系统正经历从“实验室原型”到“工程应用”的关键跃迁。生物肌肉的高效能量转换与合成材料的可设计性结合,为机器人柔性驱动提供了全新范式。随着组织工程与微机械技术的深度协同,未来有望在医疗、救援、精密制造等领域实现突破性应用。
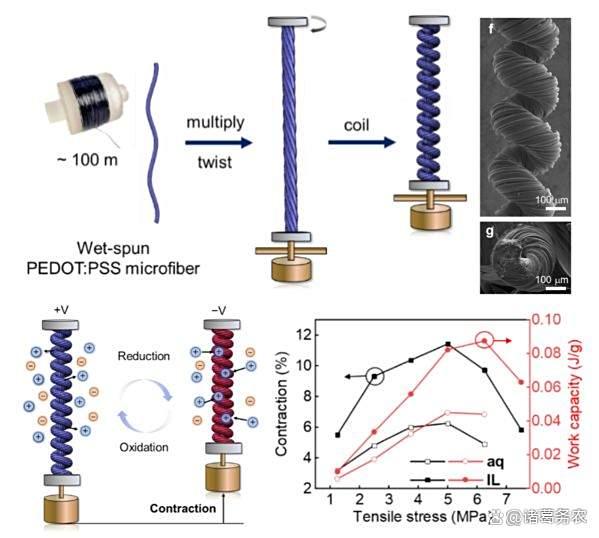
轻量型混合结构人工肌肉
二、混合驱动系统在人形机器中应用的相对优势
混合驱动系统(人工肌肉)在人形机器人中的应用,结合了生物启发式驱动与机电技术的优势,正在推动机器人向更高效、更拟人的方向发展。
(一)核心优势
1. 高功率密度与爆发力
液压驱动:功率密度达20-30 kW/kg(电机仅4-8 kW/kg),可输出持续扭矩5倍的峰值扭矩,支撑跳跃、搬运等大动态动作(如Atlas后空翻)。
电液混合驱动:结合电驱精度与液压力密度,实现高响应(伺服阀频响达1000Hz)与抗冲击性(液压油缓冲10倍自重冲击)。
2. 环境适应性与鲁棒性
液压系统在宽温域(-50℃~150℃)、防尘防水环境中稳定运行,优于电机(-20℃~80℃受限)。
人工肌肉材料(如介电弹性体)可通过电/化学刺激变形,适应复杂形变需求。
3. 能量效率与仿生运动
生物混合驱动(如培养肌纤维)能效比传统电机高60%,且具备化学能自供给潜力。
拟人化运动更自然,如液压驱动关节模拟肌肉收缩,实现类人步态(Walker S2行走速度达2m/s)。
(二)现存不足
1. 系统复杂性与维护成本
液压系统需定期更换油液、检查密封,维护成本高;管路易泄漏,增加故障率。
生物混合驱动需培养活体肌肉组织,寿命仅178天(东京大学MuMuTA),且规模化生产难。
2. 控制精度与连续性局限
液压驱动角度精度(0.1°~1°)低于电机(0.001°~0.01°),运动平滑性不足。
人工肌肉缺乏天然“伸肌”机制,需依赖弹性材料回位,限制连续动作能力。
3. 能源与集成挑战
液压系统依赖外部泵站,整机笨重(如Atlas需背蓄电池和液压站)。
电驱动虽轻量化(如空心杯电机体积减1/3),但力密度仅为液压的1/10,爆发力不足。
(三)技术进展
1. 驱动结构创新
模块化关节:广汽研发一体式谐波减速关节,同体积下刚性提升50%、重量仅300克;行星减速关节支持5倍过载(1100N·m)。
轻量化材料:Walker S2采用航空铝合金3D打印骨架+柔性关节,实现高强度轻量化(负载15kg)。
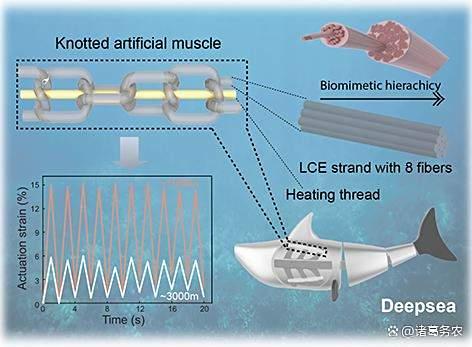
仿生绳结人工肌肉
2. 智能控制突破
群体协同:优必选Walker S2通过“群脑网络2.0+Co-Agent”实现多机协作,任务成功率从78%提升至91%。
算法优化:分层强化学习框架实现动态步频调节(如2m/s高速行走),Sim2Real技术加速算法迁移。
3. 能源管理革新
优必选全球首创3分钟自主换电技术,双电池热插拔+双臂协同操作,支持7×24小时作业。
恒驱电机开发超静音无刷电机,结合蜗轮蜗杆传动,灵巧手输出12.5N指尖力(耐久8万次)。
4. 产业生态协同
卧龙电驱与智元机器人共建“硬件-算法-场景”闭环,电机电磁参数与AI奖励函数联合优化,能效提升26%。
祥鑫科技战略投资恒驱电机,垂直整合“结构件→动力系统→整机”产业链。
(四)未来趋势
1. 技术融合
光遗传学替代电极:无线刺激人工肌肉,提升控制自由度。
4D打印动态材料:自适应环境的结构变形,增强运动灵活性。
2. 智能化升级
AI驱动硬件协同:如广汽低压伺服驱动器(体积功率比38kW/dm³)结合类脑芯片,优化实时响应。
开源生态:智元机器人计划开源灵犀X1关节标准,吸引开发者共建生态。
3. 商业化路径
成本下探与量产:2026年广汽推动自研关节批量应用,祥鑫科技构建“10万台/年”产能。
场景深化:医疗康复(肌肉补片)、精密制造(微米级操作)成为高潜力领域。
(五)总结:优势与挑战并存,协同进化是核心方向
混合驱动系统正从实验室迈向工程化,其核心价值在于融合生物高效能与机电可控性。未来突破需依赖三要素:
-
材料革新(如耐折柔性关节、自修复密封)降低维护成本;
-
智能控制(光遗传学/AI算法)解决运动连续性难题;
-
生态协同(硬件-算法-数据闭环)加速规模化落地。
三、混合驱动系统材料技术进展与局限性
混合驱动系统(人工肌肉)是融合生物组织与合成材料的先进驱动技术,其性能高度依赖材料技术的突破。
(一)混合驱动系统涉及的核心材料技术
-
智能材料驱动体系
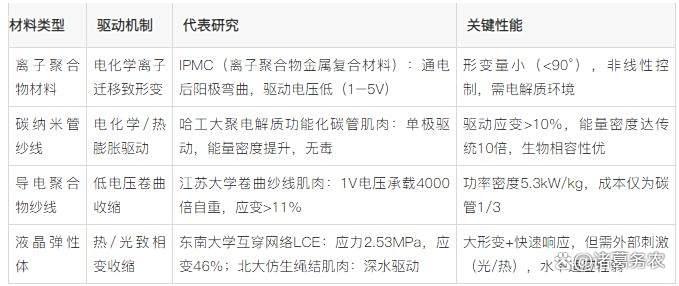
混合驱动系统核心材料及性能特征
2. 生物混合驱动体系
工程化肌肉组织:C2C12成肌细胞+水凝胶基质,通过电刺激触发收缩;
微藻赋能肌肉(MAM):光合微藻(如Chlamydomonas)与肌细胞共培养,原位供氧供能,收缩力提升3倍;
局限性:需恒温培养(37℃),寿命短(<6个月),规模化生产难。
3. 捻卷型聚合物纤维(TCPF)
尼龙等纤维加捻卷绕成型,热/电化学驱动;
优势:应变>40%,负载达人体肌肉100倍,能量密度5.3kW/kg;
挑战:迟滞效应显著,疲劳寿命不足10⁴次循环。
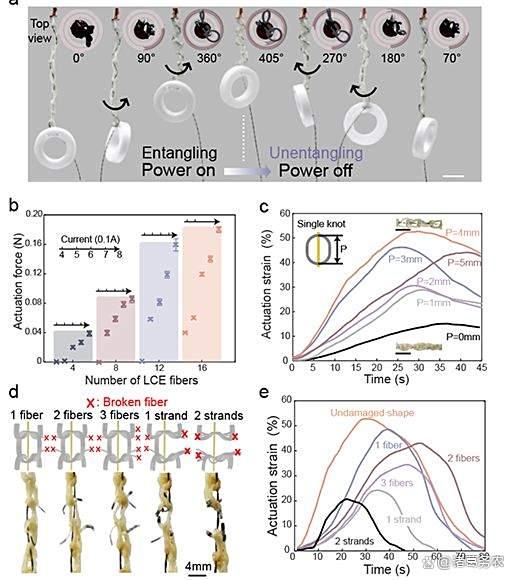
平结人工肌肉的驱动性能
(二) 材料技术不足对混合驱动系统性能的限制
1. 驱动力与应变瓶颈
多数材料驱动应力不足:LCE早期应力仅0.5MPa(远低于生物肌肉的0.35MPa)8,IPMC负载力仅数毫牛;
大应变伴随结构失效:TCPF大变形下易发生纤维解捻或断裂。
2. 控制精度与响应迟滞
非线性迟滞:IPMC和TCPF的形变-刺激关系呈强非线性,需复杂标定;
响应速度慢:LCE热驱动需秒级恢复,电化学驱动频响<10Hz710,难以支持高速运动。
3. 环境适应性局限
水下驱动能力弱:传统LCE在深水中失效,介电弹性体易被高压击;
温湿度敏感:液晶弹性体性能受温度波动影响显著,IPMC在干燥环境失活。
4. 寿命与成本制约
生物混合材料寿命短(<178天),且活体培养成本高昂;
贵金属电极(IPMC)或碳纳米管材料难以规模化应用。
(三)理想材料应具备的性能特征
1. 机械性能
高应力/应变:驱动应力>2MPa(接近生物肌肉),应变>20%以支撑复杂动作;
抗疲劳性:循环寿命>10⁶次(如江苏大学导电聚合物纱线耐久性达8万次);
低迟滞:形变-刺激关系线性化,减少控制复杂度。
2. 能量效率与环境适应性
低驱动电压:≤1V(如卷曲纱线肌肉6),降低能耗与安全风险;
全环境驱动:耐深水压(仿绳结肌肉支持3000m深海7)、宽温域(-50~150℃);
自供能潜力:如微藻光合作用供能9或水合诱导收缩。
3. 生物相容性与智能化
无毒材料:聚电解质功能化碳管、导电聚合物纱线替代重金属电极;
多刺激响应:电/光/热/化学多模态驱动(如IPCC材料实现电/热双触发);
自感知能力:驱动-传感一体化,实时反馈形变状态。
4. 可制造性与成本
低成本原料:尼龙、聚氨酯等聚合物替代碳纳米管;
标准化工艺:解决TCPF卷绕结构无设计准则问题,支持批量生产。
(四)总结:未来突破方向:
1. 理想材料的技术路径
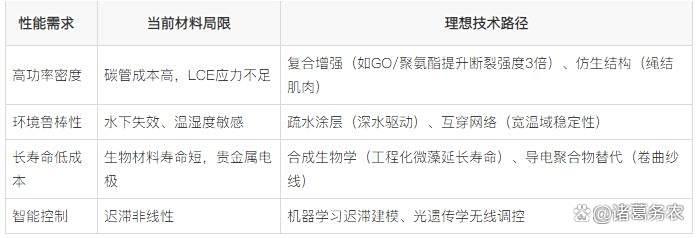
混合驱动人工肌肉理想材料的技术路径
2. 总结
混合驱动系统的进化本质是材料性能的跃迁:从依赖贵金属电极的IPMC,到低成本导电聚合物纱线;从空气环境受限的LCE,到深水自适应的绳结结构。理想人工肌肉材料需兼具 “生物级效能”(高效能力传导)、“环境无感适应”(全场景鲁棒性)及“制造友好性”(低成本标准化)。未来突破将依赖仿生结构设计(如绳结肌肉)、复合功能化(GO增强聚氨酯5)与活体材料合成生物学(微藻供能9)的交叉创新,最终实现人工肌肉在医疗机器人、深海探测等场景的规模化落地。
生物混合机器蚊虫(Ai图)
【免责声明】本文主要内容均源自公开信息和资料,部分内容引用了Ai,仅作参考,责任自负。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 16
 0
- 0


 已为社区贡献20条内容

所有评论(0)