自动驾驶纵向控制-复现Apollo双pid纵向位置跟踪(源码+lw+部署文档+讲解等)
摘要
随着自动驾驶技术的迅猛发展,纵向控制在车辆自动驾驶系统中的重要性日益凸显。本文旨在复现Apollo自动驾驶平台中的双PID纵向位置跟踪控制算法,以实现车辆在复杂道路条件下的精确速度和位置控制。首先,介绍了自动驾驶纵向控制的基本概念及其在安全和舒适性方面的关键作用。双PID控制器通过结合位置和速度反馈,能够有效地调整车辆的加速度,从而实现对目标位置的精准跟踪。本文详细描述了双PID控制器的设计思路,包括比例(P)、积分(I)和微分(D)三个参数的调节机制,以及如何通过实时计算反馈误差来优化控制效果。接着,基于Apollo平台的架构,搭建了相应的仿真环境,验证了双PID控制器在不同工况下的性能表现。实验结果表明,该控制策略在多种路况下均能实现稳定的纵向位置跟踪,显著降低了位置和速度的跟踪误差。同时,通过实时调节PID参数,在动态变化的交通环境中,控制系统能够快速响应并保持良好的跟踪性能。最后,讨论了双PID控制在实际应用中的优势和局限性,并提出了一些改进方案,例如结合预测控制技术和机器学习方法,以进一步提升纵向控制的适应性和精度。通过本研究,期望为未来自动驾驶纵向控制系统的优化与发展提供有益的参考。
论文提纲
-
引言
1.1 研究背景与意义
1.2 自动驾驶纵向控制概述
1.3 双PID控制策略的研究现状 -
纵向控制理论基础
2.1 纵向控制的基本概念
2.2 PID控制器的工作原理
2.3 双PID控制器的设计与实现 -
Apollo平台架构分析
3.1 Apollo自动驾驶平台的整体结构
3.2 纵向控制模块的功能与接口
3.3 数据获取与处理流程 -
双PID纵向位置跟踪算法实现
4.1 控制算法的基本流程
4.2 误差计算与反馈机制
4.3 参数调优与实时调整方法 -
仿真实验与结果分析
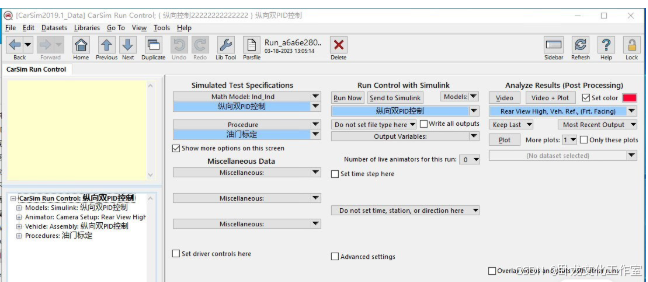
5.1 仿真环境的构建与设置
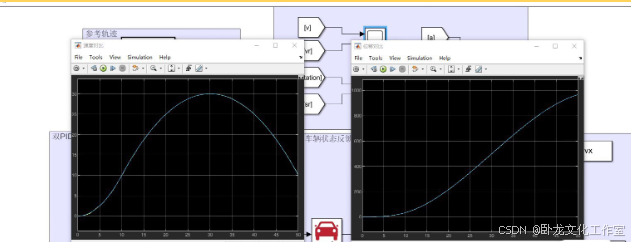
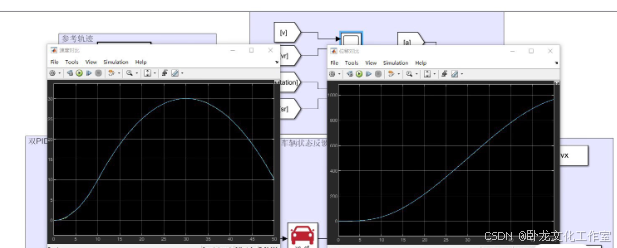
5.2 纵向位置跟踪的性能评估
5.3 与其他控制策略的比较分析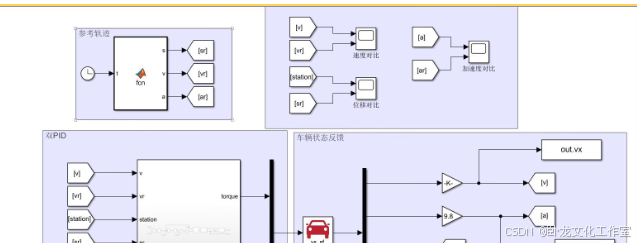

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献11条内容

所有评论(0)