人形机器人_人类步态能量回馈机制模拟:弹簧-阻尼模型
一、人类步态能量回馈机制模拟
人类步态中的能量回馈机制模拟是一个涉及生物力学、仿生工程和能量回收技术的交叉领域研究。
(一)人类步态能量回馈机制原理
- 弹性势能存储(跟腱系统)
- 支撑相中期:踝关节跖屈时跟腱储存约35J弹性势能
- 推进相释放:释放效率达60-70%,降低代谢能耗17%
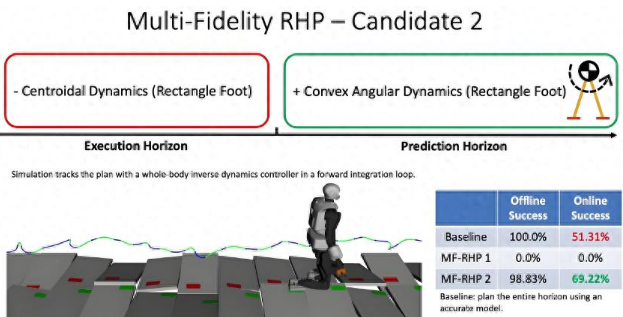
人形机器人自适应步态规划算法
2. 动力学耦合
- 膝关节屈伸与髋关节摆动相位差形成能量传递链
- 倒立摆模型中重心轨迹优化实现势能-动能转换
3. 神经肌肉控制
- 预激活机制:着地前80-120ms腓肠肌提前激活
- 刚度调节:肌肉协同收缩实现变刚度控制
(二) 模拟方法体系
- 动力学建模
- 弹簧-阻尼模型:Kelvin-Voigt模型拟合肌腱特性
- 肌骨模型:OpenSim平台实现42块肌肉的Hill-type建模
2. 能量流分析
- 逆向动力学计算关节功率
- 能量环流系数计算(ERC=回馈能量/总能耗)
3. 硬件实现技术
- 变刚度执行器:串联弹性驱动器(SEA)
- 相位控制:基于IMU的步态相位检测系统
(三) 工程应用方向
1. 外骨骼设计
- Ottobock仿生踝足系统:储能效率提升40%
- 哈佛Soft Exosuit:织物式肌腱实现3.5J/步回收
2. 假肢技术
- Össur Proprio Foot:自适应地形能量调节
- 磁流变阻尼膝关节:实时刚度匹配
3. 新型能量采集
- 压电纤维织物:步行发电密度达1.1mW/cm²
- 惯性摆发电装置:非线性共振提升转换效率
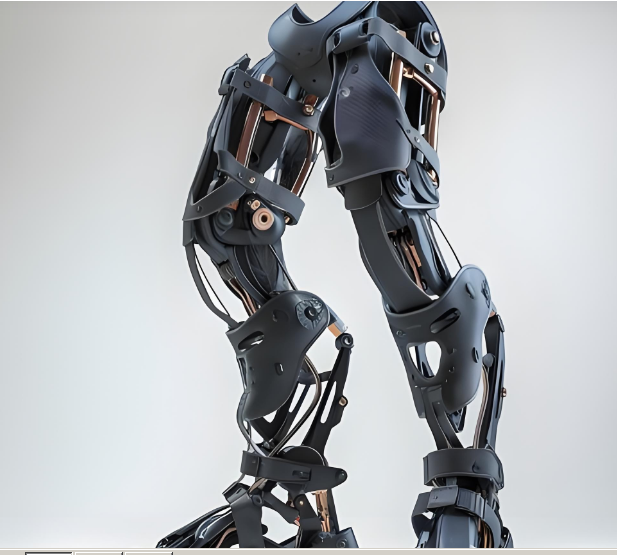
外骨骼设计
(四)关键技术挑战
- 动态匹配问题:步频变化(0.8-2.2Hz)时的阻抗适配
- 能量传递损失:现有传动系统效率不足65%
- 控制延迟:肌电信号检测存在80-150ms滞后
- 人机耦合振荡:交互力导致的频率共振风险
(五) 前沿研究方向
- 仿生材料应用
- 形状记忆合金肌腱:应变恢复率>95%
- 碳纤维复合层压板:比储能密度达120J/kg
2. 智能控制算法
- 强化学习策略:Deep Deterministic Policy Gradient
- 代谢成本预测模型:基于氧耗率的实时优化
3. 能量网络拓扑
- 分布式储能架构:多关节能量路由算法
- 混联式回馈系统:机械储能与电能转换协同
该领域正在向第三代智能能量回馈系统发展,其核心特征包括:① 本征柔顺性 ② 代谢成本闭环 ③ 环境自适应学习。最新研究显示,通过拓扑优化的人机能量协同系统可使行走代谢成本降低23%,这为未来康复医疗和增强型外骨骼提供了新的技术路径。
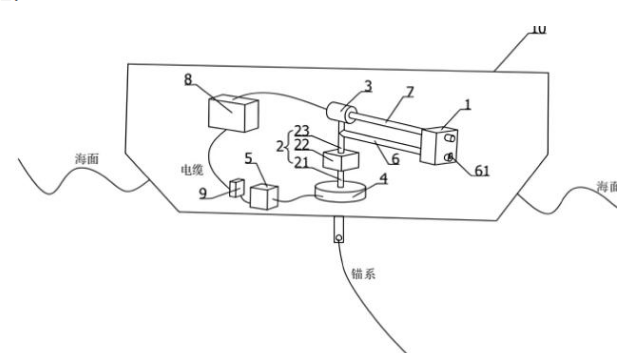
惯性摆波浪发电
二、弹簧-阻尼模型
弹簧-阻尼模型是模拟生物力学系统能量存储与耗散的核心工具,尤其在人类步态能量回馈机制中,其通过弹性元件(弹簧)和阻尼元件(阻尼器)的组合,有效模拟了肌腱、韧带等软组织的力学特性。
(一) 模型原理与分类
- 基本构成
- 弹簧元件:表征弹性势能存储(如跟腱储能),遵循胡克定律F=kx(k 为刚度系数)。
- 阻尼元件:表征能量耗散(如肌肉黏滞性),满足F=cx˙(c 为阻尼系数)。
2. 常见模型类型
- Kelvin-Voigt模型(并联):弹簧与阻尼器并联,适用于模拟准静态加载下的黏弹性材料(如肌腱)。F(t)=kx(t)+cx˙(t)
- Maxwell模型(串联):弹簧与阻尼器串联,适用于动态响应分析(如快速拉伸-松弛过程)。
- 三元件模型:结合串联与并联结构,更精确模拟生物组织的非线性特性。
3. 生物力学对应关系
- 跟腱系统:Kelvin-Voigt模型可模拟支撑相储能(弹簧)与推进相能量释放时的黏滞损耗(阻尼)。
- 肌肉-肌腱单元:Hill-type模型中的串联弹性元件(SEE)常以弹簧-阻尼系统等效。
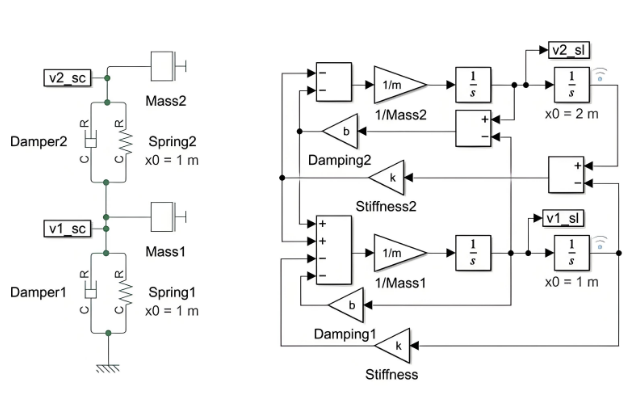
双质量-弹簧-阻尼系统
(二) 动力学建模与参数校准
- 模型构建方法
- 肌骨仿真平台(如OpenSim):将肌肉简化为弹簧-阻尼系统,结合逆向动力学计算关节力矩。
- 能量流分析:通过关节功率积分量化弹簧储能(正向功)与阻尼耗能(负向功)。
2. 参数确定策略
- 实验标定:基于材料测试(如肌腱拉伸试验)拟合k 和c。
- 优化算法:利用遗传算法或最小二乘法,使模型输出匹配运动捕捉与测力台数据。
3. 典型案例
- 踝关节模型:跟腱刚度k≈200−300N/m,阻尼c≈5−10Ns/m。
- 膝关节韧带:采用非线性弹簧模拟前交叉韧带的应变硬化特性。
(三) 工程应用与硬件实现
- 外骨骼与假肢设计
- 串联弹性驱动器(SEA):通过弹簧-阻尼系统实现柔顺驱动,储能效率达50%以上。案例:MIT Cheetah机器人踝关节,利用弹簧预压缩回收着地冲击能。
- 变刚度执行器:结合形状记忆合金(SMA)弹簧,动态调节k 以适应步态相位。
2. 能量采集装置
- 压电-弹簧复合结构:步行时弹簧变形驱动压电材料发电,功率密度提升至2mW/cm^2(2平方厘米)。
- 惯性摆发电:阻尼器与电磁发电机耦合,捕获摆动动能。
3. 控制策略
- 相位同步控制:基于IMU检测步态周期,切换弹簧刚度(支撑相高刚度、摆动相低刚度)。
- 阻抗自适应算法:通过实时代谢率反馈调节k 和c,降低穿戴者能量消耗。
(四) 关键技术挑战与解决方案
- 非线性特性拟合
- 问题:生物组织具有应变率依赖性和非线性刚度。
- 方案:采用分段线性模型或多项式弹簧
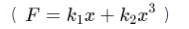
2. 动态阻抗匹配
- 问题:步频变化时固定参数的模型易引发人机耦合振荡。
- 方案:强化学习(DDPG算法)实时优化k 和c,如波士顿动力Atlas机器人。
3. 能量传递损耗
- 问题:机械传动效率低(<65%),削弱回馈效果。
- 方案:使用超弹性材料(如镍钛合金)减少内摩擦,或采用直接驱动技术。
(五) 前沿研究方向
- 智能材料应用
- 磁流变弹性体:通过磁场实时调节k 和c,响应时间 <10 ms )。
- 碳纳米管弹簧:比传统钢弹簧储能密度提高5倍(达500J/kg)。
2. 神经耦合控制
- 肌电信号融合:利用表面肌电(sEMG)预测步态意图,提前调整模型参数。
- 代谢闭环系统:基于穿戴式近红外光谱(NIRS)监测肌肉氧耗,动态优化能量回馈。
3. 分布式能量网络
多关节协同:设计跨踝、膝、髋的弹簧-阻尼链,实现能量跨相位传递(如跑步时髋关节能量向踝关节转移)。
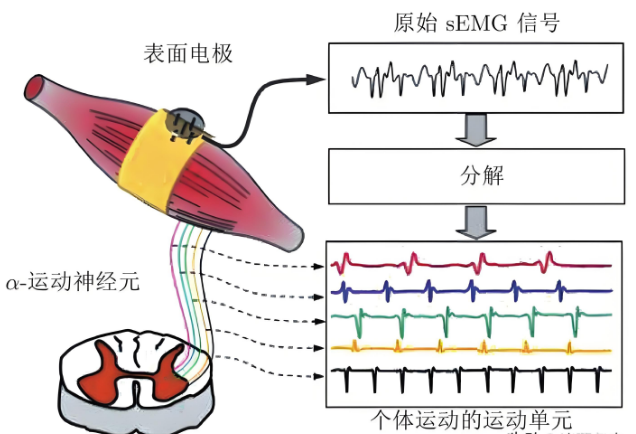
基于表面肌电的意图识别方法
(六) 总结
弹簧-阻尼模型通过简化的力学元件,为人类步态能量回馈机制提供了可量化、可调控的仿真框架。未来发展趋势将聚焦于非线性建模、智能材料集成与神经-机械耦合控制,目标是将能量回收效率从当前的60%提升至80%以上,最终实现外骨骼系统与人体代谢系统的无缝协同。
【免责声明】本文主要内容均源自公开信息和资料,部分内容引用了Ai,仅作参考,责任自负。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 22
 0
- 0


 已为社区贡献20条内容

所有评论(0)