自动驾驶高精地图新突破:DAMap 框架解决高质量地图构建难题
在自动驾驶技术不断发展的今天,高精地图(HD Map)作为支撑车辆导航与规划的重要组件,其构建质量直接关系到自动驾驶的安全性。
然而,当前方法在高质量地图元素预测上表现不佳,严重制约了自动驾驶系统的可靠性。
近期,一篇发表于 ICCV 2025 的论文《DAMap: Distance-aware MapNet for High Quality HD Map Construction》提出了一种全新的高精地图构建框架,为解决这一难题提供了创新思路。
研究背景:高精地图构建的挑战
传统的离线高精地图构建依赖基于 SLAM 的方法,需要对激光雷达点云进行人工标注,这一过程不仅复杂、成本高昂,而且难以频繁更新。
为应对这些挑战,在线高精地图构建技术逐渐成为研究热点。受 DETR 和 BEV 感知的启发,MapTR 等基于 Transformer 的框架应运而生,通过排列等价建模和分层查询嵌入实现了更高效的在线高精地图构建。
尽管现有方法如 MapTRv2 取得了一定的性能提升,但高质量预测(高分类分数和高定位精度)的数量仍然有限。
研究表明,当前方法存在两个固有缺陷,严重限制了高质量预测的实现:
1)分类标签不当:一对多匹配查询共享标签,导致高分类分数与低定位精度的结果不匹配。
2)任务特征次优:任务共享采样特征导致任务间固有冲突,进而导致任务输出结果次优。

之前的工作即使采用 0.6 的分类置信度阈值,召回率也仅为 35%。这表明基线模型在高质量预测方面表现较差。相比之下,我们的方法在各个得分阈值下都提升了高质量预测的召回率。在该阈值下,基线模型未能预测出行人横穿的情况,而这对自动驾驶车辆来说是极具风险的
DAMap 框架:三大创新组件解决核心问题

针对上述挑战,论文提出了 DAMap(Distance-aware MapNet)框架,通过三个关键组件实现高质量高精地图构建:
1. 距离感知焦点损失(DAFL)
传统的焦点损失(Focal Loss)在处理一对多匹配时存在明显不足,因为它为不同的候选样本分配相同的标签,忽略了样本间定位质量的差异。
DAFL 的核心创新在于将候选样本的定位质量引入分类损失,通过最大似然估计将定位损失转换为定位质量概率,进而作为连续标签分配给不同样本。
具体而言,DAFL 的公式如下:
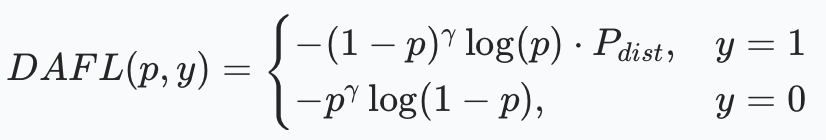
其中,Pdist表示基于定位损失的定位质量概率,通过这种方式,DAFL 能够有效抑制低质量预测,鼓励模型学习更具判别性的特征。
2. 混合损失方案(HLS)
为了充分发挥 DAFL 的优势,论文提出了 HLS,在训练阶段的不同解码器中结合使用焦点损失和 DAFL。
具体来说,早期解码器使用焦点损失,因为其不依赖于样本的定位质量;而后期解码器由于级联特性,预测的定位质量较高,因此使用 DAFL。
这种混合策略能够避免训练初期查询随机初始化导致的定位结果不佳对 DAFL 的影响,从而更好地利用 DAFL 的优势,提升整体模型性能。
3. 任务调制可变形注意力(TMDA)
针对任务共享特征导致的次优问题,TMDA 通过学习任务特定的采样权重,在交叉注意力层中获取具有判别性的任务特定特征。
具体实现中,首先将初始化查询的通道数加倍,一半用于分类,一半用于定位。然后,通过任务解耦的可变形注意力模块,利用任务感知查询学习任务特定的注意力权重,同时共享偏移学习。
TMDA 的设计基于以下考虑:
1)任务感知查询同时学习任务特定权重和偏移量难度较大,变量过多难以优化
2)偏移学习本身优化目标无界,更难优化
这种设计使得 TMDA 能够有效提取分类和定位任务各自所需的特征,避免任务间冲突,提升预测质量。
实验验证:跨数据集的显著性能提升
论文在 NuScenes 和 Argoverse2 两个主流自动驾驶数据集上进行了广泛实验,验证了 DAMap 的有效性。
实验结果表明,DAMap 在不同指标、基线、数据分割、主干网络和训练计划下均实现了一致的性能提升。
NuScenes 数据集结果

在 NuScenes 验证集上,与 MapTRv2 基线相比,DAMap 在 24 个训练周期下实现了 62.8 mAP(easy 设置)和 39.0 mAP(hard 设置),分别提高了 2.4 mAP。
即使与更先进的基线如 MapQR 和 Mask2Map 结合,DAMap 仍能带来显著提升:
1) MapQR+DAMap:68.8 mAP(easy)和 46.0 mAP(hard),分别提高 2.4 和 2.6 mAP
2) Mask2Map+DAMap:72.6 mAP(easy),提高 1.0 mAP
在更长的 110 个训练周期下,DAMap 的性能提升更加明显,达到 70.4 mAP(easy)和 47.4 mAP(hard),分别比基线提高 2.1 和 2.5 mAP。
Argoverse2 数据集结果

在 Argoverse2 验证集上,DAMap 同样表现出色:
1) 6 个训练周期:比 MapTRv2 提高 2.6 mAP(easy)和 2.8 mAP(hard),比 MapQR 提高 2.0 mAP(easy)和 2.5 mAP(hard)
2) 24 个训练周期:比 MapTRv2 提高 0.9 mAP(easy)和 1.5 mAP(hard),比 MapQR 提高 0.9 mAP(easy)和 1.4 mAP(hard)
这些结果充分验证了 DAMap 在不同数据集上的有效性和泛化能力。
组件消融实验

消融实验进一步验证了 DAMap 各组件的有效性:
1) DAFL 单独使用带来 0.5 mAP 提升
2) HLS 结合 DAFL 带来 1.2 mAP 提升
3) TMDA 单独使用带来 1.2 mAP 提升
4) 三者结合使用实现了 2.4 mAP 的总提升
实验结果表明,这三个组件相互补充,共同解决了高精地图构建中的核心问题。
结论与未来展望
DAMap 框架通过深入分析当前方法的固有缺陷,提出了针对性的解决方案,为高质量高精地图构建提供了新的技术路径。
其核心创新点在于:
1) 首次揭示了当前方法中分类标签不当和任务特征次优这两个限制高质量预测的固有缺陷
2) 提出了 DAFL、HLS 和 TMDA 三个创新组件,分别解决标签分配、损失函数设计和任务特征提取问题
3) 在多个数据集和不同实验设置下验证了方法的有效性和泛化能力
未来,DAMap 框架有望在以下方向进一步拓展:
1) 探索与其他先进技术(如动态场景理解、长时序建模)的结合
2) 优化模型效率,推动其在实时自动驾驶系统中的部署
扩展到更多地图元素类型和复杂交通场景
DAMap 的提出不仅为高精地图构建领域带来了技术突破,也为自动驾驶系统的安全性提升提供了重要支撑,有望在未来的智能交通系统中发挥重要作用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 25
 0
- 0


 已为社区贡献11条内容

所有评论(0)