基于PID的四旋翼无人机轨迹跟踪控制(simulink版)
·
基于PID的四旋翼无人机轨迹跟踪控制(simulink版)
本程序主要基于MATLAB/Simulink中的PID和S-Function模块编写。程序注释详细,参考资料齐全。

以下文字及示例代码仅供参考
文章目录
实现基于PID控制的四旋翼无人机轨迹跟踪在Simulink中是一个经典的项目,涉及到飞行器动力学建模、控制器设计和仿真。下面将指导你如何使用MATLAB Simulink来构建一个基础的四旋翼无人机轨迹跟踪控制系统。
准备工作
- 确保安装了MATLAB和Simulink:需要有包含Aerospace Blockset或Simscape Multibody(用于更复杂的物理建模)的完整版MATLAB。
- 了解四旋翼无人机的基本原理:包括它的运动方程、坐标系转换(惯性系与机体坐标系)、以及PID控制的基础知识。
设计步骤
1. 创建四旋翼无人机模型
- 使用Simulink中的Simscape Multibody或者Aerospace Blockset创建一个四旋翼无人机的简化模型。如果你只是想专注于控制逻辑而不关心详细的物理模拟,可以采用简化模型。
2. PID控制器设计
- 对于位置控制(X, Y, Z方向),通常会为每个维度设计独立的PID控制器。
- 对于姿态控制(俯仰、横滚、偏航),也需要单独设计PID控制器以保证稳定性和响应速度。
3. 构建Simulink模型
简化的Simulink模型结构示例:
- 四旋翼无人机模型
    - 输入:期望的位置/姿态、当前的位置/姿态
    - 输出:电机转速指令
- PID控制器模块
    - 分别针对X, Y, Z位置和俯仰、横滚、偏航角度设计
- 参考信号发生器
    - 生成期望的位置或姿态轨迹
- 组合逻辑
    - 将PID控制器的输出转换为四个电机的转速指令
4. 示例代码/模型框架
由于直接提供完整的Simulink模型文件比较复杂,这里给出一个简单的框架描述,你可以根据这个框架在Simulink中搭建你的模型。
- 参考信号发生器:可以使用Step或Signal Builder等块来定义期望的轨迹。
- PID Controller Blocks:可以直接从Simulink库中拖入PID Controller块,并调整P、I、D参数。
- 四旋翼模型:如果使用简化模型,可以用State-Space块表示;对于更精确的模型,考虑使用Simscape Multibody或Aerospace Blockset提供的组件。
5. 参数调整与仿真
- 开始时,先设置较为保守的PID参数,然后逐步调整直到达到满意的性能。
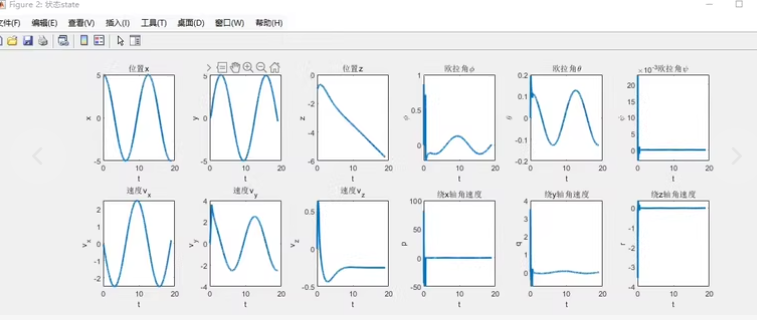
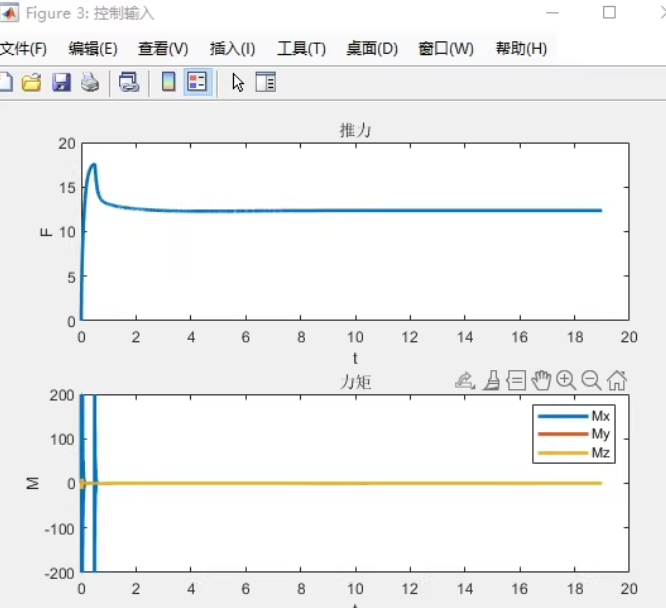
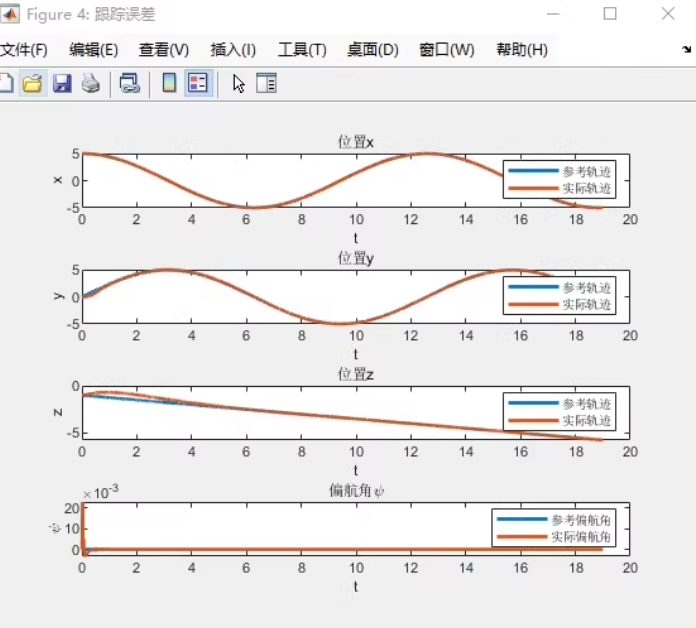
- 使用Scope块观察系统响应,如位置误差、姿态角变化等。
进阶提示
- 非线性补偿:考虑引入前馈控制或自适应控制策略以改善系统的动态性能。
- 传感器融合:若要更加贴近实际情况,可加入IMU、GPS等传感器的仿真,并实现数据融合算法。
- 路径规划:结合路径规划算法,使无人机能够自动避开障碍物并到达目标点。
结论
以上是关于如何在Simulink中构建基于PID控制的四旋翼无人机轨迹跟踪控制系统的简要指南。具体实施时可能需要根据实际需求对模型进行适当的修改和优化。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献38条内容

所有评论(0)