在狭窄空间环境中多架无人机的自重构 V 形编队
·
在狭窄空间环境中多架无人机的自重构 V 形编队
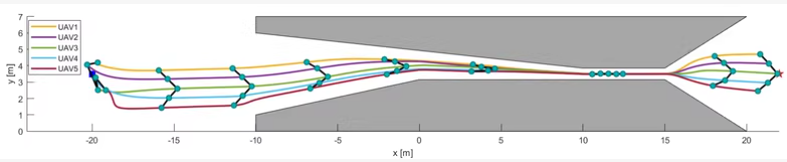
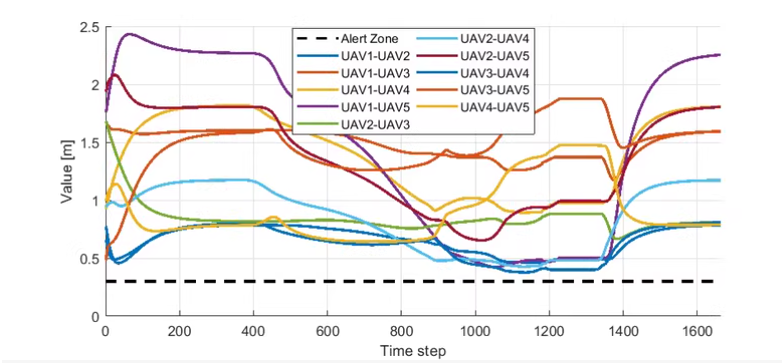
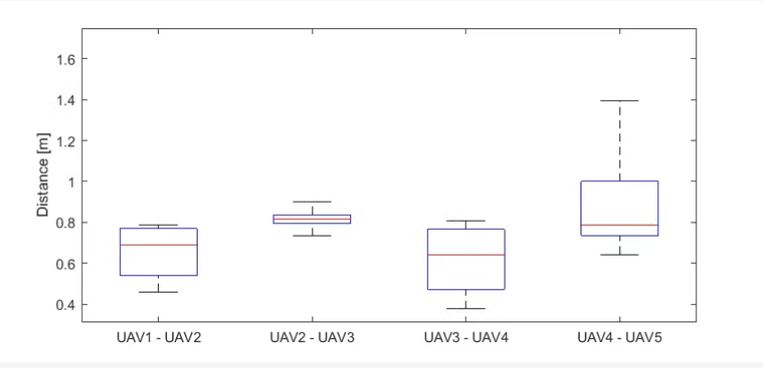
介绍了一种自可重构的 V 形编队控制器的设计和实现,用于在密集障碍物环境中穿过狭窄空间的多个无人机 (UAV)。选择 V 形编队是由于其机动性和能见度优势。主要目标是开发一种有效的编队控制策略,使无人机能够在穿越障碍物时自主调整其位置以形成所需的编队。为了实现这一目标,提出了一种基于分布式行为的控制算法,该算法结合了为单个 UAV 设计的行为,以便它们一起将 UAV 导航到所需的位置。重新配置过程是自动的,利用编队内的单个无人机传感,允许动态适应,例如打开/关闭机翼或合并成一条直线。仿真结果表明,自重构 V 形编队为复杂作战场景下的无人机编队提供了适应性和有效性。
附有详细的文档说明
文章目录
在狭窄空间环境中实现多架无人机的自重构 V 形编队(V-Formation),需要解决以下几个关键问题:
- 环境感知与避障:无人机必须感知到障碍物并动态调整路径。
- 编队保持与自适应性:当空间受限时,传统 V 形编队可能无法维持,需进行动态缩放或形状变换(如变形成直线、偏移等)。
- 分布式协同控制:每架无人机应基于局部信息(邻机和环境)做出决策。
- 任务规划与轨迹跟踪:在动态环境中完成目标飞行的同时保持编队。
—
✅ 本方案设计思路
我们采用以下方法实现上述功能:
- 使用**人工势场法(APF)**处理避障;
- 使用**领航跟随法(Leader-Follower)**实现 V 形编队;
- 在空间受限时,使用自适应编队缩放策略,根据最小可用宽度自动调整编队间距;
- 使用一致性算法保证编队平滑过渡;
- 所有控制逻辑为分布式的,即每个无人机只依赖其邻居和局部环境信息。
📦 MATLAB仿真代码(简化版)
% 狭窄空间中多无人机自重构 V 形编队仿真
clear; clc; close all;

% 参数设置
numDrones = 5;              % 无人机数量
leaderVel = [0.5, 0];       % 领航者速度 (x, y)
initSpacing = 2;            % 初始编队间距
minSpacing = 0.8;           % 最小安全间距
maxSpacing = 3;             % 最大间距
dt = 0.1;                   % 时间步长
simTime = 60;               % 模拟时间
steps = round(simTime / dt);

% 初始化位置:V形编队
angles = [-60 -30 0 30 60]; % 角度
positions = zeros(numDrones, 2);
for i = 1:numDrones
    theta = deg2rad(angles(i));
    positions(i, :) = initSpacing * [cos(theta), sin(theta)];
end

% 添加障碍物(模拟狭窄通道)
obstacles = [0, -10; 0, -5; 0, 0; 0, 5; 0, 10];

% 存储历史轨迹
trajectory = zeros(steps, numDrones, 2);

% 主循环
figure;
for t = 1:steps
    % 更新领航者位置
    leaderPos = leaderVel * t * dt;

    % 自适应编队间距:根据最近障碍物距离调整
    minDistToObs = inf;
    for k = 1:size(obstacles, 1)
        dist = min(sqrt(sum((positions - obstacles(k, :)).^2, 2)));
        if dist < minDistToObs
            minDistToObs = dist;
        end
    end

    % 动态调整编队间距
    spacing = max(minSpacing, min(maxSpacing, minDistToObs / 2));

    % 计算期望的 V 形编队位置(相对于领航者)
    desiredPositions = zeros(numDrones, 2);
    for i = 1:numDrones
        theta = deg2rad(angles(i));
        desiredPositions(i, :) = leaderPos + spacing * [cos(theta), sin(theta)];
    end

    % 控制律:PID控制器(简单比例控制)
    Kp = 1.0;
    velocities = Kp * (desiredPositions - positions);

    % 加入人工势场避障力
    repulsionStrength = 5.0;
    for i = 1:numDrones
        repulsion = [0, 0];
        for k = 1:size(obstacles, 1)
            r = positions(i, :) - obstacles(k, :);
            d = norm(r);
            if d < 3
                repulsion = repulsion + repulsionStrength * (1/d^2) * r / d;
            end
        end
        velocities(i, :) = velocities(i, :) + repulsion;
    end

    % 更新位置
    positions = positions + velocities * dt;
    trajectory(t, :, :) = positions;

    % 可视化
    clf;
    hold on;
    plot(leaderPos(1), leaderPos(2), 'r*', 'MarkerSize', 10); % 领航者
    for i = 1:numDrones
        plot(positions(i, 1), positions(i, 2), 'bo', 'MarkerFaceColor', 'b');
        text(positions(i, 1), positions(i, 2), num2str(i), ...
             'HorizontalAlignment','center','VerticalAlignment','middle');
    end

    % 绘制障碍物
    plot(obstacles(:, 1), obstacles(:, 2), 'ks', 'MarkerFaceColor', 'k');

    title(sprintf('Step %d / %d | 编队间距: %.2f', t, steps, spacing));
    axis equal; grid on;
    xlim([-10 10]); ylim([-10 10]);
    drawnow;
end
🧠 关键技术说明
1. V 形编队生成
通过设定角度 [-60, -30, 0, 30, 60],将每个无人机定位在以领航者为中心的 V 形结构上。
2. 自适应编队缩放
- 根据离障碍物的距离动态调整编队间距;
- 若空间过小,则缩小间距,避免碰撞;
- 若空间恢复,则恢复原始编队。
3. 人工势场避障(APF)
- 引入排斥力项,使无人机远离障碍物;
- 距离越近,斥力越大。
4. 分布式控制结构
- 每个无人机仅依赖:
- 领航者的位置;
- 周围障碍物的距离;
- 邻居无人机的信息(可选扩展);
🔁 后续可扩展方向
- 使用图论优化通信拓扑;
- 引入更精确的动力学模型(固定翼/四旋翼);
- 使用强化学习或遗传算法优化编队参数;
- 实现三维空间中的避障与编队;
- 多领航者协同机制;
- ROS/Gazebo联合仿真。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 23
 0
- 0


 已为社区贡献38条内容

所有评论(0)