【无人机设计与控制】基于灰狼优化算法GWO的复杂城市地形下无人机避障三维航迹规划
摘要
本文提出了一种基于灰狼优化算法(GWO)的三维航迹规划方法,用于解决无人机在复杂城市地形下的避障问题。该方法通过GWO模拟灰狼群体的捕食行为,优化无人机的飞行轨迹,以避免与城市地形中的障碍物发生碰撞。通过仿真实验验证了该方法在复杂环境中的有效性,实验结果表明,基于GWO的航迹规划能够快速、准确地避开障碍物,满足无人机在动态环境中的实时避障需求。
理论
1.灰狼优化算法(GWO)
灰狼优化算法是一种基于自然界灰狼群体捕食行为的智能优化算法。GWO通过模拟灰狼群体围捕猎物的过程,利用位置更新和信息传递来寻找问题的最优解。其基本过程包括领导狼(Alpha)、次领导狼(Beta)和普通狼(Delta)的角色分配,以及狼群间的猎物搜索过程。
在无人机航迹规划中,GWO算法被用来优化无人机的飞行路径,使得路径在避免障碍物的同时,达到最优的飞行效率。算法的目标是通过最小化航迹与障碍物的碰撞风险,结合飞行时间和能源消耗,找到合适的飞行路径。
2. 三维航迹规划
三维航迹规划涉及无人机在三维空间中进行路径搜索,考虑到地面起伏和空中障碍物的影响。在复杂的城市环境中,障碍物通常是动态的,如高楼大厦、电力线等。为了保证无人机的安全性,需要设计适应复杂地形的路径规划算法。
3. 碰撞检测与避障
在三维航迹规划中,碰撞检测是一个关键问题。本文采用空间离散化方法,将飞行区域划分为网格,并使用代价函数来评估每个位置的安全性。障碍物区域的代价较高,代表碰撞风险,无人机需要避开这些区域。同时,考虑无人机的动力学约束,路径规划过程中需要保证飞行轨迹的平滑性和可行性。
4. GWO算法优化过程
在GWO算法中,每个狼的位置信息由飞行路径的坐标表示,群体中的每只狼代表一个潜在的路径方案。每一代中,狼群会根据目标函数值更新自身位置,通过领导狼的信息引导群体向更优解靠拢。算法的目标函数包括航迹的总长度、飞行时间、避障代价等因素。
实验结果
1.仿真设置
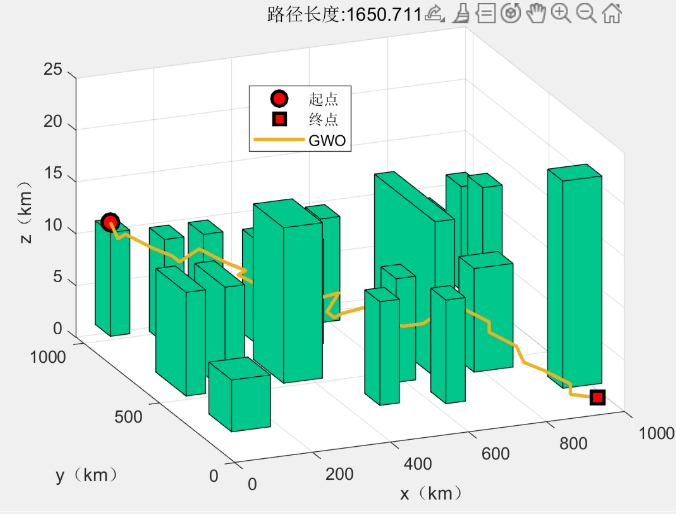
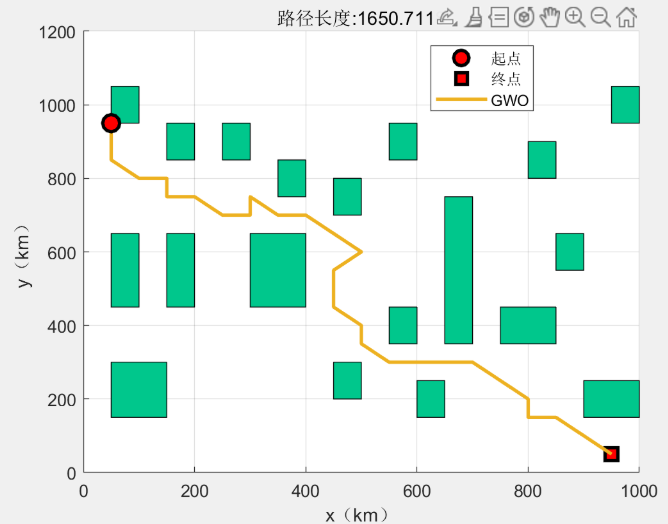
实验使用MATLAB进行仿真,仿真场景为一个包含多个障碍物的复杂城市环境。障碍物包括高楼、桥梁和电力线等。无人机的初始位置和目标位置分别设置为(0, 0, 10)和(100, 100, 10),飞行过程中需要避开多个动态障碍物。
2. 实验结果分析
-
航迹规划效果:在基于GWO的规划下,航迹能够有效避开障碍物,并且整体路径较为平滑。与传统的A*算法或Dijkstra算法相比,GWO算法在飞行路径的优化程度和避障效果上更具优势。
-
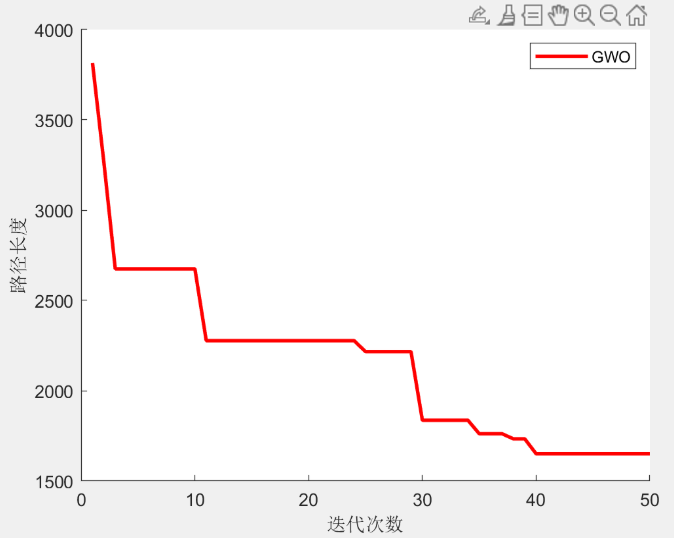
计算时间:在较为复杂的环境下,GWO算法依然能够快速收敛,规划出可行的航迹,计算时间符合实时应用需求。
-
鲁棒性:当环境发生变化或有新的障碍物出现时,GWO算法能够根据新环境重新调整航迹,展示出较强的适应性。
3. 对比实验
与传统的最短路径规划方法相比,GWO能够在避障的同时更好地优化飞行时间和路径长度,避免了不必要的冗长路径。通过对比不同算法的避障效果、计算时间和路径平滑度,验证了GWO算法在复杂城市环境下的优势。
部分代码
% 基于灰狼优化算法的无人机避障三维航迹规划

% 环境设置:定义障碍物,起点和目标点
obstacles = [50, 50, 10, 10;  % [x, y, z, radius]
             60, 60, 20, 15;  % [x, y, z, radius]
             80, 80, 30, 20];
start_point = [0, 0, 10];
end_point = [100, 100, 10];

% GWO算法参数设置
max_iter = 100;  % 最大迭代次数
num_wolves = 50; % 群体狼的数量
dim = 3;         % 三维空间
lb = [0, 0, 0];  % 下边界
ub = [100, 100, 50];  % 上边界

% 初始化狼群
positions = lb + (ub - lb) .* rand(num_wolves, dim);  % 随机初始化狼群位置
alpha_position = zeros(1, dim);  % 领导狼位置
beta_position = zeros(1, dim);   % 次领导狼位置
delta_position = zeros(1, dim);  % 普通狼位置
alpha_score = inf;  % 领导狼适应度
beta_score = inf;   % 次领导狼适应度
delta_score = inf;  % 普通狼适应度

% 适应度函数(目标函数)
fitness = @(path) calculate_fitness(path, obstacles);

% GWO算法主循环
for iter = 1:max_iter
    for i = 1:num_wolves
        % 计算当前狼的适应度
        score = fitness(positions(i, :));

        % 更新领导狼、次领导狼、普通狼
        if score < alpha_score
            alpha_score = score;
            alpha_position = positions(i, :);
        elseif score < beta_score
            beta_score = score;
            beta_position = positions(i, :);
        elseif score < delta_score
            delta_score = score;
            delta_position = positions(i, :);
        end
    end

    % 更新狼群位置
    a = 2 - iter * (2 / max_iter);  % 下降因子
    for i = 1:num_wolves
        A = 2 * a * rand(1, dim) - a;  % 随机化参数A
        C = 2 * rand(1, dim);  % 随机化参数C
        D_alpha = abs(C .* alpha_position - positions(i, :));  % 距离领导狼
        D_beta = abs(C .* beta_position - positions(i, :));    % 距离次领导狼
        D_delta = abs(C .* delta_position - positions(i, :));  % 距离普通狼

        % 更新位置
        positions(i, :) = positions(i, :) + A .* D_alpha; % 以领导狼为引导更新位置
    end
end

% 绘制结果
figure;
plot3(positions(:, 1), positions(:, 2), positions(:, 3), 'ro');
hold on;
plot3(start_point(1), start_point(2), start_point(3), 'go', 'MarkerSize', 10);
plot3(end_point(1), end_point(2), end_point(3), 'bo', 'MarkerSize', 10);
title('3D Trajectory Planning Using GWO');
xlabel('X');
ylabel('Y');
zlabel('Z');
grid on;

% 适应度计算函数
function score = calculate_fitness(path, obstacles)
    score = 0;
    for i = 1:size(obstacles, 1)
        dist = sqrt((path(1) - obstacles(i, 1))^2 + ...
                    (path(2) - obstacles(i, 2))^2 + ...
                    (path(3) - obstacles(i, 3))^2);
        if dist < obstacles(i, 4)
            score = inf;  % 碰撞发生,适应度为无穷大
            return;
        end
    end
    score = path(1)^2 + path(2)^2 + path(3)^2;  % 路径代价
end
参考文献
❝
Mirjalili, S., & Lewis, A. (2014). "The Gray Wolf Optimizer." International Journal of Computer Applications.
(文章内容仅供参考,具体效果以图片为准)

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 24
 0
- 0


 已为社区贡献24条内容

所有评论(0)