多智能体系统中的规划
本文提出了一种面向智能体的规划框架,旨在通过多智能体系统有效分解用户查询并分配子任务,从而提高在复杂现实问题上的解决能力,确保解答的可解性、完整性和非冗余性。
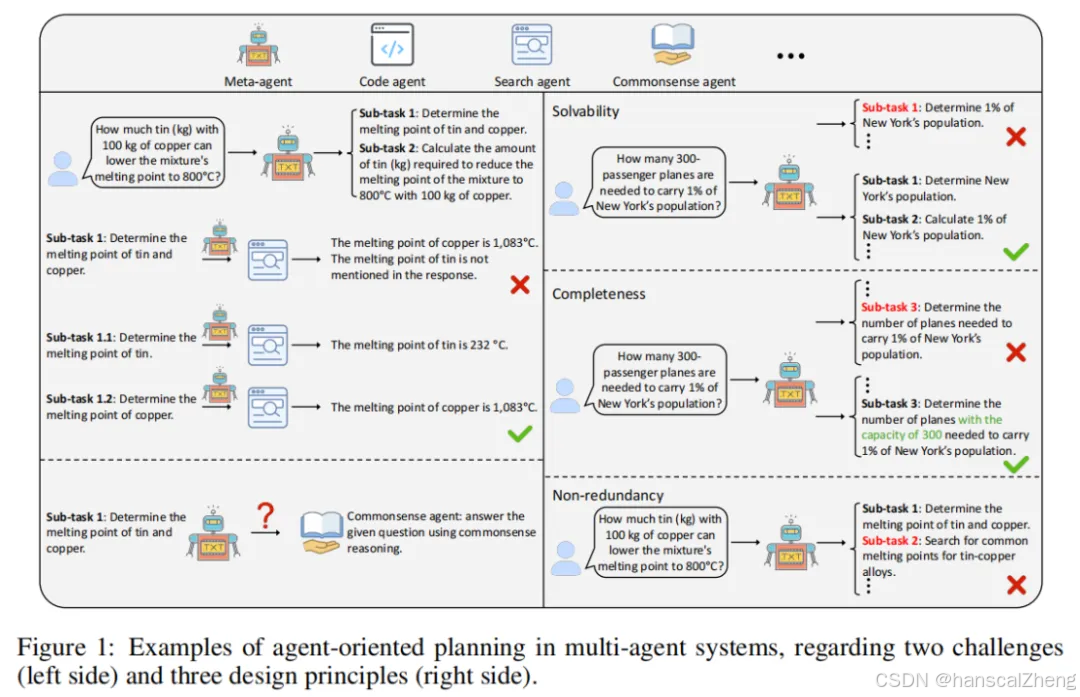
1 面向智能体的规划
智能体框架的设计原则
·可解性 (Solvability):确保每个子任务可以由至少一个智能体独立解决,从而保证输出的可靠性。
·完整性 (Completeness):确保所有必要的信息都被纳入到子任务中,以便最终能生成一个全面的答案。
·非冗余性 (Non-redundancy):确保子任务之间没有重复的信息和要求,以优化资源的使用
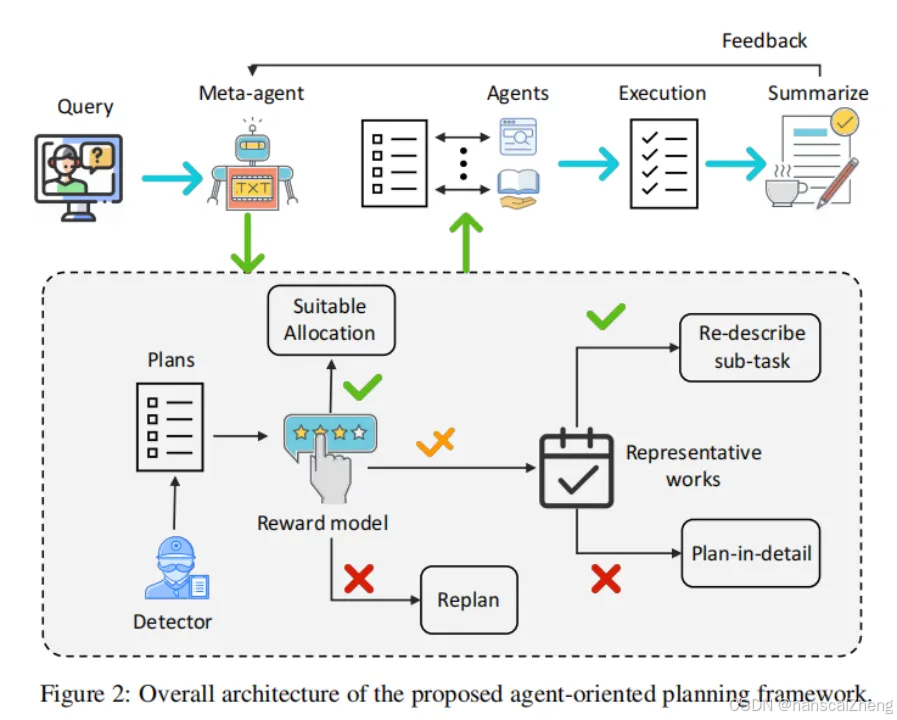
任务分解与分配
·快速分解与分配:元智能体首先对用户查询进行快速分解,并为每个子任务分配合适的智能体。这一过程不仅提高了任务的执行效率,还确保了任务的有效性。
子任务的评估
·奖励模型:文章提出了一种奖励模型,用于在不实际调用智能体的情况下,评估子任务的可解性和智能体的响应质量。通过这种方式,元智能体能够根据评估结果决定是否执行子任务或进行重新规划。
反馈机制
·持续改进:系统内集成了反馈循环,能够根据执行结果和智能体的表现不断优化任务分解和分配的策略。这一机制确保了智能体系统的灵活性和适应性。
2 结语
本文探讨了在多智能体系统中实施面向智能体的规划的关键设计原则,包括可解性、完整性和非冗余性。随着大型语言模型的进步,文章强调了一个称为元智能体的中心实体在理解用户查询、分解任务并有效分配给适当智能体中的重要性。为此,作者提出了一种新的框架,通过快速的任务分解与分配过程以及利用奖励模型进行评估,来优化多智能体的协作和性能。实验结果表明,该框架在解决现实世界问题方面优于现有的单智能体系统和多智能体规划策略,展示了其有效性和鲁棒性。
论文题目: Agent-Oriented Planning in Multi-Agent Systems
论文链接: https://www.arxiv.org/abs/2410.02189
PS: 欢迎大家扫码关注公众号_,我们一起在AI的世界中探索前行,期待共同进步!


北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献13条内容

所有评论(0)