lighthouse定位系统入门教程-测试多台无人机crazyflie方形绕飞
·
目录
说明:
-
介绍如何实现多台无人机的航点方形飞行
-
Crazyflie无人机集群套件,采购地址
仿真飞行
- 进入脚本目录
roscd crazyswarm/scripts/
- 运行脚本
python3 waypoints_all.py --sim
- 启动后,无人机起飞并做航点方形飞行
真机飞行
-
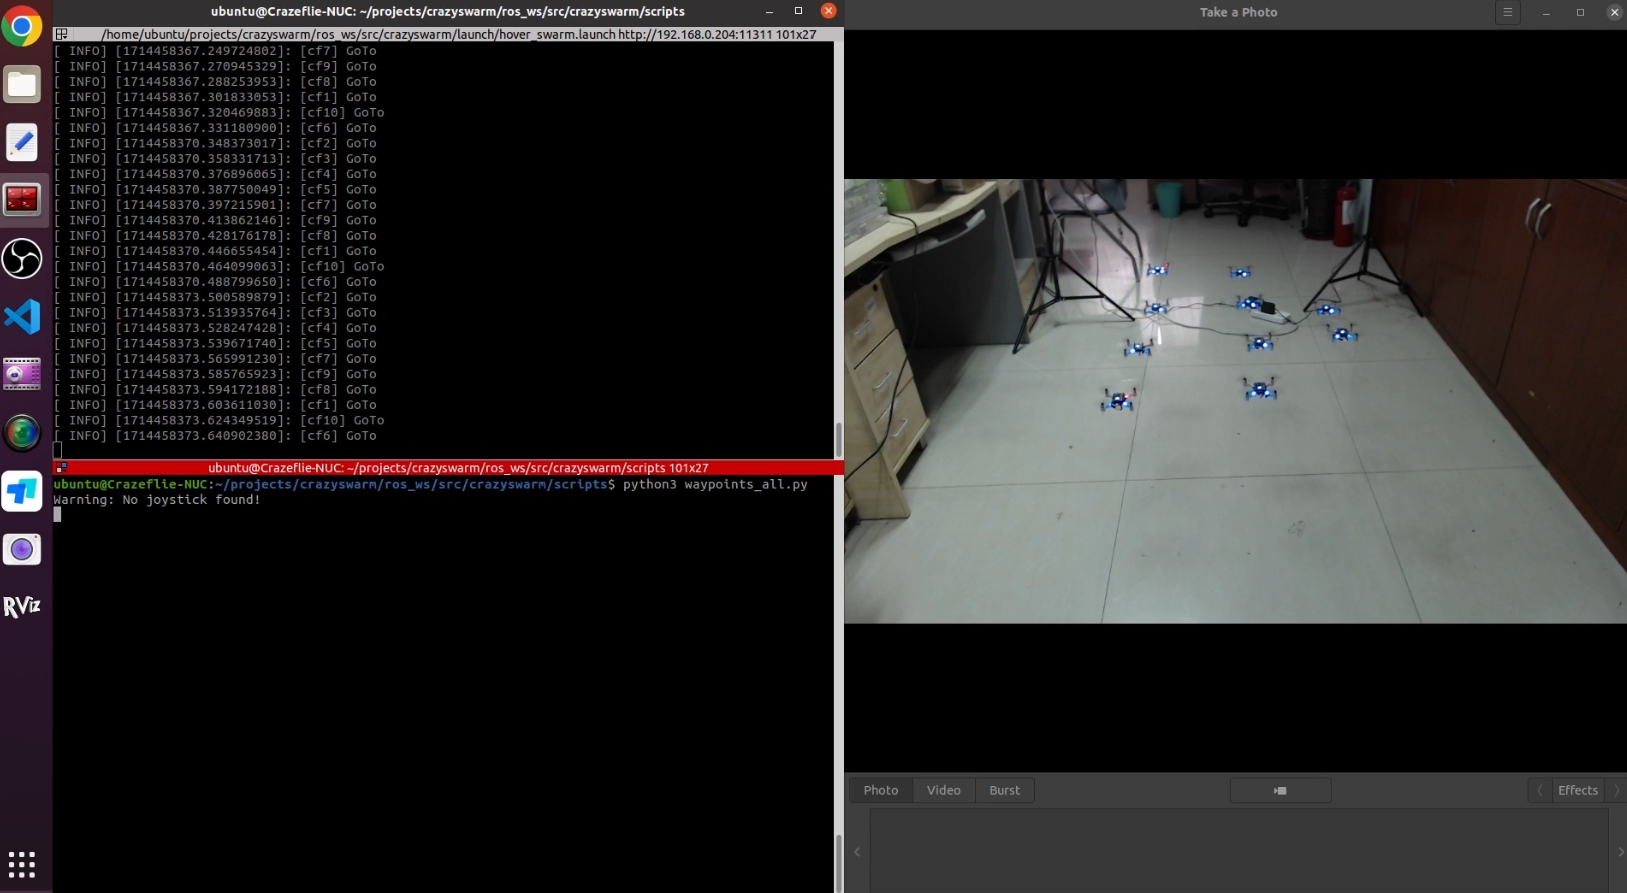
10台无人机放置在基站测试区域中心
-
修改allCrazyflies.yaml配置文件,对应无人机的初始化位置initialPosition
-
通过choose.py配置无人机,打开choose.py,勾选使用1,2,3,4,5,6,7,8,9,10号无人机
python3 chooser.py
- 终端下启动launch文件
roslaunch crazyswarm hover_swarm.launch
-
启动后,会弹出rviz,并显示对应的位置
-
新终端,启动脚本
python3 waypoints_all.py
- 无人机会自动起飞,根据设置的航点实现方形飞行

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献23条内容

所有评论(0)