人工智能:一种现代的方法——复习笔记1
一、搜索问题的形式化
1. 搜索问题通常可以被形式化为五个部分:
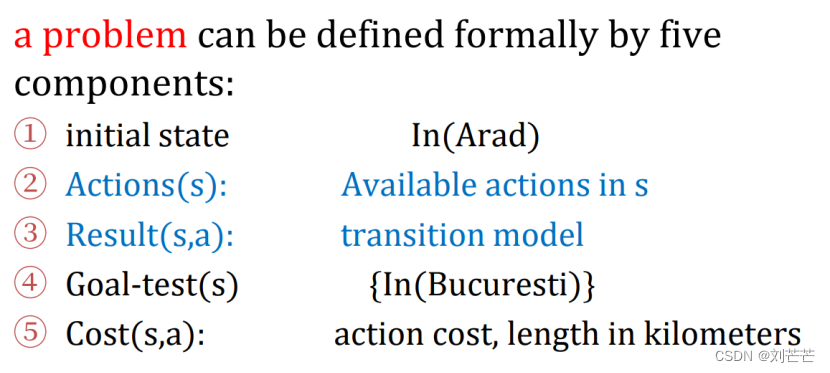
状态空间(state space)
初始状态(initial state)
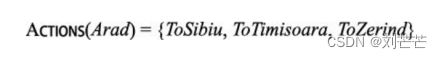
动作/行动(action)
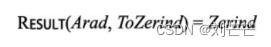
转移模型(transition model):用来描述每个动作的作用
目标状态(goal state)
动作代价(action cost function)
一个动作序列形成一条路径(path),而解(solution)是一条 从初始状态到某个目标状态的路径。我们假设动作代价是可累加的; 也就是说,一条路径的总代价是各个动作代价的总和。最优解 (optimal solution)是所有解中路径代价最小的解。
二、搜索求解
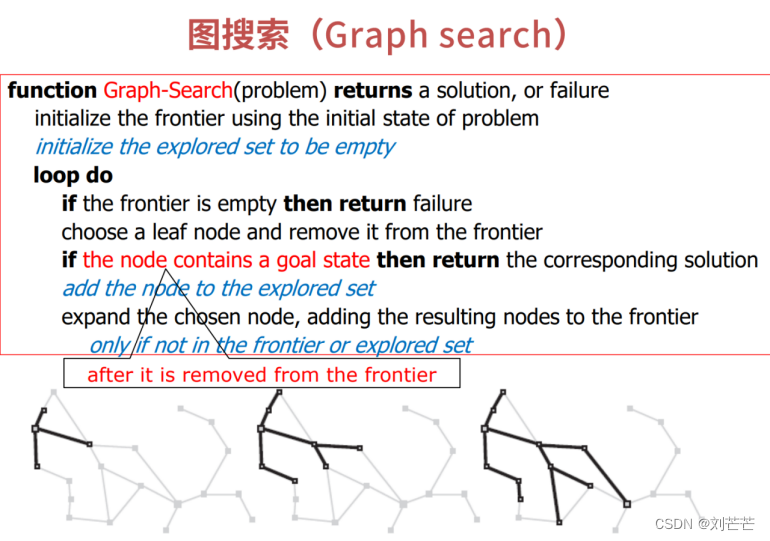
1. 树搜索(Tree Search)
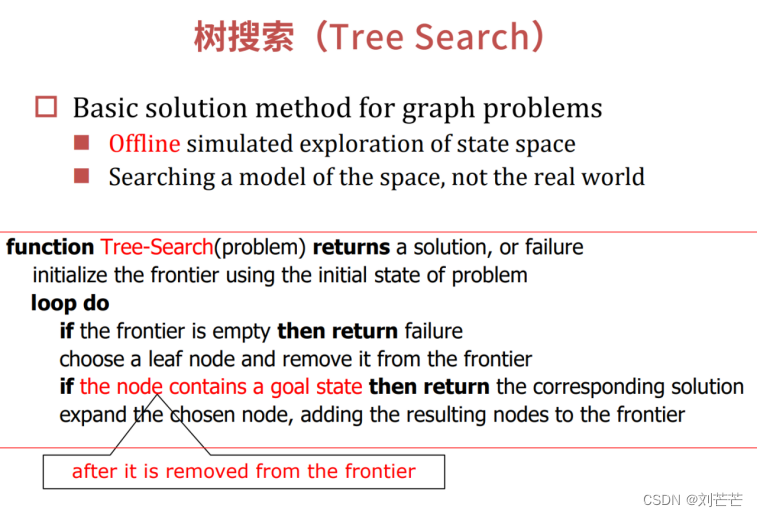
树搜索函数返回:解,或者失败
使用问题的初始状态初始化搜索树的边界
循环执行:
-如果边界为空,返回失败
-选择一个叶结点,并将其从边界移除
-如果这个结点包括一个目标状态(当它被移除边界后),返回相应的解
-扩展所选结点,将结果结点添加到边界
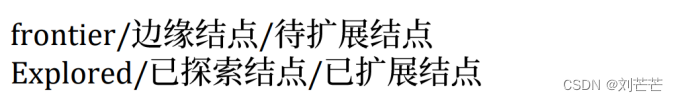
边界已生成但尚未到达
2. 图搜索(Graph Search)
图搜索不允许重复访问结点,即OPEN表 ∩ CLOSED表 = ø,此处重复的结点不一定是父节点。
树搜索允许重复访问结点。
3. 树结点的结构
4. 搜索算法的评估
完备性
最优性
复杂性
三、搜索策略
边界中的结点顺序决定了搜索策略
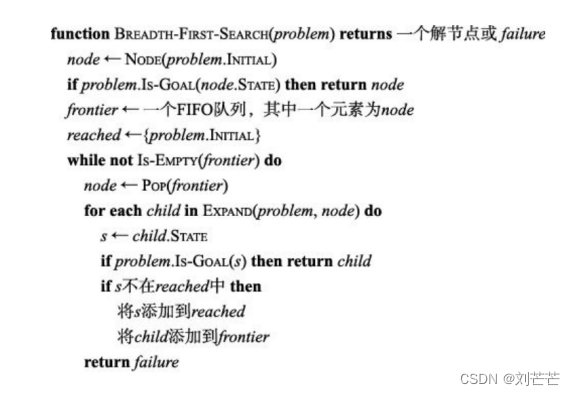
1. 宽度优先搜索BFS(树搜索)
先扩展根节点,然后扩展根节点的所有后继节点,再扩展后继节点的后继。
对内存要求高,生成的结点数是指数级的。
BFS的最优性完备性复杂性
最优性:单步代价相同时
完备性:分支因子b有限
复杂性:1+b+…+b^d=O(b^d)
2. 一致代价搜索UCS(图搜索)/ Dijkstra算法
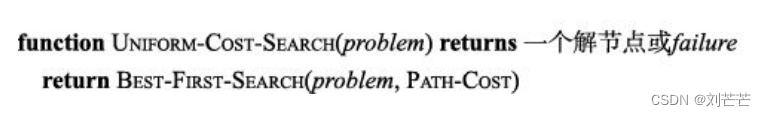
不同于广度优先搜索在深度一致的波(首先是深度1,然后是深度2,以此类推)中展开,一致代价搜索算法的思想是在路径代价一致的波中展开。
算法只在扩展节点时测试其是否为目标节点,而不是在生成节点时测试。
UCS的最优性、完备性、复杂性
最优性:最优
完备性:有0代价行动可能会陷入死循环
复杂性:所有动作代价相同时,这时一致代价搜索类似于广度优先搜索

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献4条内容

所有评论(0)