自动驾驶纵向控制
自动驾驶纵向控制
"Longitudinal controller"纵向控制器:用于控制车辆的纵向运动。
控制状态量:纵向速度、加速度、纵向距离
控制输入:Throttle、brake
实际应用:
- ACC
- Collision avoidance
- Automated highway systems
controller
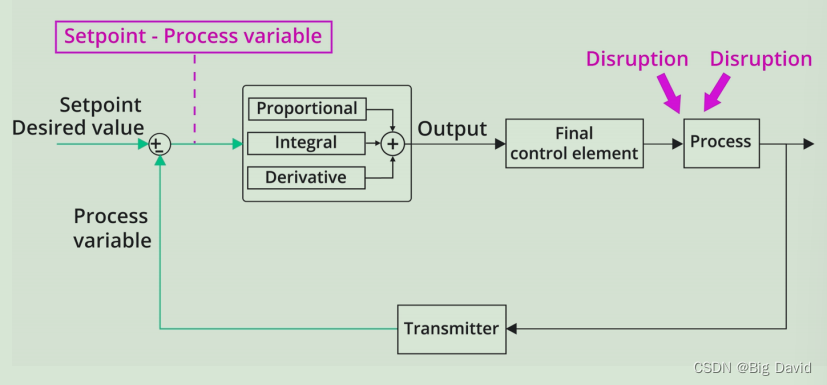
def- 根据接受的输入信号产生输出信号的装置。
输入信号一般是误差信号。
线性时不变微分方程系统的传递函数
def- 输出(响应函数)到输入(驱动函数)的拉普拉斯变换 假设所有初始条件为零。
PID controller
PID controller 非交互形式
u(t)=Kp∗e(t)+Ki∗∫0te(t)dt+Kd∗de(t)dt
u(t) =Kp*e(t)+Ki*\int_{0}^{t}e(t)dt+Kd*\frac{de(t)}{dt}
u(t)=Kp∗e(t)+Ki∗∫0te(t)dt+Kd∗dtde(t)
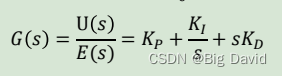
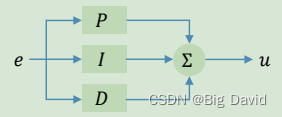
给出了商业控制器中常见的稍微不同的版本(串联或交互形式) 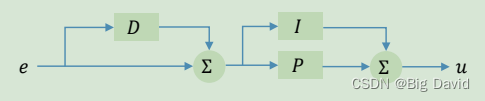
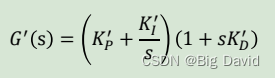
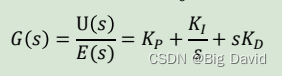
比例作用
比例控制中总会有稳态误差。误差将随着增益的增加而减小, 但是振荡的趋势也会增加。
积分作用(PI controller)
- 消除稳态误差。
- 主要缺点是控制器输出不能直接响应误差信号。将最终控制元件移动到新的位置,滞后性。
- 给定固定的Kp,Ki越大,越快到达设定值,但是产生更多的超调。
微分作用(PD controller)
- 误差信号变化率越高,控制元件越快达到期望值。
- 增加的微分作用减少了测量变量的过冲,有助于更快地稳定流程。
- PD控制,导数部分响应变化率。加大惯性响应速度,减弱超调趋势
PID算法的调整
导数近似
微分项对一个误差信号进行微分在很多时候有噪声信号。高频的噪声信号会产生大的控制信号。因此,必须将这个增益限制在高频率区域。可以通过导数项实现:低频滤波器,可以有效过滤掉高频噪音带来的问题。
D=sKD1KDNs+1
D = sK_{D}\frac{1}{\frac{K_{D}}{N}s+1}
D=sKDNKDs+11
积分饱和
- 所有执行器都有局限性:电机速度有限、阀门不能完全打开或完全关闭。对于运行条件范围较宽的控制系统,控制变量可能会达到执行器极限。
- 发生这种情况,反馈路径被切断,即使改变输出,执行器也会处于饱和状态。
- 如果使用具有积分功能的控制器,误差将继续积分。这意味着积分项可能变得非常大,或者饱和(积分饱和)。
- 然后在恢复正常之前,误差长时间具有相反的符号。结果是,当执行机构饱和时,任何具有积分作用的控制器都可能产生大的瞬变。
避免积分饱和的方法:
- 设定值限制,在设定值上引入限制器,使控制器永远不会达到执行器的界限。对于由于干扰引起的饱和不起作用,另一个问题就是控制器性能的限制。
- clamp 保持在规定水平。积分遇限消弱法
- 反馈抑制抗饱和,每当输出饱和时,通过抑制积分来避免饱和,相当于反算。限制控制信号的变化率也很容易。
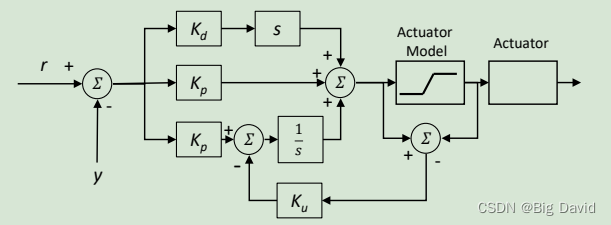
- 积分分离法
- 变速积分法
PID整定常用方法
举例:齐格勒-尼科尔斯(Z-N)振荡法
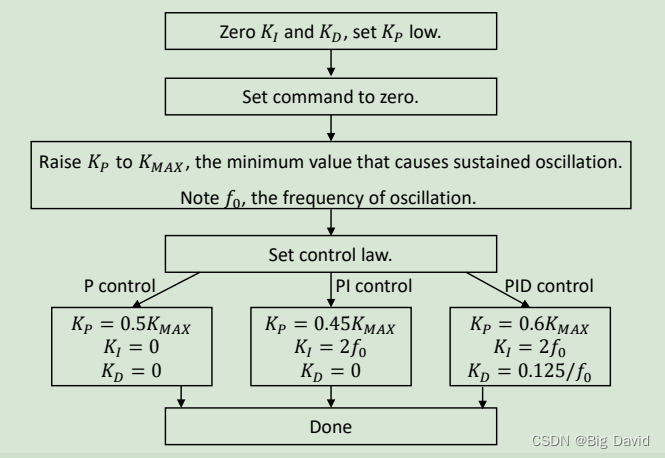
Ziegle-Nichols(Z-N) Oscillation Method
核心思想:1/4衰减
应用最广的是在低频的时候,系统很稳定。不断提高增益,系统就会发生一些小的振荡,甚至超调,系统unstable,这时候就比较适用这种方法。
- Ki和Kd设置为0,Kp设置的非常小
- 控制器输入设置为0
- 不断增加Kp到Kmax,Kmax:就是出现一个等幅震荡时,得到的振荡频率f0。
- 控制规则
- 如果这时候只有比例控制器,将它设置为0.5Kmax
- 用PI控制器时可以取Kp=0.45Kmax,Ki=2f0
- 用PID控制器可以取Kp=0.6Kmax,Ki=2f0,Kd=0.125/f0
其他PID整定方法
| Tuning Techniques | 优点 | 缺陷 |
|---|---|---|
| 试错法 | 1. 快速简便地获取合理的结果。 2.直观,不需要对过程做出假设3.几乎不需要工程知识 | 1.耗时2.不能达到整体系统的鲁棒性和稳定性的要求 |
| Ziegle-Nichols(Z-N) tunning Method | 简单;直观;不需要工程知识 | 导致振荡闭环响应(最大过冲 在25%)。 仅适用于小死区过程(死区为 小于处理时间常数) 高比例增益(由于25%过冲设计规格),整体动作低,阻尼太低闭环系统和对变化的鲁棒性太低 过程动态,包括非线性。它不能定义控制目标或闭环性能要求。 |
| Cohen-Coon tuning method | 与齐格勒-尼科尔斯具有相同的优势。此外,特别适用于 具有较大时间延迟的系统 | 与齐格勒-尼科尔斯的缺点相同 |
| KappaTau tuning method | 振荡响应较少。最初设计用于负载扰动响应。它也可以交易 通过使用设定点加权进行设定点跟踪。 产生无超调的最佳干扰抑制。 设计的调谐参数是的灵敏度 过程扰动控制器。允许选择 在更快或更慢的反应之间 | 它不能定义控制目标或封闭目标 环路性能要求。 |
| Lambda tuning method | 允许选择所需的闭环时间常数,即控制器的响应速度。 特别适用于大延时系统(死区时间接近过程时间常数)。 针对包括非线性在内的过程动态变化,实现高鲁棒性。 产生无超调的响应。 | 导致对干扰的缓慢抑制,尤其是对于缓慢的系统。 它不能定义控制目标,并且受限于 闭环性能要求。 仅适用于PI控制器调谐。不能考虑参数导数。 |
| Model-based tuning | 允许考虑过程行为和控制需求的结构化调整方法。 实现工程设计之间的平衡 目标的性能和稳健性。 这是一种灵活的方法。它会搜索最接近你要求的最优解。您可以比较和测试场景。 | 你需要遵循严格的工作流程。该方法 需要明确您希望流程在闭环中如何运行。 要求您确定足够准确的 模型,否则您将永远不会得到正确的循环调整。 |
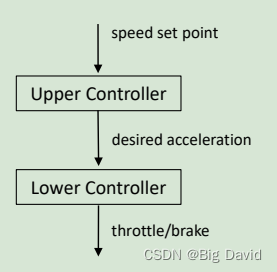
巡航控制 Cruise Control
在标准的巡航控制系统中,车辆的速度被控制在由油门控制输入的期望值。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 2
 0
- 0


 已为社区贡献7条内容

所有评论(0)