【自动驾驶决策规划】PRM算法
·
1 基于采样的路径规划方法
路径搜索常用方式之一是基于网格的的方法(grid-based method),如A*算法,但基于网格的方法复杂度较高,与求解空间的维度相关,且得到的路径比较僵硬,对于车辆或移动机器人来说都不是很友好。
另外一种路径规划是基于采样的方法(sampling method),包括以下模块:
- 随机或确定性选择函数,在采样空间确定点
- 采样评估函数,来选择合适采样点
- 距离函数,确定待扩展点与当前之间的距离
这些模块可以构建出图或树结构来探索可行域内的可行轨迹。采样方法不是以最优为目的,只能得到近似最优解,好处是在解空间内探索效率较高,能快速得到满足要求的可行解
典型的基于采样的方法包括RRTs(Rapidly Exploring Random Trees)和PRMs(Probabilistic roadmaps),RRT更适合为单体轨迹规划提供有效的轨迹,PRM更适合为多体轨迹规划提供路线图(roadmap graph)
2 PRM过程
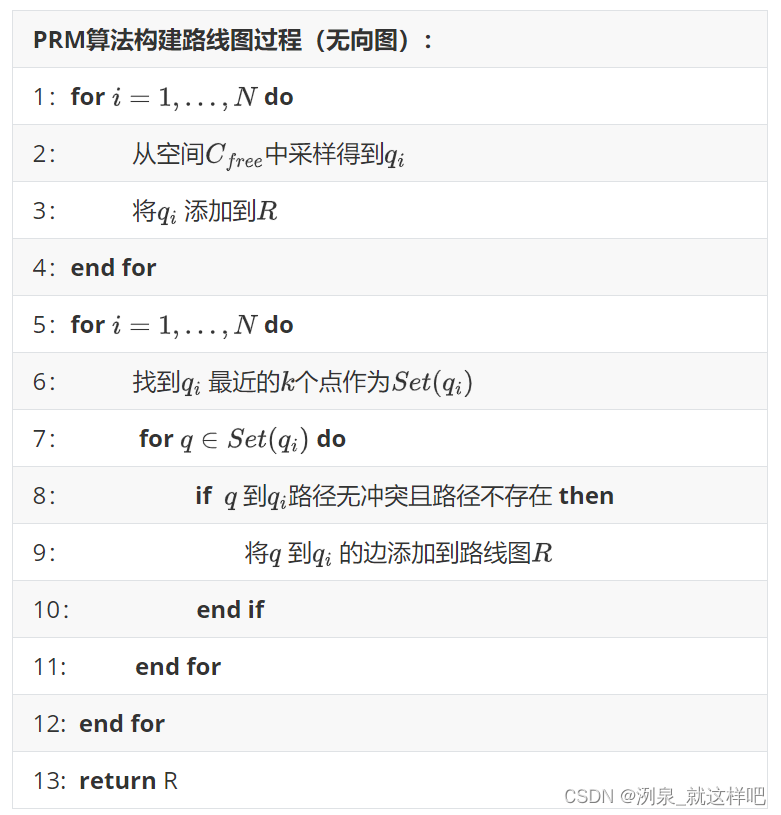
PRM算法是通过对空间进行大量采样来构建路线图,用于后续的特定查询。路线图是无向连接图,车辆或机器人可以路线图上由任意一点移动到其他点。点与点连接线最简单的就是直线。路线图构建好之后可以采用经典的A*算法来搜索路径。
PRM算法构建路线图过程如下所示。
3 PRM一些细节
- 由于PRM算法是随机从空间采样,对于障碍物附近,可以增大采样稠密度来提升路线图的有效性,或者可以通过基于特定概率函数进行采样
- 构建路线图的简单的做法是选择直线,但不满足运动学特征,会出现运动方向突变,所以需要局部优化或者连接线采用其他曲线

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)