具身智能中的传感器技术15——关节位置传感器技术1
·
摘要:具身智能机器人中,磁编码器和光编码器是两种主流关节位置传感器技术。磁编码器基于霍尔效应,具有耐环境、体积小等优势,但精度较低(16-18bit),适用于四足机器狗和灵巧手。光编码器采用光学原理,精度高达20-24bit,抗磁干扰但娇贵昂贵,适用于人形机器人大关节。高端方案采用双编码器架构:电机端用磁编实现快速控制,减速器输出端用光编保证精度。选择取决于应用场景,四足机器人适合磁编,而高精度人形机器人需使用光编。
在具身智能机器人中,关节位置传感器(Encoder,编码器) 是仅次于 IMU 的核心感知元件。它相当于人类肌肉中的**“肌梭”**,时刻告诉控制系统:“我现在这个关节转到了多少度”。
对于高精度、高动态的人形机器人,目前主流的技术路线主要分为 磁编码器 和 光编码器 两大流派。
以下是两者的深度对比与应用分析:
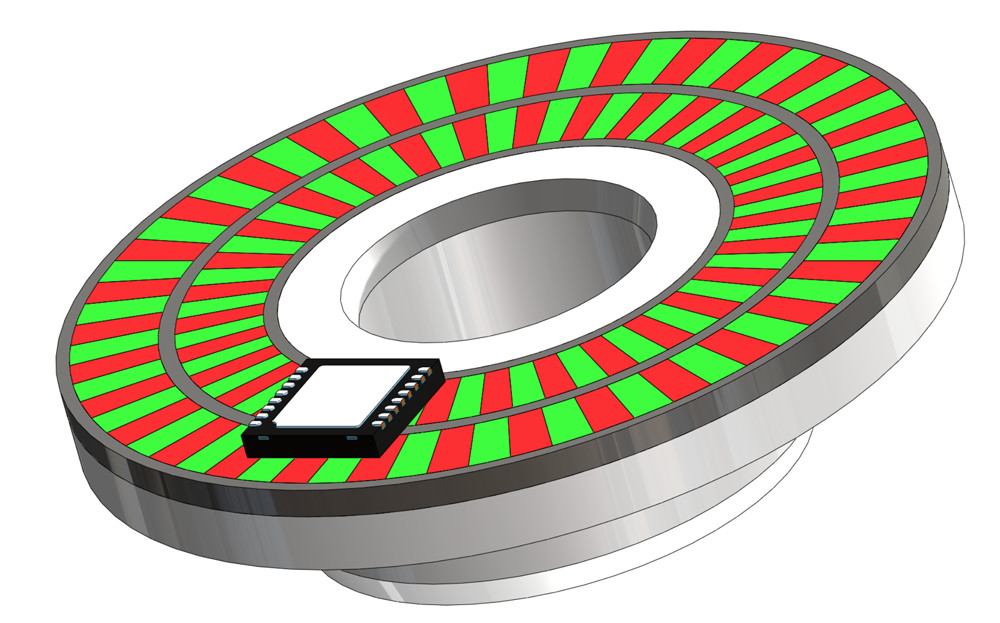
一、 磁编码器 (Magnetic Encoder)
关键词: 结实、耐脏、紧凑、性价比高
1. 工作原理
基于 霍尔效应 (Hall Effect) 或 磁阻效应 (AMR/GMR/TMR)。
- 在电机轴的尾部安装一个小磁铁(磁环)。
- 传感器芯片感应磁场随角度旋转而产生的变化,解算出角度。
2. 核心优势
- 极致耐环境: 不怕油污、灰尘、水汽、震动。哪怕被机油泡着也能正常工作(这对液压机器人或户外机器人至关重要)。
- 体积小: 芯片可以做得非常薄,适合塞进空间极度受限的灵巧手或微型关节中。
- 结构简单: 非接触式测量,没有磨损。
3. 劣势
- 精度受限: 虽然现在的 TMR 技术能做到 16-18 bit,但相比光编仍有差距。
- 易受干扰: 机器人关节里本身就是大功率电机(强磁场),如果屏蔽做得不好,电机一转,编码器数据就会跳变。
- 安装要求高: 对磁铁与芯片的同心度、安装距离非常敏感。
4. 具身智能中的应用
- 灵巧手关节: 空间太小,只能用磁编。
- 四足机器狗 (Unitree/Xiaomi CyberDog): 追求耐造和成本,且对绝对精度要求没那么高(0.01度即可)。
- 电机换向 (FOC): 作为电机端的初级反馈。
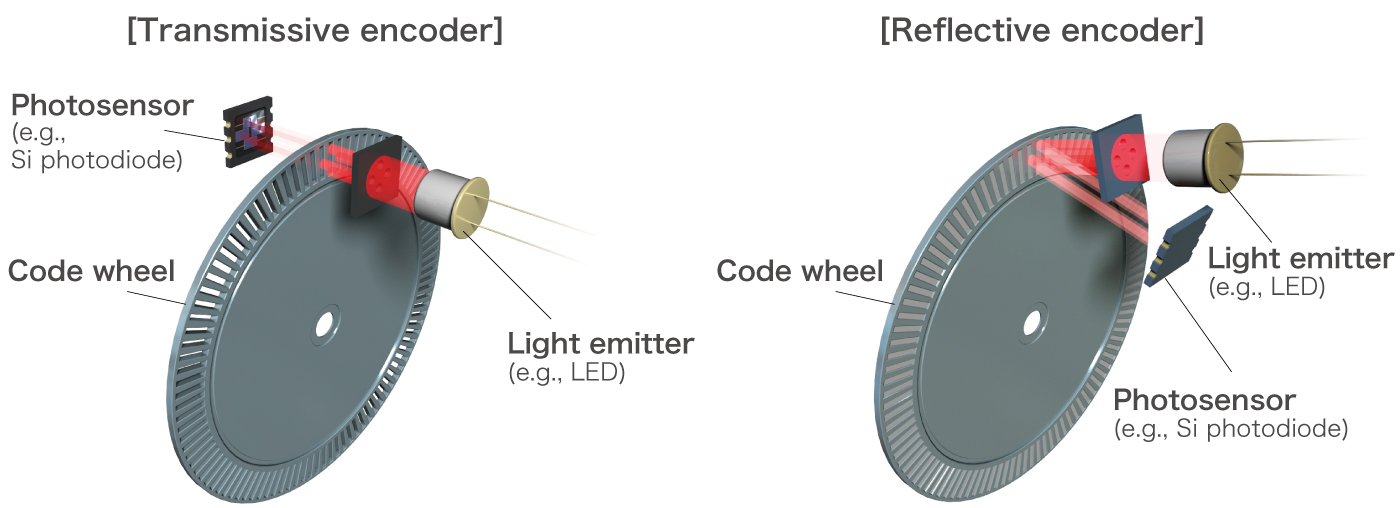
二、 光编码器 (Optical Encoder)
关键词: 极高精度、昂贵、娇气、基准之选
1. 工作原理
基于 光学衍射或遮光原理。
- 有一个刻满微小刻线(光栅)的玻璃或金属码盘随轴旋转。
- LED 光源穿过码盘照射到光电接收器上,通过计算明暗脉冲来测角。
2. 核心优势
- 精度天花板: 轻松达到 20-24 bit(甚至更高)。这意味着一圈 360 度可以被切分成 1600万份 甚至更多。
- 抗磁干扰: 它是用光工作的,完全无视电机产生的强磁场。
3. 劣势
- 娇气: 怕灰尘、怕油污。码盘上沾一粒灰尘可能就会读数错误(通常需要密封等级 IP67)。
- 怕震动: 玻璃码盘容易被震碎(虽然现在多用金属反射式码盘解决了这个问题)。
- 体积大: 需要一定的厚度来安置光源、码盘和透镜。
- 贵: 成本通常是磁编的数倍。
4. 具身智能中的应用
- 工业级人形机器人 (Atlas/Tesla Optimus): 核心大关节(髋、膝、肩)通常在减速器输出端使用高精度光编,以消除减速器的回差,实现极致的重复定位精度。
- 精密操作臂: 要求指尖精度达到 0.1mm 的场景。
三、 终极架构:双编码器 (Dual Loop)
在高端具身智能关节中,通常不是二选一,而是全都要。
“双编码器全闭环架构”:
-
输入端(电机屁股): 装一个 磁编码器。
- 任务: 只有它能塞进电机尾部狭小的空间。用于 FOC 控制(让电机转得顺)。
- 特点: 转速极快(几千转/分)。
-
输出端(减速器后): 装一个 光编码器(或高精度磁编)。
- 任务: 测量关节最终转了多少度。
- 特点: 消除减速器的齿隙(Backlash)和弹性形变误差。
结论:
- 想做便宜耐造的狗?用 磁编码器。
- 想做穿针引线的人?输出端必须上 光编码器。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献28条内容

所有评论(0)