自动驾驶感知系统-毫米波雷达
一、概念
毫米波雷达就是电磁波,雷达通过发射无线电信号并接收反射信号来测定车辆与物体间的距离,其频率通常介于10~300GHz之间。与厘米波导引头相比,毫米波导引头体积小,质量轻,空间分辨率高;与红外、激光、电视等光学引头相比,毫米波导引头穿透雾、烟、灰尘的能力强;另外,毫米波导引头的抗干扰性能也优于其他微波导引头。

毫米波工作频率为30300GHZ,波长为110mm,介于厘米波与光波之间,因此毫米波建有微波制导和光电制导的优点。雷达测量的是反射信号的频率转变,进而推测其速度变化。毫米波雷达可以检测30~100m远的物体,高性能毫米波雷达可以探测更远的物体。同时,毫米波雷达不受天气的影响,即使是最恶劣的天气和光照条件下也能正常工作,穿透烟雾的能力很强。毫米波雷达具有全天候,全天时的工作特性,且探测距离远,探测精度高,被广泛应用于车载距离探测,如自适应巡航,碰撞预警,盲区探测,自动紧急制动等。
毫米波雷达的测距和测速原理都是基于多普勒效应,其采集的原始数据基于极坐标系(距离+角度)。其工作时,振荡器会产生一个频率随时间逐渐增加的信号,这个信号遇到障碍物之后,会反射回来,其时延为2倍的距离除以光速。返回的波形和发出的波形之间有频率差,这个频率差是呈线性关系的:物体越远,返回波收到的越晚,那么它跟入射波的频率差就越大。将这两个频率做一个剑法,就可以得到二者频率的差拍频率,通过判断差拍频率的高低就可以判断障碍物的距离。
在自动驾驶汽车领域,车载毫米波雷达通过天线发射毫米波,接收目标反射信号,经后台处理后快速准确地获取汽车车身周围的物理环境信息(如汽车与其他物体之间的相对距离,相对速度、角度、运动方向等),然后根据所探知的物体信息进行目标跟踪和识别分类,进而结合车身动态信息和其他传感器接收的信息进行数据融合,通过中央处理单元(ECU)进行智能处理,经合理决策后,及时对汽车运动执行控制,从而实现自动驾驶。
相比激光雷达,毫米波雷达精度低,可视范围角度偏小,一般需要多个雷达组合使用。毫米波雷达传输的是不可见的电磁波,因此它无法检测上过漆的木头或是塑料,行人的反射波也较弱。同时,毫米波雷达对金属表面非常敏感,一个弯曲的金属表面会被误认为是一个面积很大的表面,因此,马路上的一个小小易拉罐甚至可能被毫米波雷达判断为很大的路障。此外,毫米波雷达在隧道里的效果同样不佳。
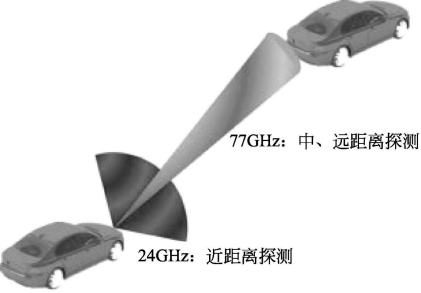
为完全实现自动驾驶辅助系统的各项功能,一般需要配置“1长+4中短”一个5个毫米波雷达,目前,全新奥迪A4采用的就使“1长+4短”的5个毫米波雷达的配置。以自动跟车ACC功能为例,一般需要3个毫米波雷达。车正中间安装1个77GHz的长距离雷达(LRR),探测距离150250m,角度为10度左右;车两侧各安装一个24GHz的中距离雷达(MRR),角度都是30度,探测距离在5070m。
毫米波雷达的可用频段有24GHz、60GHz、77GHz和79GHz,主流使用24GHz和77GHz频段,分别用于中短距离和中长距离探测。相比于24GHz频段,77GHz毫米波雷达物体探测分辨率可以提高24倍,测距和测速精度提高35倍,能检测行人和自行车,且设备体积更小,更方便在无人驾驶汽车上部署。因此频段发展趋势是逐渐由24GHz向77GHz过渡的。
1997年,欧洲电信标准学会确认76~77GHz作为防撞雷达专用频道。
2005年,原信息产业部发布要求,将77GHz频段划分给车辆测距雷达。
2012年,工信部将24GHz划分给短距车载雷达,
2015年,日内瓦世界无线电通信大会将77.5GHz78.0GHz频段划分给无线电定位服务,以支持短距高分辨率车载雷达,从而使7681GHz都可用于车载雷达,为全球车载毫米波雷达的频率统一指明了方向。最终车载毫米波雷达将会统一于77GHz频段(76~81GHz),该频段带宽更大,功率水平更高,探测距离更远。
不同波段毫米波雷达的作用

毫米波雷达的主要问题使存在互相干扰的可能。频率不同的电磁波在传输过程中相互独立,但是频率相近的电磁波会相互叠加,使信号劣化。调频连续波雷达本身不能免疫干扰。随着道路上装载毫米波雷达的车辆增加,相似频段的雷达信号也随之增加,雷达之间的干扰不可避免。干扰信号可以通过直线传播直接干扰,也可以经过物体反射从而间接干扰。这样的结果大大降低了信号的信噪比,甚至会导致雷达致盲。
二、特点
①探测距离远 毫米波雷达探测距离远,最远可达250m左右
②响应速度快 毫米波的传播速度与光速一样,并且其调制简单,配合高速信号处理系统可以快速地测量出目标的角度、距离、速度等信息。
③适应能力强 毫米波具有很强的穿透能力,在雨、雪、大雾等恶劣天气依然可以正常工作,而且不受颜色与温度的影响。毫米波雷达的缺点是覆盖区域呈扇形,有盲点区域;无法识别道路标线、交通标志和交通信号灯。
三、分类
①按探测距离分类 毫米波雷达按探测距离可分为近距离(SRR)、中距离(MRR)和远距离(LRR)毫米波雷达。
②按频段分类 毫米波雷达按采用的毫米波频段不同,划分有24GHz、60GHz、77GHz和79GHz毫米波雷达,主流可用频段为24GHz和77GHz,如图2-13所示。79GHz有可能是未来发展趋势。
四、工作原理
车载毫米波雷达,采用适合近距离探测的FMCW(调频连续波)雷达体制,向外发出一系列连续调频毫米波(一般是连续的三角波),通过监测发射信号与接收信号之间的差异,进行距离、时间、方位的判断。
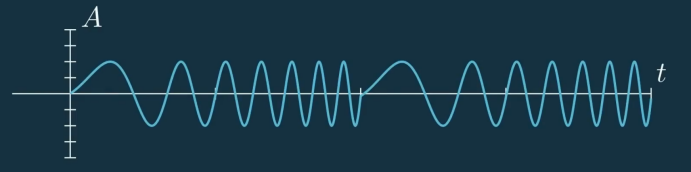
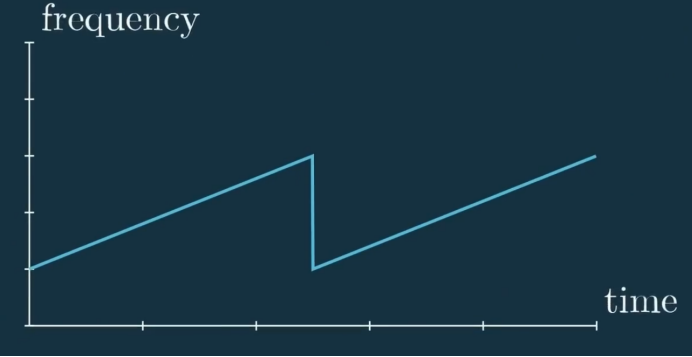
FMCW雷达系统所用信号的频率随时间变化呈线性升高。这种类型的信号也称为线性调频脉冲。 下图以幅度(振幅)相对时间的(A-t)函数,显示了线性调频脉冲信号表示。
以纵轴为频率,横轴为时间,则其(f-t)图像表示如下所示。
FMCW雷达基本框架如下所示:
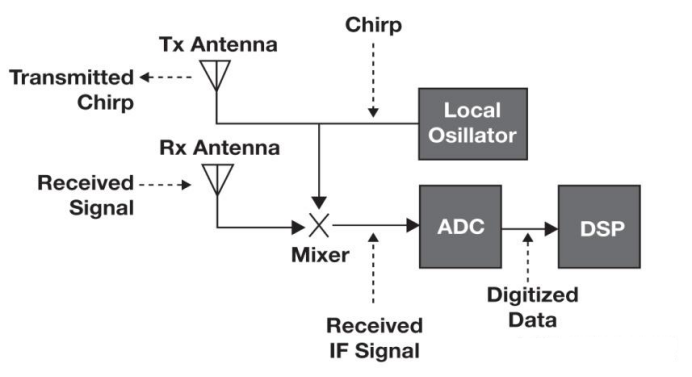
发送天线(Tx Antenna)&接收天线(Rx Antenna)
混频器(Mixer)
时钟源(晶振)
ADC & DSP
雷达工作流程如下:
合成器生成一个线性调频脉冲;
该线性调频脉冲由发射天线(TX 天线)发射;
物体对该线性调频脉冲的反射生成一个由接收天线(RX 天线)捕捉的反射线性调频脉冲;
“混频器”将 RX 和 TX 信号合并到一起,生成一个中频 (IF) 信号。
其中:
混频器是一个电子组件,将两个信号合并到一起生成一个具有新频率的新信号。
其解释如下:
对于两个正弦函数信号X1和X2:
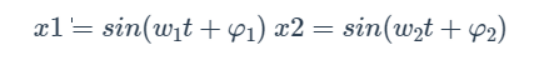
对于输出Xout的瞬时频率,等于两个输入正弦函数的瞬时频率之差。输出的相位等于两个输入信号的相位之差,如下: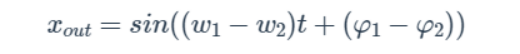
测速和测距
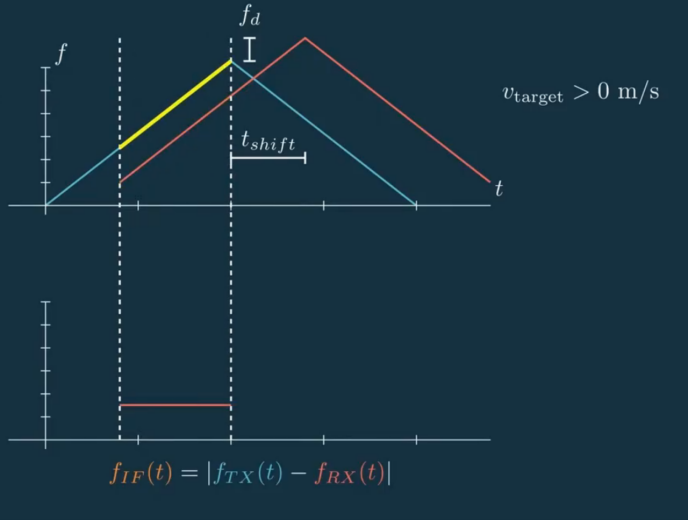
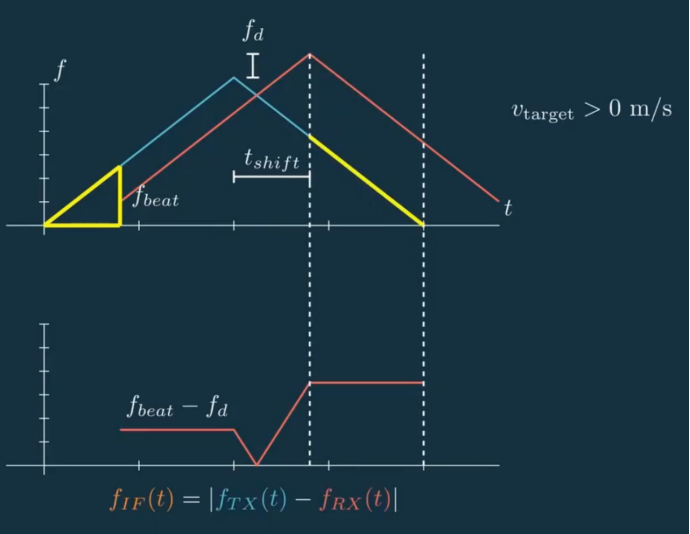
实际工作中,FMCW发送的是三角波,如下图蓝色实线是发出的信号频率fTX,红色虚线是接收到的信号频率fRX, fbeat是发送信号频率与接收信号频率的差,fd为多普勒频率, 根据几何原理,tshift为从信号发射到接受所经历的时间,fIF(t)为混频器输出频率。
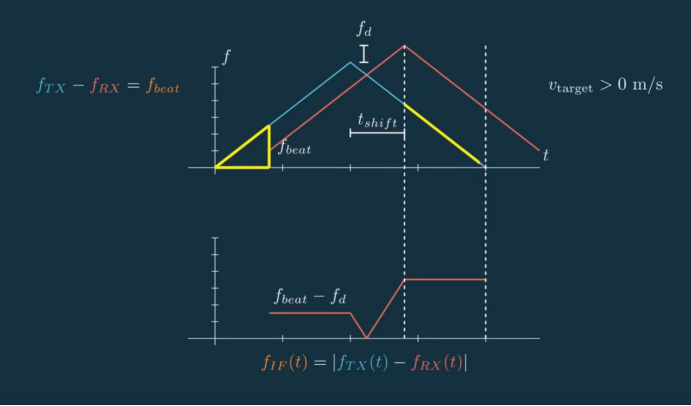
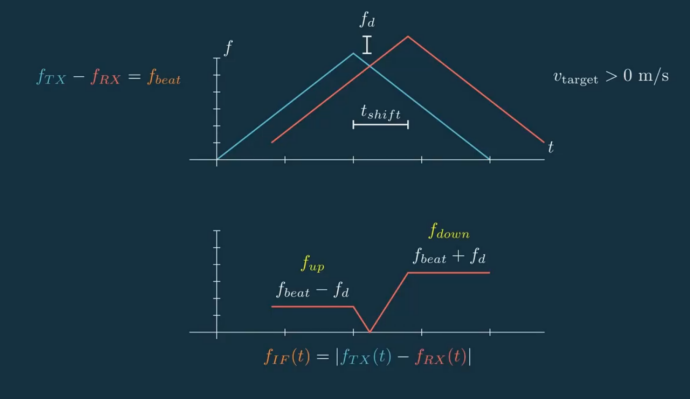
fup定义如下图所示
fdown的定义如下图所示
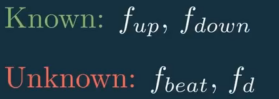
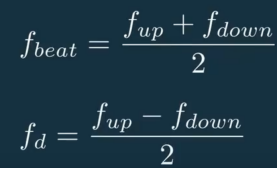
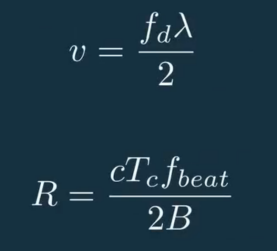
其中R就是目标物体距离,v是目标物体速度,λ为电磁波长,TC为扫频周期的一半,B为扫频带宽。
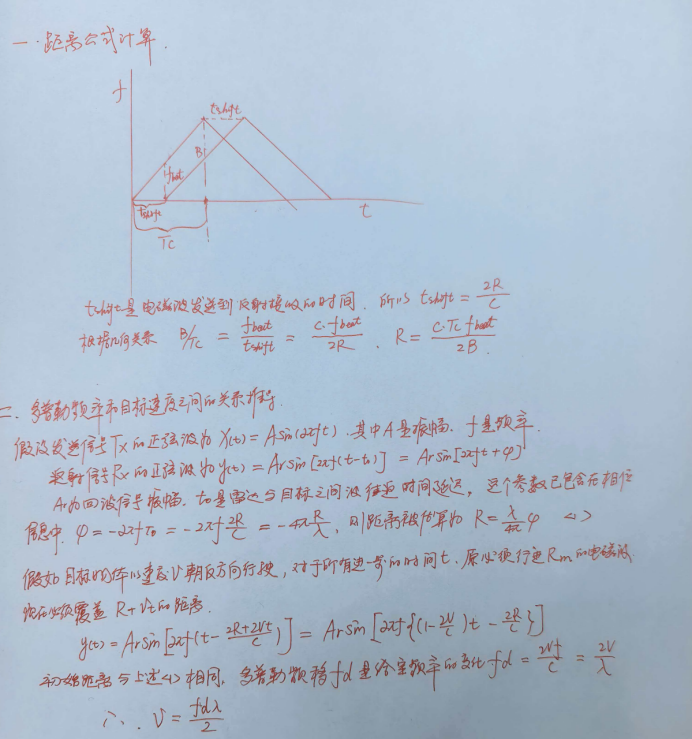
关于两个公式的推导,见下图
五、毫米波雷达的应用
毫米波雷达广泛应用于智能网联汽车的自适应巡航控制系统、前向碰撞预警系统、自动紧急制动系统、盲区监测系统、自动泊车辅助系统、变道辅助系统等先进驾驶辅助系统(ADAS)中。
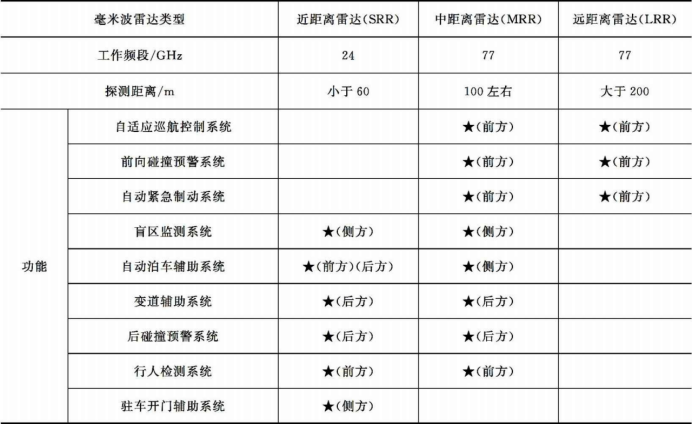
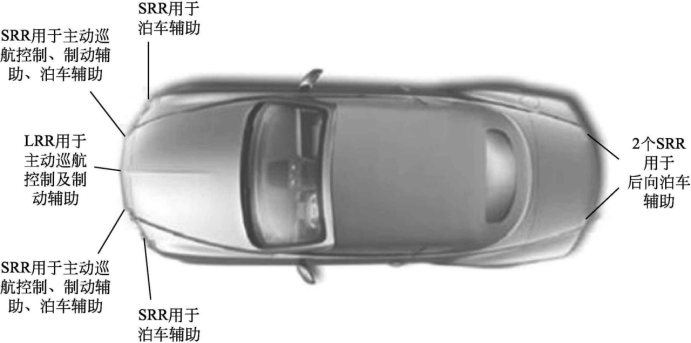
为了满足不同距离范围的探测需要,一辆汽车上会安装多个近距离、中距离和远距离毫米波雷达。其中24GHz雷达系统主要实现近距离(SRR)探测,77GHz雷达系统主要实现中距离(MRR)和远距离(LRR)探测。不同的毫米波雷达在车辆前方、侧方和后方发挥不同的
作用。例如自适应巡航控制需要3个毫米波雷达,车辆正中间一个77GHz的LRR,探测距离在150~250m之间,角度为10°左右;车辆两侧各一个24GHz的SRR,角度都为30°,探测距离在50~70m之间。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)