1、卡尔曼滤波-最佳的线性滤波器
·
- 状态转移
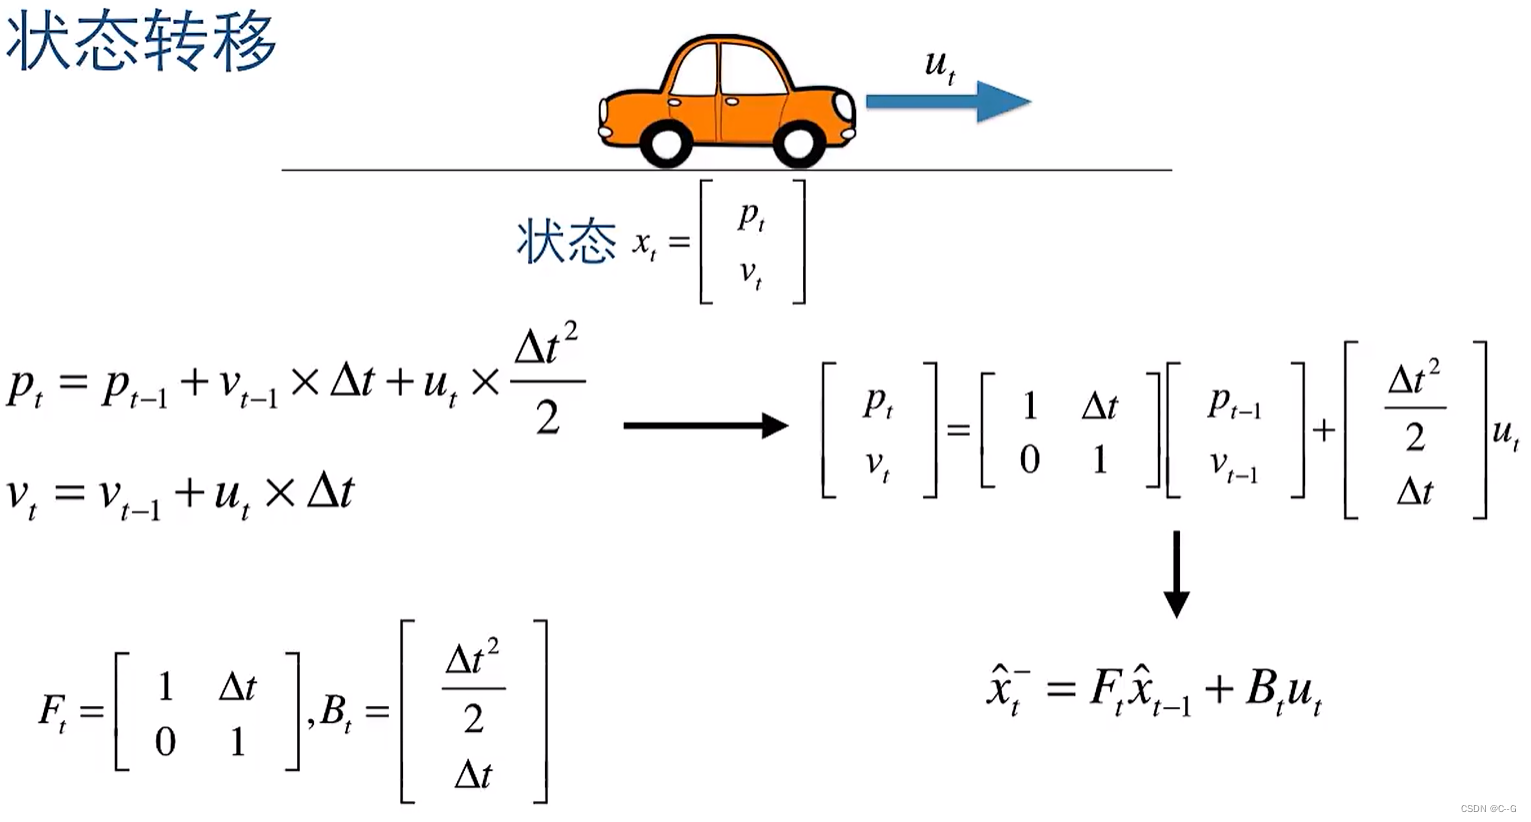
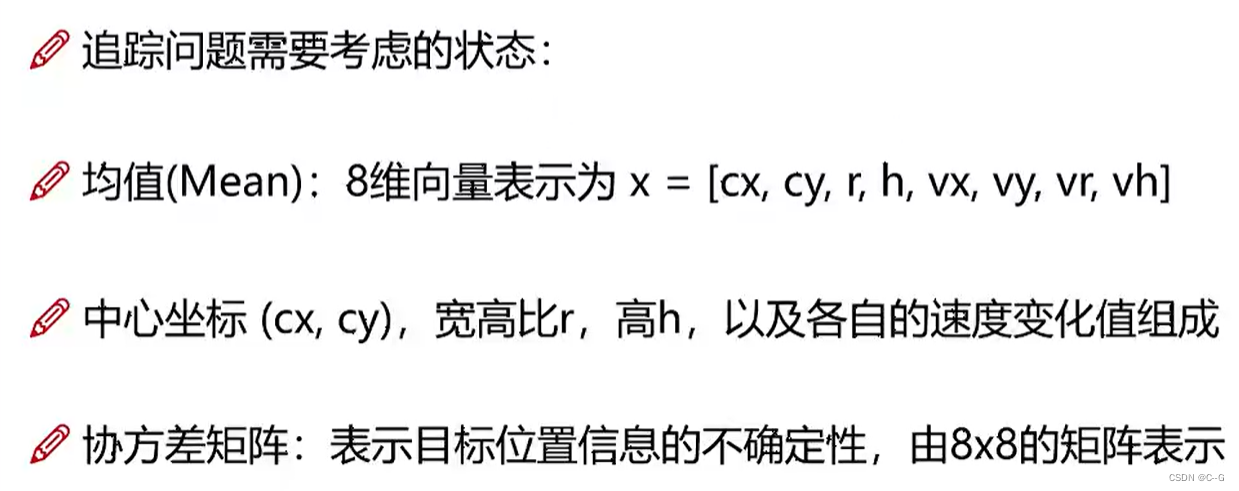
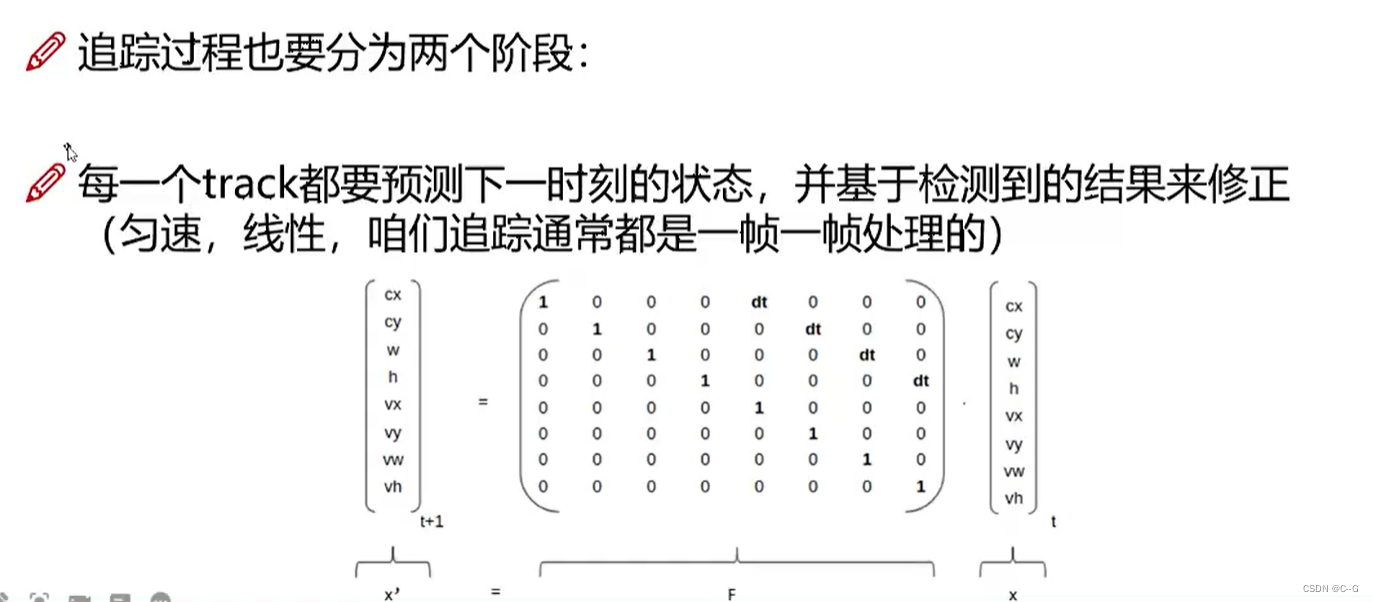
通过物理公式我们可以得知下一状态小车的位置、速度,但是实际中,噪声对结果有影响,x^是在噪声影响下的值,通常使用协方差矩阵表示噪声
- 协方差矩阵
一维
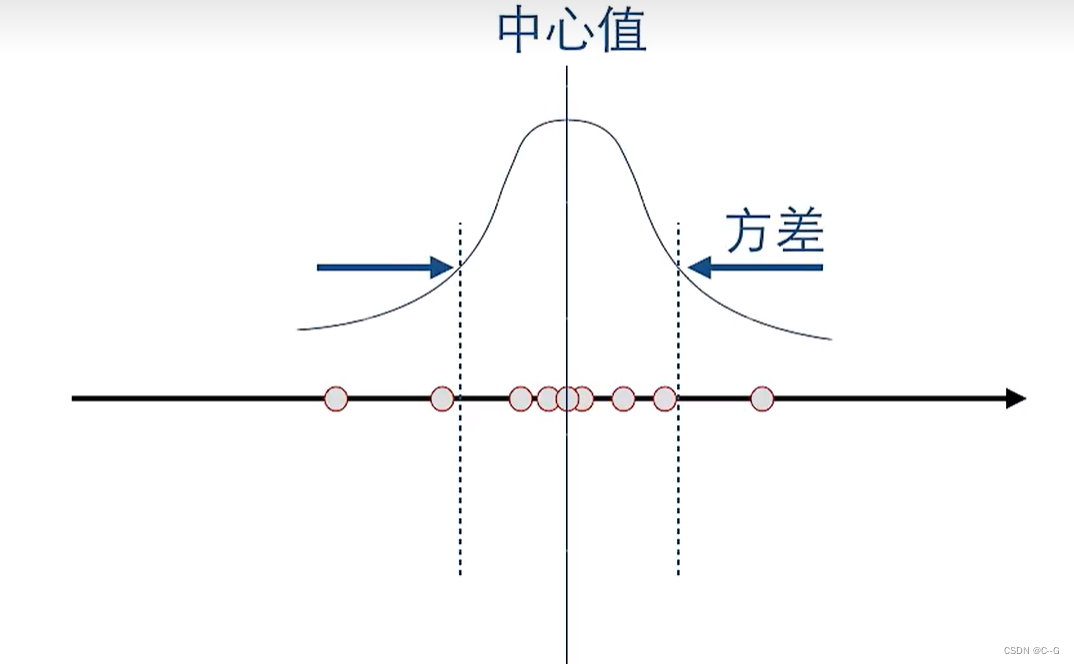
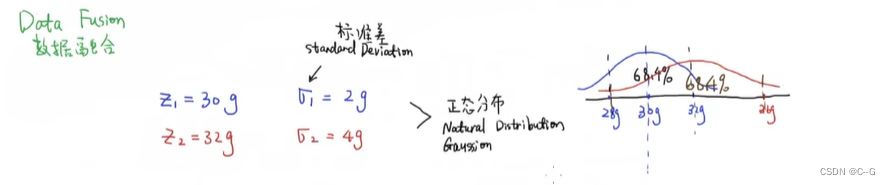
一维情况下,我们使用数据中心值和方差表示噪声情况,即高斯分布
二维
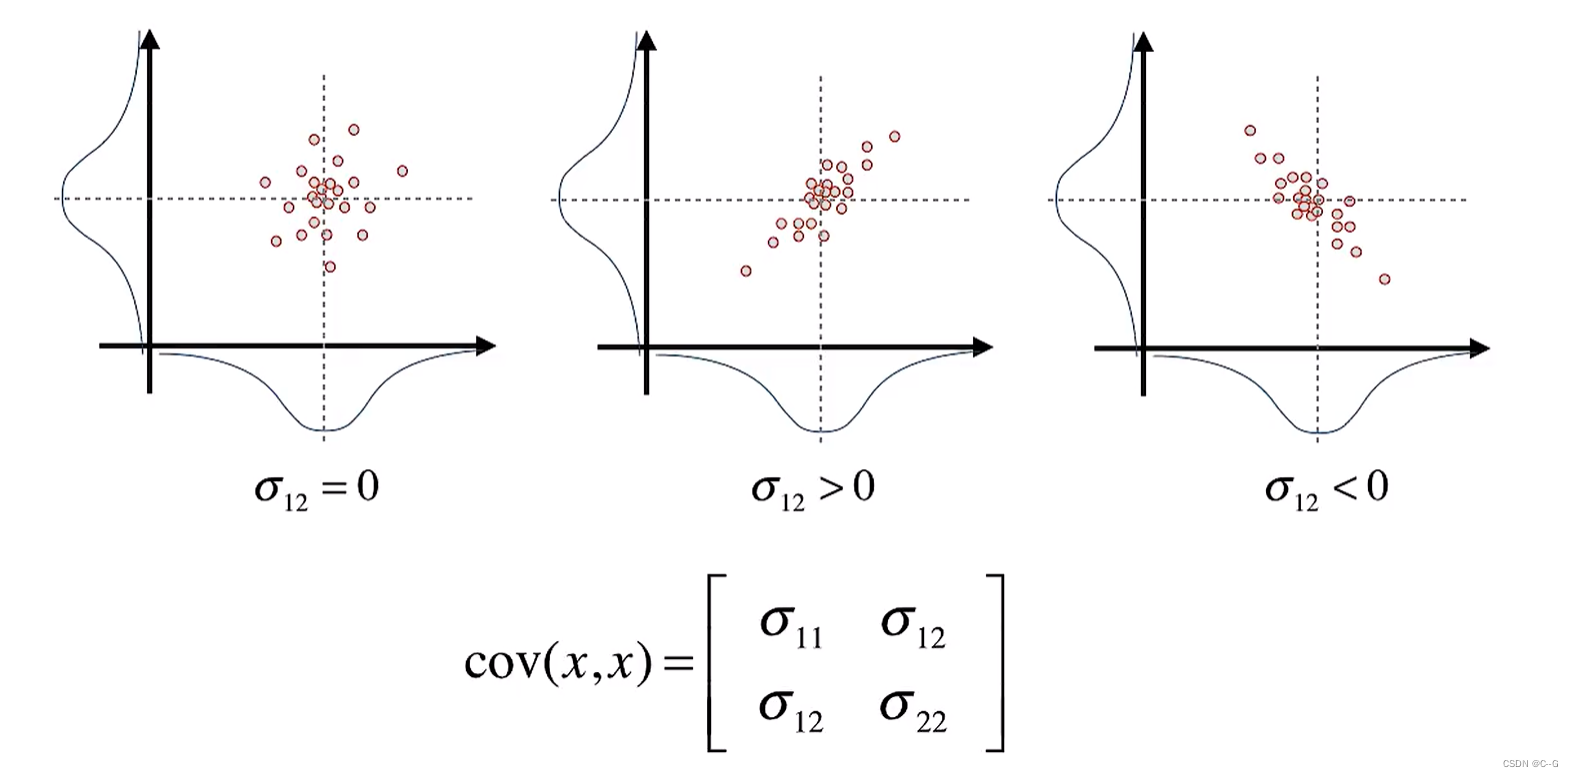
在二维空间,如果两个噪声没有关联可用图一表示,当噪声间有正向或反向关联时,则使用图二、图三表示,在图二、三中,我们使用方差、协方差表示噪声间关系,其中11 22 表示方差,12 12 表示协方差
- 噪声协方差矩阵的传递
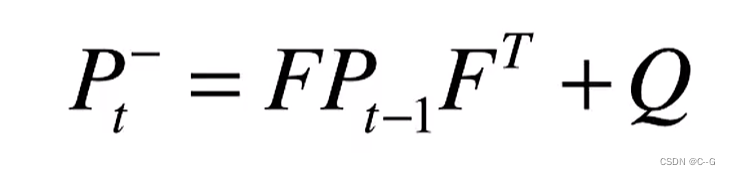
由于协方差矩阵传递过程中也存在误差,所以Q表示预测模型本身带来的噪声,p表示了不确定性在各个时刻之间的传递关系
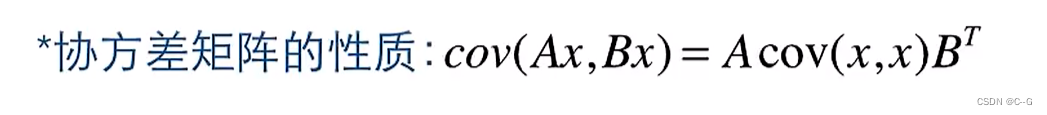
-
观察矩阵
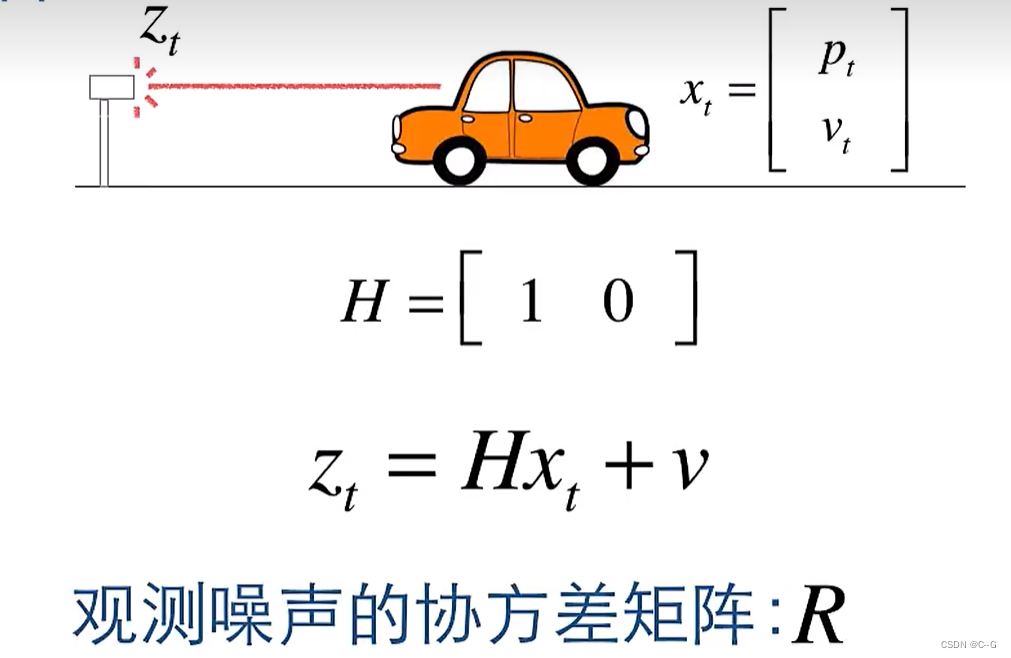
观测矩阵也是有噪声的,用V表示 -
状态更新
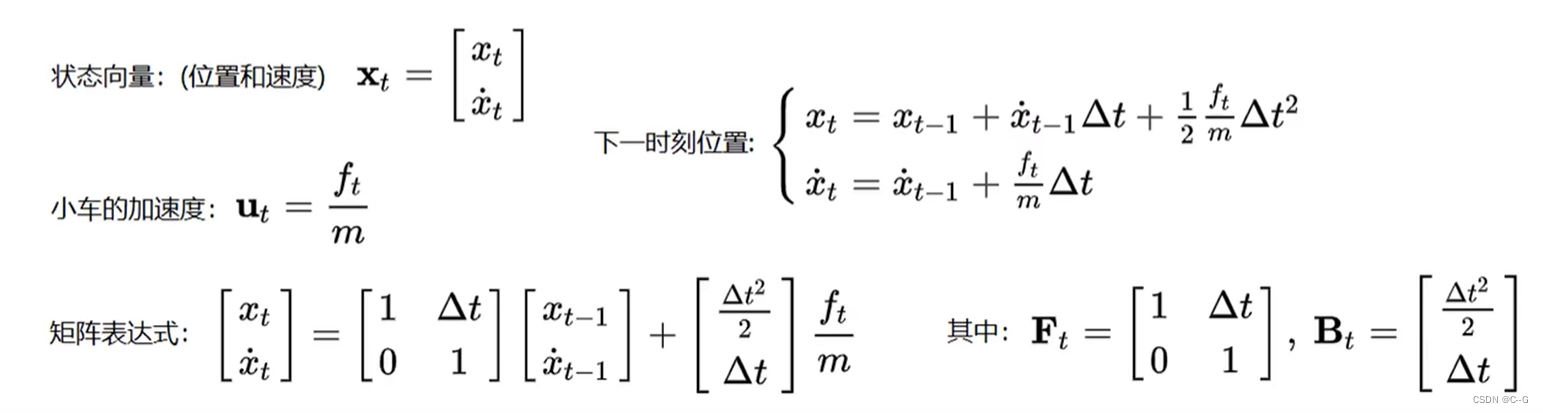
Xt = Ft * Xt-1 + Bt * Ut
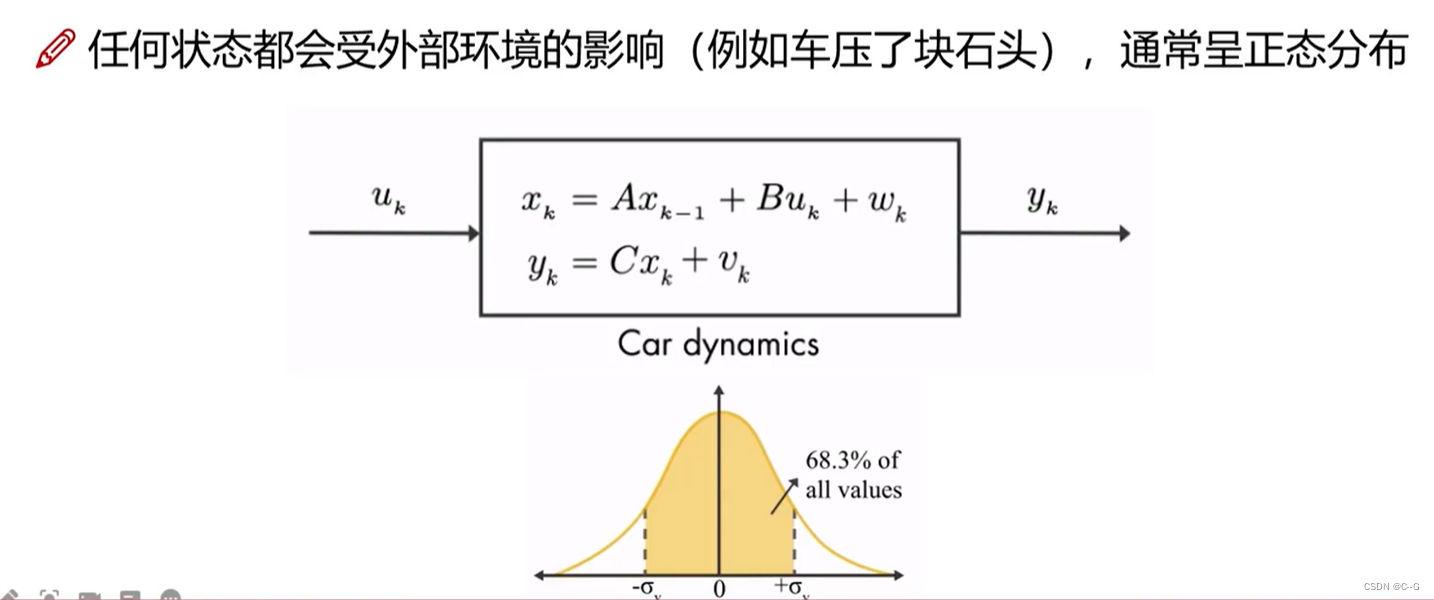
在这里,Wk为预测误差,Vk为测量误差
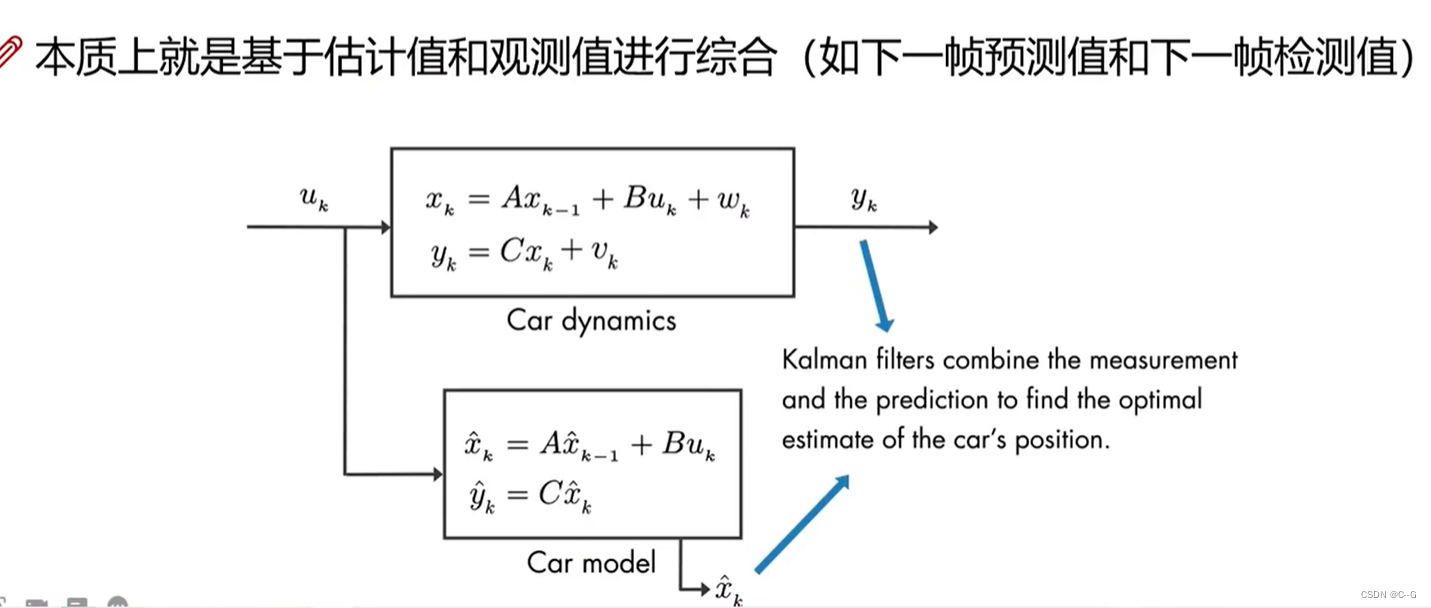
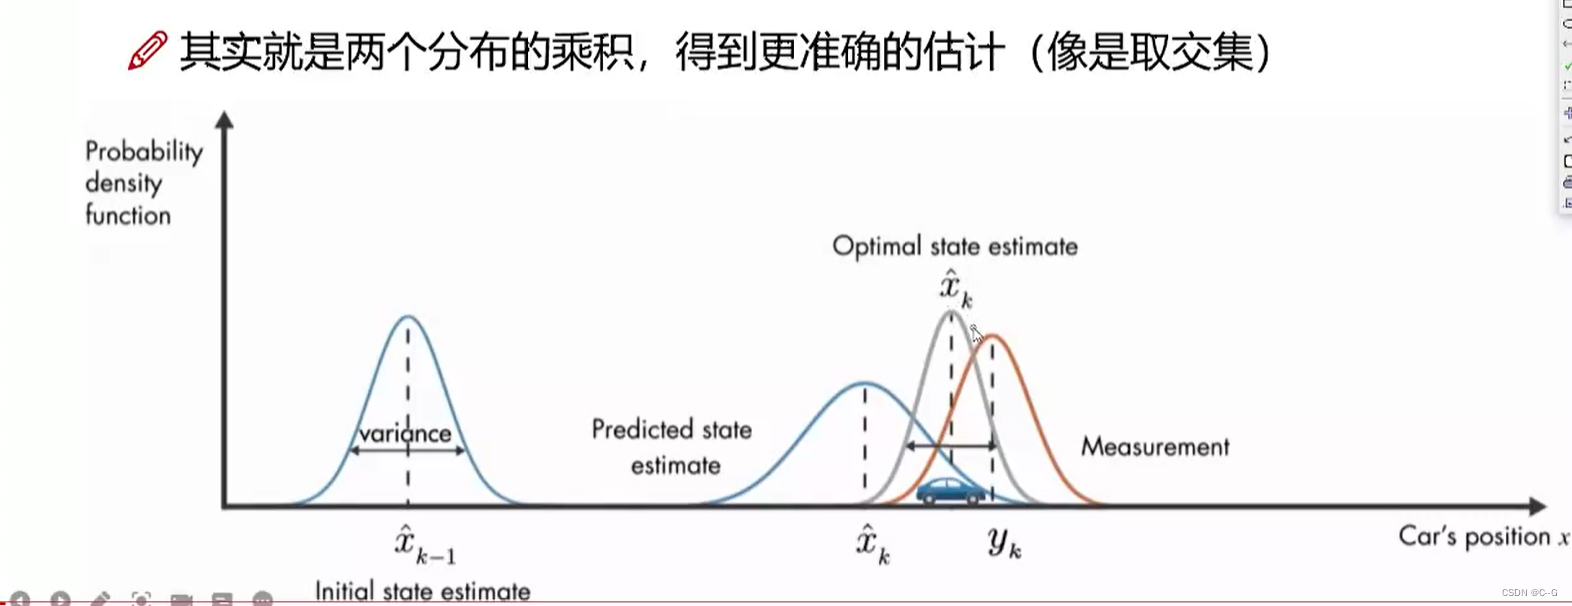
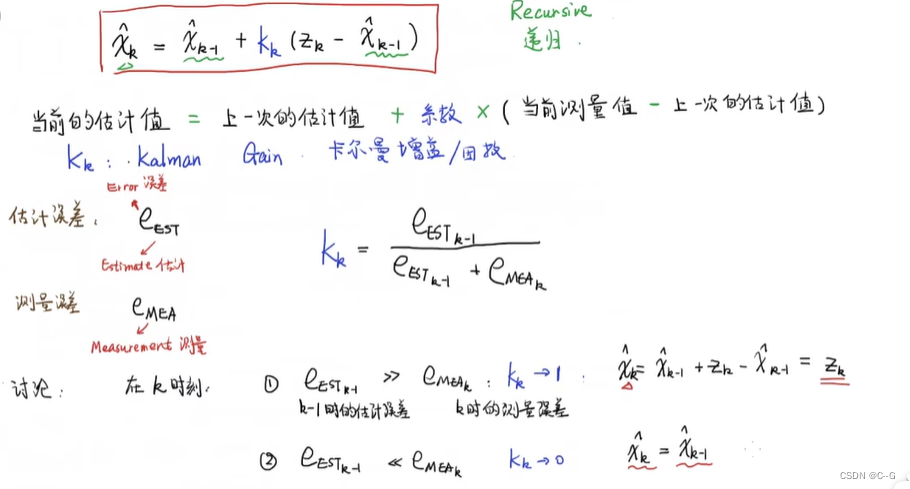
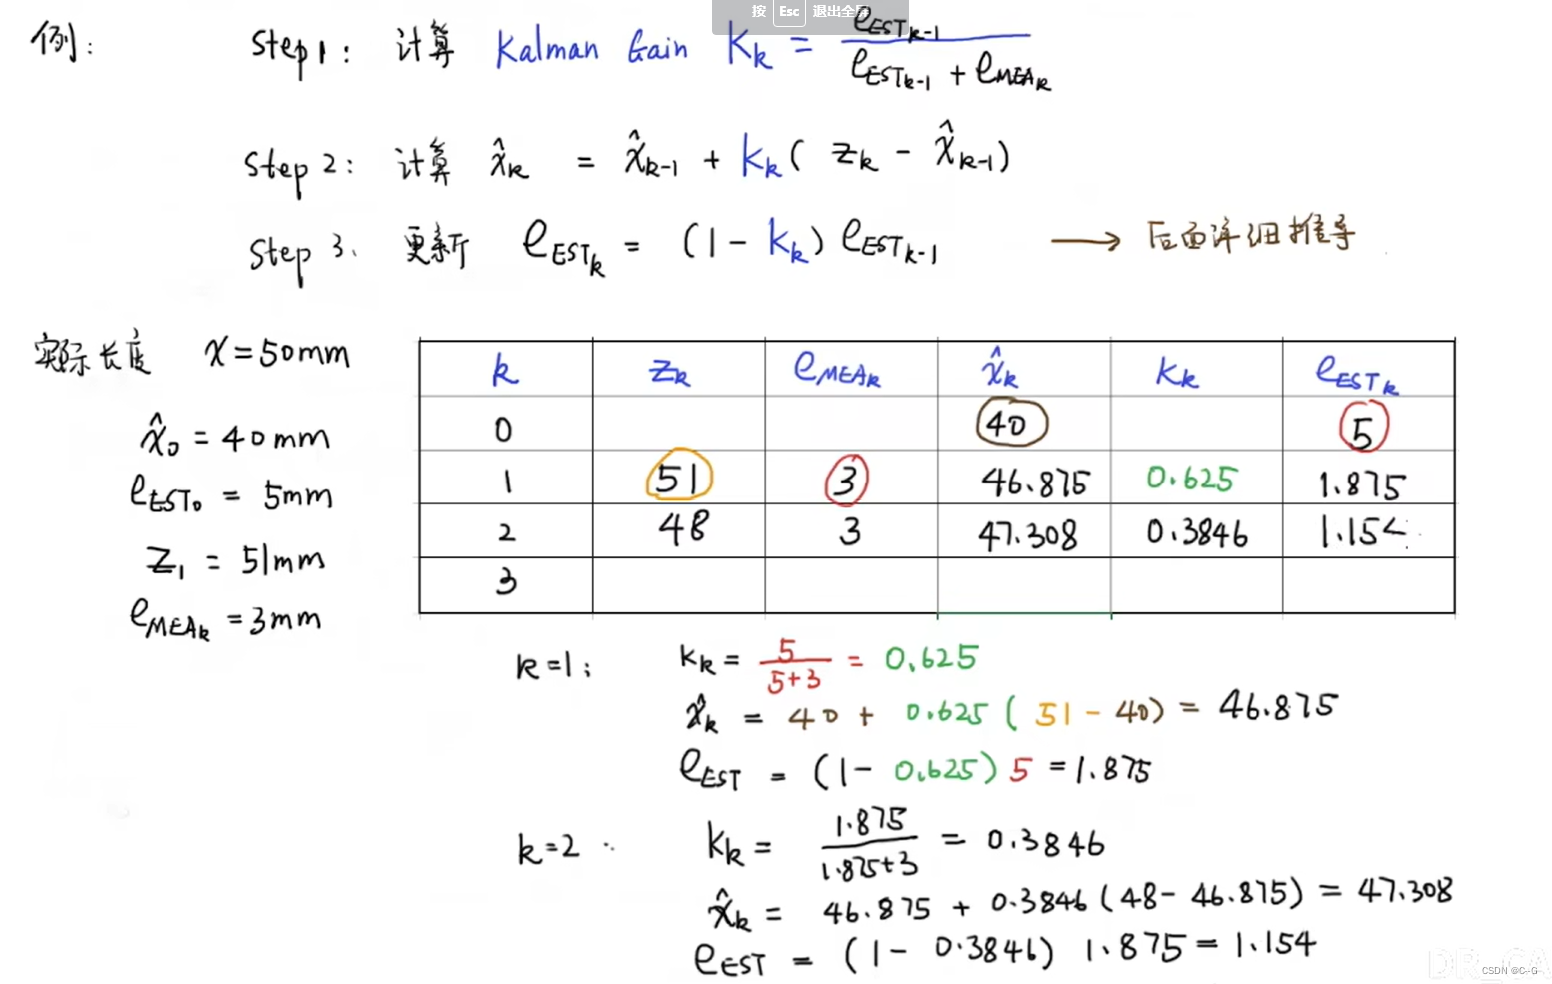
X^k-1 为上一时刻的估计值,Xk为当前时刻的估计值,由于Xk-1估计存在误差,那么基于Xk-1的Xk误差更大。
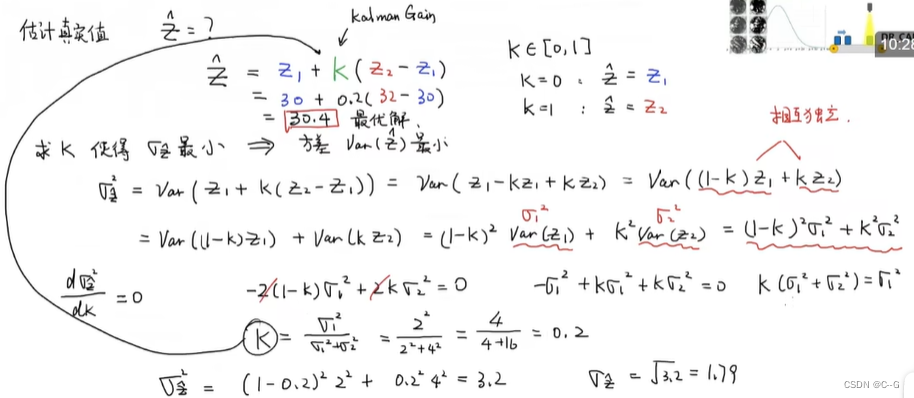
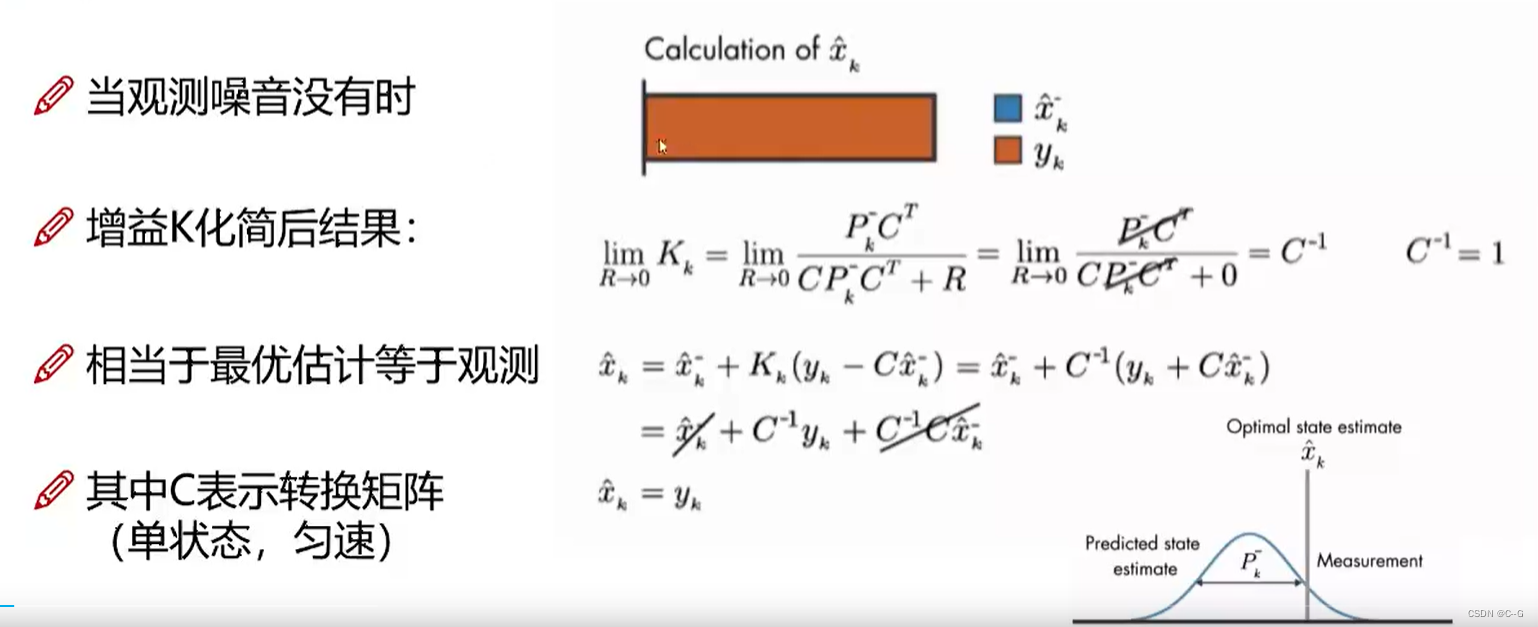
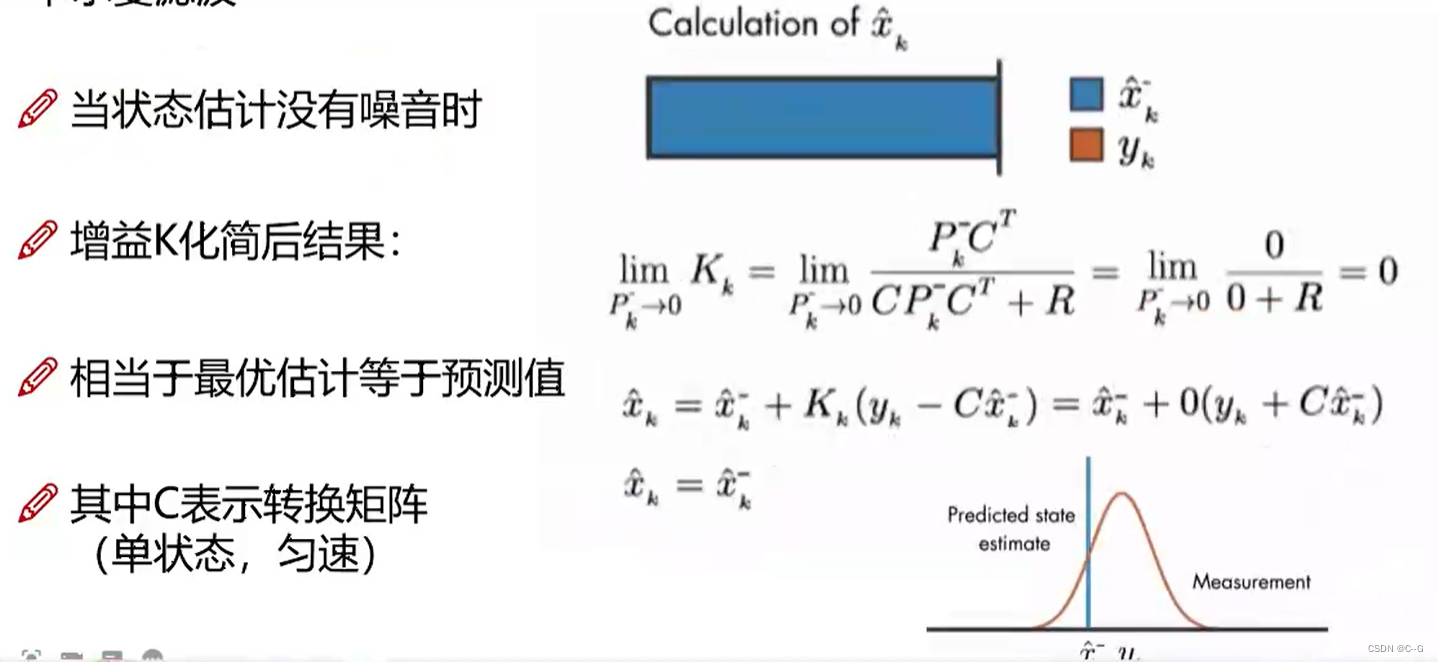
Yk为当前测量值,也存在误差,为了获得更准确的位置,使X^k * Yk获取新的估计值
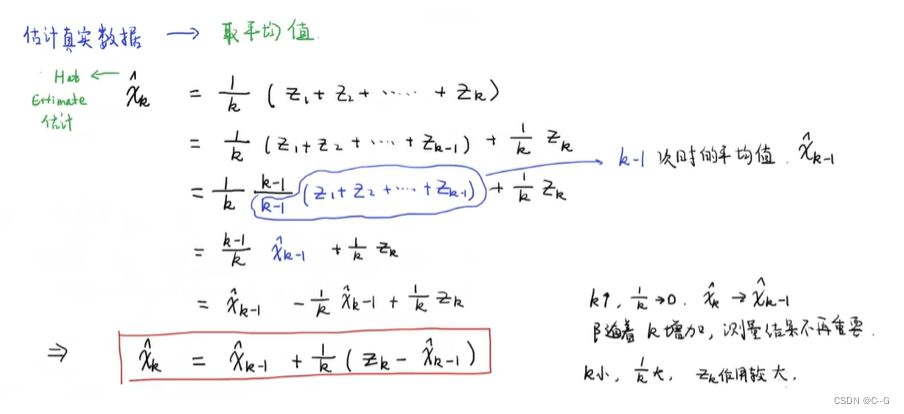
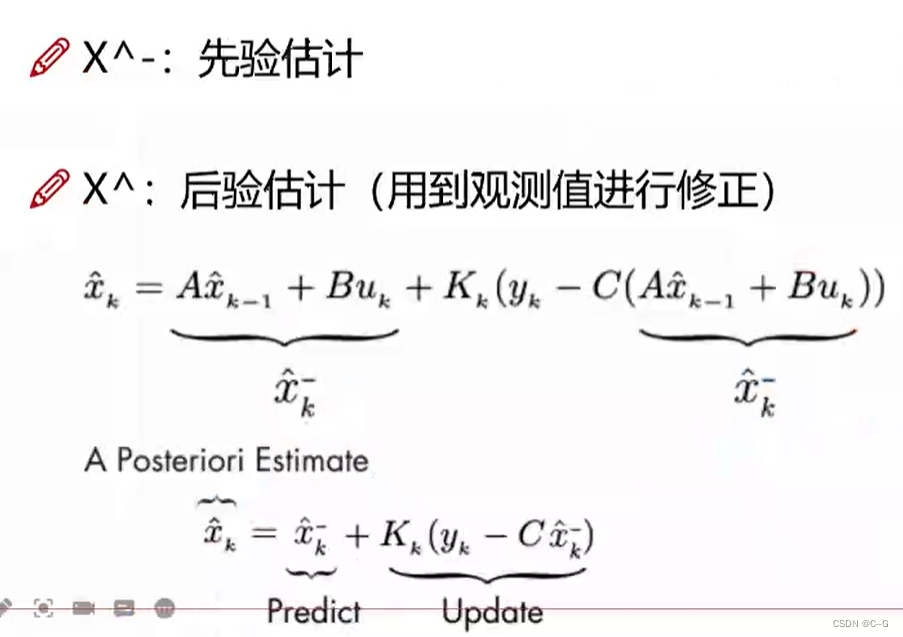
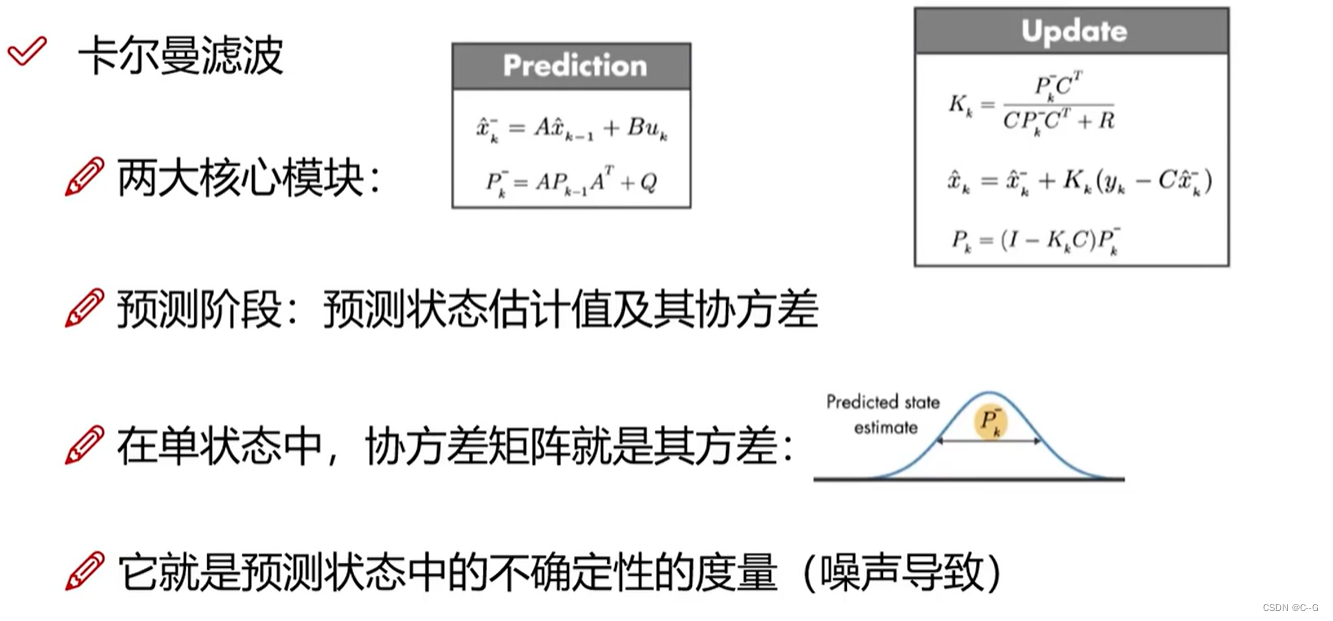
- 更新
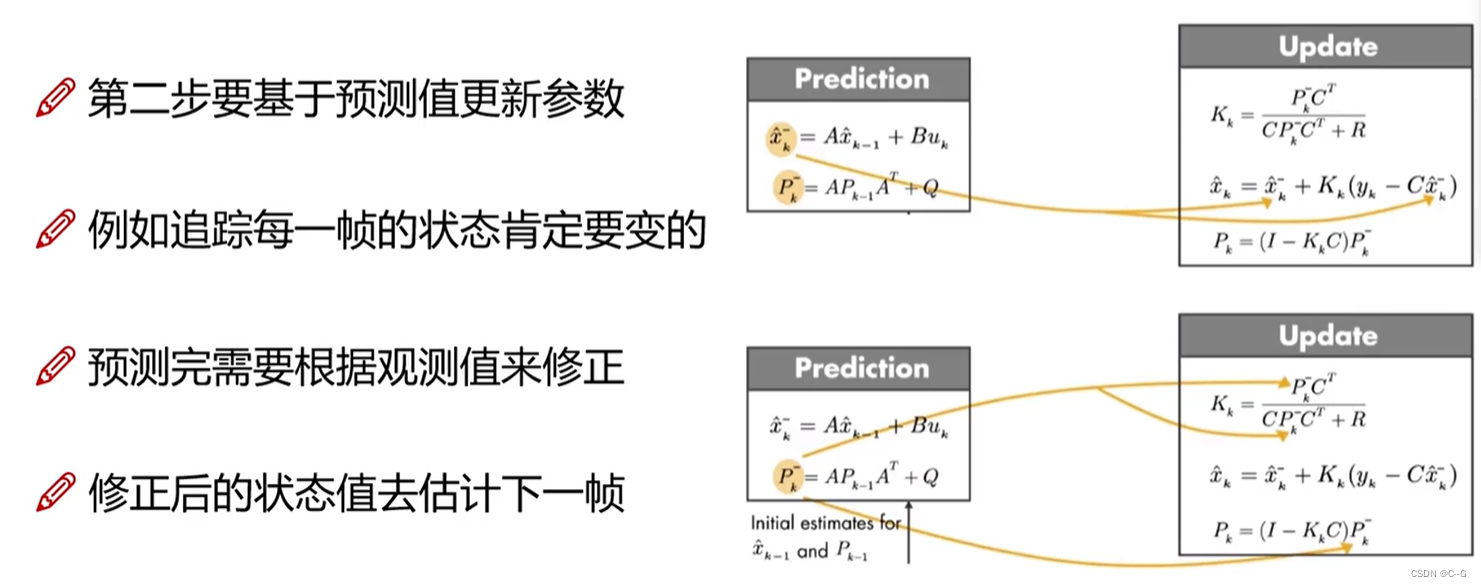
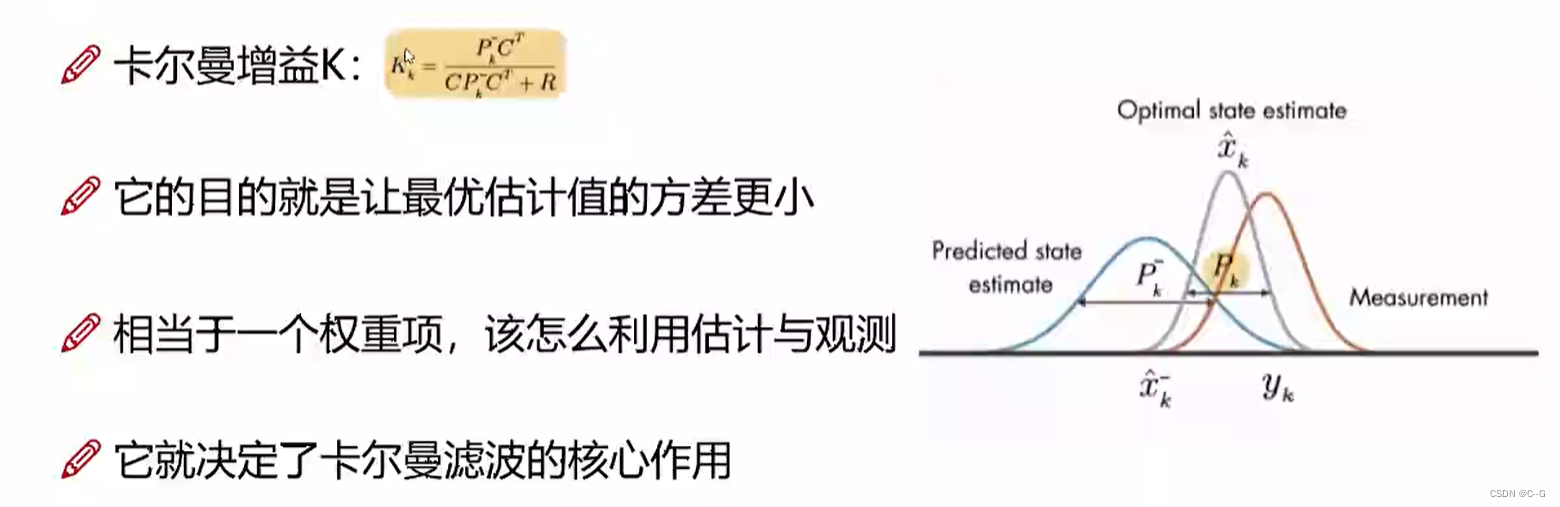
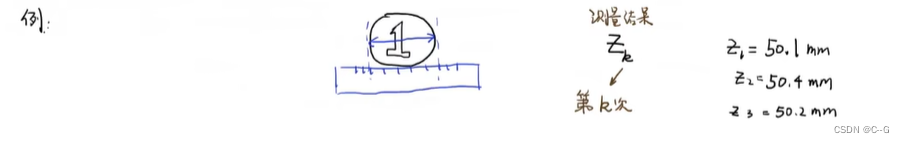
- 例子

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)