六自由度机械臂步进电机驱动仿真的MATLAB逆解及Simscape仿真
·
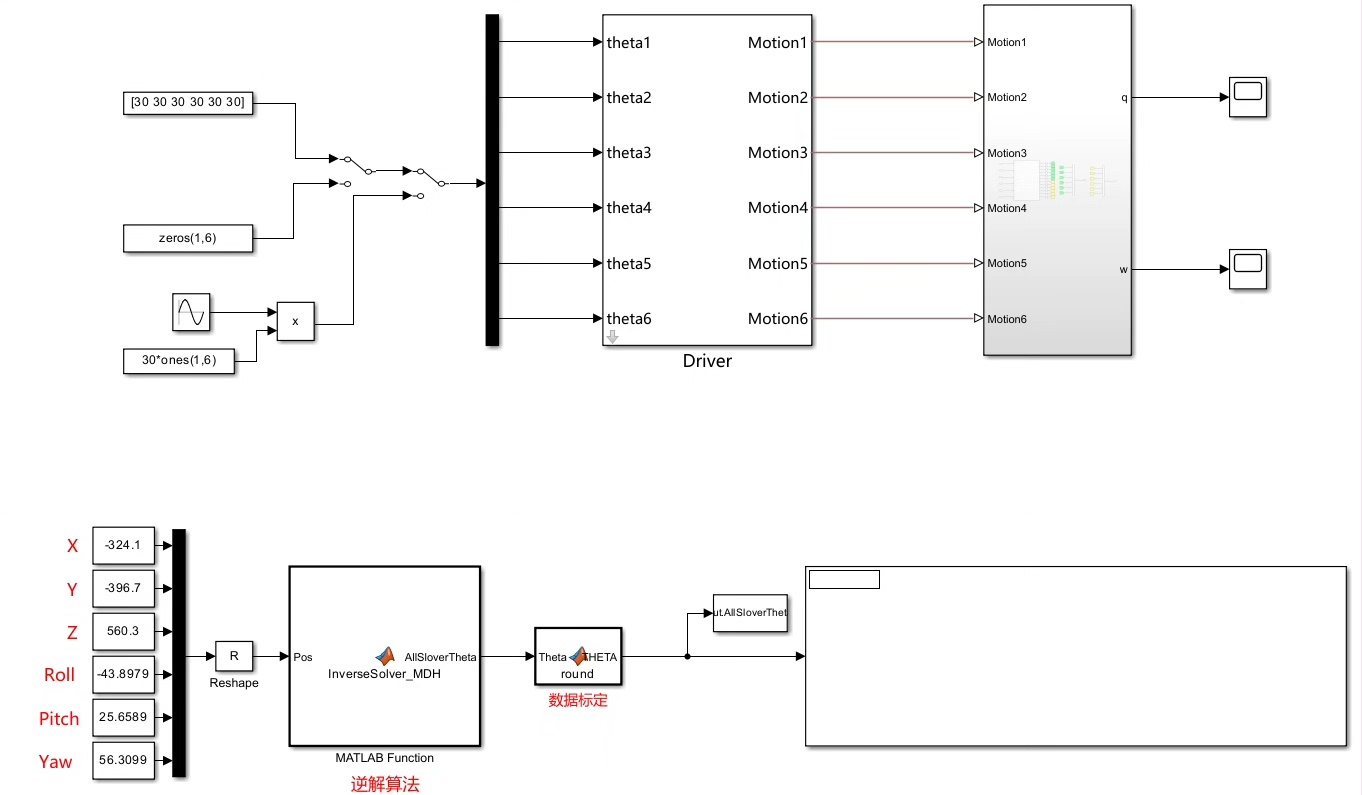
六自由度机械臂步进电机驱动仿真,包括六自由度机械臂逆解MATLAB,simscape仿真
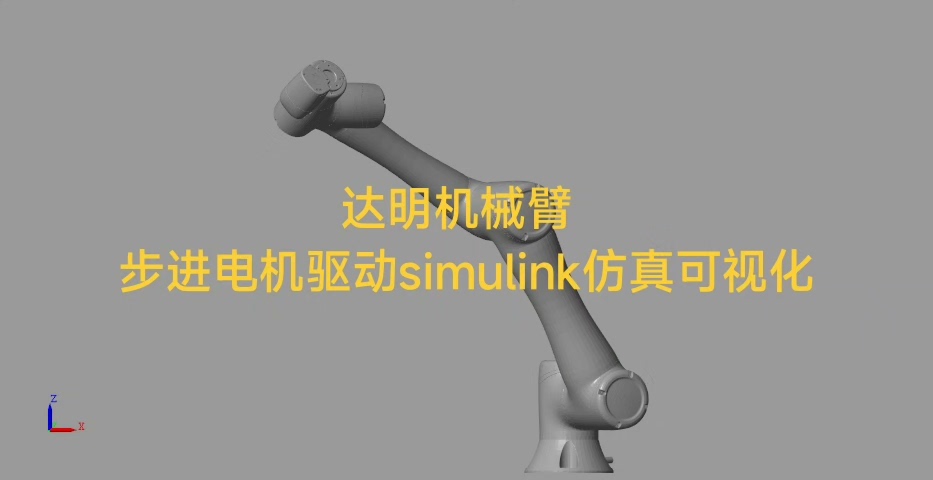
今天我们来聊聊六自由度机械臂的步进电机驱动仿真,顺便用MATLAB搞一下逆解,再用Simscape做个小仿真。首先,咱们得明白,六自由度机械臂的核心就是它的运动控制,而步进电机是其中最常见的驱动方式之一。
六自由度机械臂的逆解
逆解就是给定机械臂末端的位置和姿态,反推出各个关节的角度。听起来简单,但实际操作起来还是挺复杂的。我们先来看看MATLAB代码:
function theta = inverseKinematics(T, L)
    % T是目标变换矩阵,L是机械臂的连杆长度
    % 这里假设机械臂是标准的6自由度机械臂
    % 代码简化,实际应用中需要考虑更多细节

    % 计算关节1的角度
    theta1 = atan2(T(2,4), T(1,4));

    % 计算关节2的角度
    r = sqrt(T(1,4)^2 + T(2,4)^2);
    theta2 = atan2(T(3,4), r);

    % 其他关节的计算省略...

    theta = [theta1; theta2; ...]; % 返回所有关节角度
end
这段代码只是个简化版,实际应用中还需要考虑机械臂的几何约束、奇异点等问题。不过,有了这个基础,你就可以继续深入研究了。
Simscape仿真
接下来,我们用Simscape来做个仿真。Simscape是MATLAB中的一个物理建模工具,特别适合用来做机械系统的仿真。
% 创建Simscape模型
model = 'six_dof_arm';
open_system(new_system(model));

% 添加机械臂模块
add_block('simscape/Multibody/Body Elements/Rigid Transform', [model '/Arm']);
add_block('simscape/Multibody/Joints/Revolute Joint', [model '/Joint1']);

% 连接模块
add_line(model, 'Joint1/Rz', 'Arm/R1');

% 设置仿真参数
set_param(model, 'StopTime', '10');
sim(model);这段代码创建了一个简单的六自由度机械臂模型,并设置了仿真参数。你可以通过调整Revolute Joint的参数来模拟不同的关节运动。
步进电机驱动
最后,我们来看看步进电机的驱动。步进电机的控制其实很简单,就是通过改变脉冲信号来控制电机的转动。
// Arduino代码示例
int stepPin = 3;
int dirPin = 4;

void setup() {
    pinMode(stepPin, OUTPUT);
    pinMode(dirPin, OUTPUT);
}

void loop() {
    digitalWrite(dirPin, HIGH); // 设置方向
    for(int i = 0; i < 200; i++) {
        digitalWrite(stepPin, HIGH);
        delayMicroseconds(500);
        digitalWrite(stepPin, LOW);
        delayMicroseconds(500);
    }
}这段Arduino代码控制步进电机转动200步,每步之间有500微秒的延迟。你可以通过调整delayMicroseconds的值来控制电机的转速。
总结
通过MATLAB的逆解和Simscape的仿真,我们可以更好地理解六自由度机械臂的运动控制。而步进电机的驱动则是实现这些控制的基础。当然,这只是一个简单的入门,实际应用中还有很多细节需要考虑。希望这篇文章能给你一些启发,继续深入探索机械臂的世界吧!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 4
 0
- 0


 已为社区贡献7条内容

所有评论(0)