无人驾驶车辆的双移线轨迹跟踪仿真与联合车辆动力学仿真平台的开发
无人驾驶 carsim+simulink联合仿真 跟踪双移线轨迹
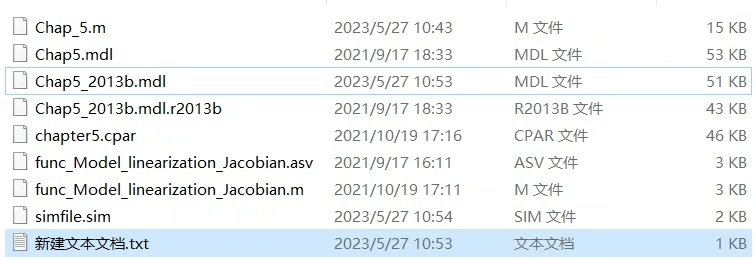
打开Carsim的瞬间,仿真界面的参数密密麻麻像蚂蚁搬家。盯着屏幕上那个闪烁的光标,我突然意识到——要让这个铁盒子里的虚拟汽车跑出完美的双移线,可能比教我家猫用马桶还难。
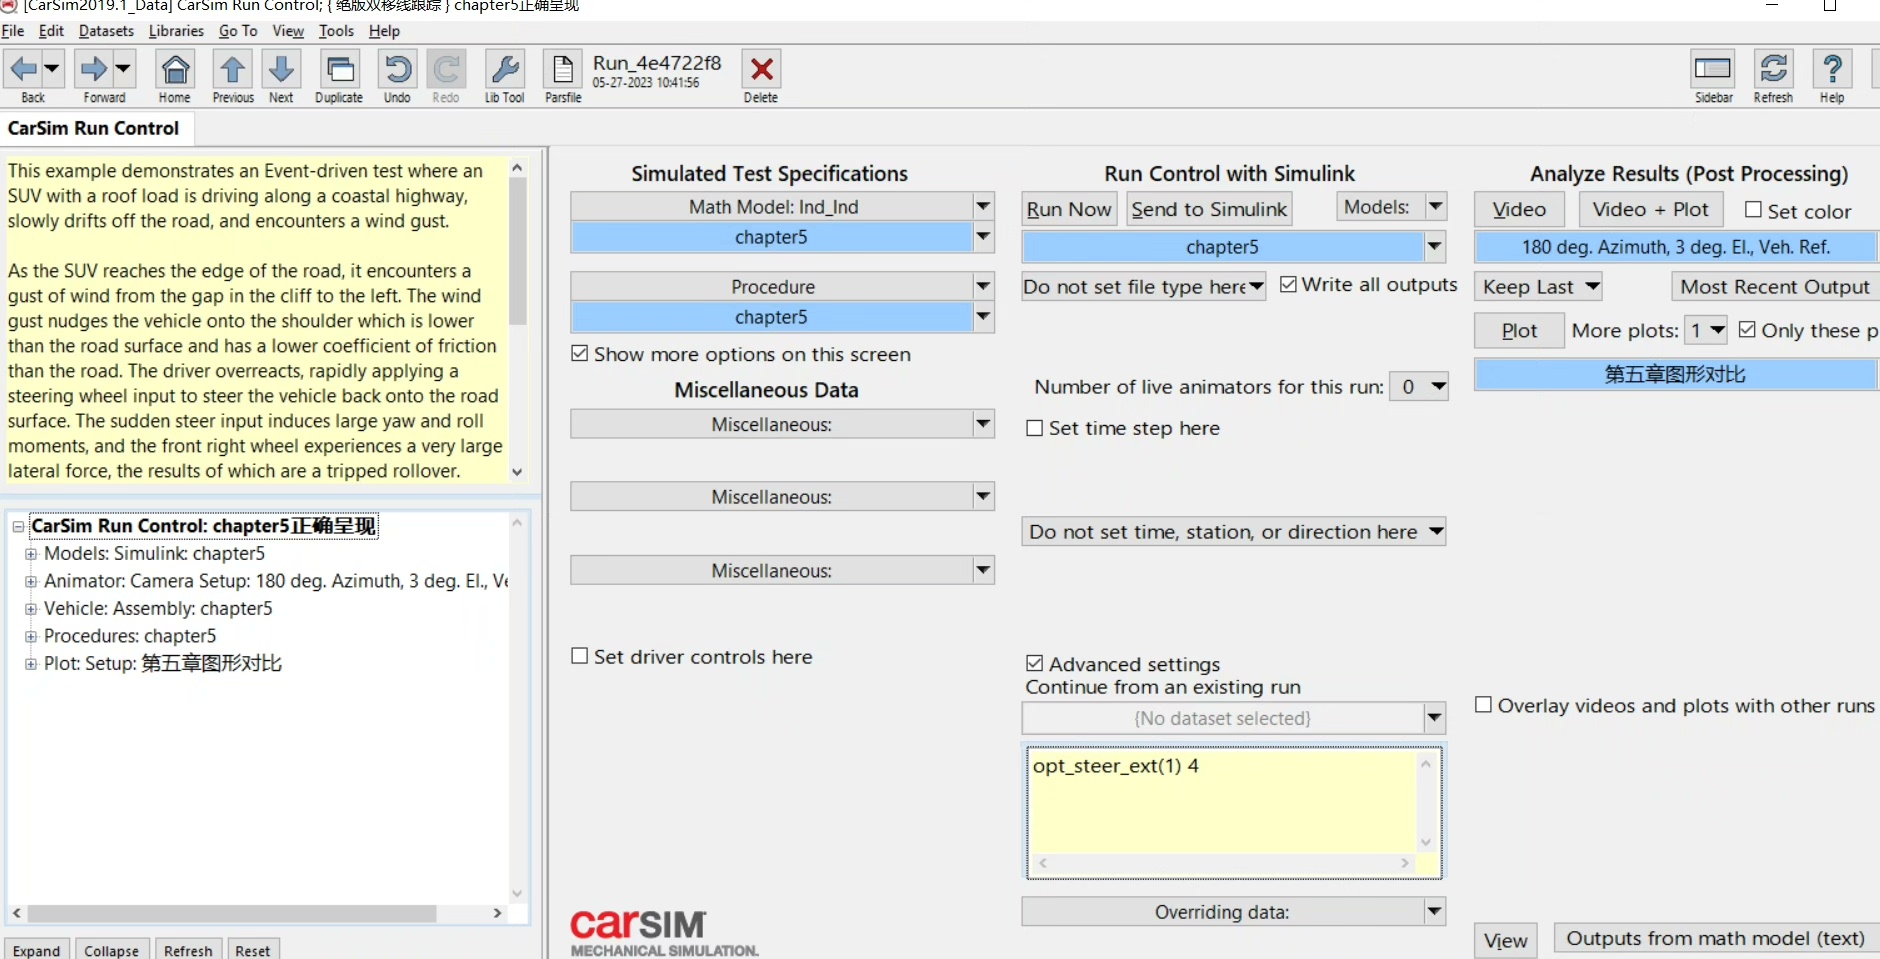
联合仿真的第一个坑出现在数据接口上。当Simulink的淡蓝色模块和Carsim的橙黄色界面相遇时,总会出现些意想不到的"化学反应"。记得有次忘记勾选转向系统延迟参数,仿真车在变道时扭出了人类驾驶员绝对做不出来的蛇形走位。后来在调试日志里发现这段代码:
% 转向执行器模型(错误示例)
function delta = steering_actuator(u)
    persistent last_u;
    if isempty(last_u)
        last_u = 0;
    end
    delta = 0.5*last_u + 0.5*u; % 这个惯性环节会要命
    last_u = u;
end
原来某个实习生把滤波器系数写反了,导致转向响应慢了三拍。这种藏在角落里的代码就像仿真界的恐怖分子,总在关键时刻引爆异常数据。
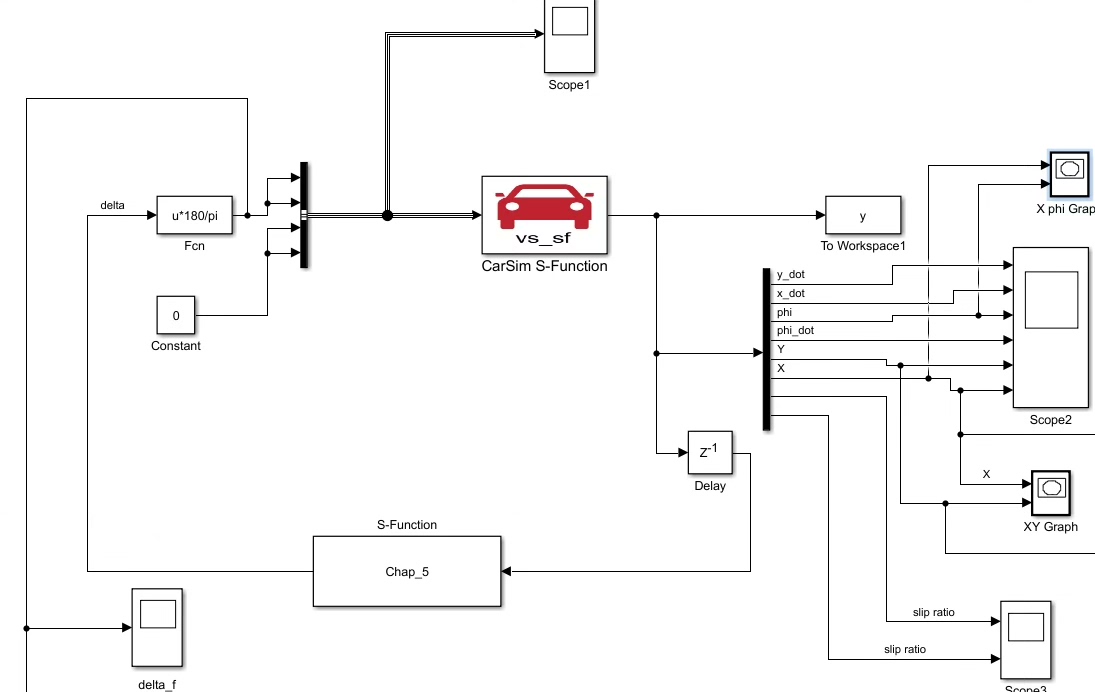
无人驾驶 carsim+simulink联合仿真 跟踪双移线轨迹
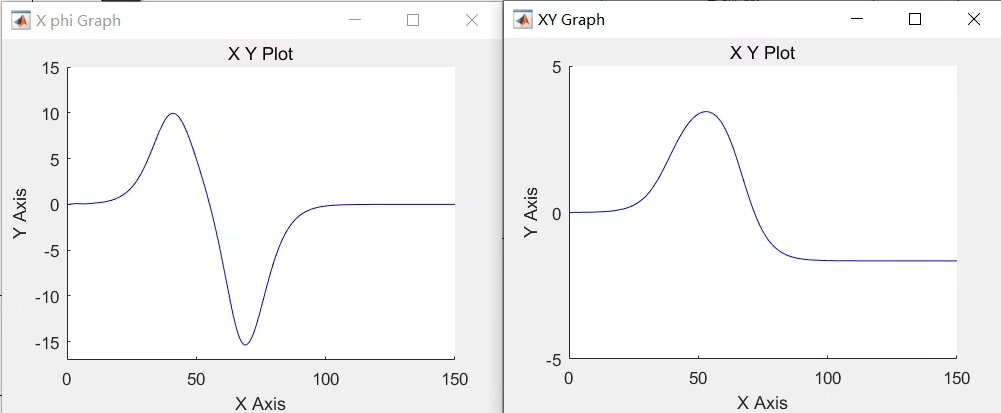
轨迹生成模块更有意思。双移线本质是两条正弦波的叠加,但直接套公式生成的路径会让方向盘抖成筛子。后来改用五次多项式插值,看着参数方程里那些高阶项,突然觉得数学老师没骗人:
// 五次多项式轨迹生成
double trajectory_x(double t) {
    return a0 + a1*t + a2*pow(t,2) + a3*pow(t,3)
           + a4*pow(t,4) + a5*pow(t,5);
}
不过真正要命的是坐标系转换。当Carsim输出的车辆位置是前轮中心坐标,而轨迹规划用的是质心坐标系时,偏差值会带着诡异的相位差。有次整个下午都在和这个0.3米的偏移较劲,直到发现需要在控制算法里加入这个补偿项:
def coordinate_compensation(x, y, yaw):
    L = 2.5  # 轴距
    compensated_x = x - L * np.cos(yaw)/2
    compensated_y = y - L * np.sin(yaw)/2
    return compensated_x, compensated_y
最戏剧性的时刻出现在某个暴雨夜的仿真。当预设的PID参数让测试车在第5秒准时冲出跑道时,监控曲线突然开始跳探戈——横向误差在±0.5米之间疯狂震荡。后来发现是轮胎模型里的魔术公式参数被误设,那个μ-s曲线看起来就像过山车轨道。
当最终看到仿真车丝滑地划过双移线时,监控屏上的绿色轨迹让我想起第一次骑自行车不摔跤的瞬间。虽然知道这只是在虚拟世界里的完美演出,但那些调试时砸过的键盘和喝光的咖啡罐,都成了工程师特有的浪漫。或许某天当真正的自动驾驶汽车穿梭在街头时,某个控制循环里还跳动着我们在这个仿真沙盒里调试过的算法基因。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献6条内容

所有评论(0)