基于QP的路径规划与ST图速度规划:各场景避障探秘
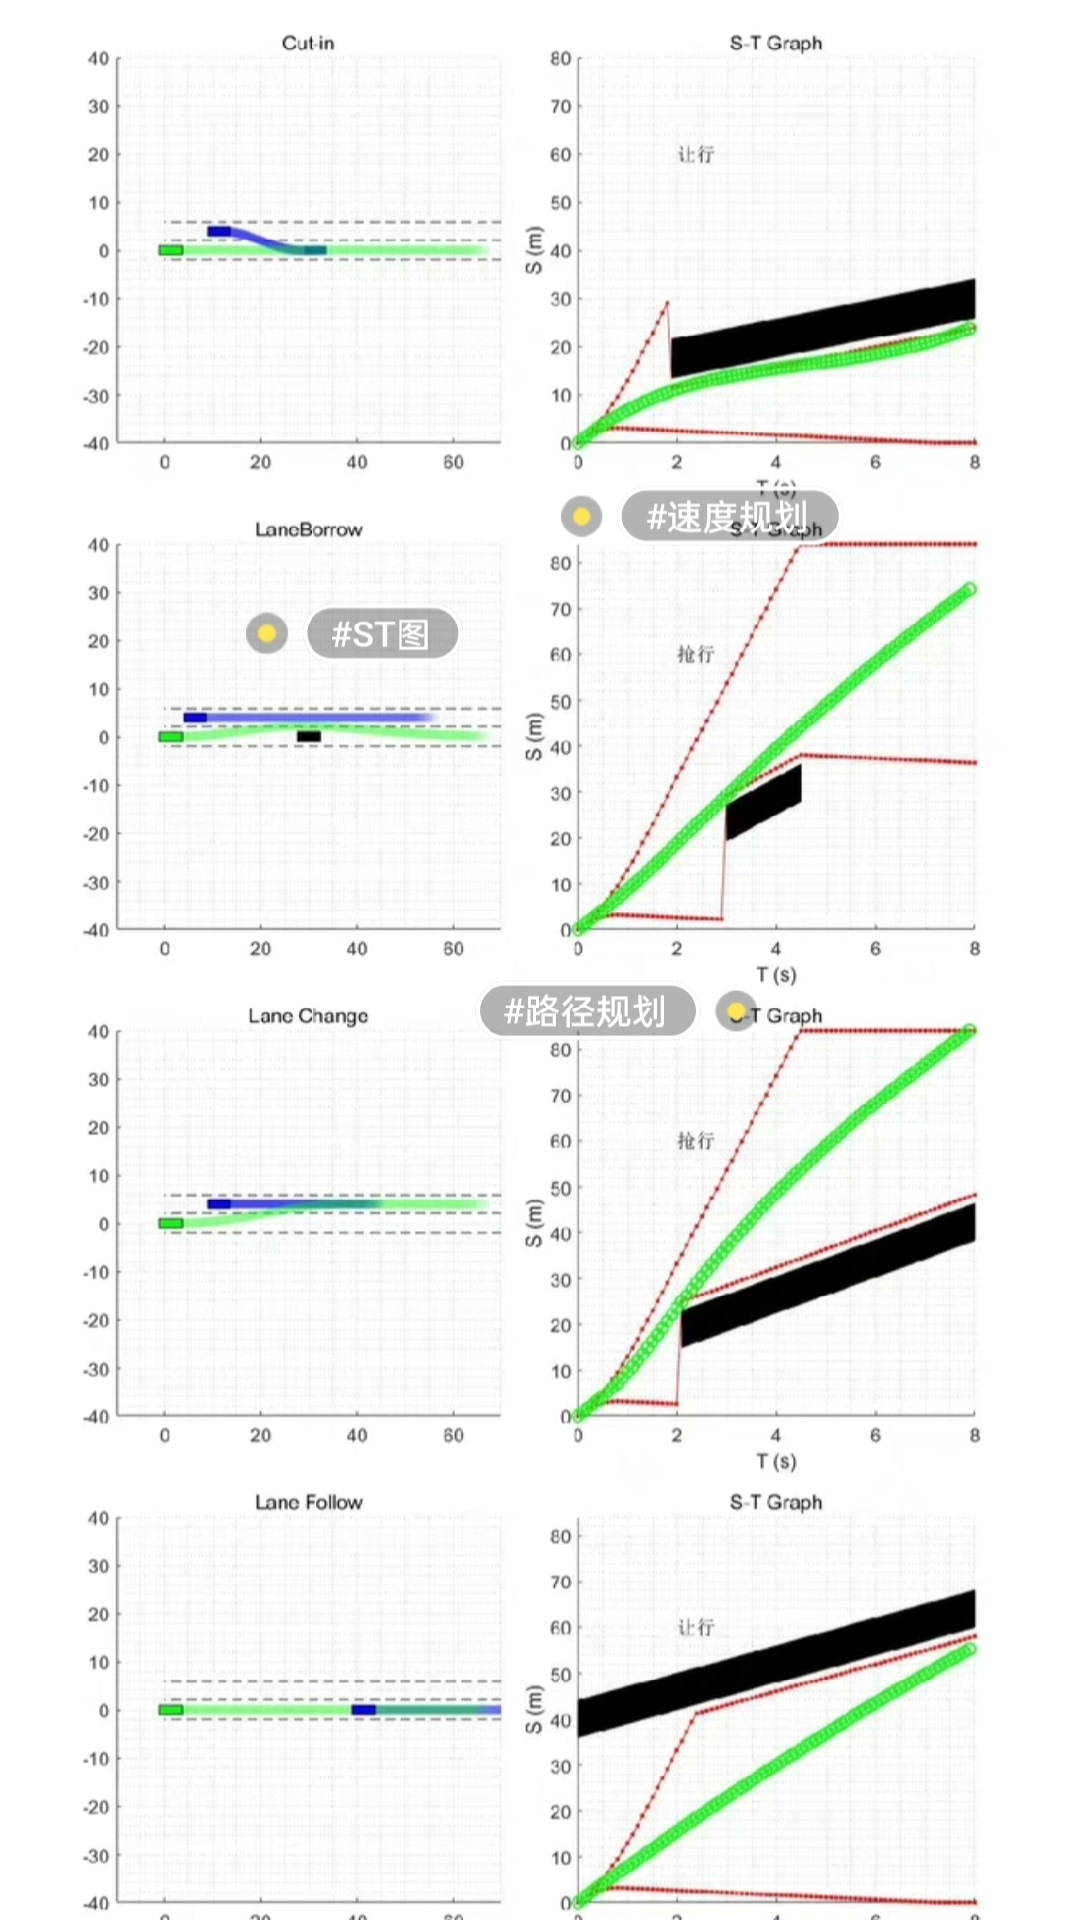
基于QP的路径规划和ST图速度规划 各场景避障
在智能驾驶等诸多领域,路径规划和速度规划是确保安全高效行驶的关键环节。今天咱们就唠唠基于QP(二次规划,Quadratic Programming)的路径规划以及ST图速度规划在不同场景下的避障实现。
基于QP的路径规划
基于QP的路径规划旨在通过求解一个二次规划问题,找到一条满足各种约束条件的最优路径。简单来说,就是在给定的环境中,为车辆等移动对象规划出一条既能满足安全性,又能尽量符合预期行驶目标的轨迹。
假设有这么个简单的场景,车辆需要在一个有障碍物的二维平面从点A移动到点B。我们定义车辆的轨迹可以用一系列控制点来表示,每个控制点有(x, y)坐标。
import numpy as np
from scipy.optimize import minimize

# 定义目标函数,这里简单以路径长度为目标
def objective_function(x):
    num_points = len(x) // 2
    total_length = 0
    for i in range(num_points - 1):
        x1, y1 = x[2 * i], x[2 * i + 1]
        x2, y2 = x[2 * (i + 1)], x[2 * (i + 1) + 1]
        total_length += np.sqrt((x2 - x1) ** 2 + (y2 - y1) ** 2)
    return total_length

# 定义障碍物约束,这里假设障碍物是一个圆形,圆心为(5, 5),半径为1
def obstacle_constraint(x):
    num_points = len(x) // 2
    for i in range(num_points):
        x_i, y_i = x[2 * i], x[2 * i + 1]
        distance = np.sqrt((x_i - 5) ** 2 + (y_i - 5) ** 2)
        if distance < 1:
            return -1  # 表示在障碍物内,约束不满足
    return 1  # 表示所有点都在障碍物外,约束满足

# 初始猜测值
initial_guess = np.array([0, 0, 10, 10])  # 从(0, 0)到(10, 10)的简单猜测

# 定义约束
constraints = [{'type': 'ineq', 'fun': obstacle_constraint}]

# 求解二次规划问题
result = minimize(objective_function, initial_guess, constraints=constraints)
optimal_path = result.x
print("最优路径控制点:", optimal_path)上述代码中,objectivefunction函数定义了我们要优化的目标,这里是以路径长度最短为目标。obstacleconstraint函数则是定义了障碍物约束条件,确保路径上的点都不在障碍物范围内。通过scipy.optimize库中的minimize函数来求解这个二次规划问题,最终得到满足避障要求的最优路径控制点。
ST图速度规划与避障
ST图(时空图,Space - Time Graph)将时间维度和空间维度结合起来,用于在复杂动态环境下进行速度规划。在这个图中,横轴可以表示空间位置,纵轴表示时间。
基于QP的路径规划和ST图速度规划 各场景避障
假设在一个路口场景,有其他车辆和行人在移动。我们要规划本车的速度,避免与其他动态对象发生碰撞。
import matplotlib.pyplot as plt

# 假设其他车辆的运动轨迹在ST图中的表示
other_vehicle_st = np.array([[0, 0], [2, 1], [4, 2]])  # 点的格式为(时间, 位置)

# 本车的初始速度猜测
initial_speed = 1
time_points = np.linspace(0, 5, 100)

# 计算本车在不同速度下在ST图中的轨迹
def calculate_our_trajectory(speed):
    our_trajectory = np.array([[t, speed * t] for t in time_points])
    return our_trajectory

# 检查是否碰撞
def check_collision(our_trajectory, other_vehicle_st):
    for our_point in our_trajectory:
        for other_point in other_vehicle_st:
            if np.abs(our_point[0] - other_point[0]) < 0.1 and np.abs(our_point[1] - other_point[1]) < 0.1:
                return True
    return False

# 寻找安全速度
safe_speed = None
for speed in np.linspace(0.1, 2, 100):
    our_trajectory = calculate_our_trajectory(speed)
    if not check_collision(our_trajectory, other_vehicle_st):
        safe_speed = speed
        break

if safe_speed:
    print("安全速度:", safe_speed)
    plt.plot(other_vehicle_st[:, 0], other_vehicle_st[:, 1], label='其他车辆轨迹')
    our_trajectory = calculate_our_trajectory(safe_speed)
    plt.plot(our_trajectory[:, 0], our_trajectory[:, 1], label='本车安全轨迹')
    plt.xlabel('时间')
    plt.ylabel('位置')
    plt.legend()
    plt.show()
else:
print("未找到安全速度")这段代码首先定义了其他车辆在ST图中的运动轨迹。然后通过calculateourtrajectory函数计算本车在不同速度下的ST图轨迹。check_collision函数用于检查本车轨迹是否与其他车辆轨迹发生碰撞。通过遍历一系列速度值,找到一个安全速度,确保本车在行驶过程中不会与其他动态对象碰撞,并通过绘图展示出来。
通过基于QP的路径规划和ST图速度规划,我们能在不同场景下实现有效的避障,为智能驾驶等应用提供可靠的运动规划方案。这两种方法在实际应用中还可以结合更多复杂的环境信息和约束条件,进一步优化规划效果。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)