自动驾驶系列(四)激光雷达的点云转成二维
·
利用pointcloud_to_laserscan将robosense三维激光雷达的点云转成二维,采用hector_slam包进行建图。
一、安装pointcloud_to_laserscan包
cd ~/catkin_ws/src
git clone https://github.com/ros-perception/pointcloud_to_laserscan.git
cd ~/catkin_ws
catkin_make
第一次编译报错,如下:
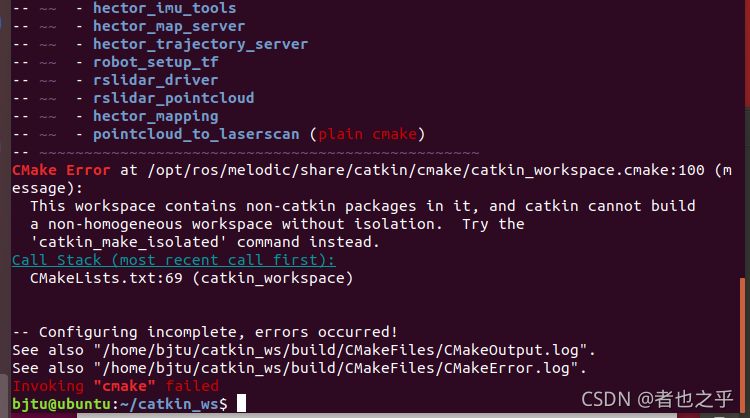
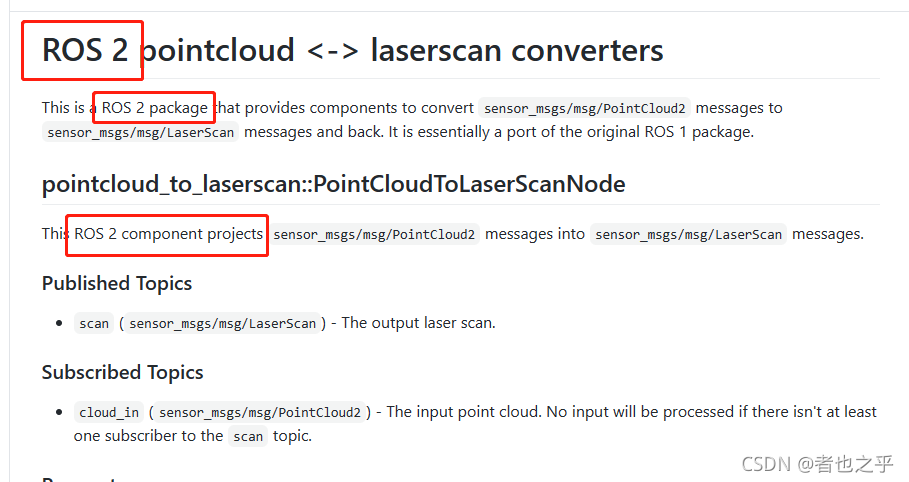
查看源码说明,默认居然是ROS2的代码!不能使用。
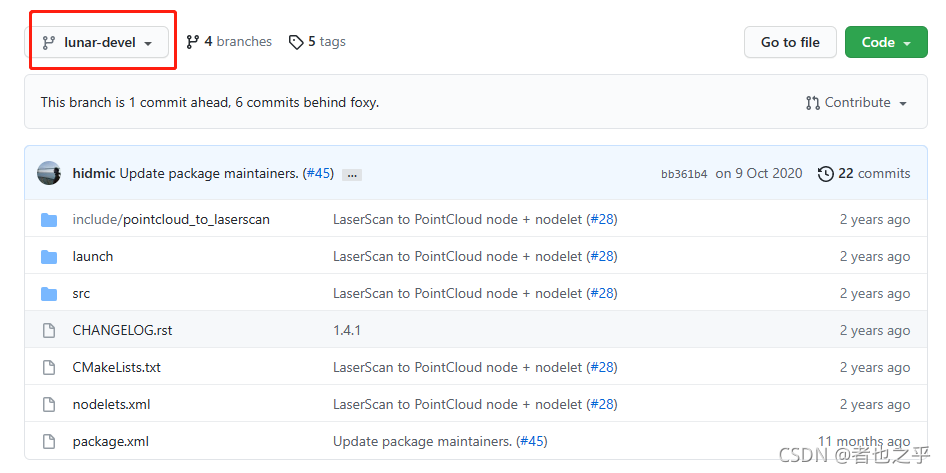
删除gitclone的代码,手动下载lunar版本,解压在src文件夹下。
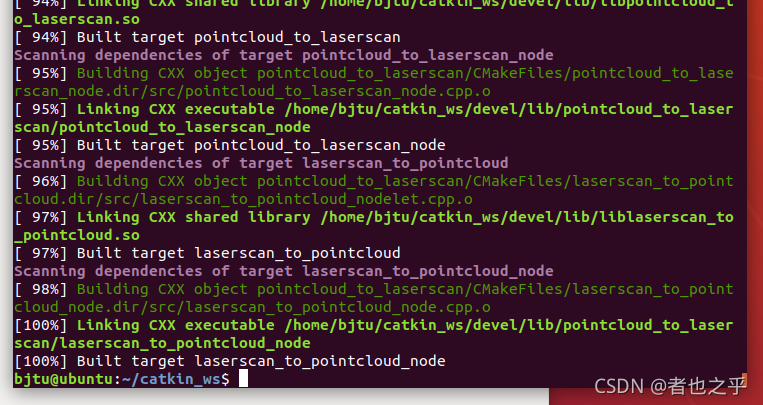
catkin_make编译成功!
二,创建launch文件并运行。
cd ~/catkin_ws/src/pointcloud_to_laserscan/launch
gedit point_to_scan.launch
在文件中写入如下内容:
<?xml version="1.0"?>

<launch>

    <!-- run pointcloud_to_laserscan node -->
    <node pkg="pointcloud_to_laserscan" type="pointcloud_to_laserscan_node" name="pointcloud_to_laserscan">

        <remap from="cloud_in" to="/rslidar_points"/>

        <rosparam>
            # target_frame: rslidar # Leave disabled to output scan in pointcloud frame
            transform_tolerance: 0.01
            min_height: -0.4
            max_height: 1.0

            angle_min: -3.1415926 # -M_PI
            angle_max: 3.1415926 # M_PI
            angle_increment: 0.003 # 0.17degree
            scan_time: 0.1
            range_min: 0.2
            range_max: 100
            use_inf: true
            inf_epsilon: 1.0

            # Concurrency level, affects number of pointclouds queued for processing and number of threads used
            # 0 : Detect number of cores
            # 1 : Single threaded
            # 2->inf : Parallelism level
            concurrency_level: 1
        </rosparam>

    </node>

</launch>
保存后打开两个终端,分别输入如下指令:
#新开一个终端,启动3d雷达驱动
cd ~/catkin_ws
source devel/setup.bash
roslaunch rslidar_pointcloud rs_lidar_16.launch

#新开一个终端,启动pointcloud_to_laserscan节点
cd ~/catkin_ws
source devel/setup.bash
roslaunch pointcloud_to_laserscan point_to_scan.launch
终端运行结果如下:

三、通过rviz可以观察pointcloud和laserscan

其中绿色部分为三维点云,白色部分为三维点云转化的平面雷达扫描图形。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 2
 0
- 0


 已为社区贡献8条内容

所有评论(0)