泰山派3M-RK3576-项目案例-宇树Qmini双足机器人-8.站立姿态调整
·
【立创·泰山派3-RK3576开发板】站立姿态调整
站立位姿参数配置在 ~/RoboTamerSdk4Qmini/bin/config.yaml 文件中,设定的值使用 参考文档中提到的一位博主的值,也可以自己搞一个站立稳定的姿态,能准确站立的前提是之前的零位你已经搞定了!
ref_joint_act: [0.55, 0.25, -1.35, 1.2, -1.1, -0.55, -0.25, 1.35, -1.2, 1.1]
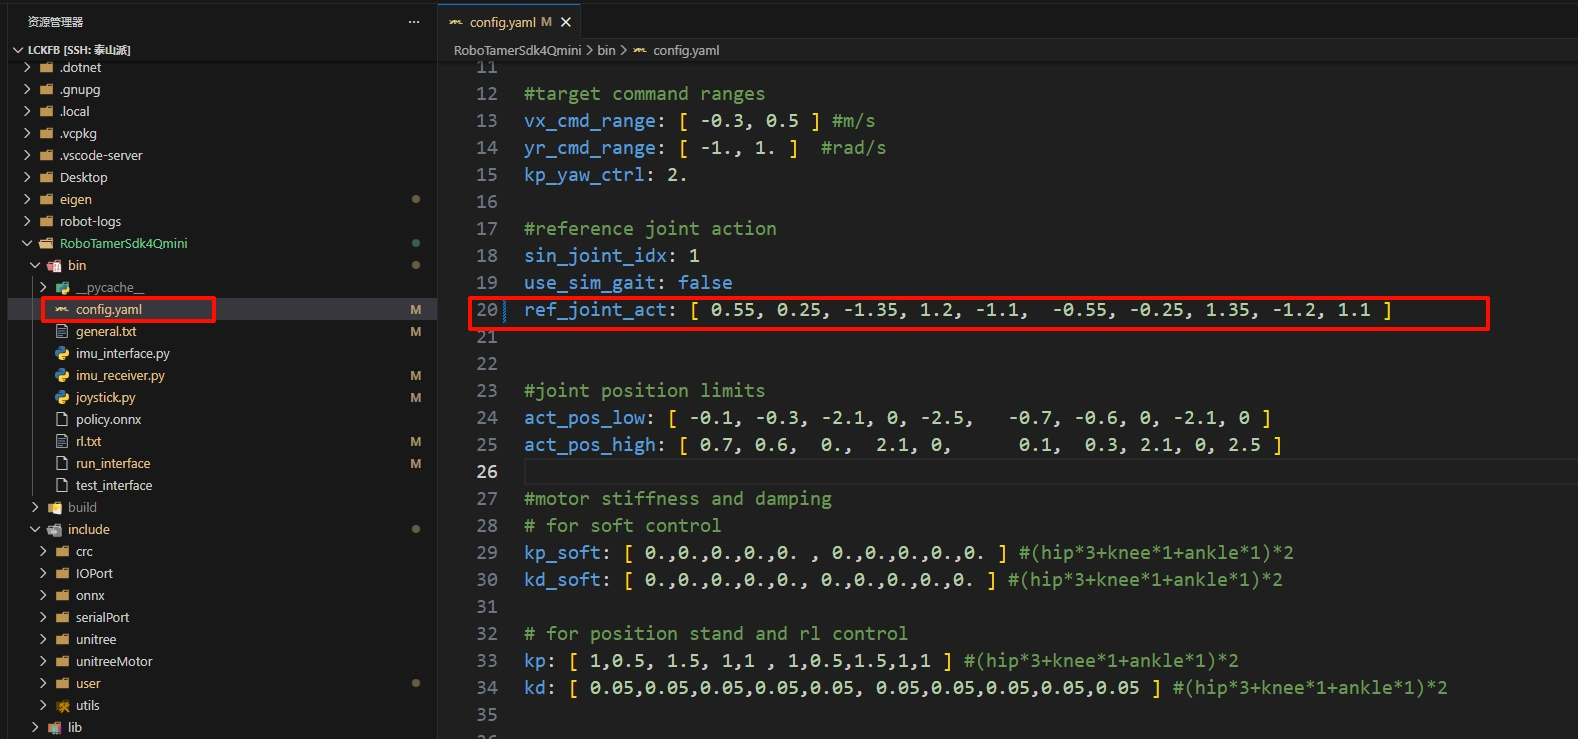
设置完成之后,下次启动的时候,点击蓝牙手柄的 站立 按键,机器人就会调整到这个姿态了,之后你就可以在这个基础上进行各种操作了。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)