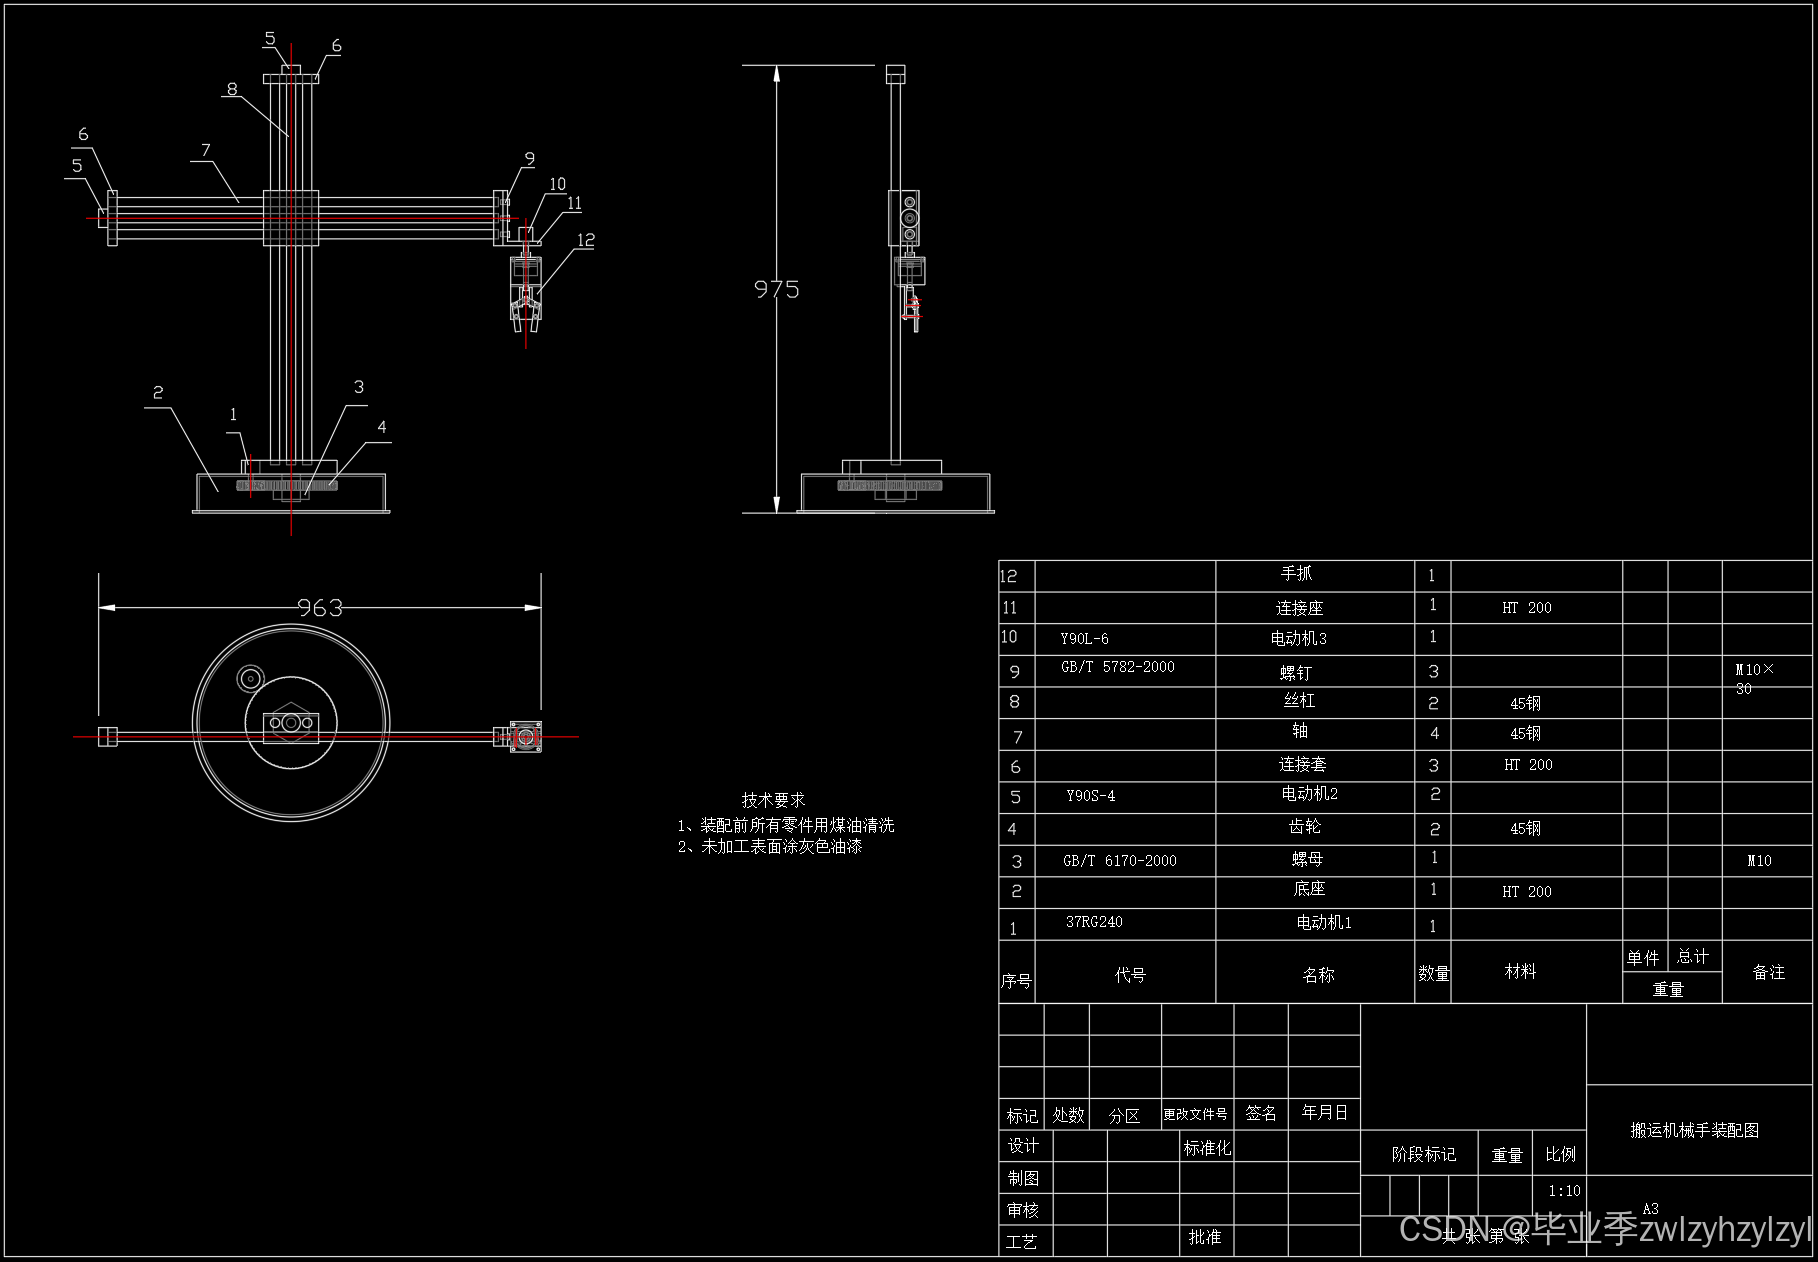
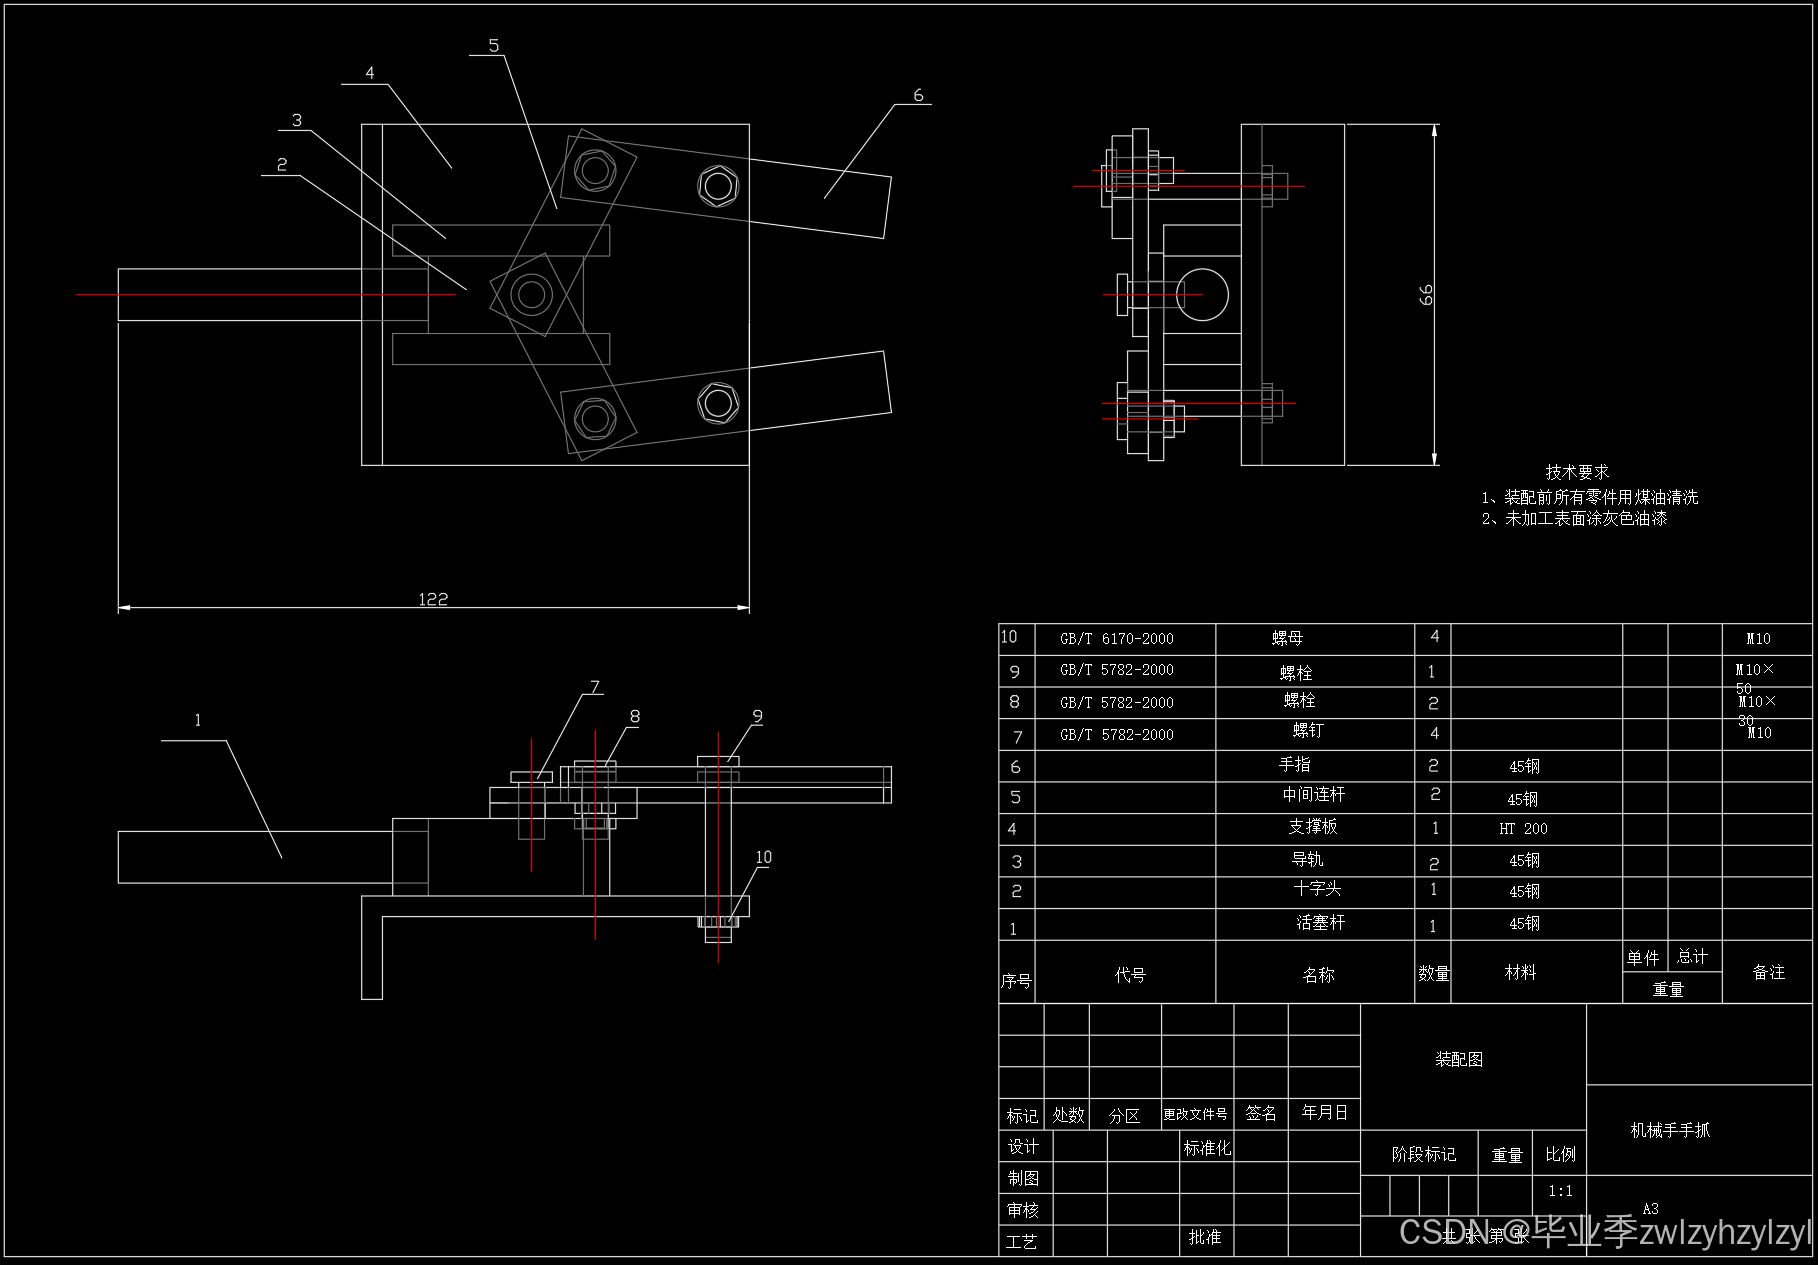
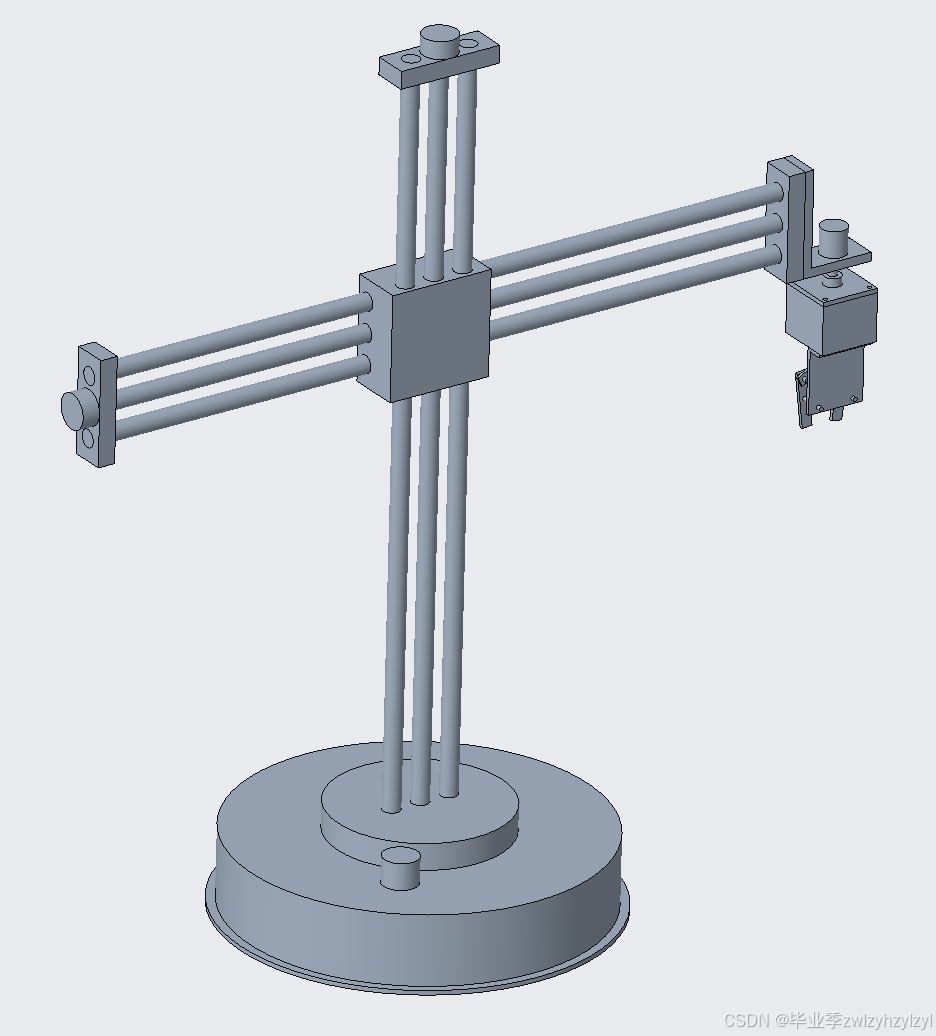
搬运机械手设计【三自由度圆柱坐标型】【论文说明书+二维图CAD+三维图Creo+PPT】三轴机械手 三自由度机械手
| 届毕业设计 |
搬运机械手机械部分设计
学生姓名
学 号
所属学院 机械电气化工程学院
专 业 机械设计制造及其自动化
班 级
指导教师
日 期
XX大学教务处制
目录
2)可达到很大的降速比,使降速机构大为简化,传动链的以缩短。
用于再现人手的的功能的技术装置称为机械手。机械手是模仿着人手的部分动作,按给定程序、轨迹和要求实现自动抓取、搬运或操作的自动机械装置。在工业生产中应用的机械手被称为工业机械手。
工业机械手是近代自动控制领域中出现的一项新技术,并已成为现代机械制造生产系统中的一个重要组成部分,这种新技术发展很快,逐渐成为一门新兴的学科——机械手工程。机械手涉及到力学、机械学、电器液压技术、自动控制技术、传感器技术和计算机技术等科学领域,是一门跨学科综合技术。
工业机械手是近几十年发展起来的一种高科技自动生产设备。工业机械手也是工业机器人的一个重要分支。他的特点是可以通过编程来完成各种预期的作业,在构造和性能上兼有人和机器各自的优点,尤其体现在人的智能和适应性。机械手作业的准确性和环境中完成作业的能力,在国民经济领域有着广泛的发展空间。
机械手的发展是由于它的积极作用正日益为人们所认识:其一、它能部分的代替人工操作;其二、它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸;其三、它能操作必要的机具进行焊接和装配,从而大大的改善了工人的劳动条件,显著的提高了劳动生产率,加快实现工业生产机械化和自动化的步伐。因而,受到很多国家的重视,投入大量的人力物力来研究和应用。尤其是在高温、高压、粉尘、噪音以及带有放射性和污染的场合,应用的更为广泛。在我国近几年也有较快的发展,并且取得一定的效果,受到机械工业的重视。
机械手是一种能自动控制并可从新编程以变动的多功能机器,他有多个自由度,可以搬运物体以完成在不同环境中的工作。
机械手的结构形式开始比较简单,专用性较强。 随着工业技术的发展,制成了能够独立的按程序控制实现重复操作,适用范围比较广的“程序控制通用机械手”,简称通用机械手。由于通用机械手能很快的改变工作程序,适应性较强,所以它在不断变换生产品种的中小批量生产中获得广泛的引用。
……………

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献8条内容

所有评论(0)