三菱FX3U PLC控制伺服电机指南

简介:三菱FX3U PLC是广泛应用于自动化领域的高灵活性、易用性小型PLC。本教程将指导如何利用FX3U PLC精确控制伺服电机,包括其基础结构、指令系统、通讯配置、速度与位置控制方法,以及如何进行加减速控制和错误处理。掌握这些知识对于实现自动化生产线、机器人和精密定位等应用至关重要。 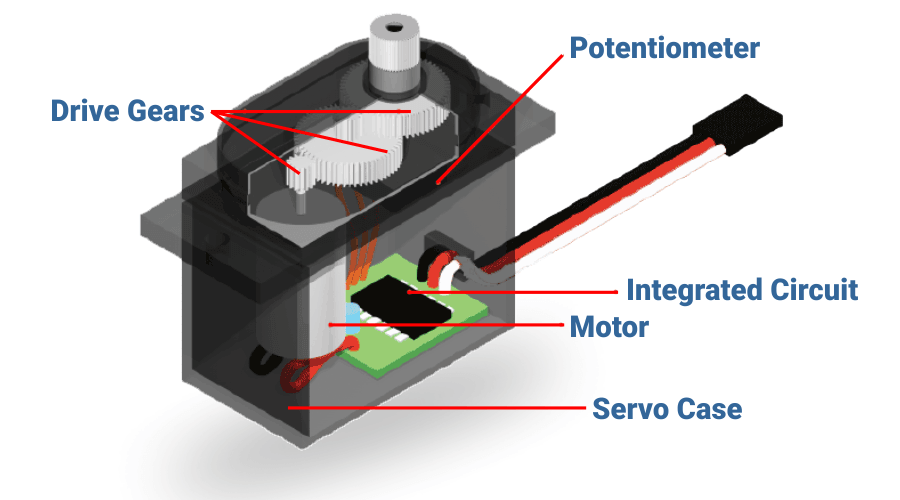
1. 三菱FX3U PLC基础与特点
在自动化控制领域,可编程逻辑控制器(PLC)是实现设备与流程自动化的核心设备。本章将介绍三菱FX3U PLC的基础知识及其特点,为读者提供深入理解和应用此控制器的基础。
1.1 PLC的发展历程与应用领域
可编程逻辑控制器自20世纪60年代诞生以来,随着技术的进步,不断地发展和完善。三菱FX3U PLC作为市场上广受欢迎的一款产品,它集合了先进的技术,适用于多种自动化应用场合,例如制造业、交通控制、环境监测等领域。
1.2 三菱FX3U PLC的主要特点
三菱FX3U PLC在设计上注重了高性能与易用性,其特点包括: - 高速处理能力,能够在短时间内完成复杂的控制任务。 - 强大的网络通讯功能,支持多种通讯协议,易于与其他系统组件集成。 - 丰富的扩展模块选项,方便用户根据实际需求进行系统扩展。
1.3 PLC在自动化系统中的作用
PLC不仅是自动化控制系统的核心,而且它在提高生产效率、增强设备可靠性、降低维护成本等方面都发挥着重要作用。三菱FX3U PLC通过其编程的灵活性和扩展能力,能够适应各种复杂的控制需求,保障工业自动化系统的稳定运行。
通过以上章节内容的介绍,读者应能建立起对三菱FX3U PLC初步的认识,并理解其在现代自动化系统中的核心地位。后续章节将逐步深入探讨其在伺服电机控制等高级应用中的实践和优化。
2. 伺服电机在自动化中的应用
2.1 伺服电机的工作原理
2.1.1 电机的结构组成
伺服电机是一种高精度、高响应速度的电机。它广泛应用于自动化控制系统中,用以实现精确的位置控制和速度控制。伺服电机的基本组成包括电机本体、编码器、驱动器和控制器。
- 电机本体 :电机本体是产生旋转动力的部分,通常由转子、定子、轴承和端盖组成。在伺服电机中,转子通常是稀土永磁材料制成,以保证高效的能量转换。
- 编码器 :编码器是伺服电机的关键部件之一,负责将电机的旋转位置或速度转换为电信号,反馈给控制器。增量式编码器和绝对式编码器是常见的两种类型。
- 驱动器 :驱动器负责接收控制器的指令信号,并将其转换为电机可以理解的电压和电流信号,以此来控制电机的启动、停止、加速、减速和位置等。
- 控制器 :控制器接收外部的指令和反馈信号,通过一定的算法处理,生成适合的控制信号,以此来指挥驱动器动作,达到精确控制电机的目的。
2.1.2 工作原理与控制方式
伺服电机的工作原理基于电磁学的基本原理。当电流通过电机的定子线圈时,会在其中产生一个旋转磁场,这个磁场与转子的磁性相互作用,产生旋转力矩,使转子旋转。通过改变施加在定子线圈上的电流的频率和幅度,可以控制电机的转速和转矩。
伺服电机的控制方式分为三种:速度控制、位置控制和转矩控制。
- 速度控制 :在这种模式下,用户设定电机的旋转速度,电机控制器通过调整输出电压的频率来控制电机的速度,以达到目标速度。
- 位置控制 :位置控制模式下,用户设定电机需要旋转到的具体位置。控制器结合编码器的反馈信息,生成控制信号来精确调整电机的位置。
- 转矩控制 :转矩控制模式是让电机输出特定的转矩。这种控制方式在需要精确控制负载或进行动力学模拟时非常有用。
2.2 伺服电机在自动化行业中的作用
2.2.1 提高生产效率与精准度
在自动化生产过程中,伺服电机能够大幅提高生产效率和精准度。通过精确控制电机的运动,可以确保产品的一致性和质量,减少废品率。例如,在印刷、包装、加工等行业,伺服电机可以用来精确控制传动轴的速度,确保材料的精准定位和裁切。
此外,伺服电机在运动过程中可以实现瞬间加速和减速,加快了设备的响应速度,缩短了生产周期。在高性能的设备中,这种快速响应是必不可少的,尤其是在启动、停止和转向等关键动作中。
2.2.2 伺服电机与其他驱动设备的比较
在自动化行业中,除了伺服电机,还常使用步进电机、直流电机等驱动设备。这些电机与伺服电机相比,各有优缺点。
- 与步进电机的比较 :步进电机通常成本较低,控制简单,适用于简单的运动控制。但其缺点在于力矩随速度降低而迅速下降,并且在高速运行时容易失步。伺服电机则可以提供更稳定的力矩输出,速度范围更广,并且能通过反馈系统进行误差补偿。
- 与直流电机的比较 :直流电机的控制相对简单,力矩和速度的控制范围广,但是需要定期维护,如更换电刷。而伺服电机通常采用无刷设计,减少了维护需求,并具有更好的动态响应能力。
在选择驱动设备时,工程师需要根据实际的应用需求和性能指标来决定使用哪种类型的电机,伺服电机因其高精度和高响应性,在许多要求较高的应用中成为首选。
graph LR
    A[选择驱动设备] --> B{步进电机}
    A --> C{直流电机}
    A --> D[伺服电机]
    B --> E[成本低控制简单]
    B --> F[易失步限制高速应用]
    C --> G[力矩和速度范围广]
    C --> H[维护需求高]
    D --> I[高精度高响应性]
    D --> J[适用于高性能需求]
在下一章中,我们将探讨如何将PLC与伺服驱动器进行通讯设置,以实现对伺服电机的精细控制。
3. PLC与伺服驱动器的通讯设置
3.1 PLC与伺服驱动器通讯的基本概念
3.1.1 通讯协议和网络结构
在自动化控制系统中,PLC与伺服驱动器的通讯是实现精确控制的基础。通讯协议定义了数据交换的标准格式和规则,不同的通讯协议适用于不同场景。例如,Modbus、CC-Link、EtherCAT、Profinet等都是工业通讯协议。每种协议都有其特点,例如Modbus广泛用于小型系统,而EtherCAT和Profinet则适用于大型分布式控制系统。
网络结构指的是PLC与伺服驱动器之间数据传输的物理连接和逻辑架构。常见的有星形、总线型和环形等网络拓扑结构。选择合适的通讯协议和网络结构能确保数据传输的高效和稳定性。
3.1.2 硬件连接与配置要点
硬件连接包括电缆的选择和连接方式,确保信号的稳定传输。例如,使用屏蔽电缆可以减少电磁干扰,而正确的终端匹配可以避免信号反射和干扰问题。
配置要点涉及网络参数的设定,包括通讯速率、从站地址、超时设定等。在三菱FX3U PLC中,通讯模块参数设置是通过编程软件进行的,不同品牌和型号的伺服驱动器也提供了相应的参数配置界面。
3.2 通讯设置步骤详解
3.2.1 参数设置与初始化
在开始通讯设置之前,需要确保PLC和伺服驱动器都处于初始状态。对于PLC来说,这涉及到系统参数的初始化和通讯模块的配置。而对于伺服驱动器,则需要设置其通讯地址、通讯速率和数据格式等参数。
PLC的参数设置通常通过编程软件进行,比如使用GX Developer或者GX Works2。以下是一个基本的参数设置步骤:
- 配置通讯模块参数,设定通讯速率、数据位、停止位、校验等。
- 设定PLC站号和伺服驱动器的地址。
- 对于某些特定的通讯协议,可能还需要设置报文格式和指令代码。
3.2.2 通讯测试与故障排查
设置完参数后,下一步是进行通讯测试以确保PLC能够与伺服驱动器正常通讯。测试可以通过以下步骤进行:
- 启动PLC和伺服驱动器。
- 使用编程软件读取伺服驱动器的状态。
- 发送控制指令给伺服驱动器,并观察其响应。
- 检查通讯错误标志位,分析故障原因。
若在测试过程中遇到问题,可以参考以下故障排查步骤:
- 检查硬件连接是否正确和牢固。
- 确认参数设置是否与伺服驱动器的规格一致。
- 使用示波器等仪器检测通讯信号质量。
- 查看PLC和伺服驱动器的错误日志以定位问题。
在进行故障排查时,表1提供了一些常见故障和相应的解决方法:
| 故障现象 | 可能原因 | 解决方法 | |----------------|----------------|------------------| | PLC无法读取伺服状态 | 硬件连接错误 | 检查电缆连接是否正确 | | | 参数设置不匹配 | 重新配置PLC和伺服参数 | | | 通讯故障 | 检查通讯线路和硬件 | | 伺服驱动器无响应 | 驱动器故障 | 检查驱动器电源和报警 | | | 参数设置错误 | 根据手册调整参数 | | | 信号干扰 | 加强信号屏蔽 |
代码示例:
(* PLC通讯测试程序示例 *)
// 读取伺服驱动器状态
READ_ServoStatus := 101; // 假设101为伺服状态读取指令
IF (READ_ServoStatus == 0) THEN
  // 读取成功,处理伺服状态数据
ELSE
  // 读取失败,显示错误信息
  DISPLAY "通讯错误,伺服驱动器状态读取失败";
END_IF;

// 发送控制指令
CONTROL_Command := 102; // 假设102为控制指令
IF (CONTROL_Command == 0) THEN
  // 发送成功,继续后续动作
ELSE
  // 发送失败,执行错误处理流程
  DISPLAY "通讯错误,伺服控制指令发送失败";
END_IF;
参数解释和逻辑分析: 上述PLC程序使用了假设的指令代码来读取伺服驱动器的状态以及发送控制指令。在真实场景中,这些代码将对应于实际的通讯协议和指令格式。 READ_ServoStatus 和 CONTROL_Command 是用于控制通讯的中间变量。在代码的逻辑中,通过判断这些变量是否为0来确定通讯是否成功。如果成功,则执行后续动作;如果失败,则显示错误信息。
在实际应用中,还需要根据实际使用的通讯协议和PLC型号,调整上述代码的指令代码和处理流程。这些代码需要在PLC编程软件中进行编写,并在PLC系统中运行。通过这样的测试和逻辑分析,可以确保PLC与伺服驱动器之间通讯的稳定性和可靠性。
4. PLC程序编写及脉冲序列生成
4.1 PLC程序编写基础
4.1.1 编程语言与软件工具
在PLC程序编写中,首要任务是了解可用的编程语言以及相应的软件工具。三菱FX3U PLC支持多种编程语言,包括梯形图、指令列表(IL)、顺序功能图(SFC)、结构化文本(ST)以及连续功能图(CFC)。最常用的编程语言是梯形图,它以图形化的方式展现逻辑关系,易于理解和使用。梯形图的基本构成包括接触器、继电器、计时器、计数器等元件,通过这些元件的组合来实现控制逻辑。
使用编程软件如GX Developer或GX Works2,这些软件提供了一个集成开发环境,供工程师进行程序编写、模拟、调试和程序的下载上传等功能。编程时,开发者需要将程序逻辑转换为PLC可识别的指令序列。软件工具通常提供友好的用户界面,使得程序的编写和修改更加直观和高效。
4.1.2 基本指令与逻辑控制
PLC的基本指令包括了数据处理、算术运算、比较、移位、计时、计数等类别。举例来说,逻辑控制中常用的比较指令如LD、OUT等,用于实现基本的逻辑运算,如AND、OR、NOT。例如:
LD X0      // 检测输入X0是否为ON
AND X1     // 与输入X1进行AND逻辑运算
OUT Y0     // 将运算结果输出到Y0
在编写程序时,需要对输入输出地址进行定义,然后通过组合这些基本指令来构建复杂的控制逻辑。例如,我们可以编写一个简单的序列控制程序,用以控制三个灯的顺序点亮。
| Step | Condition | Action |
|------|-----------|--------|
| 1    | X0 ON     | Y0 ON  |
| 2    | Y0 ON     | Y1 ON  |
| 3    | Y1 ON     | Y2 ON  |
每一步都有一个条件和相应的动作。在实际的PLC编程中,可以使用特殊的指令如MCR、JSR、RET等来实现更复杂的逻辑控制,如子程序调用、循环控制等。利用这些指令,可以编写出更高效、功能更强大的程序。
4.2 脉冲序列生成与控制
4.2.1 脉冲输出的配置方法
在自动化控制系统中,脉冲序列通常用于控制步进电机或伺服电机的速度和位置。PLC通过输出脉冲信号给驱动器,来控制电机的转动。在三菱FX3U PLC中,可以使用高速计数器(HSC)来生成脉冲序列。
配置脉冲输出通常涉及以下几个步骤:
- 初始化高速计数器模块。
- 设置脉冲输出参数,如频率、脉冲数。
- 启动输出和控制电机运行。
以三菱PLC为例,可以使用其内置指令如PLSY(脉冲输出)来控制输出。下面是一个简单的例子:
| Instruction | Description                            |
|-------------|----------------------------------------|
| MOV         | Move value to register                 |
| PLSY        | Output pulse to servo/step motor       |
| D100        | Store pulse frequency and count in D100 |
| K100        | Number of pulses to be output          |
在实际应用中,需要根据伺服电机的规格来设置输出脉冲的频率。例如,如果伺服驱动器接受的最高速度对应的脉冲频率为10kHz,那么需要设置合适的D寄存器的值来达到该频率。
4.2.2 实际运动控制中的应用
在实际运动控制中,脉冲序列的生成是关键。例如,在一个简单的定位系统中,PLC需要计算目标位置和当前位置之间的距离,然后根据电机的特性来确定输出脉冲的数量。通过精确控制脉冲的输出,可以实现电机的精确定位。
实际应用中,脉冲输出往往需要与反馈信号相配合,例如编码器信号。编码器可以提供电机实时位置信息,PLC通过接收这些信号,并与期望的位置进行比较,来动态调整脉冲输出,确保电机运动的准确性。
在一些更复杂的应用中,如电子齿轮同步、圆弧插补等,脉冲序列生成需要结合高级的控制算法。这时候,除了基础的PLC编程,还需要深入了解伺服控制的高级应用,以及如何将这些技术融入到PLC程序中。
通过上述分析,我们可以看出PLC程序编写及脉冲序列生成在自动化控制中的重要性。正确地配置和使用PLC,可以有效地提高控制系统的性能和可靠性。
5. 伺服电机的速度控制与系统优化
在自动化控制系统中,伺服电机的速度控制是确保精确执行任务的关键因素。本章将探讨伺服电机速度控制的不同方法,并介绍系统优化与稳定性提升的策略。随后,我们将探索高级位置控制技术的应用。
5.1 PWM和PFM控制伺服电机速度
脉冲宽度调制(PWM)和脉冲频率调制(PFM)是两种常见的伺服电机速度控制方法。它们通过改变脉冲的宽度或频率来控制电机的速度。
5.1.1 PWM与PFM控制原理
PWM 控制通过改变脉冲的宽度来调节平均电压,进而控制电机速度。较宽的脉冲意味着更高的平均电压,导致电机转速增加。PFM 控制则是通过改变脉冲序列的频率来调节电机速度。
5.1.2 应用实例与效果分析
在实际应用中,PWM 通常用于精确控制低速电机,因为它可以提供平滑的速度变化和良好的速度控制精度。PFM 则适用于高速应用,因为它允许更宽的转速范围和较快的响应。
graph TD
    A[开始] --> B[选择PWM或PFM控制]
    B --> C[设定脉冲参数]
    C --> D[执行速度控制]
    D --> E[监测电机状态]
    E --> F{需要调整吗?}
    F -- 是 --> G[重新设定脉冲参数]
    G --> D
    F -- 否 --> H[完成速度控制]
5.2 系统优化与稳定性提升
为了确保伺服电机系统的稳定性和可靠性,必须进行系统优化。
5.2.1 参数微调与系统调试
在系统安装后,需要对伺服电机和PLC的参数进行微调。这包括调整加速和减速时间、电机的电流限制和位置环增益等参数。
5.2.2 异常情况的识别与处理
系统的优化还包括对异常情况的识别和处理。例如,电机在运行中可能会产生振动,需要分析原因并调整控制参数。
| 电机型号 | 加速度设定 | 减速度设定 | 电流限制 | 位置环增益 |
|----------|------------|------------|----------|------------|
| AX-2000  | 1.0 s      | 0.8 s      | 20 A     | 2000       |
| BX-3000  | 0.8 s      | 1.2 s      | 25 A     | 2500       |
5.3 高级位置控制技术应用
现代伺服控制系统采用了高级位置控制技术以达到更高的精确度和更复杂的运动模式。
5.3.1 预设脉冲计数器与高速计数器
预设脉冲计数器允许系统预设一个特定的脉冲数,当达到该值时触发动作。高速计数器可以用于非常精确的测量和控制。
5.3.2 高级位置控制策略与实践
多轴同步、电子齿轮和柔性运动控制等策略需要通过PLC程序和伺服驱动器的高级功能实现。这些控制策略可以确保复杂任务的精确执行。
通过本章内容,读者应能够理解并应用伺服电机速度控制的不同策略,并通过系统优化与高级位置控制技术提升整个系统的性能。在下一章中,我们将讨论伺服电机与PLC系统集成的高级应用案例。
简介:三菱FX3U PLC是广泛应用于自动化领域的高灵活性、易用性小型PLC。本教程将指导如何利用FX3U PLC精确控制伺服电机,包括其基础结构、指令系统、通讯配置、速度与位置控制方法,以及如何进行加减速控制和错误处理。掌握这些知识对于实现自动化生产线、机器人和精密定位等应用至关重要。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 23
 0
- 0


 已为社区贡献17条内容

所有评论(0)