STM32无刷直流电机控制器的设计仿真与实现:从理论到实践的全面探索
基于stm32无刷直流电机控制器的设计仿真与实现
无刷电机这玩意儿现在真是越来越火了,连我家楼下五金店都开始卖无人机配件。不过要自己动手做个控制器,STM32还真是个不错的选择。今天就聊聊怎么用这颗芯片让无刷电机转起来,顺带搞点仿真验证。
硬件选型先别急着敲代码
拿STM32F303举例,自带高级定时器TIM1太适合电机控制了。PWM输出得接半桥驱动,这里推荐IR2101S,记得在MOSFET的GS两端并个10k电阻防击穿。有个坑要注意:霍尔传感器接口别直接用杜邦线连接,最好加个RC滤波,不然电机一转起来信号就抖得亲妈都不认识。
//定时器PWM配置关键代码
TIM_OC_InitTypeDef sConfigOC;
htim1.Instance = TIM1;
htim1.Init.Prescaler = 0;
htim1.Init.CounterMode = TIM_COUNTERMODE_CENTERED1;
htim1.Init.Period = 1200-1; //对应20kHz PWM
HAL_TIM_PWM_Init(&htim1);

sConfigOC.OCMode = TIM_OCMODE_PWM1;
sConfigOC.Pulse = 300; //初始占空比25%
HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1);
这段配置用了中央对齐模式,好处是能减少电流纹波。Period值根据系统时钟算的,比如72MHz主频的话,1200分频刚好20kHz。不过实际调试时发现,有些电机在10kHz时噪音更小,这个得看具体应用。

换相逻辑是核心痛点
六步换相听着简单,但霍尔信号处理不好就翻车。建议用定时器捕获中断来处理霍尔变化,别用外部中断,STM32的中断优先级有时候会搞事情。这里有个换相表可以抄作业:
const uint8_t phaseTable[6] = {
    TIM_CHANNEL_1 | TIM_CHANNEL_2,  //霍尔001
    TIM_CHANNEL_2 | TIM_CHANNEL_3,  //霍尔011
    TIM_CHANNEL_3 | TIM_CHANNEL_4,  //霍尔010
    TIM_CHANNEL_4 | TIM_CHANNEL_5,  //霍尔110
    TIM_CHANNEL_5 | TIM_CHANNEL_6,  //霍尔100
    TIM_CHANNEL_6 | TIM_CHANNEL_1   //霍尔101
};
每次霍尔信号变化时,查这个表切换PWM输出通道。不过要注意死区时间设置,半桥上下管同时导通的话,分分钟放烟花。高级定时器的BDTR寄存器里有个死区时间配置位,建议先用示波器抓波形确认。
基于stm32无刷直流电机控制器的设计仿真与实现
电流环不能全靠软件
用STM32内置的运放做电流采样挺方便,但ADC采样时机有讲究。最好在PWM中点采样,这时候电感电流最稳定。代码里可以这么搞:
void HAL_TIM_PWM_PulseFinishedCallback(TIM_HandleTypeDef *htim)
{
    if(htim->Instance == TIM1){
        ADCBuffer[0] = HAL_ADC_GetValue(&hadc1); //采样相电流
        currentPI_Calc();  //执行PI运算
    }
}
不过实测发现ADC注入通道更适合这种场景,能自动触发采样。采样电阻别省成本,至少用2512封装的3W电阻,之前用0805烧了好几个板子。
仿真验证省实体器件
用Simulink搭个电机模型能省不少调试时间。重点验证反电动势过零检测和换相点是否对齐。这里有个小技巧:把仿真步长设为1e-6秒,否则MOSFET开关的瞬态过程会失真。不过别指望仿真和实物完全一致,电机参数偏差能差出20%都是常事。
最后上电测试时,记得先断开电机线,用示波器看六路PWM是否正常。第一次启动建议用开环控制,逐渐加大占空比。遇到电机抖动别慌,八成是霍尔相位接反了,把电机线任意两相对调就行。
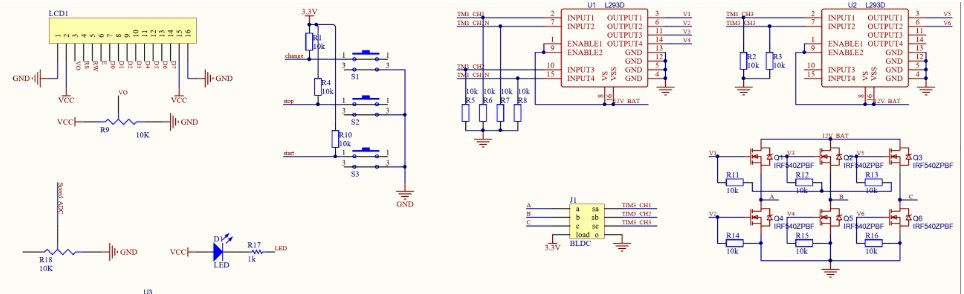
整个项目做下来最大的感悟是:电机控制既需要寄存器级别的精细操作,又不能忽视硬件上的小细节。有时候一个104电容没焊好就能让整个系统罢工。不过看着电机转起来那刻,还是挺有成就感的——虽然可能只是让风扇叶转了几圈。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献3条内容

所有评论(0)