基于FPGA的四轴运动控制IP:纯VHDL代码实现
·
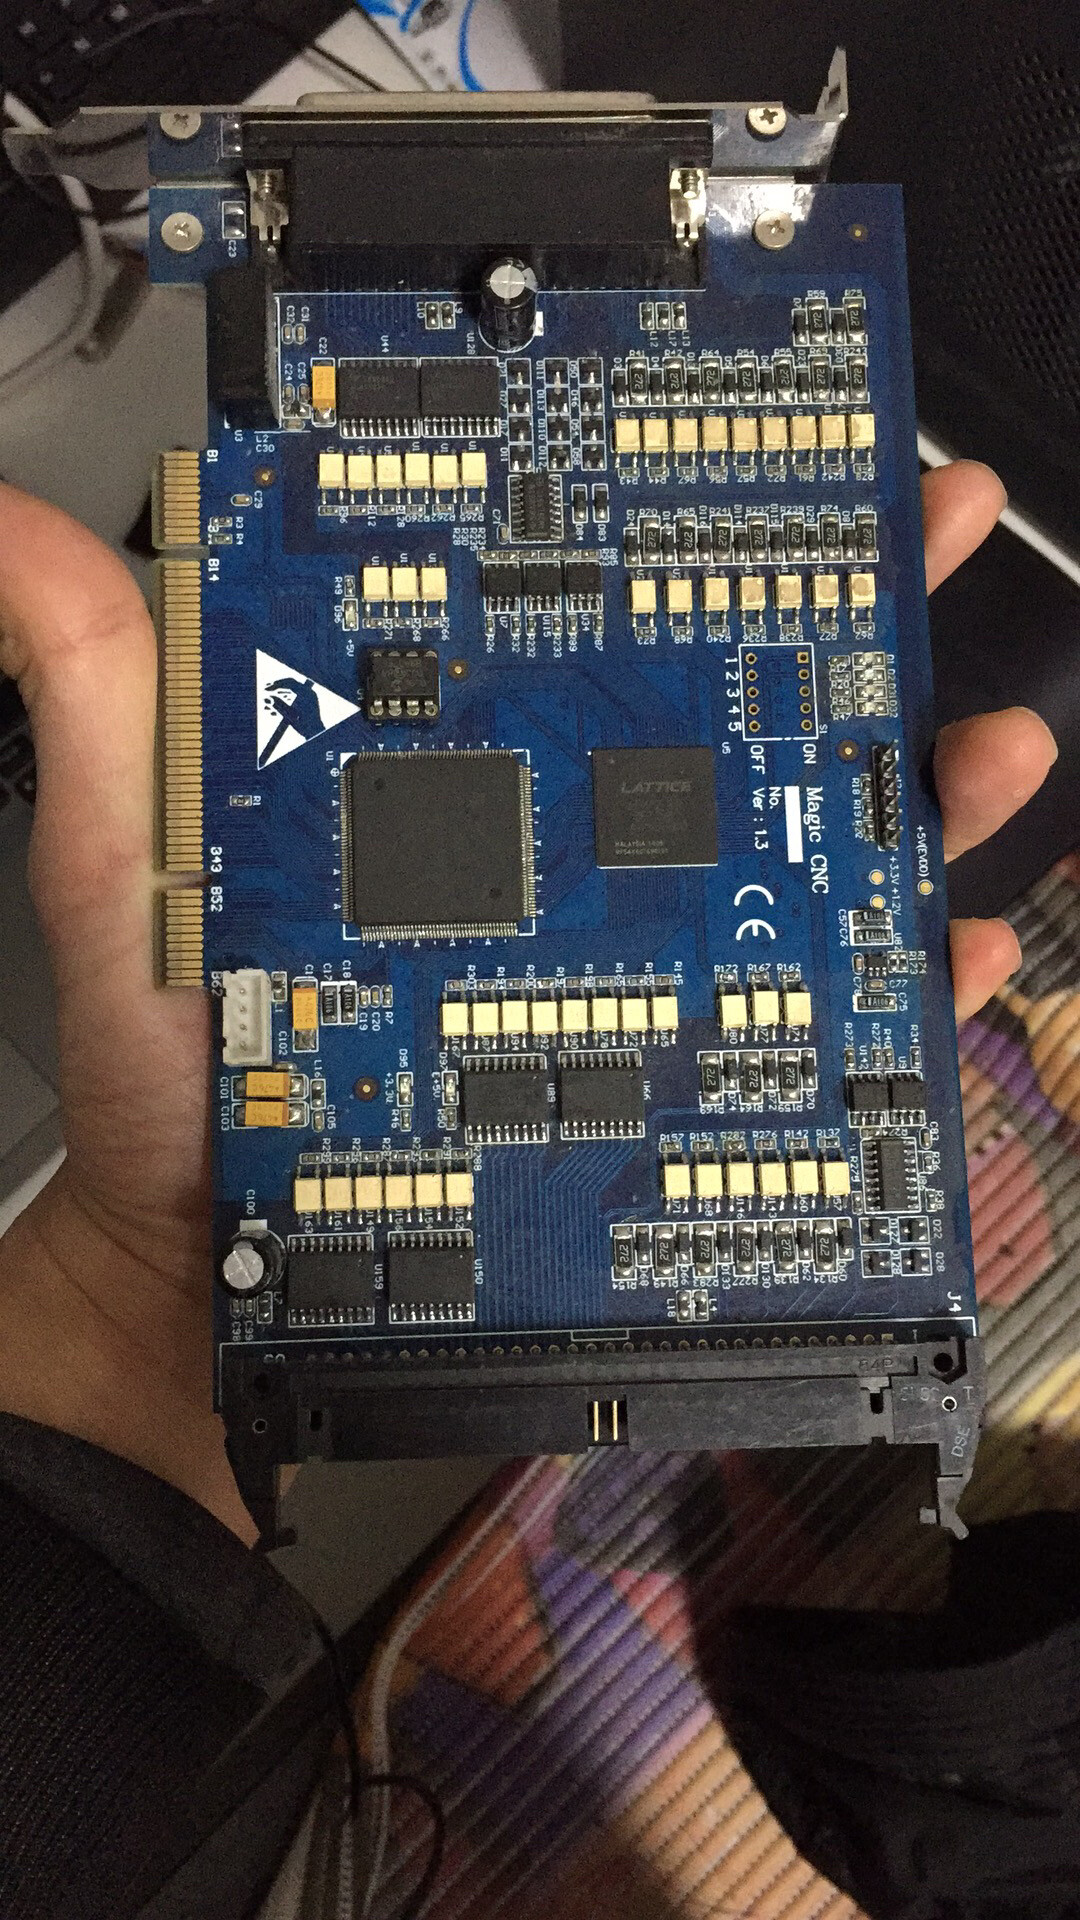
基于FPGA的四轴运动控制IP。 纯逻辑vhdl代码编写。 支持回零,直线圆弧插补,小直线速度前瞻,梯形加减速,S型加减速等。 性能等同于mcx314.
最近搞了个基于FPGA的四轴运动控制IP,纯用VHDL代码编写,感觉还挺有意思的,来跟大家分享分享。
功能特点
这个IP支持好多实用的功能呢。首先就是回零功能,这在设备启动时确定初始位置很关键。代码里实现这个功能的部分逻辑大概是这样的:
process(reset, clk)
begin
    if reset = '1' then
        -- 初始化回零状态等
        homing_state <= IDLE;
        axis_position <= (others => '0');
    elsif rising_edge(clk) then
        case homing_state is
            when IDLE =>
                -- 检测回零信号,开始回零动作
                if home_signal = '1' then
                    homing_state <= SEARCHING;
                end if;
            when SEARCHING =>
                -- 以一定速度寻找零点
                axis_velocity <= HOMING_VELOCITY;
                -- 这里通过一些逻辑判断和计数器等确定是否找到零点
                if zero_found_signal = '1' then
                    homing_state <= FOUND;
                end if;
            when FOUND =>
                axis_velocity <= '0';
                axis_position <= current_found_position;
        end case;
    end if;
end process;
这里通过状态机来管理回零过程,不同状态执行不同的操作,保证回零的准确性和稳定性。
直线圆弧插补功能也很强大。它能让四轴按照指定的直线或圆弧轨迹运动。代码实现中,会根据输入的目标点坐标和运动模式(直线还是圆弧)来计算每个轴的运动参数。
-- 直线插补计算示例
process(start_interpolation, target_position, current_position)
begin
    if start_interpolation = '1' then
        for i in 0 to 3 loop -- 假设四轴
            axis_delta(i) <= target_position(i) - current_position(i);
            axis_steps(i) <= abs(axis_delta(i));
            if axis_delta(i) > 0 then
                axis_direction(i) <= '1';
            else
                axis_direction(i) <= '0';
            end if;
        end loop;
        -- 计算总步数等用于同步控制等操作
        total_steps <= max(axis_steps);
        current_step <= 0;
    elsif rising_edge(clk) then
        if current_step < total_steps then
            for i in 0 to 3 loop
                if axis_steps(i) > 0 then
                    if axis_direction(i) = '1' then
                        current_position(i) <= current_position(i) + step_size;
                    else
                        current_position(i) <= current_position(i) - step_size;
                    end if;
                    axis_steps(i) <= axis_steps(i) - 1;
                end if;
            end loop;
            current_step <= current_step + 1;
        end if;
    end if;
end process;
这段代码就是直线插补的核心逻辑,先计算出各轴的运动差值、步数和方向,然后在时钟驱动下逐步更新各轴的位置。
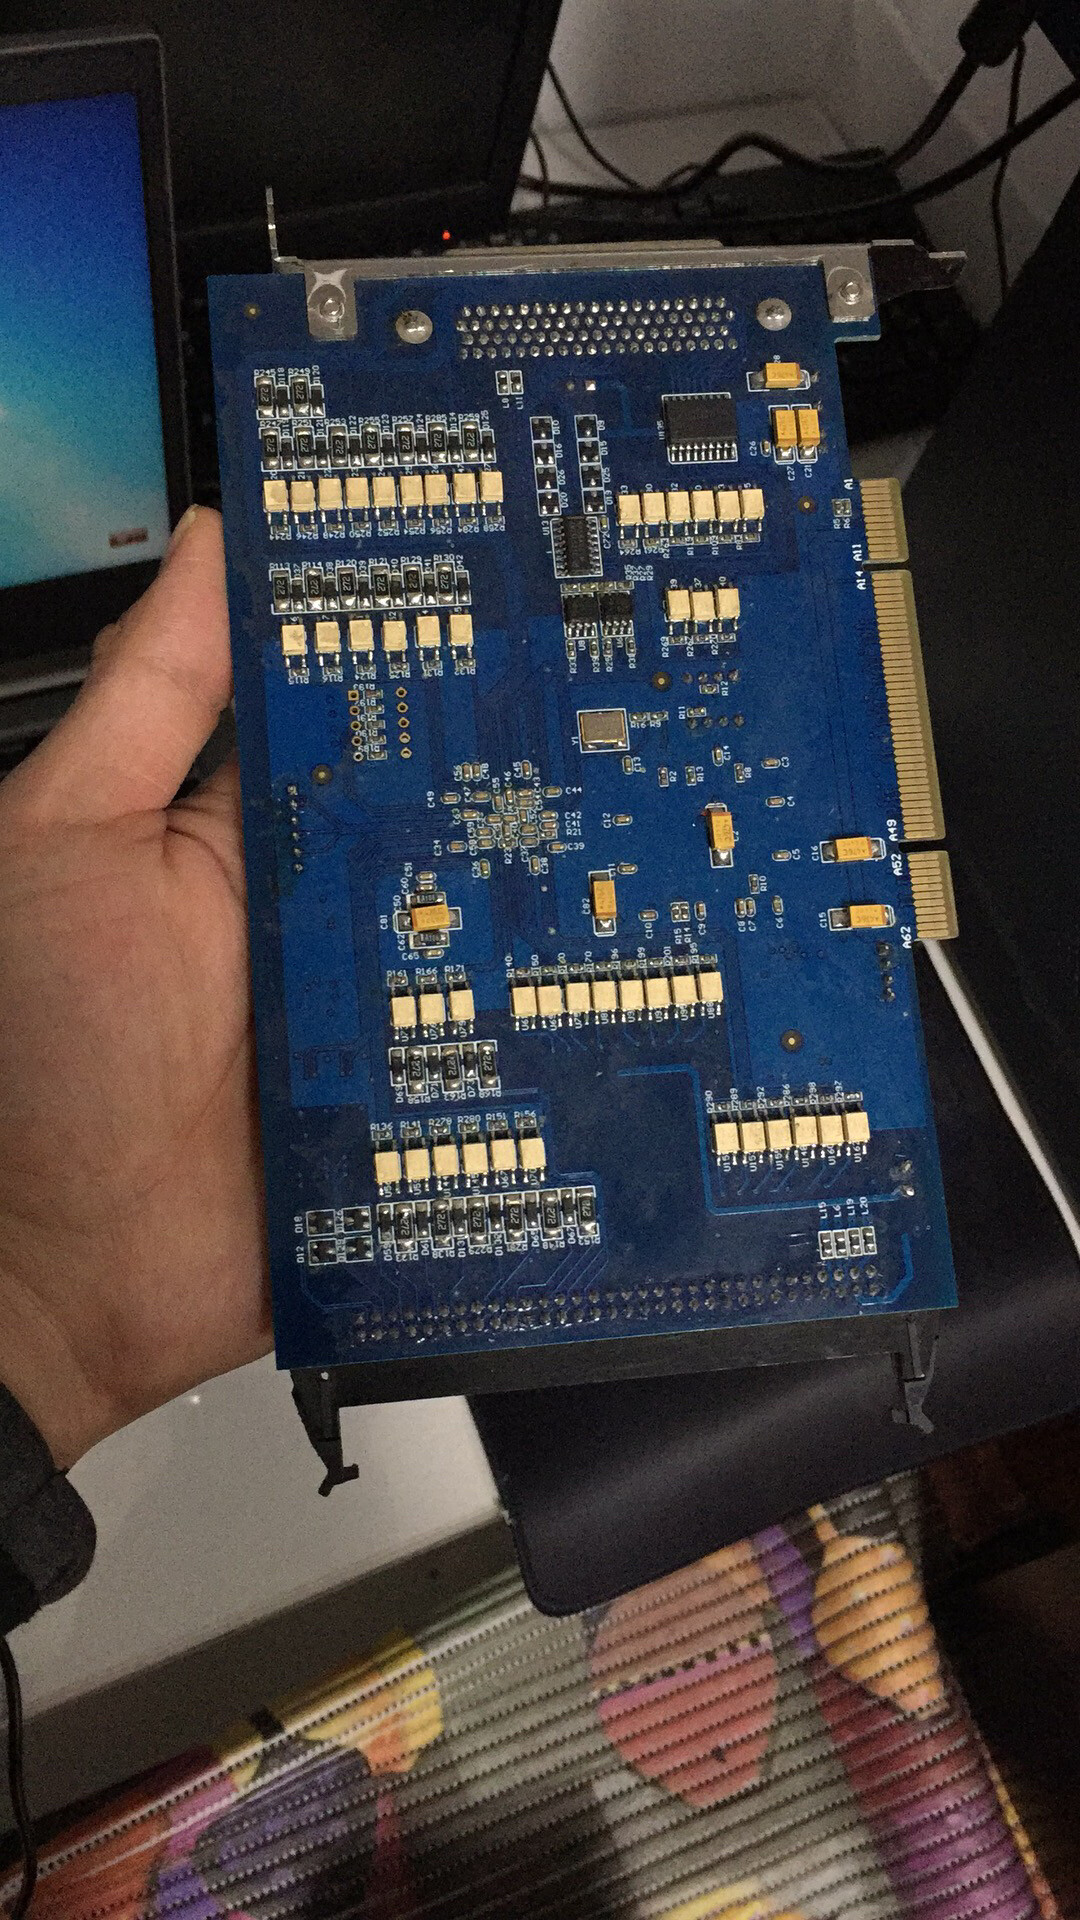
基于FPGA的四轴运动控制IP。 纯逻辑vhdl代码编写。 支持回零,直线圆弧插补,小直线速度前瞻,梯形加减速,S型加减速等。 性能等同于mcx314.
小直线速度前瞻功能可以根据即将到来的直线段信息提前调整速度,使运动更加平滑。梯形加减速和S型加减速功能则能让轴的启动和停止更加平稳,避免冲击。
性能对标
这个基于FPGA的四轴运动控制IP性能等同于mcx314,这可不容易。在实际测试中,无论是运动精度还是速度响应等方面,都能达到相近的水平。通过精心优化VHDL代码,合理分配资源和设计逻辑,才实现了这样出色的性能。
总之,这个基于FPGA的四轴运动控制IP在功能和性能上都表现得相当不错,纯VHDL代码编写也给了我们很大的灵活性和可定制性。期待它在更多项目中发挥作用!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献8条内容

所有评论(0)