面向通感一体(ISAC)的 TDOA 定位原理与方法:从信号模型到稳健求解
面向通感一体(ISAC)的 TDOA 定位原理与方法:从信号模型到稳健求解
前言
时差定位(Time Difference of Arrival, TDOA)以多基站同步接收同一发射体(如终端/目标)的信号,通过到达时间差构造双曲线约束来估计二维/三维位置。通感一体(Integrated Sensing And Communications, ISAC)强调通信波形复用感知:网络侧或用户侧不必额外发送“雷达专用波形”,而是在 OFDM/同步/参考信号等通信资源上完成感知。TDOA 与 ISAC 的结合具有硬件重用、时频复用与网络协同的优势,但也带来网络时钟同步、NLoS 偏差、几何可观测性等工程挑战。
正文
1. ISAC-TDOA 场景与符号
考虑 MMM 个已知坐标的感知通信基站(TRP),目标/终端位置为 p∈Rd\mathbf{p}\in\mathbb{R}^dp∈Rd(通常 (d=2) 或 (3)),第 (m) 个 TRP 的坐标为 sm∈Rd\mathbf{s}_m\in\mathbb{R}^dsm∈Rd。
-
MMM:TRP 数量;
-
p\mathbf{p}p:未知位置向量;
-
sm\mathbf{s}_msm:第 mmm 个 TRP 的位置向量;
-
ccc:光速;
-
ddd:维度。
2. 通感一体下的接收信号模型
ISAC 复用通信探针(如 OFDM 参考信号、Zadoff-Chu 序列等)。连续时间基带接收模型为
rm(t)=∑ℓ=1Lmam,ℓs(t−τm,ℓ)+nm(t).
r_m(t)=\sum_{\ell=1}^{L_m} a_{m,\ell}s\left(t-\tau_{m,\ell}\right)+n_m(t).
rm(t)=ℓ=1∑Lmam,ℓs(t−τm,ℓ)+nm(t).
变量说明:
-
rm(t)r_m(t)rm(t):第 mmm 个 TRP 的接收信号;
-
s(t)s(t)s(t):已知发射基带探针/参考信号;
-
LmL_mLm:该链路的多径条数;
-
am,ℓa_{m,\ell}am,ℓ:第 ℓ\ellℓ条多径的复幅度(含衰落/相移/反射损耗);
-
τm,ℓ\tau_{m,\ell}τm,ℓ:该多径的传播时延;
-
nm(t)n_m(t)nm(t):复加性高斯噪声(AWGN)。
若存在直达(LoS)路径,其时延为
τm,LoS=∣p−sm∣c.
\tau_{m,{\rm LoS}}=\frac{|\mathbf{p}-\mathbf{s}_m|}{c}.
τm,LoS=c∣p−sm∣.
变量说明:∣⋅∣|\cdot|∣⋅∣ 表示欧氏范数;其余变量同上。
在单次弹射 NLoS 近似下UE→散射体q)→TRPUE→散射体 \mathbf{q})→TRPUE→散射体q)→TRP,主径时延为
τm,NLoS=∣p−q∣+∣q−sm∣c.
\tau_{m,{\rm NLoS}}=\frac{|\mathbf{p}-\mathbf{q}|+|\mathbf{q}-\mathbf{s}_m|}{c}.
τm,NLoS=c∣p−q∣+∣q−sm∣.
变量说明:q\mathbf{q}q 为散射体位置向量,其余变量同上。
3. TOA 估计与时间分辨率
匹配滤波互相关输出
ym(τ)=∫rm(t)s∗(t−τ)dt=(rm⋆s∗)(τ)
y_m(\tau)=\int r_m(t)s^{*}(t-\tau){\rm d}t=(r_m\star s^{*})(\tau)
ym(τ)=∫rm(t)s∗(t−τ)dt=(rm⋆s∗)(τ)
变量说明:ym(τ)y_m(\tau)ym(τ) 为相关输出;∗^*∗ 共轭;⋆\star⋆ 互相关算子;τ\tauτ 为扫描时延。
TOA 估计量取峰值处
τ^m=argmaxτ∣ym(τ)∣.
\hat{\tau}_m=\arg\max_{\tau}\bigl|y_m(\tau)\bigr|.
τ^m=argτmaxym(τ).
变量说明:τ^m\hat{\tau}_mτ^m 为第 mmm 站 TOA 估计;其余同上。
带宽 BBB 与 SNR 决定 TOA 精度,常用近似为
στ ∝ 1BSNR.
\sigma_{\tau}\ \propto\ \frac{1}{B\sqrt{{\rm SNR}}}.
στ ∝ BSNR1.
变量说明:στ\sigma_{\tau}στ 为 TOA 标准差;BBB 为有效信号带宽;SNR{\rm SNR}SNR 为接收信噪比。
相应距离分辨率近似为
Δr≈cΔτ≈cB.
\Delta r \approx c\Delta\tau \approx \frac{c}{B}.
Δr≈cΔτ≈Bc.
变量说明:Δr\Delta rΔr 为最小可分距离步进;Δτ≈1/B\Delta\tau\approx 1/BΔτ≈1/B 为时间分辨率;其余同上。
4. TDOA 量测形成与双曲线几何
选定参考站 m=1m=1m=1,第 iii 站与参考站的时差
Δτ^i1=τ^i−τ^1,i=2,…,M.
\Delta \hat{\tau}_{i1}=\hat{\tau}_i-\hat{\tau}_1,\qquad i=2,\dots,M.
Δτ^i1=τ^i−τ^1,i=2,…,M.
变量说明:Δτ^i1\Delta \hat{\tau}_{i1}Δτ^i1 为估计的到达时间差;τ^i,τ^1\hat{\tau}_i,\hat{\tau}_1τ^i,τ^1 分别为第 iii 站与参考站的 TOA 估计。
把时差换算为差距程量测
ρi=cΔτ^i1,i=2,…,M,
\rho_i=c\Delta \hat{\tau}_{i1},\qquad i=2,\dots,M,
ρi=cΔτ^i1,i=2,…,M,
变量说明:ρi\rho_iρi 为第 iii 站相对参考站的距离差估计;ccc 为光速;Δτ^i1\Delta \hat{\tau}_{i1}Δτ^i1 如上。
理想几何关系满足双曲线方程
∣p−si∣−∣p−s1∣=ρi,i=2,…,M.
|\mathbf{p}-\mathbf{s}_i|-|\mathbf{p}-\mathbf{s}_1|=\rho_i,\qquad i=2,\dots,M.
∣p−si∣−∣p−s1∣=ρi,i=2,…,M.
变量说明:p\mathbf{p}p 为未知位置;si,s1\mathbf{s}_i,\mathbf{s}_1si,s1 为 TRP 坐标;ρi\rho_iρi 为差距程量测。
5. 非线性最小二乘与高斯-牛顿/LM
将所有方程写成残差向量
r(p)=[(∣p−s2∣−∣p−s1∣)−ρ2⋮(∣p−sM∣−∣p−s1∣)−ρM].
\mathbf{r}(\mathbf{p})=
\begin{bmatrix}
(|\mathbf{p}-\mathbf{s}_2|-|\mathbf{p}-\mathbf{s}_1|)-\rho_2\\
\vdots
\\(|\mathbf{p}-\mathbf{s}_M|-|\mathbf{p}-\mathbf{s}_1|)-\rho_M
\end{bmatrix}.
r(p)=(∣p−s2∣−∣p−s1∣)−ρ2⋮(∣p−sM∣−∣p−s1∣)−ρM.
变量说明:r(p)∈RM−1\mathbf{r}(\mathbf{p})\in\mathbb{R}^{M-1}r(p)∈RM−1 为残差;p\mathbf{p}p、sm\mathbf{s}_msm、ρi\rho_iρi 同上。
加权非线性最小二乘目标
J(p)=r(p)TWr(p),
J(\mathbf{p})=\mathbf{r}(\mathbf{p})^{\mathsf T}\mathbf{W}\mathbf{r}(\mathbf{p}),
J(p)=r(p)TWr(p),
变量说明:J(p)J(\mathbf{p})J(p) 为加权二乘代价;W=diag(wi)≻0\mathbf{W}=\mathrm{diag}(w_i)\succ 0W=diag(wi)≻0 为对角权阵,wiw_iwi 可由相关峰值/SNR 设定。
雅可比矩阵第 i−1i-1i−1 行(对应量测 ρi\rho_iρi)为
Ji−1,:(p)=p−si∣p−si∣−p−s1∣p−s1∣.
\mathbf{J}_{i-1,:}(\mathbf{p})=
\frac{\mathbf{p}-\mathbf{s}_i}{|\mathbf{p}-\mathbf{s}_i|}-
\frac{\mathbf{p}-\mathbf{s}_1}{|\mathbf{p}-\mathbf{s}_1|}.
Ji−1,:(p)=∣p−si∣p−si−∣p−s1∣p−s1.
变量说明:J∈R(M−1)×d\mathbf{J}\in\mathbb{R}^{(M-1)\times d}J∈R(M−1)×d 为雅可比;其余变量同上。
高斯-牛顿(GN) 更新
pk+1=pk−(JTWJ)−1JTWr.
\mathbf{p}_{k+1}=\mathbf{p}_{k}-
\bigl(\mathbf{J}^{\mathsf T}\mathbf{W}\mathbf{J}\bigr)^{-1}
\mathbf{J}^{\mathsf T}\mathbf{W}\mathbf{r}.
pk+1=pk−(JTWJ)−1JTWr.
变量说明:pk\mathbf{p}_{k}pk 为第 kkk 次迭代位置;J\mathbf{J}J、W\mathbf{W}W、r\mathbf{r}r 同上。
为增强数值稳定与收敛域,采用Levenberg–Marquardt(LM)
pk+1=pk−(JTWJ+λD)−1JTWr.
\mathbf{p}_{k+1}=\mathbf{p}_{k}-
\bigl(\mathbf{J}^{\mathsf T}\mathbf{W}\mathbf{J}+\lambda \mathbf{D}\bigr)^{-1}
\mathbf{J}^{\mathsf T}\mathbf{W}\mathbf{r}.
pk+1=pk−(JTWJ+λD)−1JTWr.
变量说明:λ>0\lambda>0λ>0 为阻尼系数(自适应增减);D⪰0\mathbf{D}\succeq 0D⪰0 为对角尺度矩阵(常取 D=diag(JTWJ)\mathbf{D}=\mathrm{diag}(\mathbf{J}^{\mathsf T}\mathbf{W}\mathbf{J})D=diag(JTWJ));其余同上。
6. 统计性能与几何因子(CRLB/GDOP)
将差距程量测噪声视为独立高斯:ρi=ρitrue+vi\rho_i=\rho_i^{\rm true}+v_iρi=ρitrue+vi,vi∼N(0,σρ,i2)v_i\sim\mathcal{N}(0,\sigma_{\rho,i}^2)vi∼N(0,σρ,i2)。费舍尔信息矩阵
F=∑i=2M1σρ,i2gigiT,gi=∂∂p(∣p−si∣−∣p−s1∣)=ui−u1,
\mathbf{F}=\sum_{i=2}^{M}\frac{1}{\sigma_{\rho,i}^2}
\mathbf{g}_i\mathbf{g}_i^{\mathsf T},\quad
\mathbf{g}_i=\frac{\partial}{\partial \mathbf{p}}
\bigl(|\mathbf{p}-\mathbf{s}_i|-|\mathbf{p}-\mathbf{s}_1|\bigr)
=\mathbf{u}_i-\mathbf{u}_1,
F=i=2∑Mσρ,i21gigiT,gi=∂p∂(∣p−si∣−∣p−s1∣)=ui−u1,
变量说明:F∈Rd×d\mathbf{F}\in\mathbb{R}^{d\times d}F∈Rd×d 为费舍尔信息矩阵;gi\mathbf{g}_igi 为量测梯度;um=(p−sm)/∣p−sm∣\mathbf{u}_m=(\mathbf{p}-\mathbf{s}_m)/|\mathbf{p}-\mathbf{s}_m|um=(p−sm)/∣p−sm∣ 为指向 mmm 站的单位方向向量;σρ,i2\sigma_{\rho,i}^2σρ,i2 为差距程方差。
CRLB 与 GDOP
Cov(p^)⪰F−1,GDOP=trace(F−1).
\mathrm{Cov}(\hat{\mathbf{p}})\succeq \mathbf{F}^{-1},\qquad
\mathrm{GDOP}=\sqrt{\mathrm{trace}(\mathbf{F}^{-1})}.
Cov(p^)⪰F−1,GDOP=trace(F−1).
变量说明:Cov(p^)\mathrm{Cov}(\hat{\mathbf{p}})Cov(p^) 为估计协方差下界;GDOP\mathrm{GDOP}GDOP 为几何稀释因子;trace(⋅)\mathrm{trace}(\cdot)trace(⋅) 为迹算子。
注意:若采用时差而非差距程建模且 TOA 方差为 στ,i2\sigma_{\tau,i}^2στ,i2,则有 σρ,i2=c2στ,i2\sigma_{\rho,i}^2=c^2\sigma_{\tau,i}^2σρ,i2=c2στ,i2。
7. 网络时钟与 ISAC 同步
在 ISAC-TDOA 中,终端/目标的发射时钟偏差会在时差中消去,但TRP 间相对时钟偏差必须受控在纳秒量级。时差模型含同步误差时
Δτ^i1=(τi−τ1)+δi1+wi,
\Delta \hat{\tau}_{i1}=(\tau_i-\tau_1)+\delta_{i1}+w_{i},
Δτ^i1=(τi−τ1)+δi1+wi,
变量说明:δi1\delta_{i1}δi1 为第 iii 与参考站的残余时钟偏差;wiw_iwi 为测量噪声。
工程上可通过PTP/白兔同步、GNSS 共同授时、双向链路校时等抑制 δi1\delta_{i1}δi1,或在解算中将 δi1\delta_{i1}δi1 一并估计(代价是未知数增多、可观测性下降)。
8. 多径/NLoS 偏差建模与鲁棒估计
NLoS 引入正偏:
bm=τm,NLoS−τm,LoS≥0,bi1=bi−b1.
b_{m}=\tau_{m,{\rm NLoS}}-\tau_{m,{\rm LoS}}\ge 0,\quad
b_{i1}=b_i-b_1.
bm=τm,NLoS−τm,LoS≥0,bi1=bi−b1.
变量说明:bmb_mbm 为第 mmm 站 TOA 偏差;bi1b_{i1}bi1 为对应 TDOA 偏差;其余变量同上。
将残差写成“含偏差”的形式
ei(p)=(∣p−si∣−∣p−s1∣)−ρi=bi1+ni,
e_i(\mathbf{p})=
\bigl(|\mathbf{p}-\mathbf{s}_i|-|\mathbf{p}-\mathbf{s}_1|\bigr)-\rho_i
= b_{i1}+n_i,
ei(p)=(∣p−si∣−∣p−s1∣)−ρi=bi1+ni,
变量说明:eie_iei为第 iii 条量测的建模误差;nin_ini 为零均噪声;bi1b_{i1}bi1为系统性正偏。
为抑制 NLoS,采用鲁棒损失(Huber 例)
minp ∑i=2Mρδ(ei(p)σρ,i),
\min_{\mathbf{p}}\ \sum_{i=2}^{M}\rho_{\delta}\left(\frac{e_i(\mathbf{p})}{\sigma_{\rho,i}}\right),
pmin i=2∑Mρδ(σρ,iei(p)),
变量说明:ρδ(⋅)\rho_{\delta}(\cdot)ρδ(⋅) 为 Huber 损失,阈值 δ>0\delta>0δ>0;σρ,i\sigma_{\rho,i}σρ,i 为量测尺度;ei(p)e_i(\mathbf{p})ei(p) 如上。
实现上可转为迭代再加权最小二乘(IRLS),其本质是给大残差量测更小权重。
9. 初值、门控与数值稳健
-
初值:常取TRP 几何中心、或双曲线对的解析交点作为 p0\mathbf{p}_0p0。
-
量测门控:若 ∣ρi∣|\rho_i|∣ρi∣ 超出几何上界(场地对角线 + 最大基站间距)或相关峰过低,则剔除。
-
阻尼/步长裁剪:LM 的 λ\lambdaλ 自适应增减,必要时对位移 ∣Δp∣|\Delta\mathbf{p}|∣Δp∣ 裁剪以避免越界。
-
权重:W\mathbf{W}W 可取相关峰幅/估计 SNR 的函数并加地板,防止退化。
-
可观测性:平面 (d=2) 至少需要 1 个参考 + 2 个其它 TRP(三个站);几何上避免近共线与“靠同侧”的布站,必要时在区域中心增设 TRP 以降低 GDOP。
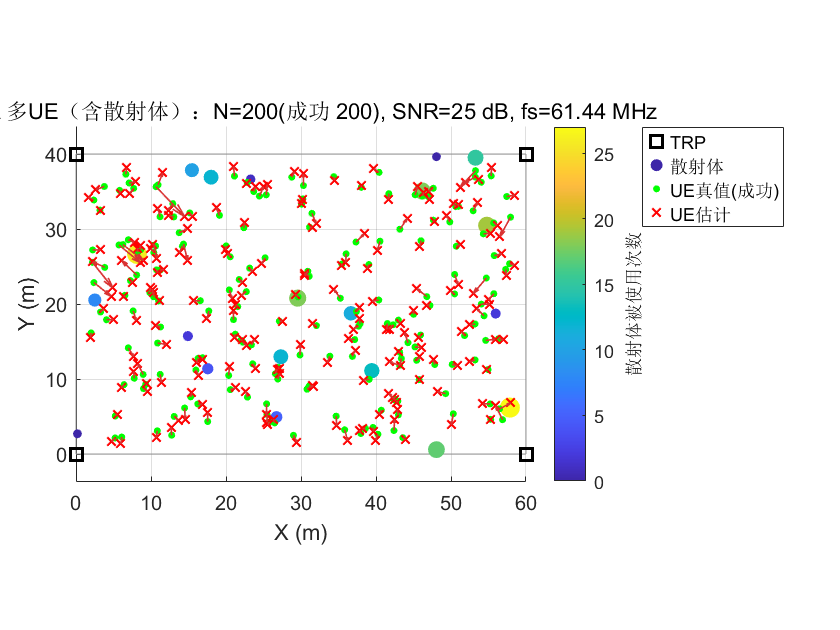
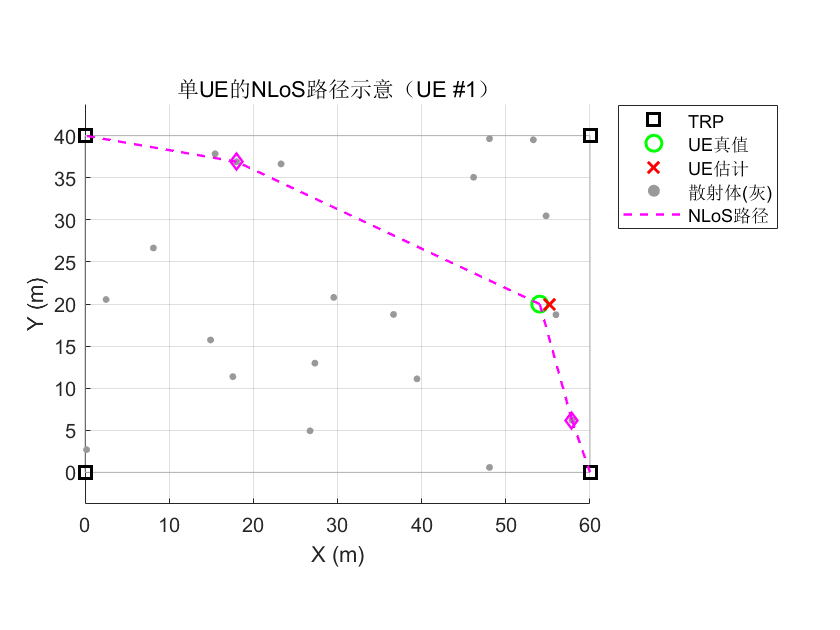
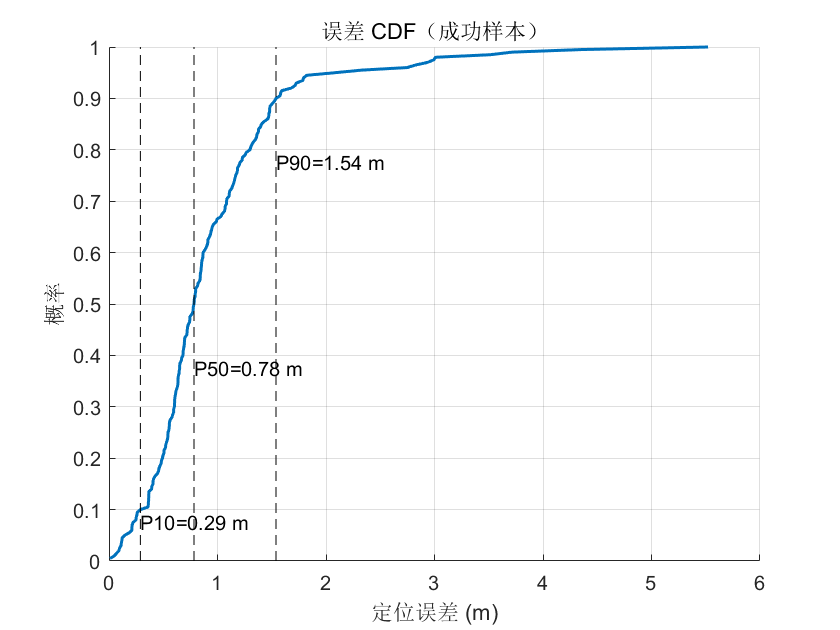
个人开源代码链接:https://github.com/hjHe-ee/TDOA-ISAC
总结
TDOA-ISAC 以通信参考信号完成到达时间差估计,并通过双曲线几何与加权非线性最小二乘/LM求解目标位置。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 18
 0
- 0


 已为社区贡献3条内容

所有评论(0)