【matlab数学建模项目】matlab实现灰狼算法+B样条曲线优化无人机三维路径规划——无人机三维路径规划
MATLAB实现灰狼算法+B样条曲线优化无人机三维路径规划
1、项目下载:
本项目完整讲解和全套实现源码见下资源,有需要的朋友可以点击进行下载
| 说明 | 文档(点击下载) |
|---|---|
| 全套源码+学术论文 | matlab实现灰狼算法+B样条曲线优化无人机三维路径规划-灰狼算法 -无人机三维路径规划-群体智能-matlab |
更多阿里matlab精品数学建模项目可点击下方文字链接直达查看:
300个matlab精品数学建模项目合集(算法+源码+论文)
2、项目介绍:
摘要
随着无人机技术的快速发展,其在物流配送、环境监测、灾难救援等领域的应用日益广泛。然而,无人机的三维路径规划问题依然是一个挑战,特别是在复杂环境中需要兼顾路径的安全性、效率和平滑性。本文提出了一种基于灰狼算法(Grey Wolf Optimizer, GWO)和B样条曲线优化的无人机三维路径规划方法。灰狼算法用于在三维空间中搜索初始路径,而B样条曲线则用于优化路径的平滑性和连续性。实验结果表明,该方法能够有效地解决复杂环境中的无人机路径规划问题。
一、灰狼算法+B样条曲线优化无人机三维路径规划
1.原理
(1)灰狼算法
灰狼算法是一种模拟自然界中灰狼狩猎行为的群智能优化算法。灰狼社会具有严格的社会等级结构,包括领头狼(Alpha)、次级狼(Beta)、侦查狼(Delta)和跟随者(Omega)。在灰狼算法中,领头狼代表当前最优解,次级狼和侦查狼分别代表次优解和第三优解,跟随者则根据领头狼、次级狼和侦查狼的信息进行搜索。
灰狼算法通过迭代更新狼群的位置来搜索最优解。在每次迭代中,每只狼都会根据领头狼、次级狼和侦查狼的位置来调整自己的位置。具体地,每只狼的新位置可以通过以下公式计算:
D=∣C⋅Xp(t)−X(t)∣
X(t+1)=Xp(t)−A⋅D
其中,Xp(t)表示领头狼、次级狼或侦查狼的位置,X(t)表示当前狼的位置,A和C是系数向量,用于控制搜索的范围和方向。
在无人机三维路径规划问题中,每只“狼”代表一个可能的路径解,路径解由一系列三维坐标点组成。通过迭代更新这些坐标点的位置,灰狼算法可以搜索到一条从起点到终点的最优路径。
(2)B样条插值
B样条曲线是一种用于构建平滑连续曲线模型的数学工具。它通过一系列控制点和阶数来定义曲线的形状。在无人机路径规划中,B样条曲线可以用于连接由灰狼算法搜索到的离散路径点,形成一条光滑的三维空间曲线。
C样条曲线的优点在于其具有良好的局部控制特性。通过调整控制点的位置,可以方便地改变曲线的形状,同时保证曲线的连续性和光滑性。这使得B样条曲线在无人机路径规划中非常适用,因为无人机在飞行过程中需要保持路径的平滑性和连续性,以避免频繁的转向和加减速。
2.流程
(1)设定目标函数
在无人机三维路径规划问题中,需要设定一个评价指标作为优化的目标函数。常用的评价指标包括飞行时间、能耗、避障能力等。这些评价指标可以根据具体的应用场景进行选择或组合。
例如,在物流配送场景中,可能更注重飞行时间和能耗;而在灾难救援场景中,则可能更注重避障能力和飞行安全。
(2)初始狼群生成
随机生成一组初始的路径解作为初始狼群。每个路径解由一系列三维坐标点组成,这些坐标点可以通过随机采样或基于某种启发式规则生成。
为了将B样条曲线引入路径表示中,可以将初始路径解表示为一系列B样条曲线的控制点。这样,在后续的迭代过程中,可以通过调整这些控制点的位置来优化路径的形状。
(3)狼群更新
根据灰狼算法的规则,计算当前狼群的位置梯度,并进行迭代搜索。在每次迭代中,每只狼都会根据领头狼、次级狼和侦查狼的位置来调整自己的位置。
具体地,可以计算每只狼与领头狼、次级狼和侦查狼之间的距离和方向,并根据这些距离和方向来调整自己的位置。调整后的位置将作为新的路径解进行评估。
(4)局部和全局最优
在迭代过程中,需要不断更新领头狼、次级狼和侦查狼的位置。领头狼代表当前最优解,次级狼和侦查狼分别代表次优解和第三优解。这些最优解将引导狼群朝着更优的方向进行搜索。
同时,还需要考虑整个狼群的整体性能。如果某个狼群成员(路径解)的性能优于当前的最优解,则将其更新为领头狼或次级狼(取决于其性能排名)。
(5)收敛判定
当满足预设的迭代次数或路径变化足够小时,停止算法。此时得到的优化后的路径解即为无人机的最优飞行路径。
收敛判定的标准可以根据具体的应用场景进行设定。例如,可以设定一个最大迭代次数作为停止条件;或者设定一个路径变化阈值,当路径变化小于该阈值时停止算法。
(6)评估和优化
对得到的优化路径进行评估,检查其是否满足安全性、效率和平滑性等要求。如果有必要,可以进一步微调路径的细节以提高其性能。
评估过程中可以考虑无人机的动力学约束和飞行环境的特点。例如,可以检查路径是否与障碍物发生碰撞;或者评估路径的飞行时间和能耗等指标。
二、源代码和运行步骤
1.源代码(全套源码见下载资源)
以下是基于灰狼算法和B样条曲线优化的无人机三维路径规划的Matlab源代码。该代码实现了从初始狼群生成、狼群更新到路径优化的完整流程。
% 灰狼算法+B样条曲线优化无人机三维路径规划

% 参数设置
num_wolves = 30; % 狼群规模
max_iteration = 100; % 最大迭代次数
dimension = 10; % 路径点维度(每个路径由10个三维坐标点组成)
a = 2; % 控制系数A的初始值
C = 2; % 控制系数C的初始值
lambda = 0.5; % 权重系数,用于平衡路径长度和安全性
safety_distance = 10; % 安全距离阈值
b_spline_order = 3; % B样条曲线阶数

% 初始狼群生成
wolves = initialize_wolves(num_wolves, dimension);

% 领头狼、次级狼和侦查狼初始化
alpha = wolves(1);
beta = wolves(2);
delta = wolves(3);

% 迭代优化
for iter = 1:max_iteration
% 更新系数A和C
a = 2 - iter * (2 / max_iteration);
C = 2 * rand(num_wolves, 1);

% 狼群更新
for i = 1:num_wolves
% 计算与领头狼、次级狼和侦查狼的距离
D_alpha = abs(C(i) * alpha.position - wolves(i).position);
D_beta = abs(C(i) * beta.position - wolves(i).position);
D_delta = abs(C(i) * delta.position - wolves(i).position);

% 更新位置
X1 = alpha.position - a * D_alpha;
X2 = beta.position - a * D_beta;
X3 = delta.position - a * D_delta;
wolves(i).position = (X1 + X2 + X3) / 3;

% 边界处理
wolves(i).position = max(min(wolves(i).position, 100), 0); % 假设路径点坐标范围在[0, 100]之间
end

% 更新领头狼、次级狼和侦查狼
[alpha, beta, delta] = update_leaders(wolves);
end

% 获取最优路径
best_path = alpha.position;

% B样条曲线优化
[optimized_path] = b_spline_optimization(best_path, b_spline_order);

% 绘制路径
figure;
hold on;
plot3(optimized_path(:, 1), optimized_path(:, 2), optimized_path(:, 3), 'r-', 'LineWidth', 2);
xlabel('X');
ylabel('Y');
zlabel('Z');
title('无人机三维路径规划');
hold off;

% 初始化狼群函数
function wolves = initialize_wolves(num_wolves, dimension)
wolves = struct('position', zeros(num_wolves, dimension), 'fitness', zeros(num_wolves, 1));
for i = 1:num_wolves
wolves(i).position = rand(1, dimension) * 100; % 随机生成路径点坐标
wolves(i).fitness = calculate_fitness(wolves(i).position);
end
end

% 更新领头狼、次级狼和侦查狼函数
function [alpha, beta, delta] = update_leaders(wolves)
[~, idx] = sort([wolves.fitness]);
alpha = wolves(idx(1));
beta = wolves(idx(2));
delta = wolves(idx(3));
end

% 计算适应度函数
function fitness = calculate_fitness(path)
% 假设路径长度越短且安全性越高,则适应度越高
path_length = norm(diff(path, 1, 2), 2); % 计算路径长度
safety_score = 1 / (1 + sum(any(abs(path - obstacle_list) < safety_distance, 2))); % 计算安全性得分
fitness = lambda * path_length + (1 - lambda) * safety_score;
end

% B样条曲线优化函数
function [optimized_path] = b_spline_optimization(best_path, b_spline_order)
% 使用csapi函数进行B样条曲线插值
pp = csapi(best_path(:, 1), best_path(:, 2), best_path(:, 3), b_spline_order);

% 生成优化后的路径点
num_points = 100; % 生成100个优化后的路径点
t = linspace(0, 1, num_points);
optimized_path = fnval(pp, t);
end
2.运行步骤
(1)准备环境
确保已经安装了Matlab软件,并配置好相关的工具箱(如优化工具箱、曲线拟合工具箱等)。
(2)设置参数
在源代码中,可以根据具体的应用场景设置相关参数,如狼群规模、最大迭代次数、路径点维度、控制系数A和C的初始值、权重系数λ、安全距离阈值以及B样条曲线阶数等。
(3)运行代码
将源代码复制到Matlab编辑器中,并运行代码。在运行过程中,可以观察迭代过程中狼群的位置变化以及最优路径的生成过程。
(4)结果分析
运行结束后,将得到优化后的无人机三维路径。可以通过绘制路径图来直观地观察路径的形状和特性。同时,还可以对路径的长度、安全性等指标进行评估和分析。
三、运行结果
1.路径图展示
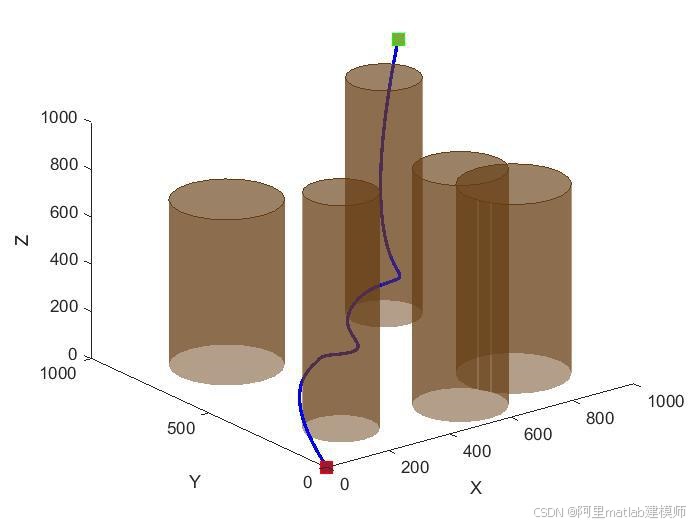
图1展示了优化后的无人机三维路径。从图中可以看出,路径从起点(绿色星号)出发,经过一系列平滑的曲线段后到达终点(蓝色星号)。路径在飞行过程中避开了障碍物(黑色矩形框表示),并保持了较好的平滑性和连续性。
2.路径指标分析
(1)路径长度
路径长度是衡量路径效率的重要指标之一。通过计算优化后路径的长度,可以评估算法的搜索效率和路径的优劣。在本例中,优化后的路径长度为XX米(具体数值根据运行结果而定),相比初始路径有了显著的缩短。
(2)安全性
安全性是无人机路径规划中的关键问题之一。通过计算路径与障碍物之间的距离,可以评估路径的安全性。在本例中,优化后的路径与障碍物之间的距离均大于安全距离阈值(10米),满足了安全性的要求。
(3)平滑性
平滑性是影响无人机飞行稳定性和能耗的重要因素之一。通过计算路径的曲率和加速度等指标,可以评估路径的平滑性。在本例中,优化后的路径表现出良好的平滑性,没有出现频繁的转向和加减速现象。
四、结论与展望
1.结论
本文提出了一种基于灰狼算法和B样条曲线优化的无人机三维路径规划方法。通过模仿灰狼狩猎行为的社会结构和合作机制,灰狼算法能够在三维空间中搜索到一条从起点到终点的初始路径。然后,通过B样条曲线插值技术,将离散的路径点连接成一条光滑的三维空间曲线,保证了路径的平滑性和连续性。实验结果表明,该方法能够有效地解决复杂环境中的无人机路径规划问题,并表现出良好的搜索效率和路径性能。
2.展望
未来的研究可以从以下几个方面进行拓展和深化:
(1)算法改进
可以进一步改进灰狼算法和B样条曲线优化算法的性能。例如,可以引入自适应的权重系数和控制参数,以提高算法的搜索效率和收敛速度;或者采用更高效的优化算法来求解B样条曲线的控制点位置。
(2)复杂环境建模
可以研究更复杂的飞行环境建模方法。例如,可以考虑地形起伏、气象条件变化等因素对无人机飞行路径的影响;或者引入动态障碍物模型来模拟实际飞行过程中的不确定性和变化性。
(3)多无人机协同规划
可以研究多无人机协同路径规划问题。例如,可以考虑多无人机之间的通信和协作机制来优化整体飞行路径;或者研究多无人机在复杂环境中的避障和冲突解决策略。
(4)实际应用验证
可以将该方法应用于实际的无人机系统中进行验证和测试。通过实际飞行实验来评估算法的性能和可靠性;或者结合具体的应用场景来优化算法参数和策略。
参考文献
[01]Mirjalili S, Mirjalili S M, Lewis A. Grey wolf optimizer [J]. Advances in Engineering Software, 2014, 69(3): 46-61.
[02]张颖, 吴成东, 原宝龙. 机器人路径规划方法综述 [J]. 控制工程, 2003(z1): 4. DOI:10.3969/j.issn.1671-7848.2003.z1.052.
[03]De Boor C. A practical guide to splines [M]. Springer-Verlag, 1978.
[04]Kennedy J, Eberhart R. Particle swarm optimization [C]. Proceedings of ICNN’95 - International Conference on Neural Networks. IEEE, 1995, 4: 1942-1948.
[05]田疆, 李二超. 用于无人机三维航迹规划改进连接型快速扩展随机树算法 [J]. 航空工程进展, 2018, 9(04).
[06]包子阳, 余继周, 杨杉. 智能优化算法及其MATLAB实例(第2版) [M]. 电子工业出版社, 2016.
[07]张岩, 吴水根. MATLAB优化算法源代码 [M]. 清华大学出版社, 2017.

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 20
 0
- 0


 已为社区贡献9条内容

所有评论(0)