linux系统下ROS调试SICK TIM581激光雷达
·
-
激光雷达的连接
网口连接
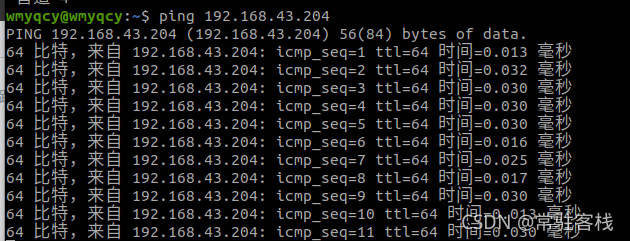
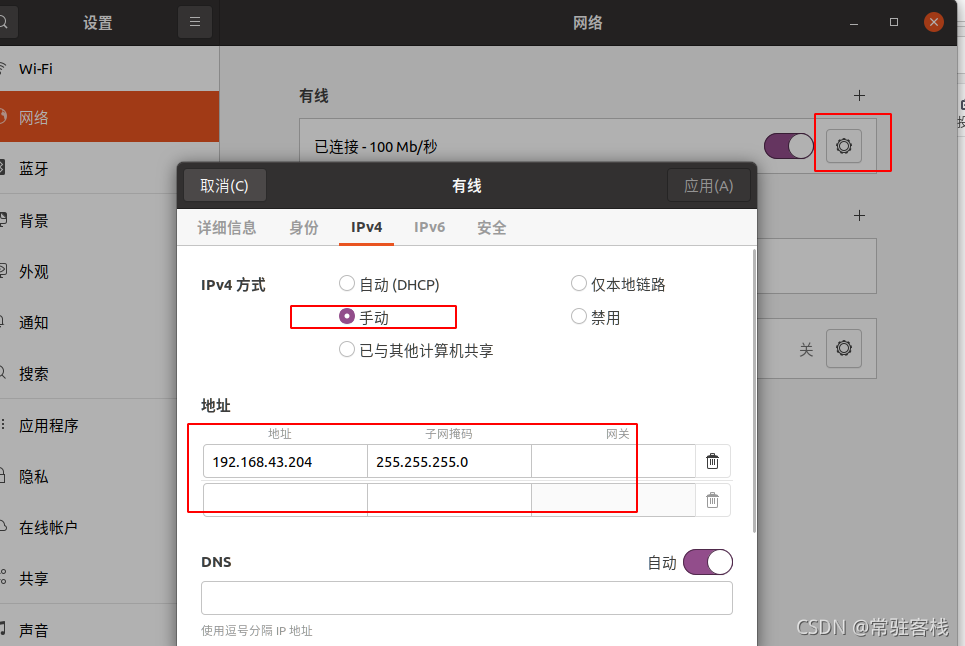 如图所示,连接成功
-
安装软件包:
我用的雷达是Tim581系列
选择功能包sick_tim:支持tim XX系列雷达。
我的软件包是师傅给的,我就没有下载。
需要的可以联系我。
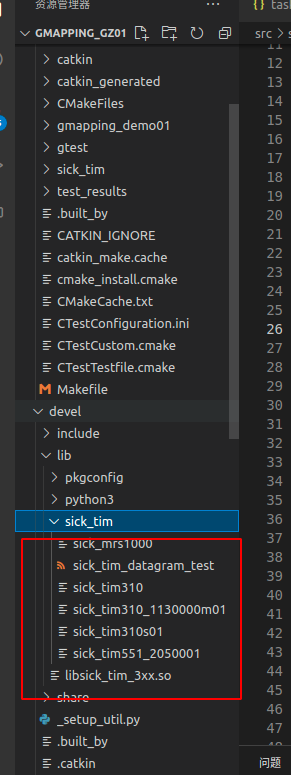
直接把功能包(sick_tim)把复制过去工作空间,然后 catkin_make 编译。
有以下内容,说明你成功了。
 3. 读取激光雷达数据
把value改为激光雷达的IP地址。修改后的启动文件如下所示
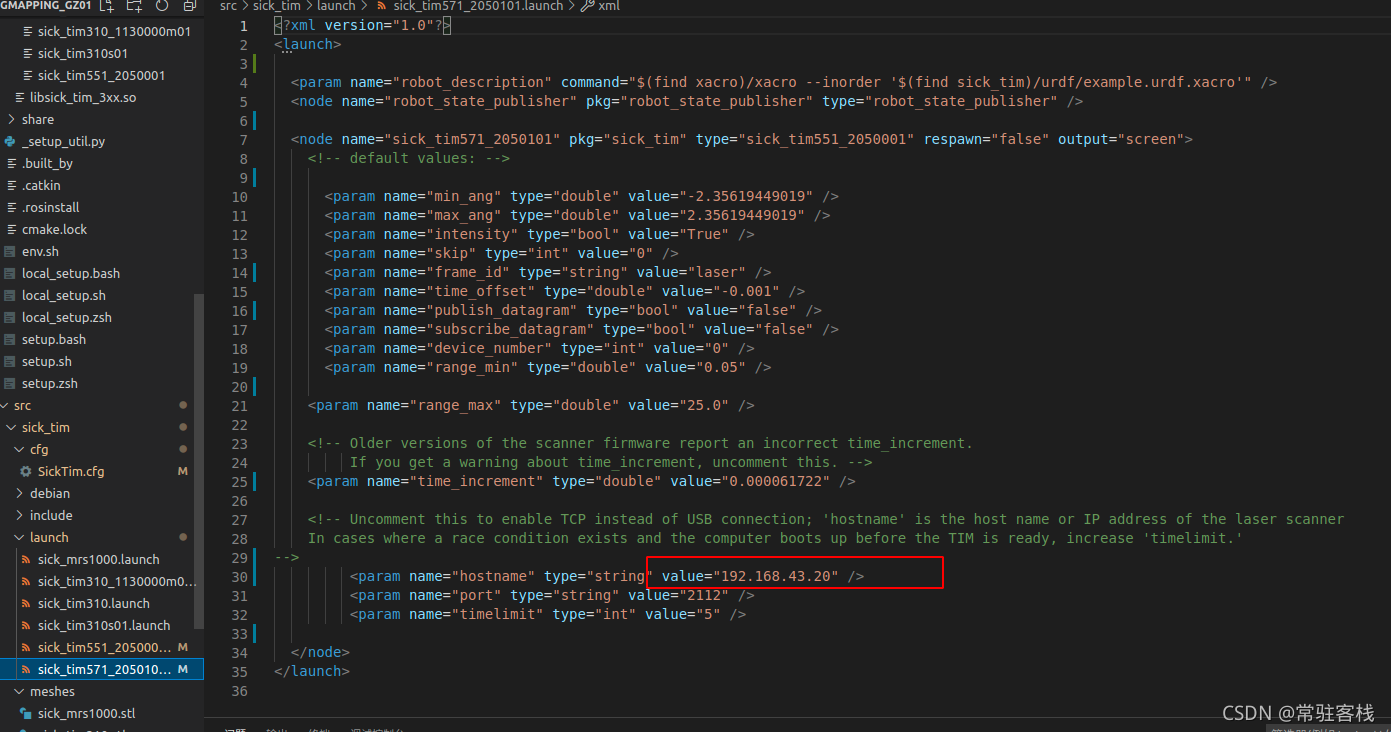
记得source ~/sick_ws/devel/setup.bash
然后: roslaunch sick_tim sick_tim571_2050101.launch
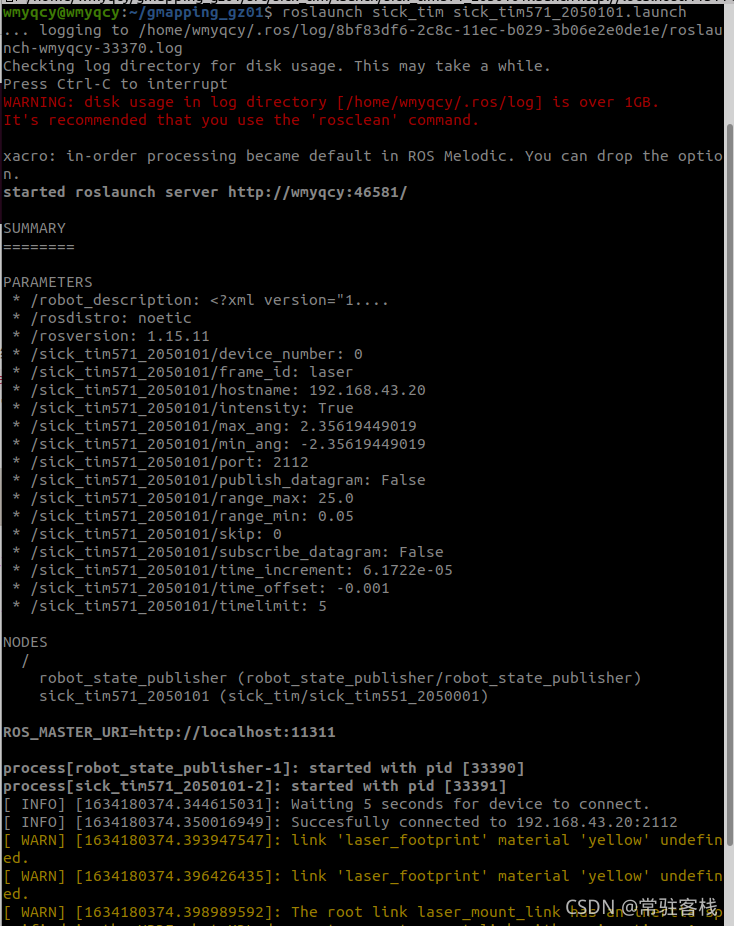 4.启动RVIZ,以及相关配置。
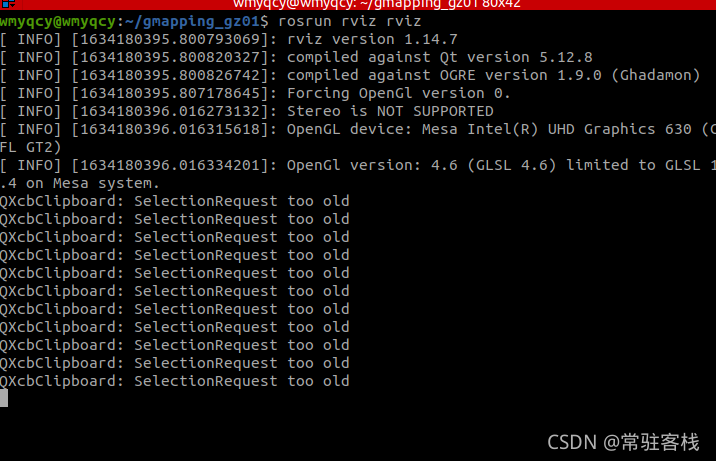
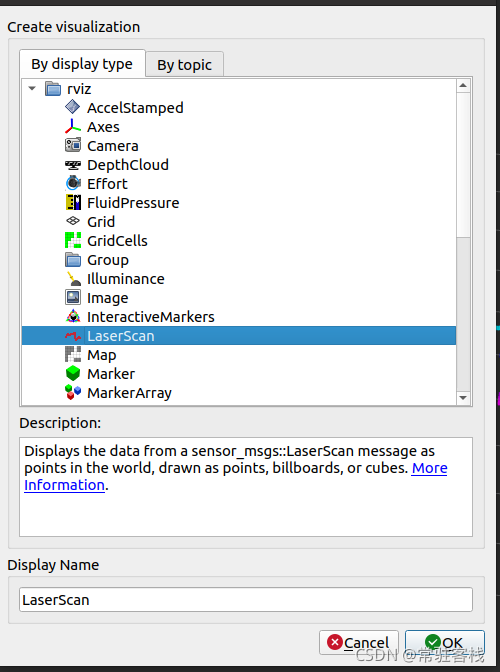
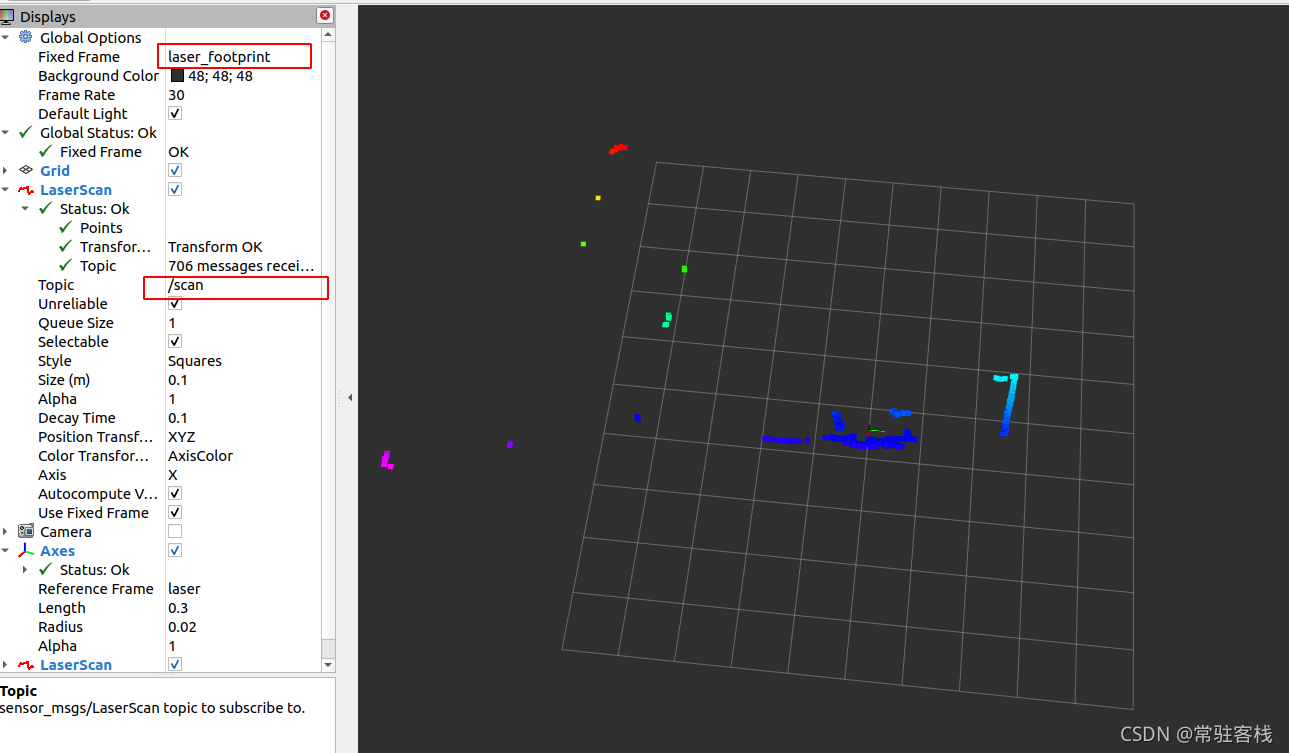
完美收工。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)