基于 iBeacon 蓝牙定位技术的室内导航系统实现方案(附核心代码)
·
本文面向物联网开发工程师、室内定位项目开发者、移动端开发人员,聚焦室内导航落地的核心技术痛点,具体解决 3 类问题:
- 室内 GPS 信号失效场景下,如何通过 iBeacon 实现 1-3 米精度的定位;
- 导航路径规划算法与电子地图数据如何高效融合,避免路径卡顿或偏差;
- 3D 地图与 AR 导航功能落地时,如何解决设备兼容性与实时渲染延迟问题。
二、核心技术原理:iBeacon 室内定位的底层逻辑
iBeacon 基于蓝牙 4.0(BLE)广播协议,通过部署在室内的多个 iBeacon 基站(Beacon Node)与终端设备(如手机、平板)的信号交互实现定位,核心原理为三角定位法,流程如下:
- 信号广播:每个 iBeacon 基站周期性广播包含 UUID(设备唯一标识)、Major(主类编号)、Minor(子类编号)的数据包,广播间隔可配置(通常 100-1000ms);
- 信号采集:终端设备接收多个基站的广播信号,获取信号强度(RSSI,Received Signal Strength Indicator);
- 距离计算:通过 RSSI 与距离的衰减模型(如对数距离路径损耗模型),计算终端到每个基站的直线距离;
- 坐标确定:结合已知的基站物理坐标(预录入电子地图),通过三角定位算法计算终端的实时坐标。
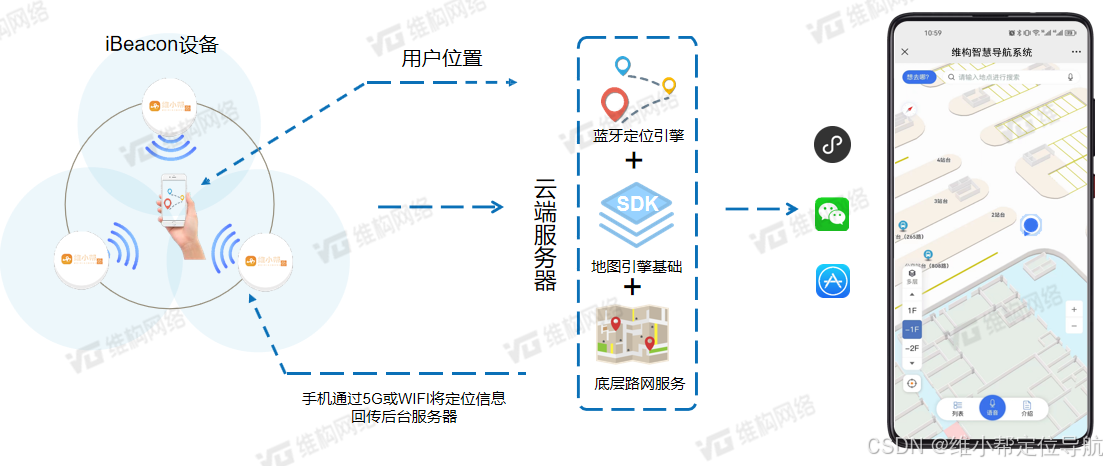
图 1:iBeacon 三角定位原理示意图
三、核心功能实现:从定位到导航的全流程落地
3.1 功能
1:室内电子地图加载与渲染
室内地图是导航的基础,需支持地图缩放、平移、楼层切换,推荐采用OpenLayers(Web 端) 或Mapbox(移动端) 实现,核心思路如下:
- 地图数据格式:采用 GeoJSON 存储室内空间边界、通道、房间、电梯等矢量数据,包含坐标、名称、类型等属性;
- 楼层管理:通过图层(Layer)分层存储不同楼层的地图数据,切换楼层时隐藏当前图层、显示目标楼层图层;
- 坐标校准:将地图坐标与物理坐标(如米)绑定,确保定位坐标与地图位置精准匹配。
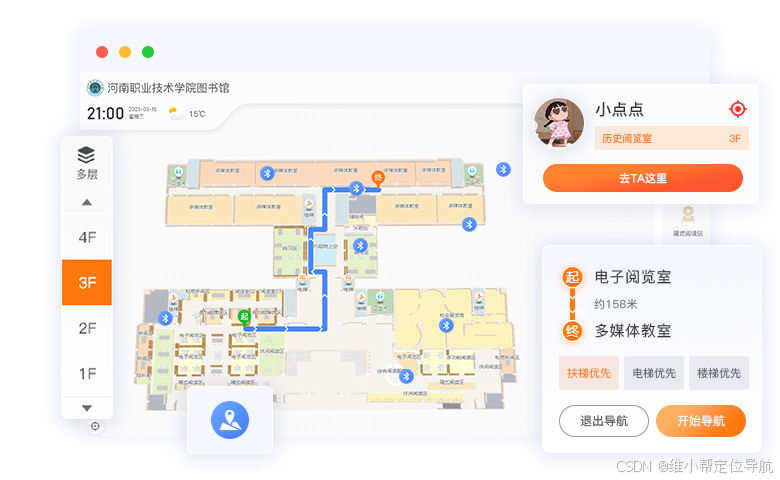
图 2:室内电子地图加载效果示意图
3.2 功能
2:实时定位与路径规划
定位与路径规划是导航的核心,需实现 “实时定位→路径计算→路径引导” 的闭环,关键技术如下:
- 定位优化:通过卡尔曼滤波处理 RSSI 波动,减少定位漂移(如静止时坐标频繁跳动);
- 路径规划算法:采用Dijkstra 算法(适合单源最短路径)或A * 算法(兼顾效率与精度),输入 “起点(当前定位坐标)” 和 “终点(用户选择的 POI)”,计算最优路径;
- 路径引导:将规划后的路径在地图上用特殊样式(如红色实线)渲染,实时更新用户位置,当偏离路径时重新计算。
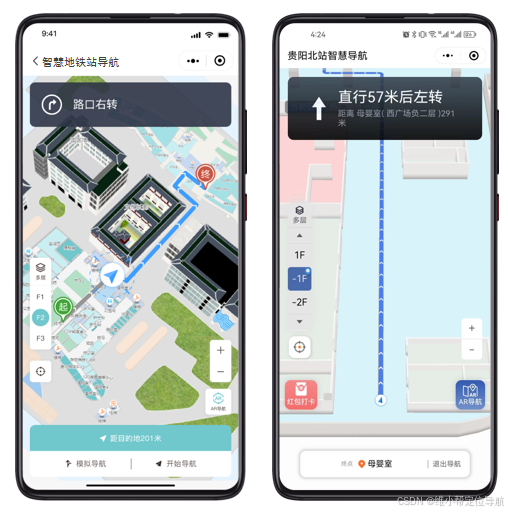
图 3:室内导航路径规划演示图
3.3 功能
3:3D 地图结合 AR 导航
3D+AR 导航提升用户体验,适合复杂室内场景(如大型商场、机场),技术选型如下:
- 3D 地图:采用Three.js(Web 端) 或Unity(移动端) 构建室内 3D 模型,还原天花板、立柱、商铺等细节;
- AR 导航:基于AR.js(Web 端,依赖手机摄像头) 或ARKit/ARCore(移动端原生框架) ,将导航指引(如箭头、距离提示)叠加在实时摄像头画面上;
- 实时同步:确保 3D 模型坐标、AR 画面坐标与定位坐标三者一致,避免画面偏移。
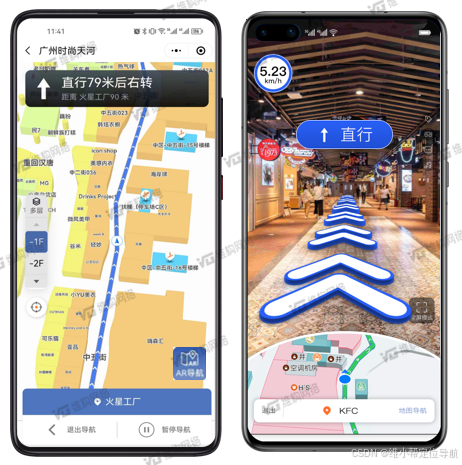
图 4:AR 导航界面示意图
3.4 功能 4:POI 点管理与信息展示
POI(Point of Interest,兴趣点)是室内导航的关键信息载体,需支持 “查询→展示→交互”,实现方案如下:
- POI 数据存储:在数据库(如 MySQL)中存储 POI 信息,包含 ID、名称、坐标、类型(如商铺、电梯、卫生间)、联系方式等;
- POI 查询:支持按名称搜索(如 “搜索咖啡厅”)、按类型筛选(如 “显示所有卫生间”);
- POI 交互:点击地图上的 POI 图标,弹出信息卡片,显示 POI 详情,支持 “设为终点” 触发导航。
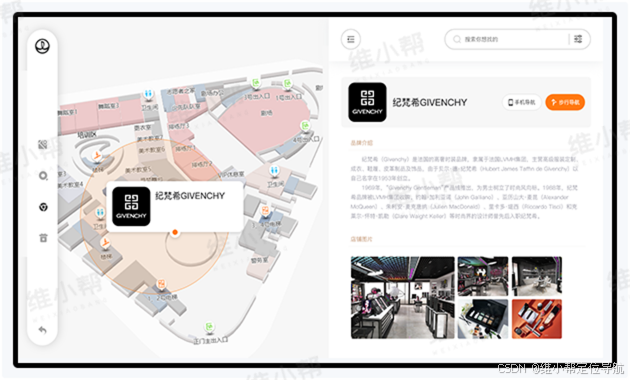
图 5:POI 点信息展示示意图
四、核心代码实现(附注释)
代码 1:iBeacon 信号采集与 RSSI 过滤(Android/Kotlin)
// 初始化蓝牙扫描器,采集iBeacon信号
private val bluetoothScanner = BluetoothAdapter.getDefaultAdapter().bluetoothLeScanner
private val scanCallback = object : ScanCallback() {
    // 存储最近5次RSSI值,用于滤波
    private val rssiList = mutableListOf<Int>()
    private const val FILTER_COUNT = 5 // 滤波窗口大小

    override fun onScanResult(callbackType: Int, result: ScanResult) {
        super.onScanResult(callbackType, result)
        // 解析iBeacon广播数据(UUID、Major、Minor、RSSI)
        val beaconData = parseBeaconData(result.scanRecord?.bytes) ?: return
        val rssi = result.rssi

        // 卡尔曼滤波:保留最近5次RSSI,取平均值减少波动
        rssiList.add(rssi)
        if (rssiList.size > FILTER_COUNT) rssiList.removeFirst()
        val filteredRssi = rssiList.average().toInt()

        // 计算距离(对数距离模型:distance = 10^((abs(RSSI) - A) / (10 * n)))
        // A:1米处RSSI值(通常-55~-45),n:环境衰减系数(通常2~4)
        val distance = Math.pow(10.0, (Math.abs(filteredRssi) - 50) / (10 * 2.5))
        Log.d("Beacon", "UUID:${beaconData.uuid}, 距离:${String.format("%.2f", distance)}米")
    }
}

// 启动蓝牙扫描(需申请BLUETOOTH_SCAN权限)
fun startBeaconScan() {
    val scanSettings = ScanSettings.Builder()
        .setScanMode(ScanSettings.SCAN_MODE_LOW_LATENCY) // 低延迟模式,适合实时定位
        .build()
    bluetoothScanner.startScan(null, scanSettings, scanCallback)
}
代码 2:Dijkstra 算法路径规划(Java)
import java.util.*;

// 图结构:存储室内通道的节点(坐标)与边(节点间距离)
class Graph {
    private Map<String, List<Edge>> adj = new HashMap<>(); // 邻接表:节点ID → 关联边

    // 添加边(如节点A到节点B的通道,距离5米)
    public void addEdge(String fromNodeId, String toNodeId, double distance) {
        adj.computeIfAbsent(fromNodeId, k -> new ArrayList<>()).add(new Edge(toNodeId, distance));
        adj.computeIfAbsent(toNodeId, k -> new ArrayList<>()).add(new Edge(fromNodeId, distance)); // 双向通道
    }

    // Dijkstra算法:计算起点到终点的最短路径
    public List<String> dijkstra(String startNodeId, String endNodeId) {
        // 1. 初始化:距离表(节点ID → 最短距离)、前驱表(节点ID → 前驱节点ID)
        Map<String, Double> dist = new HashMap<>();
        Map<String, String> prev = new HashMap<>();
        PriorityQueue<Node> pq = new PriorityQueue<>(Comparator.comparingDouble(Node::getDistance));

        // 2. 初始化距离(起点为0,其他为无穷大)
        for (String nodeId : adj.keySet()) {
            dist.put(nodeId, nodeId.equals(startNodeId) ? 0.0 : Double.MAX_VALUE);
        }
        pq.add(new Node(startNodeId, 0.0));

        // 3. 遍历优先队列,更新最短距离
        while (!pq.isEmpty()) {
            Node curr = pq.poll();
            if (curr.nodeId.equals(endNodeId)) break; // 到达终点,退出
            if (curr.distance > dist.get(curr.nodeId)) continue; // 跳过非最短路径

            // 遍历邻接节点,更新距离
            for (Edge edge : adj.get(curr.nodeId)) {
                double newDist = curr.distance + edge.distance;
                if (newDist < dist.get(edge.toNodeId)) {
                    dist.put(edge.toNodeId, newDist);
                    prev.put(edge.toNodeId, curr.nodeId);
                    pq.add(new Node(edge.toNodeId, newDist));
                }
            }
        }

        // 4. 回溯前驱表,生成路径(从终点到起点,再反转)
        List<String> path = new ArrayList<>();
        for (String node = endNodeId; node != null; node = prev.get(node)) {
            path.add(node);
        }
        Collections.reverse(path);
        return path;
    }

    // 内部类:边(目标节点ID + 距离)
    static class Edge {
        String toNodeId;
        double distance;
        Edge(String toNodeId, double distance) {
            this.toNodeId = toNodeId;
            this.distance = distance;
        }
    }

    // 内部类:优先队列节点(节点ID + 当前最短距离)
    static class Node {
        String nodeId;
        double distance;
        Node(String nodeId, double distance) {
            this.nodeId = nodeId;
            this.distance = distance;
        }
        double getDistance() { return distance; }
    }
}

// 测试:计算从"1F_电梯口"到"3F_药房"的路径
public class PathPlanningTest {
    public static void main(String[] args) {
        Graph graph = new Graph();
        // 添加室内通道边(示例数据)
        graph.addEdge("1F_电梯口", "1F_走廊1", 5.0);
        graph.addEdge("1F_走廊1", "2F_电梯口", 3.0); // 电梯
        graph.addEdge("2F_电梯口", "2F_走廊2", 6.0);
        graph.addEdge("2F_走廊2", "3F_电梯口", 3.0); // 电梯
        graph.addEdge("3F_电梯口", "3F_药房", 8.0);

        // 计算最短路径
        List<String> path = graph.dijkstra("1F_电梯口", "3F_药房");
        System.out.println("最短路径:" + path); // 输出:[1F_电梯口, 1F_走廊1, 2F_电梯口, 2F_走廊2, 3F_电梯口, 3F_药房]
    }
}
代码 3:室内地图 POI 点加载(JavaScript+OpenLayers)
// 初始化OpenLayers地图(基于Web端)
const map = new ol.Map({
    target: 'map-container', // 地图容器DOMID
    layers: [
        // 加载室内矢量地图图层(GeoJSON数据)
        new ol.layer.Vector({
            source: new ol.source.Vector({
                url: 'indoor_map.geojson', // 室内地图GeoJSON文件路径
                format: new ol.format.GeoJSON()
            })
        })
    ],
    view: new ol.View({
        center: ol.proj.fromLonLat([116.397, 39.908]), // 地图中心点(示例经纬度,实际替换为室内坐标)
        zoom: 18 // 初始缩放级别
    })
});

// 加载POI数据并在地图上渲染
fetch('poi_data.json') // POI数据JSON文件(含ID、名称、坐标、类型)
    .then(response => response.json())
    .then(poiList => {
        poiList.forEach(poi => {
            // 1. 创建POI图标样式
            const poiStyle = new ol.style.Style({
                image: new ol.style.Icon({
                    src: getPoiIcon(poi.type), // 根据POI类型获取图标(如咖啡厅用咖啡图标)
                    size: [30, 30]
                }),
                text: new ol.style.Text({
                    text: poi.name,
                    offsetY: 20, // 文字在图标下方
                    font: '12px sans-serif',
                    fill: new ol.style.Fill({ color: '#333' })
                })
            });

            // 2. 创建POI矢量要素(坐标转换为地图坐标系)
            const poiFeature = new ol.Feature({
                geometry: new ol.geom.Point(ol.proj.fromLonLat(poi.coordinate)), // poi.coordinate:[经度, 纬度]
                name: poi.name,
                type: poi.type,
                id: poi.id
            });
            poiFeature.setStyle(poiStyle);

            // 3. 将POI添加到地图图层
            const poiSource = new ol.source.Vector();
            poiSource.addFeature(poiFeature);
            map.addLayer(new ol.layer.Vector({ source: poiSource }));

            // 4. 绑定POI点击事件:弹出信息卡片
            map.on('click', (e) => {
                map.forEachFeatureAtPixel(e.pixel, (feature) => {
                    if (feature.get('id') === poi.id) {
                        alert(`POI名称:${poi.name}\n类型:${poi.type}\n坐标:${poi.coordinate}`);
                    }
                });
            });
        });
    });

// 辅助函数:根据POI类型返回图标路径
function getPoiIcon(type) {
    switch (type) {
        case 'cafe': return 'icons/cafe.png';
        case 'toilet': return 'icons/toilet.png';
        case 'elevator': return 'icons/elevator.png';
        default: return 'icons/default.png';
    }
}
五、系统架构与部署建议
5.1 整体架构(分层设计)
| 层级 | 核心组件 | 功能职责 |
|---|---|---|
| 感知层 | iBeacon 基站 | 广播蓝牙信号,提供定位基础数据 |
| 终端层 | Android/iOS APP、Web 端 | 采集信号、展示地图、渲染导航界面 |
| 服务层 | 定位引擎、路径规划服务 | 处理定位数据、计算最短路径、管理 POI 数据 |
| 数据层 | MySQL、Redis、GeoJSON 文件 | 存储 POI 数据、定位日志、地图矢量数据 |
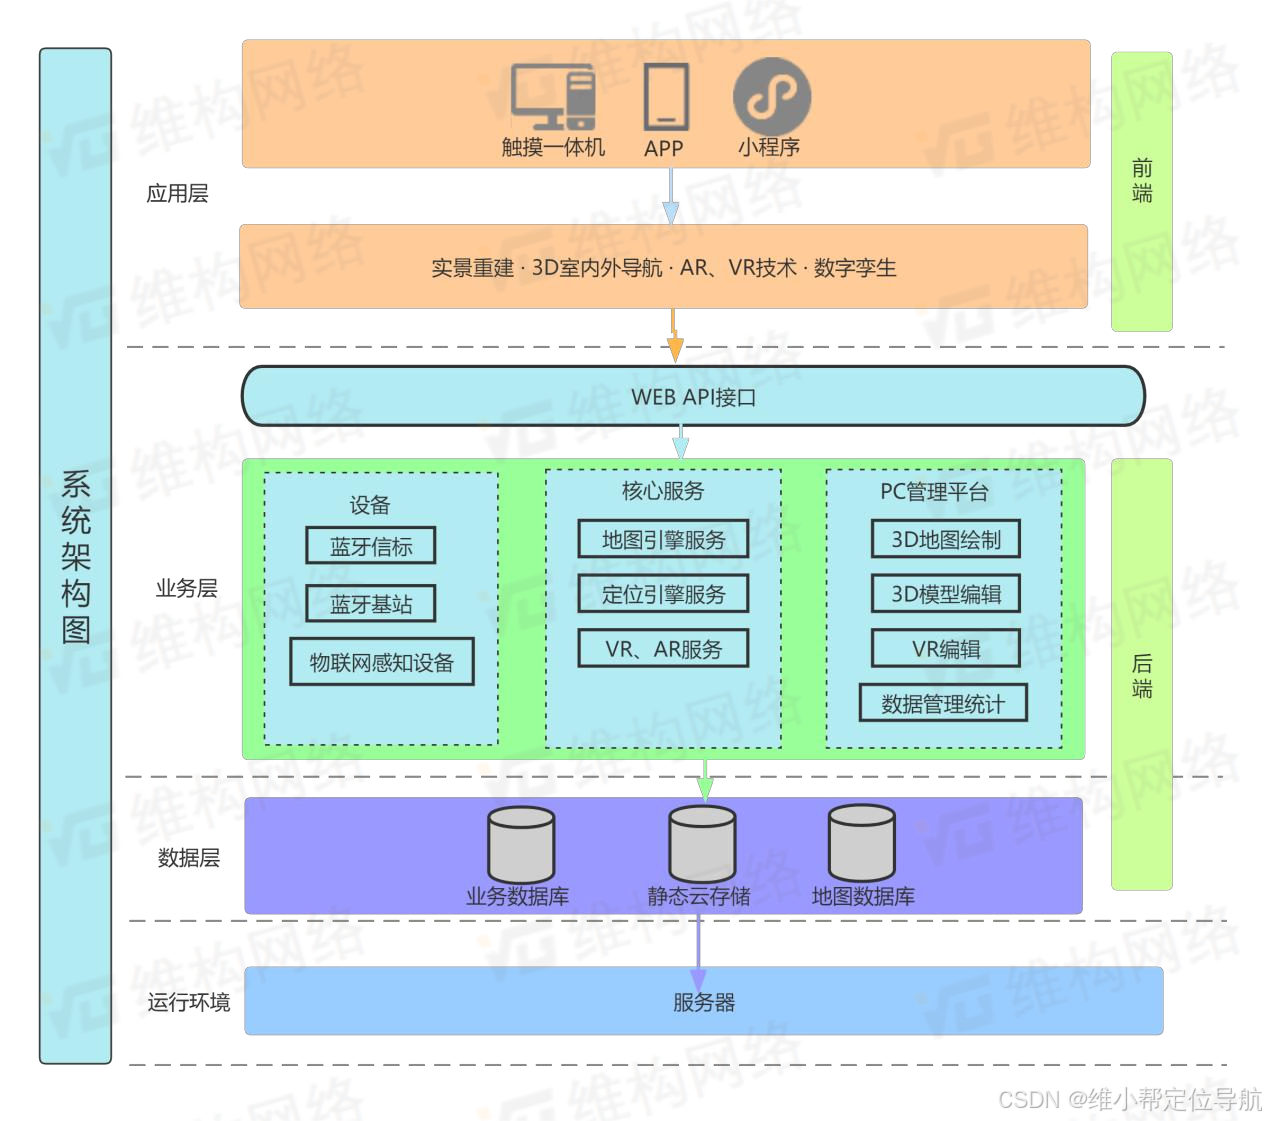
图 6:室内导航系统架构图
5.2 部署注意事项
- iBeacon 基站部署:每隔 5-10 米部署一个,避免遮挡(如立柱、墙体),关键位置(如拐角、电梯口)需加密部署;
- 设备兼容性:移动端需支持蓝牙 4.0 及以上,AR 导航需确保设备支持 ARKit(iOS)或 ARCore(Android);
- 性能优化:路径规划服务采用 Redis 缓存热门路径(如 “电梯口→收银台”),减少重复计算;3D 模型采用轻量化格式(如 GLB),降低渲染压力。

六、应用场景与咨询入口
本方案已在大型商场、三甲医院、交通枢纽(机场 / 高铁站)、地下停车场等场景落地,可根据客户需求定制定位精度(1-3 米)、功能模块(如多楼层导航、紧急疏散指引)。
若您在项目中遇到 iBeacon 部署、地图融合、AR 导航兼容等问题,或需要获取完整的系统 Demo 与技术文档,可通过以下方式咨询:

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 21
 0
- 0


 已为社区贡献9条内容

所有评论(0)