直齿轮副非线性动力学模型,综合啮合误差,采用ODE45龙格库塔算法对动力学响应进行求解
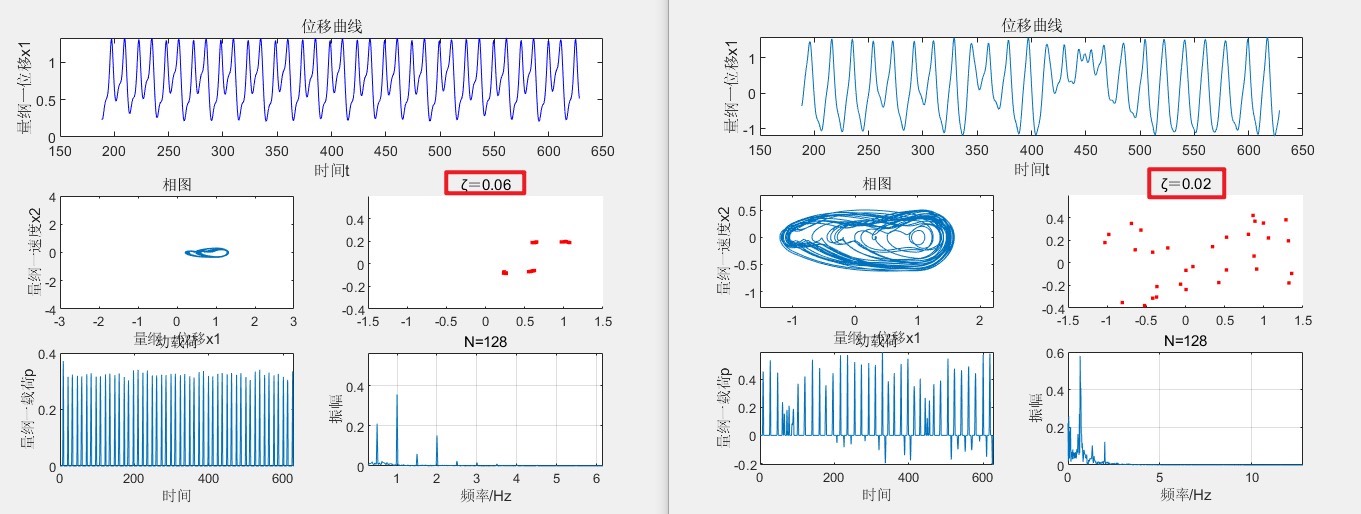
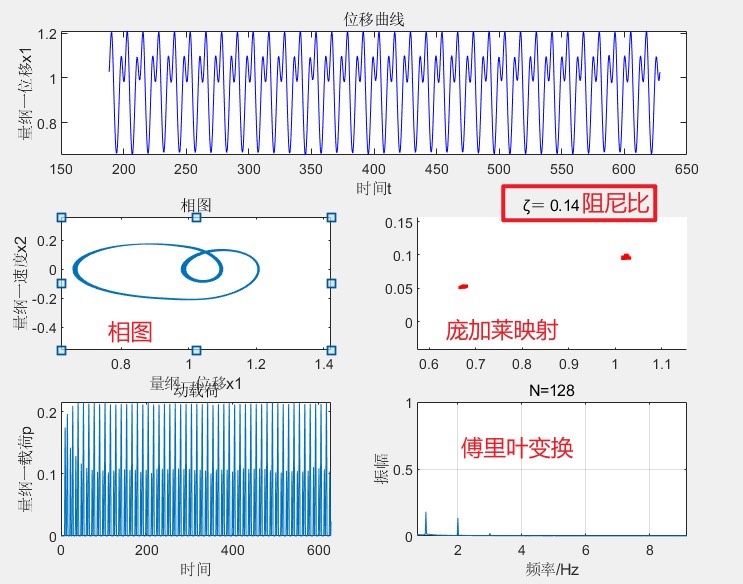
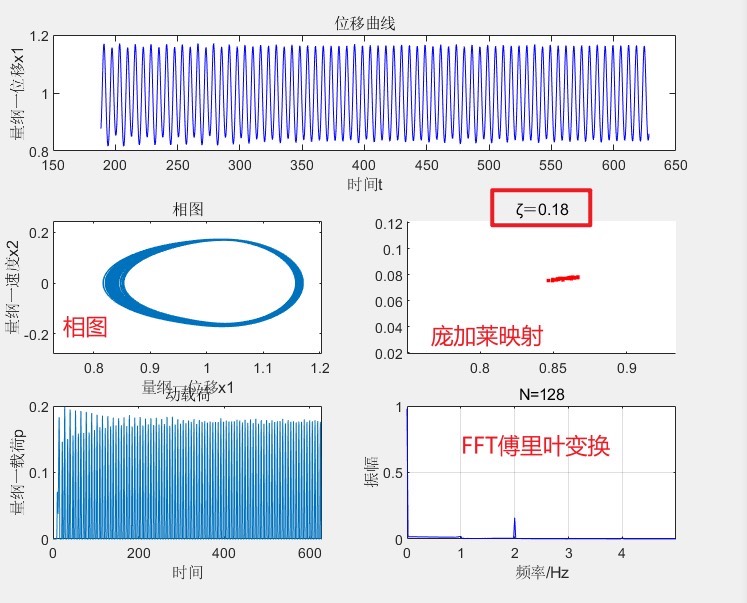
直齿轮副非线性动力学模型,综合啮合误差,采用ODE45龙格库塔算法对动力学响应进行求解。 基于系统的分岔图、相图、Poincaré 映射图以及 FFT频谱图,得到了不同参数下的动力学响应,得到了系统的混沌运动规律。 结合齿轮的动载荷历程,得到了齿轮啮合冲击状态在非冲击、单边冲击以及双边冲击状态之间变化时变化过程与系统参数之间的关系。
直齿轮这玩意儿看起来结构简单,实际运行时那叫一个热闹。非线性刚度、间隙带来的冲击、时变的啮合误差,这些因素搅和在一起直接让系统动力学变得跟过山车似的。咱们今天直接上手撸代码,看看这齿轮副到底能疯成啥样。
先来整个动力学模型的核心微分方程:
function dx = gear_system(t,x)
    % 系统参数
    omega = 1.2;   % 输入转速
    zeta = 0.07;   % 阻尼比
    Fm = 0.3;      % 平均载荷
    delta = 0.05;  % 齿侧间隙

    % 非线性函数
    if x(1) > delta
        fn = x(1) - delta;
    elseif x(1) < -delta
        fn = x(1) + delta;
    else
        fn = 0;
    end

    % 综合啮合误差(简化为正弦扰动)
    epsilon = 0.02*sin(2*pi*omega*t);

    % 动力学方程
    dx = zeros(2,1);
    dx(1) = x(2);
    dx(2) = Fm - 2*zeta*x(2) - fn - 0.5*x(1)^3 + 0.1*epsilon;
end这段代码的玄机全在fn这个分段函数里——它完美模拟了齿轮副接触分离时的刚度突变。那个立方项x(1)^3可不是为了装逼,它实实在在地反映了材料非线性特性。注意看epsilon那行,我们用正弦波模拟了实际加工中的齿形误差,这对后续出现混沌现象至关重要。
上硬菜跑个仿真试试:
% 数值求解
tspan = [0 200];
x0 = [0.1; 0];  % 初始条件
options = odeset('RelTol',1e-6,'AbsTol',1e-8);
[t,x] = ode45(@gear_system, tspan, x0, options);

% 截取稳态响应(前50秒是瞬态过程)
index = find(t>50);
t = t(index);
x = x(index,:);
这里有个坑要注意:仿真时间必须足够长才能捕捉到混沌行为,但太长了计算量爆炸。我们折中取200秒,然后截掉前四分之一的数据来排除瞬态过程。
直齿轮副非线性动力学模型,综合啮合误差,采用ODE45龙格库塔算法对动力学响应进行求解。 基于系统的分岔图、相图、Poincaré 映射图以及 FFT频谱图,得到了不同参数下的动力学响应,得到了系统的混沌运动规律。 结合齿轮的动载荷历程,得到了齿轮啮合冲击状态在非冲击、单边冲击以及双边冲击状态之间变化时变化过程与系统参数之间的关系。
接下来画个分岔图看看参数影响:
% 分岔图绘制
omega_range = 0.8:0.01:1.5;  % 转速扫描范围
poincare_points = cell(length(omega_range),1);

parfor i = 1:length(omega_range)
    % 修改参数并求解
    omega = omega_range(i);
    [~,x_temp] = ode45(@(t,x)gear_system(t,x,omega), [0 500], [0;0]);

    % 提取庞加莱截面点
    x_steady = x_temp(end-2000:end,:);
    phase = mod(omega*t, 2*pi);
    idx = find(abs(diff(phase))>pi);
    poincare_points{i} = x_steady(idx,1);
end

% 可视化
figure
hold on
for i = 1:length(omega_range)
    plot(omega_range(i)*ones(size(poincare_points{i})), poincare_points{i}, 'k.', 'MarkerSize',4)
end
xlabel('输入转速 \omega'); ylabel('位移极值')
跑完这段代码你会看到转速超过1.2之后,原本整齐的点阵突然炸开成云雾状——这就是典型的通往混沌之路。有意思的是在ω=1.35附近会出现周期窗口,说明混沌运动也不是铁板一块。
再看个双边冲击的相轨迹:
% 特定参数下的相图
omega = 1.4;  % 混沌参数
[t,x] = ode45(@gear_system, [0 500], [0;0]);

% 绘制相轨迹
figure
plot(x(2000:end,1), x(2000:end,2))
xlabel('位移'); ylabel('速度')
title('混沌状态相轨迹')
这时候的相图不再是规整的闭合曲线,而是开始出现毛边和分形结构。用FFT分析频谱会看到连续宽带谱,这是区别周期运动的重要标志。
当载荷Fm超过0.5时,系统会频繁切换冲击状态。这个转变过程可以通过监测齿面接触力来捕捉:
% 冲击状态检测
contact_force = arrayfun(@(i) gear_contact_force(x(i,1), delta), 1:size(x,1));

figure
plot(t, contact_force)
ylabel('接触力'); xlabel('时间')
title('双边冲击状态演变')
当接触力曲线开始出现正负交替的尖峰时,说明齿轮正在经历"接触-分离-反向接触"的恶性循环。这种状态下齿面点蚀风险会指数级上升,实测中伴随明显的高频噪声。
搞明白这些非线性特征对实际应用太重要了。比如在设计阶段,可以通过调整阻尼比zeta来扩大安全运行区。下次遇到齿轮箱异响别急着换零件,说不定调个装配间隙就能让系统从混沌区逃逸出来。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献10条内容

所有评论(0)