锂电池SOC估计:扩展卡尔曼滤波在实际数据中的应用
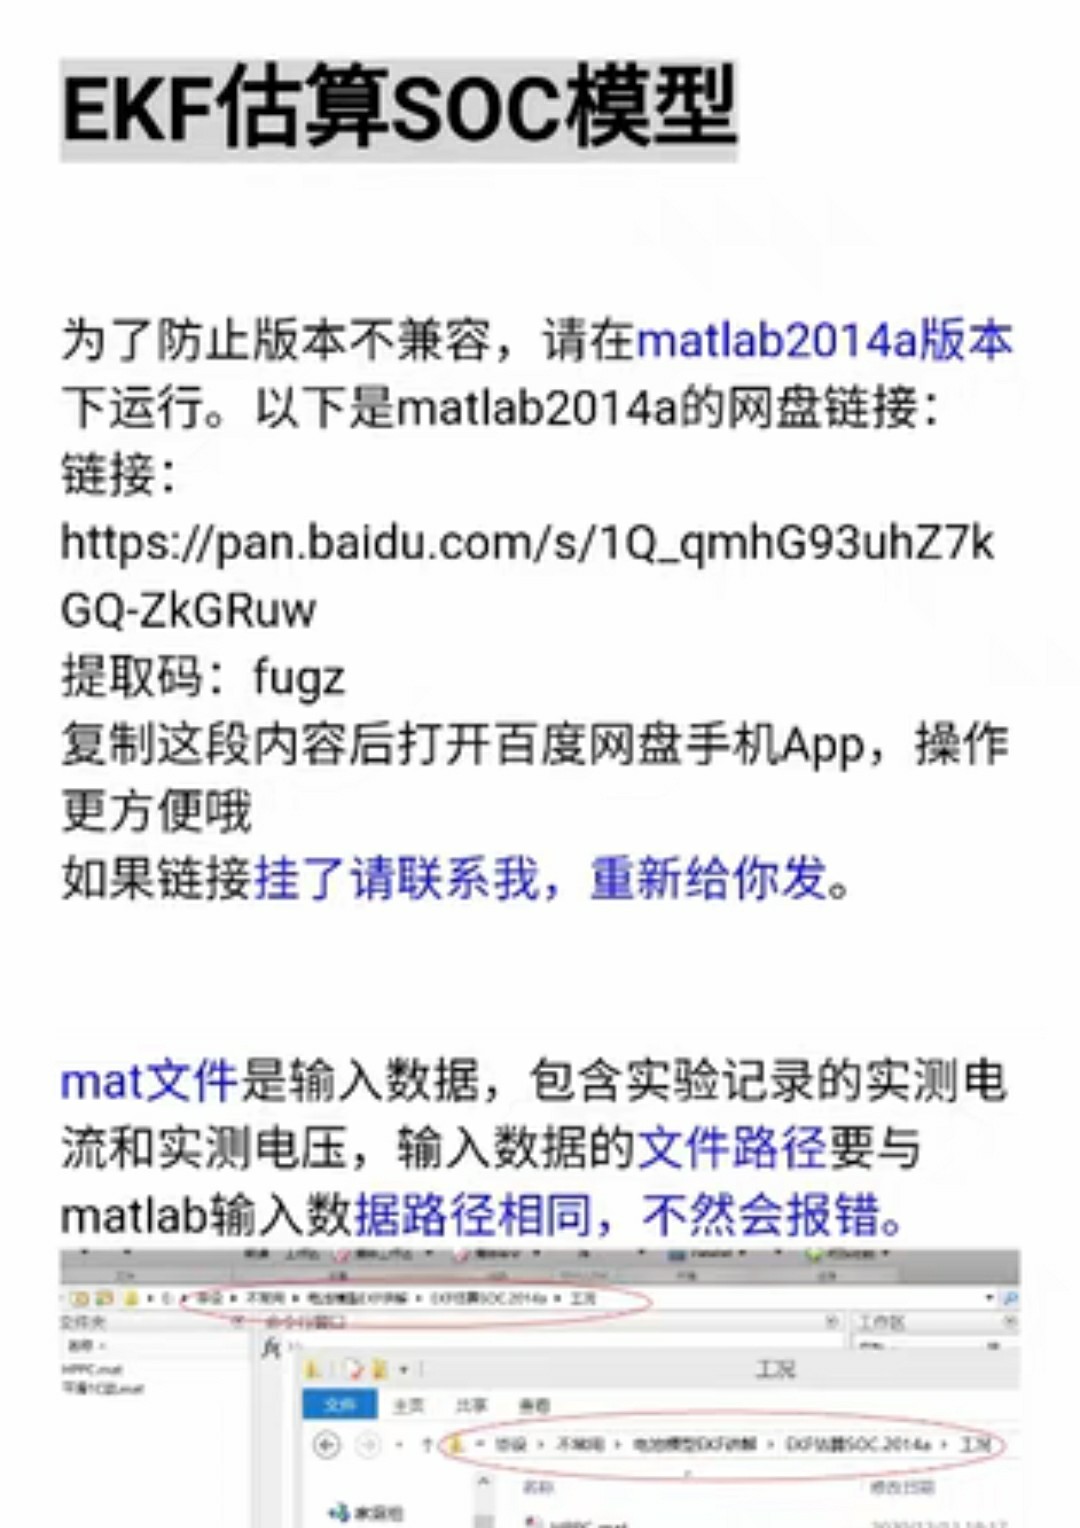
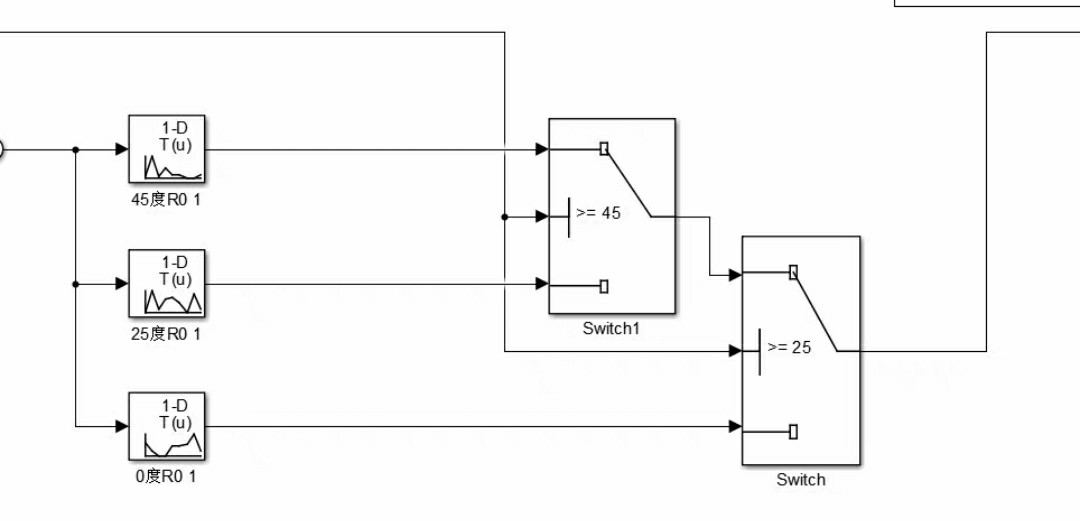
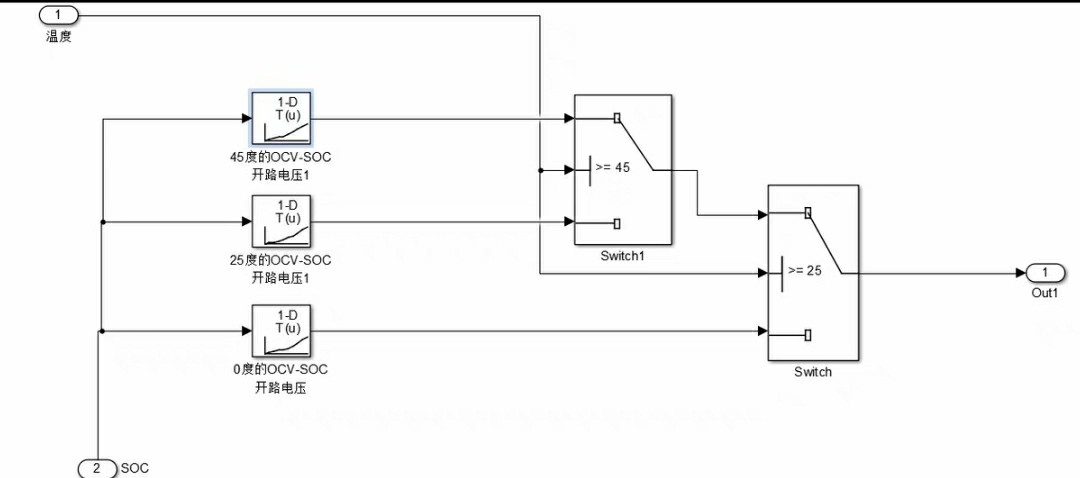
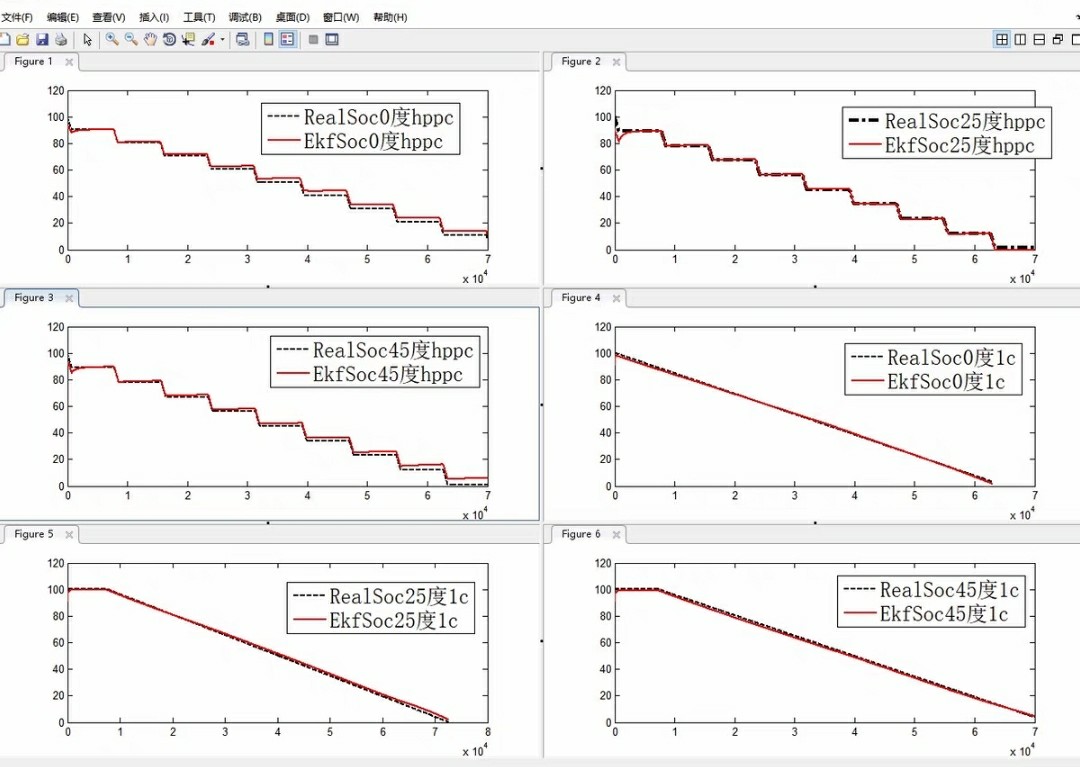
锂电池SOC估计扩展卡尔曼滤波估算SOC 采用马里兰官网公开的数据 三种温度:0 25 45 三套查表离线参数 两种工况:HPPC 1C放电
在锂电池管理系统(BMS)中,准确估算电池的荷电状态(SOC)至关重要。今天咱们就来聊聊用扩展卡尔曼滤波(EKF)估算SOC,并结合马里兰官网公开数据的有趣实践。
数据基础
本次采用马里兰官网公开的数据,数据涵盖了三种温度条件:0℃、25℃和45℃。不同温度对锂电池的性能影响显著,所以这三种温度的数据能很好地模拟不同环境下电池的特性。同时,还有两套不同的工况数据:HPPC(Hybrid Pulse Power Characterization)和1C放电。HPPC工况常用于评估电池的动态性能,而1C放电则是一种标准的恒定电流放电工况,这两种工况能从不同角度反映电池在实际使用中的状态变化。
离线参数准备
为了更好地配合EKF算法,准备了三套查表离线参数。这些参数就像是算法的“指南针”,帮助算法更精准地在复杂的电池状态空间中导航。
扩展卡尔曼滤波算法简述
EKF算法是基于非线性系统的一种滤波算法,它通过对非线性函数进行一阶泰勒展开来近似线性化,从而将卡尔曼滤波应用于非线性系统。在锂电池SOC估算中,电池的动态模型是非线性的,所以EKF算法就派上了大用场。
以下是简化后的EKF算法Python代码示例(以估算SOC为例,实际应用中需结合电池具体模型完善):
import numpy as np

# 初始化参数
x_hat = np.array([0.5])  # 初始SOC估计值
P = np.array([[0.1]])  # 初始协方差矩阵
Q = np.array([[0.001]])  # 过程噪声协方差
R = np.array([[0.01]])  # 测量噪声协方差

# 假设的系统模型函数(这里简化示意)
def f(x):
    return x

# 假设的测量模型函数(这里简化示意)
def h(x):
    return x

for k in range(100):  # 假设进行100次迭代
    # 预测步骤
    x_hat_minus = f(x_hat)
    P_minus = P + Q

    # 更新步骤
    K = P_minus.dot(np.linalg.inv(h(P_minus).dot(h(P_minus).T) + R))
    z = np.random.randn()  # 模拟测量值
    x_hat = x_hat_minus + K.dot(z - h(x_hat_minus))
    P = (np.eye(1) - K.dot(h(P_minus))).dot(P_minus)

print("最终SOC估计值:", x_hat[0])
代码分析
- 初始化部分:我们设定了初始的SOC估计值
x_hat,初始协方差矩阵P,过程噪声协方差Q以及测量噪声协方差R。这些初始值的设定会影响算法收敛速度和估计精度。例如,如果P初始值过大,可能导致算法收敛较慢;Q和R的值则需要根据实际电池测量噪声和系统动态特性进行调整。 - 系统与测量模型函数:这里的
f(x)和h(x)是简化后的模型函数。在实际锂电池模型中,f(x)会包含电池的状态转移方程,例如考虑电池内阻、电流等因素对SOC的影响;h(x)则是测量方程,用于将SOC与可测量的电量、电压等联系起来。 - 预测与更新步骤:预测步骤通过系统模型函数
f(x)预测下一个时刻的状态xhatminus,并更新协方差矩阵Pminus。更新步骤根据测量值z,通过卡尔曼增益K来修正预测值,得到更准确的估计值xhat,同时更新协方差矩阵P。
结合实际数据的应用
将上述EKF算法与我们准备的三种温度、两套工况的数据相结合。在不同温度下,锂电池的内阻、容量等特性会发生变化,这就需要我们根据不同温度对应的离线参数来调整EKF算法。例如,在低温(0℃)时,电池内阻增大,可能需要适当调整过程噪声协方差Q,以适应电池动态特性的变化。
在不同工况下,电池的充放电电流模式不同,这也会影响SOC的估算。对于HPPC工况,由于其脉冲式的电流变化,算法需要更快速地响应电池状态变化;而1C放电工况相对稳定,算法在跟踪SOC变化时相对容易一些。
通过对这些数据和工况的分析与处理,利用扩展卡尔曼滤波算法,我们能够更准确地估算锂电池在不同条件下的SOC,为锂电池的高效管理和安全使用提供有力支持。
以上就是关于锂电池SOC估计中扩展卡尔曼滤波结合实际数据应用的一些探讨,希望能给对这方面感兴趣的小伙伴一些启发。后续还可以进一步优化算法、深入分析不同参数对结果的影响,让SOC估算更加精准。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献7条内容

所有评论(0)