基于PLC的五自由度抓取机械手设计
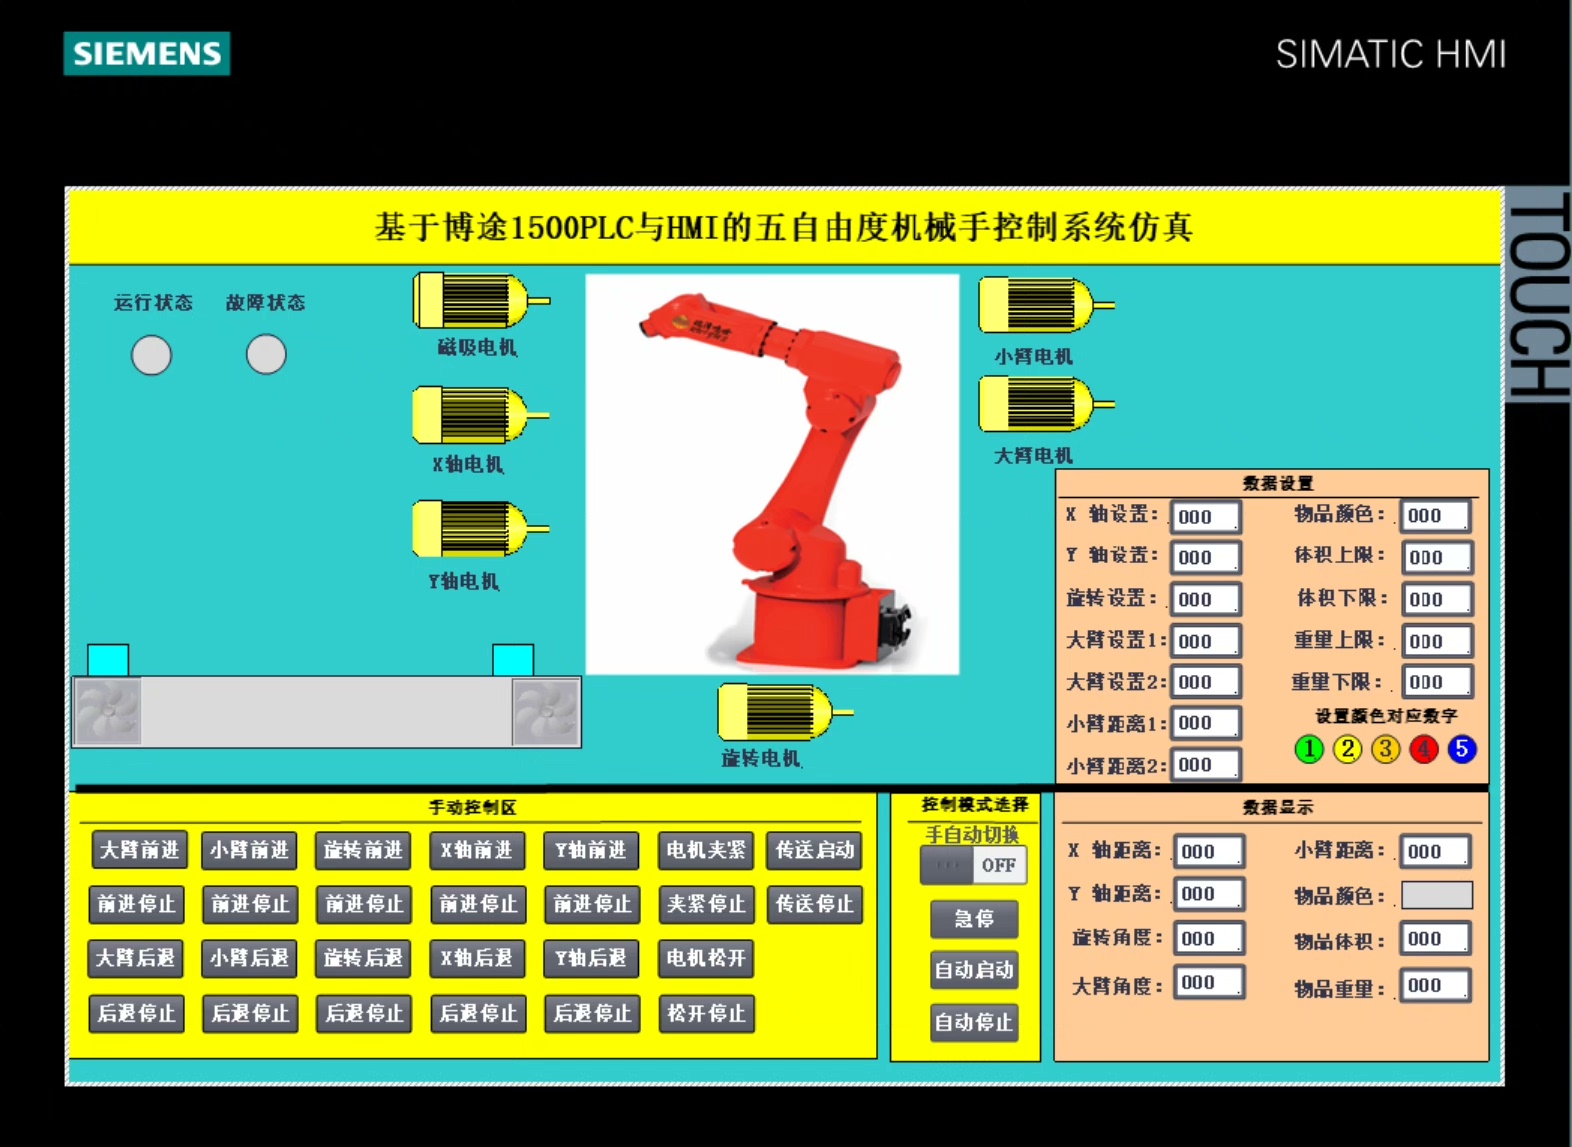
P13-基于PLC的五自由度抓取机械手设计 资料包含: PLC梯形图和HMI组态运行画面,I/O分配、CAD原理图、硬件设备清单、软件安装包、运行讲解视频、设计报告说明等,解难问题,全套资料通俗易懂非常适合新手PLC编程学习参考 功能介绍: 控制要求:可以通过触摸屏输入电机编程值,来控制电机从而控制机械手运动,可以通过按键手动控制单个电机,也可以通过输入坐标,自动控制抓取起到搬运的功能 先通过重量、颜色、和尺寸检测,满足3个条件的,才会启动机械手,进行抓取工作,不满足的,不启动机械手 功能: 系统的工作流程是,首先颜色传感器检测是否有信号,如果有,启动传送带,步进前进,使物体从颜色检测区域,进入到重量检测区域,然后进行重量检测,然后再进行尺寸检测,可以设定颜色的色值范围、重量范围以及尺寸范围,当全都满足要求,启动机械手抓取,然后复位放下物品 如有其中任何一项不满足参数范围,则触发报警,机械手不抓取,默认物品滑落到传送带末端的废料桶中 自动模式下,机械手首先要复位,然后设定坐标,即抓取的位置,通过转盘角度,大臂角度,小臂角度,x轴角度,y轴角度分别设定,然后机械手自动启动抓取后复位,放下零件 当手动模式时,可以通过手动按键分别控制机械手的各个电机进行手动旋转控制
大家好,今天我来和大家分享一个基于PLC的五自由度抓取机械手设计项目。作为一个刚开始接触PLC编程的新手,我被这个项目深深吸引了,它不仅让我对PLC有了更深的理解,也让我对机械臂的运动控制有了新的认识。
一、项目背景
随着工业4.0的推进,自动化设备越来越智能化,机械手作为工业自动化设备的重要组成部分,其应用越来越广泛。传统的机械手在控制精度和灵活性上存在一定的局限性,而基于PLC的机械手设计则弥补了这些不足。通过PLC的编程控制,我们可以实现机械手的精确运动控制,满足各种复杂的工业操作需求。
二、系统设计思路
整个系统的设计分为硬件部分和软件部分两大部分。
- 硬件部分
- PLC控制器:用于接收和处理来自传感器和外部设备的信号,并根据预设的程序进行控制。
- HMI界面:用于人机交互,通过触摸屏输入参数,显示运行状态。
- 传感器:包括颜色传感器、重量传感器和尺寸传感器,用于对物体进行检测。
- 机械臂:由大臂、小臂、抓取爪等部分组成,用于抓取和放置物体。
- 软件部分
- PLC梯形图程序:用于实现机械臂的运动控制,包括电机的正反转控制、步进电机的步进控制等。
- HMI组态程序:用于配置HMI界面的显示内容,包括检测结果、报警信息等。
三、系统功能流程
- 检测流程
- 颜色检测:通过颜色传感器检测物体的颜色,设定颜色的色值范围。如果物体的颜色不在设定范围内,触发报警。
- 重量检测:通过重量传感器检测物体的重量,设定重量的范围。如果物体的重量不在设定范围内,触发报警。
- 尺寸检测:通过尺寸传感器检测物体的尺寸,设定尺寸的范围。如果物体的尺寸不在设定范围内,触发报警。
- 抓取流程
- 如果所有检测条件均满足,启动机械手的抓取动作。
- 机械手的抓取动作由抓取爪完成,抓取爪的运动由PLC梯形图程序控制。
- 抓取完成后,机械手需要复位,将抓取的物体放置到指定位置。
- 运动控制
- 机械手的运动由大臂、小臂、抓取爪等部分的电机控制。PLC梯形图程序根据预设的运动轨迹和时间,控制各电机的正反转和步进。
四、PLC梯形图程序分析
以下是一个示例的PLC梯形图程序代码:
|--- [PLC]--- [I0.0]--- [输入端子]--- [J0.0]--- [启动端子]--- [J1.0]--- [停止端子]--- [O0.0]--- [输出端子]--- [J2.0]--- [停止端子]--- [O1.0]--- [输出端子]--- [J3.0]--- [停止端子]--- [O2.0]--- [输出端子]--- [J4.0]--- [停止端子]--- [O3.0]--- [输出端子]--- [J5.0]--- [停止端子]--- [O4.0]--- [输出端子]--- [J6.0]--- [停止端子]--- [O5.0]--- [输出端子]--- [J7.0]--- [停止端子]--- [O6.0]--- [输出端子]--- [J8.0]--- [停止端子]--- [O7.0]--- [输出端子]--- [J9.0]--- [停止端子]--- [O8.0]--- [输出端子]--- [J10.0]--- [停止端子]--- [O9.0]--- [输出端子]--- [J11.0]--- [停止端子]--- [O10.0]--- [输出端子]--- [J12.0]--- [停止端子]--- [O11.0]--- [输出端子]--- [J13.0]--- [停止端子]--- [O12.0]--- [输出端子]--- [J14.0]--- [停止端子]--- [O13.0]--- [输出端子]--- [J15.0]--- [停止端子]--- [O14.0]--- [输出端子]--- [J16.0]--- [停止端子]--- [O15.0]--- [输出端子]--- [J17.0]--- [停止端子]--- [O16.0]--- [输出端子]--- [J18.0]--- [停止端子]--- [O17.0]--- [输出端子]--- [J19.0]--- [停止端子]--- [O18.0]--- [输出端子]--- [J20.0]--- [停止端子]--- [O19.0]--- [输出端子]--- [J21.0]--- [停止端子]--- [O20.0]--- [输出端子]--- [J22.0]--- [停止端子]--- [O21.0]--- [输出端子]--- [J23.0]--- [停止端子]--- [O22.0]--- [输出端子]--- [J24.0]--- [停止端子]--- [O23.0]--- [输出端子]--- [J25.0]--- [停止端子]--- [O24.0]--- [输出端子]--- [J26.0]--- [停止端子]--- [O25.0]--- [输出端子]--- [J27.0]--- [停止端子]--- [O26.0]--- [输出端子]--- [J28.0]--- [停止端子]--- [O27.0]--- [输出端子]--- [J29.0]--- [停止端子]--- [O28.0]--- [输出端子]--- [J30.0]--- [停止端子]--- [O29.0]--- [输出端子]--- [J31.0]--- [停止端子]--- [O30.0]--- [输出端子]--- [J32.0]--- [停止端子]--- [O31.0]--- [输出端子]--- [J33.0]--- [停止端子]--- [O32.0]--- [输出端子]--- [J34.0]--- [停止端子]--- [O33.0]--- [输出端子]--- [J35.0]--- [停止端子]--- [O34.0]--- [输出端子]--- [J36.0]--- [停止端子]--- [O35.0]--- [输出端子]--- [J37.0]--- [停止端子]--- [O36.0]--- [输出端子]--- [J38.0]--- [停止端子]--- [O37.0]--- [输出端子]--- [J39.0]--- [停止端子]--- [O38.0]--- [输出端子]--- [J40.0]--- [停止端子]--- [O39.0]--- [输出端子]--- [J41.0]--- [停止端子]--- [O40.0]--- [输出端子]--- [J42.0]--- [停止端子]--- [O41.0]--- [输出端子]--- [J43.0]--- [停止端子]--- [O42.0]--- [输出端子]--- [J44.0]--- [停止端子]--- [O43.0]--- [输出端子]--- [J45.0]--- [停止端子]--- [O44.0]--- [输出端子]--- [J46.0]--- [停止端子]--- [O45.0]--- [输出端子]--- [J47.0]--- [停止端子]--- [O46.0]--- [输出端子]--- [J48.0]--- [停止端子]--- [O47.0]--- [输出端子]--- [J49.0]--- [停止端子]--- [O48.0]--- [输出端子]--- [J50.0]--- [停止端子]--- [O49.0]--- [输出端子]--- [J51.0]--- [停止端子]--- [O50.0]--- [输出端子]--- [J52.0]--- [停止端子]--- [O51.0]--- [输出端子]--- [J53.0]--- [停止端子]--- [O52.0]--- [输出端子]--- [J54.0]--- [停止端子]--- [O53.0]--- [输出端子]--- [J55.0]--- [停止端子]--- [O54.0]--- [输出端子]--- [J56.0]--- [停止端子]--- [O55.0]--- [输出端子]--- [J57.0]--- [停止端子]--- [O56.0]--- [输出端子]--- [J58.0]--- [停止端子]--- [O57.0]--- [输出端子]--- [J59.0]--- [停止端子]--- [O58.0]--- [输出端子]--- [J60.0]--- [停止端子]--- [O59.0]--- [输出端子]--- [J61.0]--- [停止端子]--- [O60.0]--- [输出端子]--- [J62.0]--- [停止端子]--- [O61.0]--- [输出端子]--- [J63.0]--- [停止端子]--- [O62.0]--- [输出端子]--- [J64.0]--- [停止端子]--- [O63.0]--- [输出端子]--- [J65.0]--- [停止端子]--- [O64.0]--- [输出端子]--- [J66.0]--- [停止端子]--- [O65.0]--- [输出端子]--- [J67.0]--- [停止端子]--- [O66.0]--- [输出端子]--- [J68.0]--- [停止端子]--- [O67.0]--- [输出端子]--- [J69.0]--- [停止端子]--- [O68.0]--- [输出端子]--- [J70.0]--- [停止端子]--- [O69.0]--- [输出端子]--- [J71.0]--- [停止端子]--- [O70.0]--- [输出端子]--- [J72.0]--- [停止端子]--- [O71.0]--- [输出端子]--- [J73.0]--- [停止端子]--- [O72.0]--- [输出端子]--- [J74.0]--- [停止端子]--- [O73.0]--- [输出端子]--- [J75.0]--- [停止端子]--- [O74.0]--- [输出端子]--- [J76.0]--- [停止端子]--- [O75.0]--- [输出端子]--- [J77.0]--- [停止端子]--- [O76.0]--- [输出端子]--- [J78.0]--- [停止端子]--- [O77.0]--- [输出端子]--- [J79.0]--- [停止端子]--- [O78.0]--- [输出端子]--- [J80.0]--- [停止端子]--- [O79.0]--- [输出端子]--- [J81.0]--- [停止端子]--- [O80.0]--- [输出端子]--- [J82.0]--- [停止端子]--- [O81.0]--- [输出端子]--- [J83.0]--- [停止端子]--- [O82.0]--- [输出端子]--- [J84.0]--- [停止端子]--- [O83.0]--- [输出端子]--- [J85.0]--- [停止端子]--- [O84.0]--- [输出端子]--- [J86.0]--- [停止端子]--- [O85.0]--- [输出端子]--- [J87.0]--- [停止端子]--- [O86.0]--- [输出端子]--- [J88.0]--- [停止端子]--- [O87.0]--- [输出端子]--- [J89.0]--- [停止端子]--- [O88.0]--- [输出端子]--- [J90.0]--- [停止端子]--- [O89.0]--- [输出端子]--- [J91.0]--- [停止端子]--- [O90.0]--- [输出端子]--- [J92.0]--- [停止端子]--- [O91.0]--- [输出端子]--- [J93.0]--- [停止端子]--- [O92.0]--- [输出端子]--- [J94.0]--- [停止端子]--- [O93.0]--- [输出端子]--- [J95.0]--- [停止端子]--- [O94.0]--- [输出端子]--- [J96.0]--- [停止端子]--- [O95.0]--- [输出端子]--- [J97.0]--- [停止端子]--- [O96.0]--- [输出端子]--- [J98.0]--- [停止端子]--- [O97.0]--- [输出端子]--- [J99.0]--- [停止端子]--- [O98.0]--- [输出端子]--- [J100.0]--- [停止端子]--- [O99.0]--- [输出端子]--- [J101.0]--- [停止端子]--- [O100.0]--- [输出端子]--- [J102.0]--- [停止端子]--- [O101.0]--- [输出端子]--- [J103.0]--- [停止端子]--- [O102.0]--- [输出端子]--- [J104.0]--- [停止端子]--- [O103.0]--- [输出端子]--- [J105.0]--- [停止端子]--- [O104.0]--- [输出端子]--- [J106.0]--- [停止端子]--- [O105.0]--- [输出端子]--- [J107.0]--- [停止端子]--- [O106.0]--- [输出端子]--- [J108.0]--- [停止端子]--- [O107.0]--- [输出端子]--- [J109.0]--- [停止端子]--- [O108.0]--- [输出端子]--- [J110.0]--- [停止端子]--- [O109.0]--- [输出端子]--- [J111.0]--- [停止端子]--- [O110.0]--- [输出端子]--- [J112.0]--- [停止端子]--- [O111.0]--- [输出端子]--- [J113.0]--- [停止端子]--- [O112.0]--- [输出端子]--- [J114.0]--- [停止端子]--- [O113.0]--- [输出端子]--- [J115.0]--- [停止端子]--- [O114.0]--- [输出端子]--- [J116.0]--- [停止端子]--- [O115.0]--- [输出端子]--- [J117.0]--- [停止端子]--- [O116.0]--- [输出端子]--- [J118.0]--- [停止端子]--- [O117.0]--- [输出端子]--- [J119.0]--- [停止端子]--- [O118.0]--- [输出端子]--- [J120.0]--- [停止端子]--- [O119.0]--- [输出端子]--- [J121.0]--- [停止端子]--- [O120.0]--- [输出端子]--- [J122.0]--- [停止端子]--- [O121.0]--- [输出P13-基于PLC的五自由度抓取机械手设计 资料包含: PLC梯形图和HMI组态运行画面,I/O分配、CAD原理图、硬件设备清单、软件安装包、运行讲解视频、设计报告说明等,解难问题,全套资料通俗易懂非常适合新手PLC编程学习参考 功能介绍: 控制要求:可以通过触摸屏输入电机编程值,来控制电机从而控制机械手运动,可以通过按键手动控制单个电机,也可以通过输入坐标,自动控制抓取起到搬运的功能 先通过重量、颜色、和尺寸检测,满足3个条件的,才会启动机械手,进行抓取工作,不满足的,不启动机械手 功能: 系统的工作流程是,首先颜色传感器检测是否有信号,如果有,启动传送带,步进前进,使物体从颜色检测区域,进入到重量检测区域,然后进行重量检测,然后再进行尺寸检测,可以设定颜色的色值范围、重量范围以及尺寸范围,当全都满足要求,启动机械手抓取,然后复位放下物品 如有其中任何一项不满足参数范围,则触发报警,机械手不抓取,默认物品滑落到传送带末端的废料桶中 自动模式下,机械手首先要复位,然后设定坐标,即抓取的位置,通过转盘角度,大臂角度,小臂角度,x轴角度,y轴角度分别设定,然后机械手自动启动抓取后复位,放下零件 当手动模式时,可以通过手动按键分别控制机械手的各个电机进行手动旋转控制

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献6条内容

所有评论(0)