滑模控制器
·
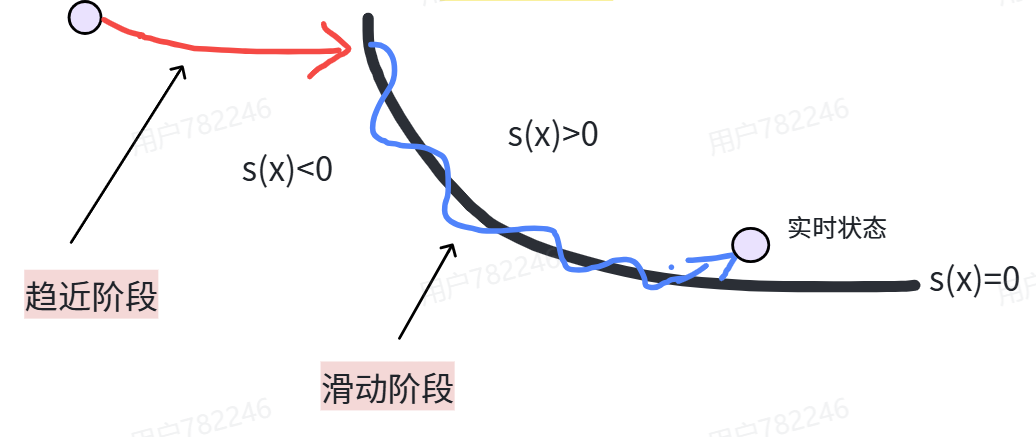
定义一个滑模面,使用一定的控制律使系统状态约束在滑模面上,沿着滑膜面做高频小幅度的两种模式的滑动切换,称为滑模控制。
整个滑模控制分为两个阶段
1)趋近。从任意面,向滑模面 s(x)=0运动;
2)滑动。到达滑模面后,由于控制律的作用在滑模面两侧高频切换,并逐渐收敛之平衡点。
滑模存在的核心条件是李雅普诺夫函数,根据李雅普诺夫函数的性质,可以推导出稳定性条件。
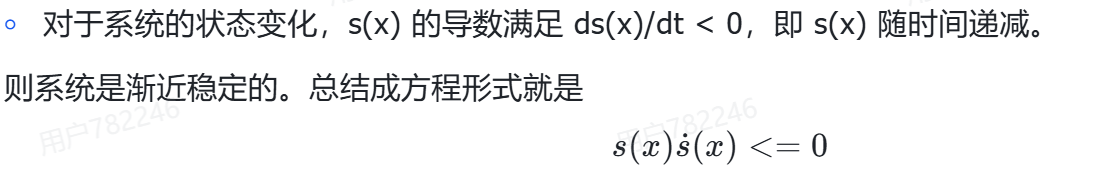
由于滑模基于开关函数,因此smo属于非线性系统,使用李雅普诺夫第二法较为合适,公式表达为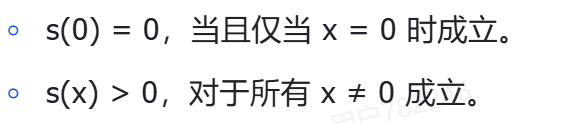
在电机控制中使用SMO目的是得到电机转子的电角度以及电角速度,那就必须先得到电机的反电动势,
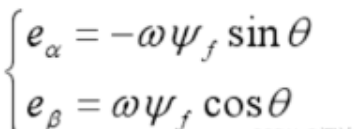
电机的反电动势包含角度信息,对于凸极电机,反电动势的表达式为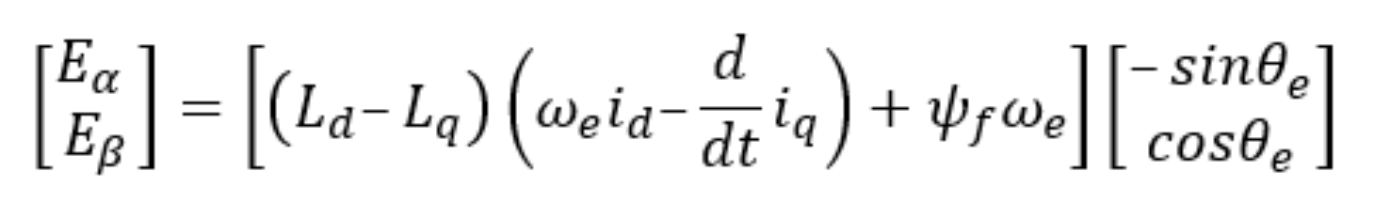
电机的电压公式改写为
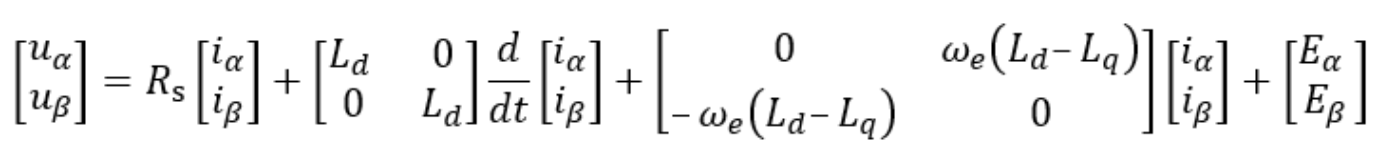 电流相比于电压可以通过传感器直接测量。公式改写为
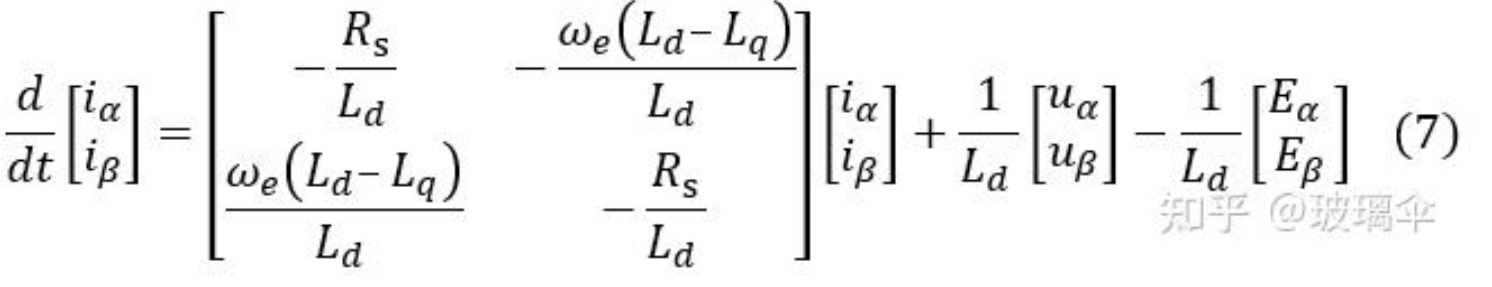
定子电流的误差方程为
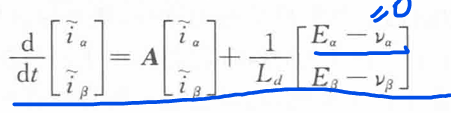
根据这个公式可以得出结论
当反电势与电压一致的时候,电流的观测值接近真实值
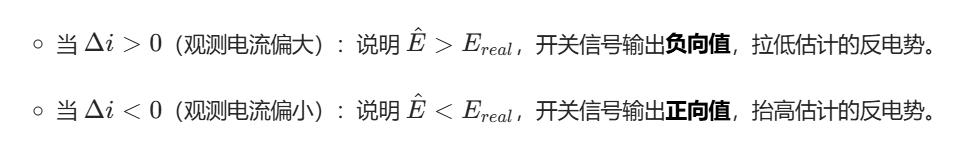
反电动势表达式为
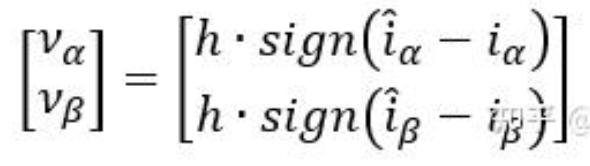
滑膜观测器稳定性分析
使用李雅普诺夫稳定性判据,误差函数为
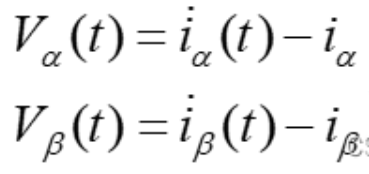
根据总方程
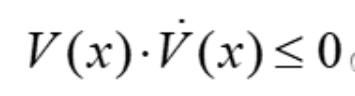
推导出
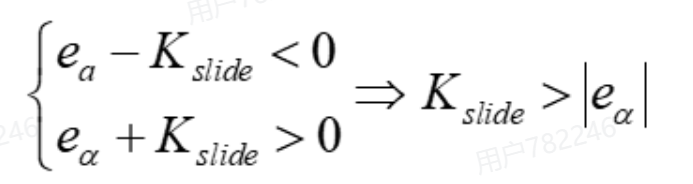
得到系统稳定条件
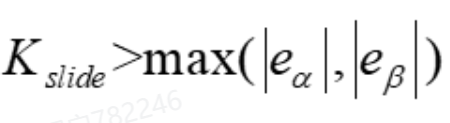

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)