老陈实战:PIC单片机控制伺服电机,隔离板搞定驱动器干扰(附电路)
从2020年开始搞“工厂智能化改造”, 我接触过各种各样的伺服电机和驱动器。它们就像生产线上的“猛兽”,力量强大、动作精准,但若“驯服”不当,反而会搅得整个系统不得安宁。
今天要分享的,就是前一阵遇到的一起典型伺服驱动器干扰案例,以及我们如何用一道“隔离屏障”化解干扰。希望能给正在和伺服系统“斗智斗勇”的年轻同行们一些启发。
一、 问题浮现:精准的伺服与“神经质”的外设
前年,我们承接了一条自动化装配线的改造项目。其中,一个关键工位需要用到AC220V伺服电机进行高精度、高速的定位。我们选用了性能参数合适的伺服驱动器,并按照手册接好了线。
诡异的现象随之出现:
每当伺服电机启动并高速运行时,生产线上的其他敏感部件——如某些传感器、光电开关甚至通讯模块——就会出现偶发的误动作。它们像受了惊吓一样,行为错乱,但伺服一旦停止,一切又恢复正常。
初步排查与转向:
我们首先怀疑是电源波动或空间辐射干扰。但在加强了电源滤波、重新布置了线缆并增加了屏蔽后,问题依旧。
一个关键的转折点出现在我们将伺服电机替换为DC36V步进电机之后——整个系统瞬间变得“温顺”,所有误动作都消失了。这证明问题根源就在伺服驱动器本身,但步进电机的速度又无法满足工艺要求。
二、 问题定位:被忽视的“地线串扰”
伺服驱动器的动力输出(UVW)和编码器反馈线与我们的控制板并无物理连接。唯一的交集,就是那几根脉冲(PUL)、方向(DIR)控制信号线及其共用地线(GND)。
问题就出在这里。尽管信号线传输的是数字信号,但伺服驱动器内部强大的IGBT开关管会产生高频噪声。这些噪声通过非隔离的共用地线,窜入了我们的控制侧,干扰了其他部件的正常工作。
结论: 我们用的这一款伺服驱动器的脉冲方向接口内部缺乏有效的隔离措施,导致了严重的地线串扰。
三、 解决方案:打造一道可靠的“隔离屏障”
原因找到,解决方案就很明确了:在PIC控制板与伺服驱动器之间,插入一道电气隔离屏障。
我紧急设计并制作了一块专用的信号隔离板,其核心原理如下图所示:
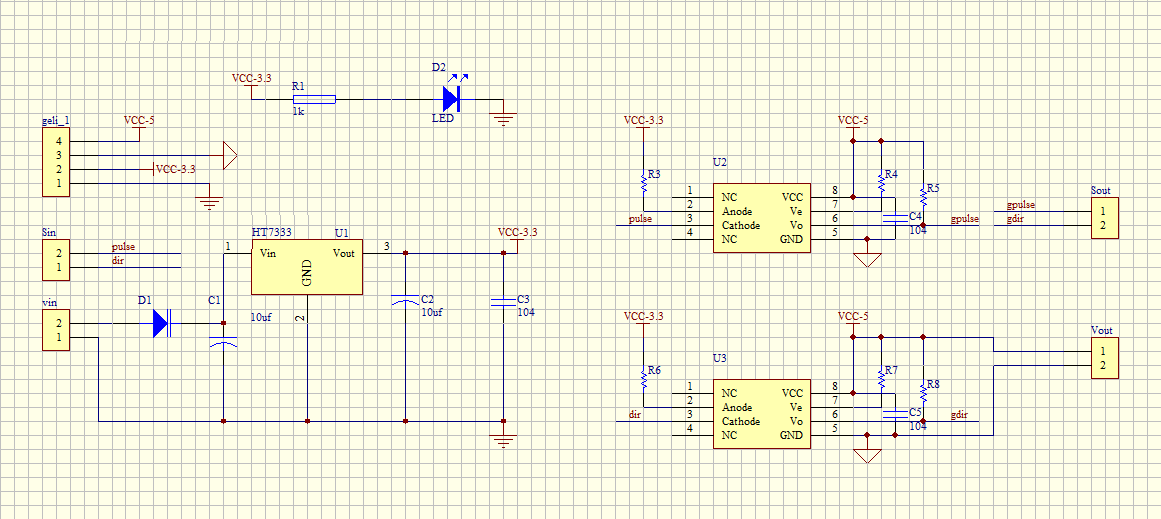
设计核心解读:
- 独立供电:隔离板左侧(单片机侧)与右侧(驱动器侧)使用完全独立的电源。图中
geli_1是一个独立的隔离电源模块,将控制侧的电压(如3.3V或5V)转换为隔离侧的电压(如3.3V或5V),从根本上切断了地线噪声的传播路径。 - 高速光耦隔离:核心器件
U2、U3选用了 6N137S-TA1-L 这类高速光耦。- 为何是它? 伺服脉冲频率往往高达几百kHz,普通光耦响应速度跟不上, 6N137的最高速度达到10M,足以满足要求。
- 宽电压优势:该光耦兼容3.3V和5V逻辑电平,当我的主控MCU(如PIC32MX系列)是3.3V,而伺服驱动器要求5V脉冲时,它天然地完成了电平转换,“省去了额外的电平匹配电路”,使设计更简洁。
- 电源稳压:
U1(如HT7333输出3.3V或HT7350输出5V)为单片机侧的光耦部分提供稳定电压,确保信号发送端的稳定并与单片机口线的逻辑电平一致。
将此隔离板接入系统后,困扰我们许久的误动作现象彻底消失。 伺服电机这只“猛兽”终于被成功驯服,既能迅猛奔跑,又不再“伤及无辜”。
四、 经验总结与实战建议
- 隔离意识先行:在涉及交流驱动、大功率电机控制的系统中,只要条件允许,优先考虑对控制信号进行隔离。这看似增加了初期成本,但能为后期调试省下大量时间和精力,是保证系统可靠性的“性价比”极高的投资。
- 器件选型是关键:
- 光耦不是通用的,信号频率是首要考虑因素。低速开关用普通光耦(如PC817),高速脉冲必须用高速光耦(如6N137等)。
- 注意隔离电源的功率和隔离耐压要满足要求。
- 地线是“天使”也是“魔鬼”:它保证了信号的参考电位,但也是噪声传播的主要通道。当多个设备共地时,一定要警惕地线环流带来的串扰问题。
结语
在工业环境里,解决问题往往不需要多么高深的理论,更多的是依靠严谨的思路、对细节的洞察,以及那些经过千锤百炼的经典电路方案。这块小小的隔离板,如今已成为我们应对所有伺服/步进驱动项目的标准配置。
对于我们工程师而言,每一次成功的“排雷”,都是对“可靠”二字的又一次深刻理解。
你在控制伺服电机时遇到过哪些干扰问题?或者想了解 PIC 单片机与其他工业设备的隔离设计?欢迎在评论区留言!
后续干货不断,咱们一起在单片机的世界里,共同进步。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 17
 0
- 0


 已为社区贡献4条内容

所有评论(0)