设计与实现高效电机驱动电路

简介:小型步进电机和直流电机在自动化设备中发挥重要作用,通过使用L297和L298驱动芯片,可以构建精确、可靠的电机控制系统。本文介绍L297用于步进电机的电流控制和细分驱动,以及L298在直流电机控制中的作用。结合两者可以形成混合信号驱动系统,实现对电机速度、方向和位置的精确控制。此外,还包含了相关的技术文档链接,提供了单片机编程以及电机驱动电路设计的详细指导。
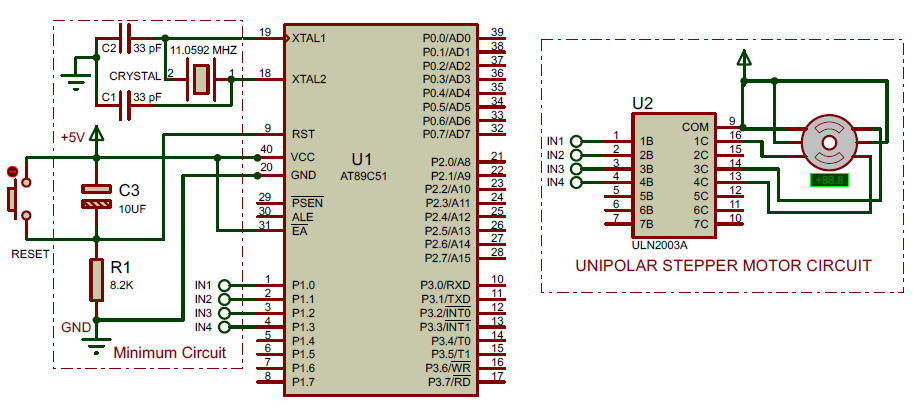
1. 步进电机和直流电机在自动化设备中的应用
在自动化技术高速发展的今天,精确的机械运动控制对于提升生产效率和产品质量起着至关重要的作用。电机作为自动化设备中的重要组成部分,其性能的优劣直接影响整个系统的运行效率和精确度。步进电机和直流电机是自动化设备中常用的两种电机,它们在自动化设备中的应用各有侧重,各具特色。
步进电机由于其能够精确控制步距和角度的转动,广泛应用于对位置控制要求较高的自动化设备中,如打印机、绘图仪、3D打印机等。其原理是通过电子方式控制电机定子线圈的电流变化,实现对转子角度的精确控制,因此,步进电机非常适合需要频繁起停和精确定位的场合。
相比之下,直流电机以其简单的结构、较好的调速性能和较强的过载能力,多应用于对速度连续性要求较高的场合。例如,传送带、风机等设备对速度的平滑调节至关重要,直流电机的可控性使其成为了这些应用场景的理想选择。
在深入探讨步进电机和直流电机如何服务于自动化设备之前,需要先了解它们在实际应用中是如何被控制和驱动的。接下来的章节将重点介绍L297和L298这两款常用于驱动电机的控制芯片,以及它们在构建电机控制系统中的应用。
直流电机和步进电机在自动化中的应用
在讨论驱动电路和控制系统之前,了解直流电机和步进电机在自动化设备中的应用对设计有效的驱动方案至关重要。例如:
- 在自动装配线中,步进电机可控制机械臂的精确移动,对不同位置的元件进行抓取、装配。
- 直流电机则更适合驱动传送带,通过调整速度,保持生产线的物料流速稳定。
自动化设备通常要求电机具备良好的启动、制动特性和精确的速度控制能力。电机驱动器的选择和使用决定了电机能否满足这些要求。L297芯片和L298双H桥电机驱动器是两种常见的电机控制解决方案,它们分别在电流控制和功率输出方面有其独到之处。
现在,让我们继续探讨L297芯片与电流控制之间的联系,以及如何利用这些先进的电子组件来优化自动化设备的电机控制系统。
2. L297芯片与电流控制
2.1 L297芯片的功能和特点
2.1.1 L297的基本功能
L297是一种广泛应用于步进电机驱动控制器中的集成电路(IC),它可直接与微控制器(如Arduino或PIC)接口,并且能够控制步进电机的转动方向和步进序列。其主要功能包括:
- 步进和方向信号生成:L297接收来自控制系统的步进和方向信号,从而确定电机的转向和步进的节拍。
- 双极性电流驱动:它能生成两对互补的输出信号,直接控制双极性步进电机的四相线圈。
- 正常/半步/细分模式选择:L297具备选择电机运行模式的逻辑,允许用户在全步进、半步进以及细分模式之间切换,以获得更平滑的运动或更精确的位置控制。
2.1.2 L297的电流控制技术
L297芯片还集成有电流控制功能,能够保持电机运行时的电流恒定,从而控制电机转矩并降低电机的发热。主要技术包括:
- 恒流控制:通过内置的比较器,L297可以检测流经电机绕组的电流并根据设定的电流参考值进行调节。
- 斩波控制:L297采用的是固定频率的斩波技术,通过快速地打开和关闭电机绕组的电流,来调节平均电流值,从而实现对电流的精确控制。
2.2 细分驱动的概念与实践
2.2.1 细分驱动的原理
细分驱动(Microstepping)是一种增加步进电机定位精度和运行平滑性的驱动方式,它允许电机在两个相邻全步之间进行更细小的移动。这种驱动方式通过以下原理实现:
- 步进电机的绕组不是一次性完全通电,而是逐渐增加或减少电流,使得电机的磁极能够平滑过渡。
- 通过控制每个绕组的电流,L297允许电机在全步和零步之间的任何位置停留,实现更平滑的动作和更精细的控制。
2.2.2 细分驱动在步进电机中的应用
在实际应用中,细分驱动的应用能够显著提升步进电机的性能表现,以下为细分驱动在步进电机中的几种应用场景:
- 提升分辨率:当驱动器设置为更细致的细分模式时,电机能执行更小的角度移动,这在需要高精度控制的场合中非常有用。
- 减少振动和噪声:细分驱动通过平滑的电流变化减少电机的振动和噪声,有利于提升设备的运行稳定性和舒适性。
实例代码展示
下面是一个简单的示例代码,使用Arduino配合L297来驱动一个步进电机:
#include <Stepper.h>

// 设置步进电机接口引脚
const int stepsPerRevolution = 200;  // 步进电机每转步数
Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11);

void setup() {
  // 设置步进电机的速度
  myStepper.setSpeed(60); // RPM
}

void loop() {
  // 顺时针旋转一圈
  myStepper.step(stepsPerRevolution);
  delay(500);

  // 逆时针旋转一圈
  myStepper.step(-stepsPerRevolution);
  delay(500);
}
在这段代码中,我们定义了一个 Stepper 对象,并通过设定步数和引脚来初始化步进电机。在 setup() 函数中,我们设置了电机的转速,而在 loop() 函数中,通过调用 step() 函数让电机顺时针和逆时针旋转。
代码解析与逻辑说明
- 代码首先包含了
Stepper库,它是Arduino官方提供的一个库,用于简化步进电机的控制。 - 在定义步进电机时,我们指定了每转步数以及连接到Arduino的控制引脚。
-
setSpeed()函数用于设置电机的转速,参数为RPM(每分钟转速)。 -
step()函数则是用来驱动电机转动指定步数的函数,参数可以是正数表示顺时针转动,负数表示逆时针转动。
通过这段简单的代码,我们可以控制步进电机进行基本的运动控制,但要实现L297芯片的电流控制功能,通常需要结合更复杂的硬件电路和微控制器编程。通过编写相应的代码,我们可以设置和控制电流,实现恒流斩波功能,以及实现不同的驱动模式(全步、半步和细分模式)来满足不同的控制需求。
实践中的技术优化
在实践应用中,我们常常需要根据步进电机和驱动器的实际情况,对代码进行优化,以实现最优的控制效果。优化可能包括:
- 根据电机特性调整步数和速度参数,以获得最佳性能。
- 在代码中加入故障检测逻辑,例如电流过载或失步,以保护电机和控制器。
- 利用中断和定时器来更精细地控制电机运动,提高控制精度和响应速度。
通过以上的细致分析和代码展示,我们可以看到L297芯片在电流控制和细分驱动中扮演的角色,以及如何在实际应用中利用它来提升步进电机的性能。接下来的章节我们将深入探讨L298双H桥电机驱动器,进一步了解电机驱动的核心技术。
3. L298双H桥电机驱动器的详解
L298双H桥电机驱动器是一个广泛使用的功率驱动器,特别适合于需要控制两相直流电机和步进电机的应用场合。本章节将详细介绍L298的功能特点、工作原理、正反转控制技术、功率输出要求及应用案例。
3.1 L298双H桥芯片的功能和特点
L298是STMicroelectronics公司生产的高电压、高电流双H桥驱动芯片,它能驱动两个直流电机或一个四相步进电机,具备电流检测、逻辑电平兼容输入以及可用来控制速度的使能输入端等特点。
3.1.1 L298的工作原理
L298内部由两组独立的H桥构成,每一组H桥能够承受的最大连续电流为2A,峰值电流可达3A。这使得L298能够驱动大功率的负载,比如直流电机或步进电机。H桥的四个控制端分别接入逻辑信号,通过不同的高低电平组合控制电机的正反转及停止。
以下是L298一个H桥的简化逻辑控制表格:
| IN1 | IN2 | OUT1 | OUT2 | 电机状态 |
|---|---|---|---|---|
| 0 | 0 | 0 | 1 | 停止 |
| 1 | 0 | 1 | 0 | 正转 |
| 0 | 1 | 0 | 1 | 反转 |
| 1 | 1 | 1 | 1 | 制动/短路 |
3.1.2 L298的正反转控制技术
正反转控制是L298的核心功能之一。通过对输入端IN1和IN2施加不同的高低电平组合,可以控制电机的转动方向。在正转模式下,电流从OUT1流向OUT2;在反转模式下,电流从OUT2流向OUT1。利用这种控制方式,可以轻松实现电机的正反转操作。
3.2 功率输出与电机驱动
L298可以提供较大的电流输出,最大可以支持到4A,而峰值电流更是可达5A。这使得其在处理大功率负载时表现出色,比如在汽车模型、机器人和自动化设备中应用广泛。
3.2.1 功率输出的基本要求
当使用L298进行功率输出时,有几点基本要求必须遵守:
- 电源电压必须高于所驱动电机的最大工作电压;
- 功率输出端(OUT1、OUT2、OUT3和OUT4)连接的负载应保证不超过2A的连续电流;
- 为了防止芯片过热,应使用散热器来增强散热性能;
- 当需要快速改变电机方向时,L298具备短路保护功能,避免损坏。
3.2.2 L298在功率输出中的应用案例
以一个简单的机器人控制器为例,L298可以用来同时驱动两个直流电机。电路连接后,控制器通过发送不同的逻辑电平信号给L298的输入端IN1、IN2、IN3和IN4,来控制电机的转动方向和速度。
下面展示一个基本的应用电路图,包括L298的外部连接和电机控制逻辑:
graph TD
    A[Controller] -->|Control Signals| B[L298 IN1]
    A -->|Control Signals| C[L298 IN2]
    A -->|Control Signals| D[L298 IN3]
    A -->|Control Signals| E[L298 IN4]
    B -.-> F[Motor A]
    C -.-> G[Motor A]
    D -.-> H[Motor B]
    E -.-> I[Motor B]
表格说明L298外部连接的控制信号与电机动作的对应关系:
| 控制器指令 | IN1 | IN2 | IN3 | IN4 | 电机A状态 | 电机B状态 |
|---|---|---|---|---|---|---|
| 前进 | 1 | 0 | 1 | 0 | 正转 | 正转 |
| 后退 | 0 | 1 | 0 | 1 | 反转 | 反转 |
| 停止 | 0 | 0 | 0 | 0 | 停止 | 停止 |
在实际应用中,可以通过微控制器来编程实现这些控制逻辑,并通过驱动电路向L298发送相应的控制信号。这样,就能够灵活控制机器人的运动状态,满足不同的运动需求。
4. 混合信号驱动系统的构建与应用
混合信号驱动系统是现代自动化和机器人技术中的重要组件,它结合了数字和模拟信号处理技术,以实现精确的电机控制。在混合信号驱动系统中,L297和L298芯片经常被联合使用,以实现复杂控制逻辑和高功率输出。本章节我们将深入探讨混合信号驱动系统的构建原理和在实际应用中的最佳实践。
4.1 L297与L298芯片的结合使用
4.1.1 混合信号驱动系统的设计
混合信号驱动系统的设计需要考虑到多个方面,包括控制信号的准确传递、电流控制的精确性、以及功率输出的稳定性。结合L297和L298芯片,设计师可以构建出一个集成了这些功能的系统。
首先,系统设计需要基于L297芯片进行电流控制逻辑的设计。L297作为电流控制器,可以实现对步进电机电流的精细调整,通过内置的数字逻辑和模拟比较器,它能够产生适当的脉冲宽度调制(PWM)信号来控制电流。
其次,将L298作为功率驱动器集成到系统中。L298具有双H桥结构,能够提供足够的电流和电压以驱动大型步进电机或直流电机。它能够控制电机的正反转,并提供过电流保护。
在混合信号驱动系统的设计中,要考虑到信号路径的干扰最小化,以及电源的稳定供应。设计者需要规划合适的电路板布局,以避免数字信号对模拟信号的干扰,同时确保芯片的散热设计能够应对在高负载下可能出现的热量积累。
4.1.2 混合信号驱动系统的工作流程
混合信号驱动系统工作流程涉及了信号的生成、传递、放大以及最终的执行。以下是其典型的工作流程:
- 微控制器(如Arduino、PIC等)生成控制信号,这些信号通常是数字的。
- 控制信号被发送到L297,L297根据接收到的信号来控制输出的PWM波形。
- L297的PWM波形调整后会被送入L298,以控制电机的电流和转速。
- L298根据L297的控制信号驱动电机进行相应动作,如启动、停止、加速或减速。
- 系统中的传感器提供反馈信号给微控制器,实现闭环控制。
整个流程中,微控制器提供了逻辑控制和命令生成的能力,而L297和L298则作为中间环节,负责信号的转换和电机的驱动。这种结构设计允许系统实现对电机精确且复杂的控制。
4.2 微控制器在电机控制中的作用
4.2.1 微控制器与驱动芯片的接口
在混合信号驱动系统中,微控制器担当了核心的控制角色。微控制器与驱动芯片之间的接口至关重要,它不仅传递控制命令,还提供了反馈机制以实现更高级的控制策略。在微控制器和L297、L298之间通常通过数字I/O接口进行通信。
接口通信可以采用单向或双向模式,取决于系统复杂度和需求。在简单应用中,可能只需要几个GPIO(通用输入输出)引脚来控制L297和L298的基本功能。然而,为了实现更精细的控制,例如位置反馈,可能需要使用I2C或SPI等串行通信协议。
4.2.2 微控制器的编程与控制策略
微控制器的编程是实现混合信号驱动系统功能的关键。编程策略必须能够处理来自传感器的数据,执行相应的控制算法,并输出正确的控制信号。在编程过程中,设计师通常会使用C语言或汇编语言,以及相应的开发环境和库函数。
控制策略的制定应基于对电机性能和工作条件的充分理解。例如,在步进电机的控制中,可能需要实现诸如加速、减速、位置跟踪等控制策略。微控制器的编程允许实现这些策略,同时还可以通过编程实现故障检测和处理机制,确保系统的稳定运行。
此外,为了实现更高级的功能,微控制器还可以集成先进的控制算法,如PID控制。PID控制通过调整比例(P)、积分(I)和微分(D)参数,可以对电机的速度和位置进行非常精确的控制。实现这些算法能够大幅提高系统性能,特别是在需要高精度控制的场合。
以上是混合信号驱动系统构建与应用的介绍,通过微控制器与驱动芯片的结合使用,以及复杂的编程策略,可以实现对步进电机和直流电机的高度控制,从而在自动化设备和机器人领域中发挥关键作用。下一章节,我们将进一步探讨步进电机控制系统的设计与实现,深入细节,为读者揭示电机控制背后的技术原理和应用方法。
5. 步进电机控制系统的设计与实现
在自动化控制系统的设计中,步进电机的使用越来越广泛,尤其是在精确位置控制的场合。它们通过接收脉冲信号来控制旋转的角度,这使得它们在需要精确控制运动的应用中非常有用。本章节将重点探讨步进电机控制系统的设计与实现,包括基础知识点和驱动电路设计与编程技巧。
5.1 步进电机基础知识点
5.1.1 步进电机的工作原理
步进电机是一种将电脉冲转化为角位移的执行机构。当步进电机接收到一个脉冲信号时,它会转动一个固定的角度,称为步距角。每接收一个脉冲信号,转动的角度就是步距角。由于这个特性,步进电机非常适合于需要精确位置控制的应用。
5.1.2 步进电机与驱动芯片的选择
选择合适的步进电机对于系统的设计至关重要。步进电机的主要参数包括步距角、扭矩、电压和电流等。在选择驱动芯片时,需要考虑其电流输出能力、是否支持细分驱动、以及是否能够提供必要的保护功能。
5.2 步进电机驱动电路设计与编程技巧
5.2.1 驱动电路设计的要点
设计步进电机驱动电路时,主要考虑以下几点:
- 电流控制 :驱动电路需要为步进电机提供足够的电流,并且能够控制电流的大小来满足不同负载和加速/减速的需求。
- 细分驱动 :通过细分驱动技术,可以提高步进电机的分辨率和运行平滑性,减少失步的风险。
- 保护机制 :设计时应加入过流、欠压等保护功能,以防驱动电路或步进电机损坏。
5.2.2 单片机编程在电机控制中的应用实例
以下是一个使用单片机进行步进电机控制的简单应用实例。假设我们使用的是一个标准的步进电机,步距角为1.8度,并使用L297和L298作为驱动芯片。
// 伪代码示例
#include <StepperMotor.h>

// 初始化步进电机库,参数为步进电机的步数
StepperMotor myMotor(200);

void setup() {
    // 设置步进电机的速度
    myMotor.setSpeed(60); // RPM(每分钟转数)
}

void loop() {
    // 顺时针旋转一圈
    myMotor.step(200);
    delay(1000); // 等待1秒

    // 逆时针旋转一圈
    myMotor.step(-200);
    delay(1000); // 等待1秒
}
此代码段通过单片机的StepperMotor库来控制步进电机的旋转。我们设置了旋转速度,并通过调用 step() 函数来实现正转和反转。
在实际应用中,根据步进电机和驱动芯片的具体参数,我们需要编写更复杂的控制程序,例如加速、减速和定位控制。此外,还需要对驱动电路进行调试,确保其在各种操作条件下都能可靠地工作。
步进电机控制系统的设计与实现是一个复杂而精细的过程,涉及到硬件选择、电路设计、程序编写以及调试等多个环节。只有深入理解其工作原理和设计要点,才能设计出高性能的控制系统。
简介:小型步进电机和直流电机在自动化设备中发挥重要作用,通过使用L297和L298驱动芯片,可以构建精确、可靠的电机控制系统。本文介绍L297用于步进电机的电流控制和细分驱动,以及L298在直流电机控制中的作用。结合两者可以形成混合信号驱动系统,实现对电机速度、方向和位置的精确控制。此外,还包含了相关的技术文档链接,提供了单片机编程以及电机驱动电路设计的详细指导。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 17
 0
- 0


 已为社区贡献26条内容

所有评论(0)