直流电机驱动控制电路
摘要:本文设计了一种基于N沟道MOSFET的H桥直流电机驱动电路,采用PWM调速技术实现电机四象限运行控制。系统包含光电隔离、驱动逻辑、信号放大、电荷泵和H桥功率驱动等模块,通过电荷泵电路提供高压驱动上桥臂MOSFET。实验表明该方案具有响应快、效率高、可靠性强等特点,可满足大功率直流电机驱动需求。文中详细分析了H桥工作原理、死区时间设置、续流保护等关键技术,并验证了PWM调速的线性控制特性,为工程应用提供了有效解决方案。
调压阀 1 8mm三通 1 方向阀2 4mm气管 电路板 接线端子
电线 电机2路 4线 气阀4路8线 电源2线 限位开关8线 22线 备用 26线
号码管编号
24V+ 24V- X01-----X08 M1+M1- M2+M2- Y0 Y1 Y2 Y3
长期以来,直流电机以其良好的线性特性、优异的控制性能等特点成为大多数变速运动控制和闭环位置伺服控制系统的最佳选择。
特别随着计算机在控制领域,高开关频率、全控型第二代电力半导体器件(GTR、GTO、MOSFET、IGBT等)的发展,以及脉宽调制(PWM)直流调速技术的应用,直流电机得到广泛应用。为适应小型直流电机的使用需求,各半导体厂商推出了直流电机控制专用集成电路,构成基于微处理器控制的直流电机伺服系统。但是,专用集成电路构成的直流电机驱动器的输出功率有限,不适合大功率直流电机驱动需求。因此采用N沟道增强型场效应管构建H桥,实现大功率直流电机驱动控制。该驱动电路能够满足各种类型直流电机需求,并具有快速、精确、高效、低功耗等特点,可直接与微处理器接口,可应用PWM技术实现直流电机调速控制。
2 直流电机驱动控制电路总体结构
直流电机驱动控制电路分为光电隔离电路、电机驱动逻辑电路、驱动信号放大电路、电荷泵电路、H桥功率驱动电路等四部分,其电路框图如图1所示。
图1
图2
由图可以看出,电机驱动控制电路的外围接口简单。其主要控制信号有电机运转方向信号Dir电机调速信号PWM及电机制动信号Brake,Vcc为驱动逻辑电路部分提供电源,Vm为电机电源电压,M+、M-为直流电机接口。
在大功率驱动系统中,将驱动回路与控制回路电气隔离,减少驱动控制电路对外部控制电路的干扰。隔离后的控制信号经电机驱动逻辑电路产生电机逻辑控制信号,分别控制H桥的上下臂。由于H桥由大功率N沟道增强型场效应管构成,不能由电机逻辑控制信号直接驱动,必须经驱动信号放大电路和电荷泵电路对控制信号进行放大,然后驱动H桥功率驱动电路来驱动直流电机。
3 H桥功率驱动原理
直流电机驱动使用最广泛的就是H型全桥式电路,这种驱动电路方便地实现直流电机的四象限运行,分别对应正转、正转制动、反转、反转制动。H桥功率驱动原理图如图2所示。
H型全桥式驱动电路的4只开关管都工作在斩波状态。S1、S2为一组,S3、S4为一组,这两组状态互补,当一组导通时,另一组必须关断。当S1、S2导通时,S3、S4关断,电机两端加正向电压实现电机的正转或反转制动;当S3、S4导通时,S1、S2关断,电机两端为反向电压,电机反转或正转制动。
实际控制中,需要不断地使电机在四个象限之间切换,即在正转和反转之间切换,也就是在S1、S2导通且S3、S4关断到S1、S2关断且S3、S4导通这两种状态间转换。这种情况理论上要求两组控制信号完全互补,但是由于实际的开关器件都存在导通和关断时间,绝对的互补控制逻辑会导致上下桥臂直通短路。为了避免直通短路且保证各个开关管动作的协同性和同步性,两组控制信号理论上要求互为倒相,而实际必须相差一个足够长的死区时间,这个校正过程既可通过硬件实现,即在上下桥臂的两组控制信号之间增加延时,也可通过软件实现。
图2中4只开关管为续流二极管,可为线圈绕组提供续流回路。当电机正常运行时,驱动电流通过主开关管流过电机。当电机处于制动状态时,电机工作在发电状态,转子电流必须通过续流二极管流通,否则电机就会发热,严重时甚至烧毁。
4 直流电机驱动控制电路设计
由直流电机驱动控制电路框图可以看出驱动控制电路结构简单,主要由四部分电路构成,其中光电隔离电路较简单,在此不再介绍,下面对直流电机驱动控制电路的其他部分进行详细介绍。
4.1 H桥驱动电路设计
在直流电机控制中常用H桥电路作为驱动器的功率驱动电路。由于功率MOSFET是压控元件,具有输入阻抗大、开关速度快、无二次击穿现象等特点,满足高速开关动作需求,因此常用功率MOSFET构成H桥电路的桥臂。H桥电路中的4个功率MOSFET分别采用N沟道型和P沟道型,而P沟道功率MOSFET一般不用于下桥臂驱动电机,这样就有两种可行方案:一种是上下桥臂分别用2个P沟道功率MOSFET和2个N沟道功率MOSFET;另一种是上下桥臂均用N 沟道功率MOSFET。
相对来说,利用2个N沟道功率MOSFET和2个P沟道功率MOSFET驱动电机的方案,控制电路简单、成本低。但由于加工工艺的原因,P沟道功率 MOSFET的性能要比N沟道功率MOSFET的差,且驱动电流小,多用于功率较小的驱动电路中。而N沟道功率MOSFET,一方面载流子的迁移率较高、频率响应较好、跨导较大;另一方面能增大导通电流、减小导通电阻、降低成本,减小面积。综合考虑系统功率、可靠性要求,以及N沟道功率MOSFET的优点,本设计采用4个相同的N沟道功率MOSFET的H桥电路,具备较好的性能和较高的可靠性,并具有较大的驱动电流。其电路图如图3所示。图中Vm为电机电源电压,4个二极管为续流二极管,输出端并联一只小电容C6,用于降低感性元件电机产生的尖峰电压。
4.2 电荷泵电路设计
电荷泵的基本原理是通过电容对电荷的积累效应而产生高压,使电流由低电势流向高电势。最早的理想电荷泵模型是J.Dickson在1976年提出的,当时这种电路是为可擦写EPROM提供所需电压。后来J.Witters,Toru Tranzawa等人对J.Dickson的电荷泵模型进行改进,提出了比较精确的理论模型,并通过实验加以证实提出了相关理论公式。随着集成电路的不断发展,基于低功耗、低成本的考虑,电荷泵在电路设计中的应用越来越广泛。
简单电荷泵原理电路图如图4所示。电容C1的A端通过二极管D1接Vcc,电容C1的B端接振幅Vin的方波。当B点电位为0时,D1导通,Vcc开始对电容C1充电,直到节点A的电位达到Vcc;当B点电位上升至高电平Vin时,因为电容两端电压不能突变,此时A点电位上升为Vcc+Vin。所以,A点的电压就是一个方波,
最大值是Vcc+Vin,最小值是Vcc(假设二极管为理想二极管)。A点的方波经过简单的整流滤波,可提供高于Vcc的电压。
在驱动控制电路中,H桥由4个N沟道功率MOSFET组成。若要控制各个MOSFET,各MOSFET的门极电压必须足够高于栅极电压。通常要使 MOSFET完全可靠导通,其门极电压一般在10 V以上,即VCS>10 V。对于H桥下桥臂,直接施加10 V以上的电压即可使其导通;而对于上桥臂的2个MOSFET,要使VGS>10 V,就必须满足VG>Vm+10 V,即驱动电路必须能提供高于电源电压的电压,这就要求驱动电路中增设升压电路,提供高于栅极10 V的电压。考虑到VGS有上限要求,一般MOSFET导通时VGS为10 V~15 V,也就是控制门极电压随栅极电压的变化而变化,即为浮动栅驱动。因此在驱动控制电路中设计电荷泵电路,用于提供高于Vm的电压Vh,驱动功率管的导通。其电路原理图如图5所示。
|
|
电路中A部分是方波发生电路,由RC与反相施密特触发器构成,产生振幅为Vin=5 V的方波。B部分是电荷泵电路,由三阶电荷泵构成。当a点为低电平时,二极管D1导通电容C1充电,使b点电压Vb=Vm-Vtn;当a点为高电平时,由于电容C1电压不能突变,故b点电压Vb=Vm+Vin-Vtn,此时二极管D2导通,电容C3充电,使c点电压Vx=Vm+Vin-2Vtn;当a点再为低电平时,二极管D1、D3导通,分别对电容C1、C2充电,使得d点电压Vd=Vm+Vin-3Vtn;当a点再为高电平时,由于电容C2电压不能突变,故d点电压变为Vd=Vm+2Vin-3Vtn,此时二极管D2、D4导通,分别对电容C3、c4充电,使e点电压Ve=Vm+2Vin-4Vtn。这样如此循环,便在g点得到比Vm高的电压Vh=Vm+3Vin-6tn=Vm+11.4 V。其中Vm为二极管压降,一般取0.6 V。从而保证H桥的上臂完全导通。
4.3 电机驱动逻辑与放大电路设计
直流电机驱动电机驱动电路中电机驱动逻辑及放大电路主要实现外部控制信号到驱动H桥控制信号的转换及放大。控制信号Dir、PWM、Brake经光电隔离电路后,由门电路进行译码,产生4个控制信号M1'、M2'、M3'、M4',然后经三极管放大,产生控制H桥的4个信号M1、M2、M3、M4。其电路原理图如图6所示。其中Vh是Vm经电荷泵提升的电压,Vm为电机电源电压。
电机工作时,H桥的上臂处于常开或常闭状态,由Dir控制,下臂由PWM逻辑电平控制,产生连续可调的控制电压。该方案中,上臂MOSFET只有在电机换向时才进行开关切换,而电机的换向频率极低,低端由逻辑电路直接控制,逻辑电路的信号电平切换较快,可以满足不同频率要求。该电路还有一个优点,由于上臂开启较慢,而下臂关断较快,所以,实际控制时换向不会出现上下臂瞬间同时导通现象,减小了换向时电流冲击,提高了MOSFET的寿命。
5 直流电机PWM调速控制
直流电动机转速n=(U-IR)/Kφ
其中U为电枢端电压,I为电枢电流,R为电枢电路总电阻,φ为每极磁通量,K为电动机结构参数。
直流电机转速控制可分为励磁控制法与电枢电压控制法。励磁控制法是控制磁通,其控制功率小,
低速时受到磁饱和限制,高速时受到换向火花和换向器结构强度的限制,而且由于励磁线圈电感较大动态响应较差,所以这种控制方法用得很少。大多数应用场合都使用电枢电压控制法。随着电力电子技术的进步,改变电枢电压可通过多种途径实现,其中PWM(脉宽调制)便是常用的改变电枢电压的一种调速方法。
PWM调速控制的基本原理是按一个固定频率来接通和断开电源,并根据需要改变一个周期内接通和断开的时间比(占空比)来改变直流电机电枢上电压的"占空比 ",从而改变平均电压,控制电机的转速。在脉宽调速系统中,当电机通电时其速度增加,电机断电时其速度减低。只要按照一定的规律改变通、断电的时间,即可控制电机转速。而且采用PWM技术构成的无级调速系统.启停时对直流系统无冲击,并且具有启动功耗小、运行稳定的特点。
设电机始终接通电源时,电机转速最大为Vmax,且设占空比为D=t/T,则电机的平均速度Vd为:
Vd=VmaxD
由公式可知,当改变占空比D=t/T时,就可以得到不同的电机平均速度Vd,从而达到调速的目的。严格地讲,平均速度与占空比D并不是严格的线性关系,在一般的应用中,可将其近似地看成线性关系。在直流电机驱动控制电路中,PWM信号由外部控制电路提供,并经高速光电隔离电路、电机驱动逻辑与放大电路后,驱动H桥下臂MOSFET的开关来改变直流电机电枢上平均电压,从而控制电机的转速,实现直流电机PWM调速。
6 结束语
以N沟道增强型场效应管为核心,基于H桥PWM控制的驱动控制电路,对直流电机的正反转控制及速度调节具有良好的工作性能。实验结果表明,直流电机驱动控制电路运行稳定可靠,电机速度调节响应快。能够满足实际工程应用的要求,有很好的应用前景。
01 H-桥电路基础
简介
H-桥电路,一种基础而重要的电子电路,可能并不陌生。通过线上线下资料,你或许已对其有所了解,但其复杂性远超想象。某些资料可能仅能提供表面的理解,而无法深入探讨其细节。在实践过程中,你可能会发现,许多电路特性在网络资料中并未得到充分阐述。本文旨在为你提供一份全面的H-桥电路指南,从基础原理到应用实例,为你解开H-桥电路的神秘面纱。
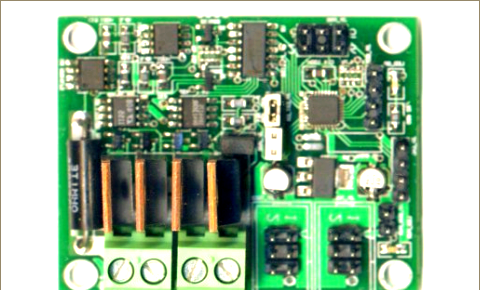
▲ uH桥电路模块
在探讨H-桥电路时,我们期望读者对基本电子元器件,如电阻、电容、电感,以及电路网络原理等,有一定的了解。这是因为,尽管本文已尽量简化理论,但若缺乏这些基础知识,可能难以完全理解所提供的图例和表格。
基本结构
H-桥电路的结构,若去掉上下电源与底线,其形状酷似英文字母“H”。在电路的两边,上下位置各设置了四个由功率晶体管构成的“电子开关”。负载,通常为功率器件如电机,位于这些电子开关之间。此外,该电路的网络结构与惠斯通电桥相似。左右两组开关被合称为两个半桥。
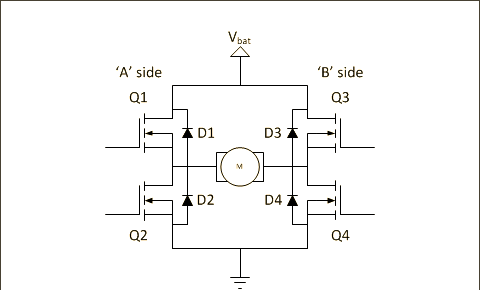
▲ H-桥电路基本结构
在H-桥电路中,功率电子开关(如Q1,Q2,Q3,Q4)常采用双极性功率三极管或场效应(FET)晶体管。特定高压环境下,则可能使用绝缘栅双极性晶体管(IGBT)。此外,四个并联的二极管(D1,D2,D3,D4),通常被称为钳位二极管或肖特基二极管,用于保护电路。许多功率MOS管内部还集成了内部反向导通二极管。
H-桥电路通过上下连接电源正负极来供电。四个功率开关由驱动电路控制,可实现打开或闭合的操作。然而,并非所有开关状态组合都适用于负载供电控制,只有特定几种组合才是安全的。
H-桥电路可驱动多种负载,但脉宽调制(PWM)驱动波形常用于直流电机、双极性步进电机等的高效控制。
02 工作模式
静态工作状态
H-桥电路的四个功率开关以不同方式闭合或断开,从而为负载提供不同的驱动电源。例如,在某种状态下,左上角和右下角的晶体管(Q1和Q4)可能闭合,而右上角和左下角的晶体管(Q3和Q2)则断开。这样,负载上就会施加一个左正右负的电源电压(忽略晶体管的导通电压),使电机能够正向旋转。
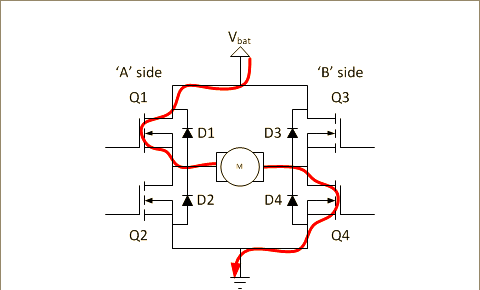
▲ H-桥电路驱动电机反向电压
在相反的情况下,通过导通Q3和Q2,同时断开Q1和Q4,电机负载上会施加一个相反极性的电源电压。这样,电机将实现反向旋转。
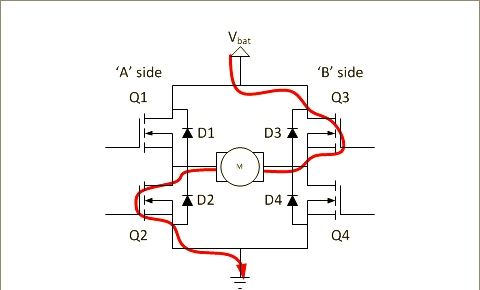
▲ H-桥电路驱动电机反向电压
除了上述的组合模式,还有几种情况不向电机供电。例如,当四个晶体开关都处于断开状态时,电机负载两端实际上处于悬空状态。在这种情境下,如果电机正在运动,其转子的动能会因摩擦力而逐渐减少,导致电机逐渐停止。
再来看下图所示的两种情况:一种是H桥电路的上半部(或下半部)的两个晶体管闭合,而对应的另外两个晶体管则断开。此时,电机两端的桥电路实际上形成了一个短接,使得电机两端的电压为0。在这种情况下,如果电机正在运动,其转子的动能会通过产生的反向电动势(EMF)在外部短路桥电路回路中产生制动电流,从而促使电机迅速制动。
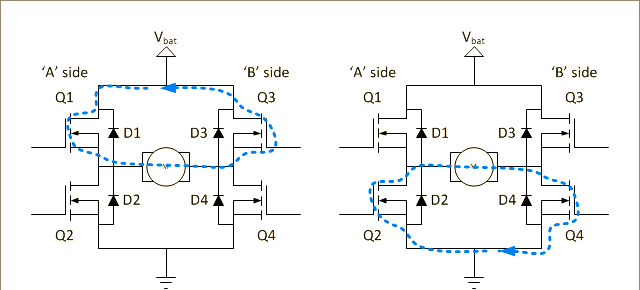
▲ 电机两端电压的桥电路短路
某些特定的组合模式是需要严格避免的。例如,在H-桥电路中,若一侧的上下两个晶体管同时导通(同时断开的情况是允许的),则会导致电源通过这两个晶体管构成短路回路。这种情况下,产生的巨大短路电流往往会导致这两个晶体管被严重烧毁。
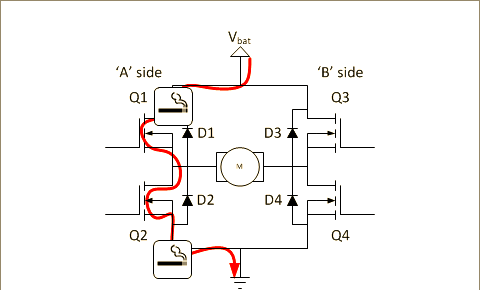
▲ H-桥电路直通
H-桥电路中,同边桥臂短路的问题可能源于多种因素。一方面,这可能是由于控制信号存在问题,例如没有给予足够的死区时间,导致一侧上下晶体管同时导通;另一方面,也可能是由于功率器件性能不足,例如耐压不够而发生击穿。然而,不论原因如何,这种短路情况对H桥电路的稳定性构成严重威胁,因此必须采取措施精细避免。
控制电机的两种PWM模式
H-桥电路在电机控制中有着广泛的应用,特别是在特斯拉电动汽车驱动电路中。电机负载可以用电阻Rm、电感Lm和感应电动势Vg的串联来等效描述。电机运动所需的转动力矩来源于流过串联电路的电枢电流,而电枢电流则是由施加在电路上的电压所产生。值得注意的是,由于电机本身具有储能惯性环节(包括电感Lm和机械储能部件转子的惯性),因此当使用高频脉冲电压(即PWM信号)作用于电机两端时,实际产生转矩的效果取决于脉冲电压的平均值。
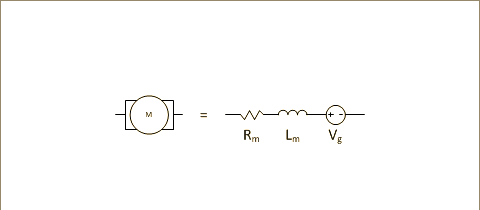
▲ 电机的等效模型
为了实现对电机不同极性和幅值电压的驱动,PWM波形在控制电机时采用两种工作模式:
极性-幅值驱动模式(Sign-Magnitude Drive),亦被称为单极性驱动模式。这种模式下,驱动电机的信号包含两部分:一是用于控制H桥输出极性的方向控制信号,二是控制PWM占空比幅值的脉冲信号。当PWM占空比为0时,电机输出电压亦为0。
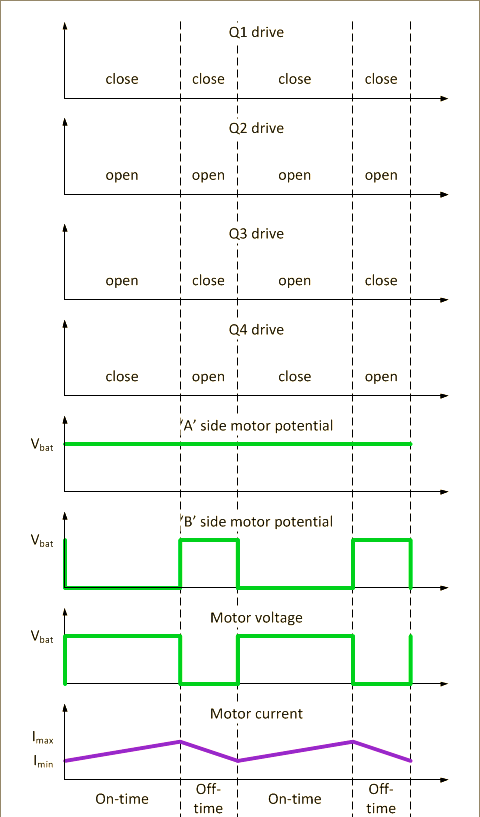
▲ 极性-幅值驱动模式下的桥电路输出与负载电压电流波形
此外,还有一种互锁相位驱动模式(Lock Anti-Phase),也常被称为双极性驱动模式。在这种模式下,桥电路的两边分别由极性相反的PWM信号进行驱动。当PWM占空比为50%时,其输出的平均电压将维持在0水平。
▲ 互锁相位驱动模式下桥电路的输出与负载的电压电流波形
在单极性(极性-幅值)驱动模式下,H桥电路仅需两个晶体管进行高频切换,从而降低了电路损耗。但需注意,回路中的电阻会导致电机电流与PWM波形之间的线性关系受到破坏。这一现象在「磁铁驱动反向续流串接电阻的的分析」[3]一文中的电路实验结果中得到了详细阐述。
相比之下,双极性(互锁相位)驱动模式要求四个功率晶体管同时进行高频切换,导致电路损耗相对较大。然而,这种模式下的电路控制负载电流输出呈现线性关系。具体来说,当电机在双极性驱动模式下工作时,其正向电流与反向续流过程中的电流回路仅在极性上有所差异,电压则保持一致。因此,电机的平均电流与PWM的占空比之间呈现出线性正比的关系。
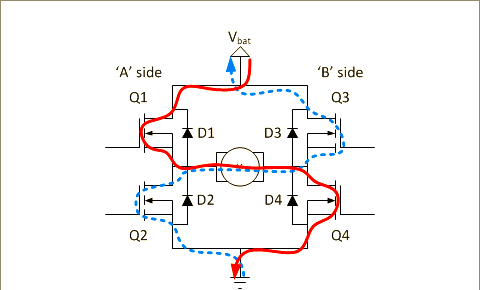
▲ 电机在双极性PWM驱动下的工作模式
在双极性PWM驱动下,电机能够工作于四种模式:正向运行、正向发电、反向运行和反向发电。这种驱动模式在大功率电机的应用中展现出更高的效率。
关于电机负载电流与PWM占空比之间的关系,在「Sign-Magnitude Drive」[4]和「Lock Anti-Phase Drive」的博文中已有详细探讨。为保持文章的简洁,此处不再赘述,但读者可自行推导或参阅原文以深入了解。
03 供电电源
桥电路的供电电源通常会配备大容量储能电容,以稳定电源电压,使桥电路工作在电压模式。另一种情况是,在电压源线上串联大容量平波电感,此时桥电路多作为逆变电源使用,被称为电流工作模式。在考虑桥电路并联的储能电容时,我们需要关注以下因素:
- 储能电容能否承受得住负载电感产生的反向电流?
- 电路对电压波动的容忍度有多大?
- 桥电路的开关频率设定为何?
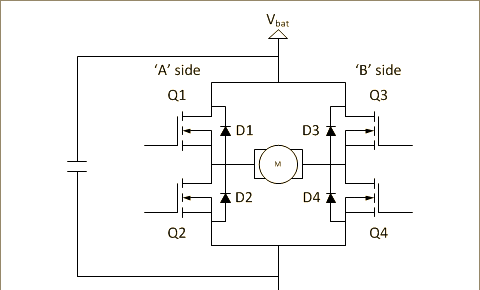
▲ 电源带有滤波电容的H桥电路
在电机中,由于电感的存在,桥电路在工作时会产生不同的PWM相位,进而影响桥电路的工作电流波形。值得注意的是,在某些特定的时刻,桥电路会以反向的方式向电源充入电流。这种电流的反向流动,对于理解桥电路的工作原理以及优化其性能至关重要。
▲ 电机电流与桥电路工作电流波形
在未施加电流反馈控制于电机负载的情况下,为了缓冲电机在加速和减速时产生的浪涌电流对电源的影响,桥电路并联的电容应适当增大。以下图表展示了桥电路电容与电源并联,为桥电路稳定工作提供必需的电流。
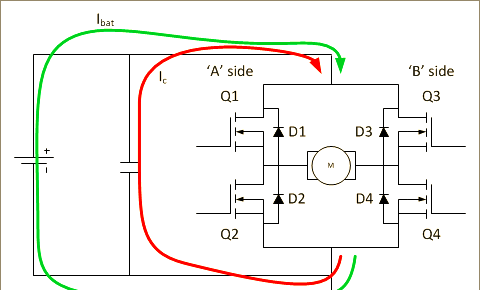
▲ 桥电路并联电容与电源协同为桥电路稳定供电
在桥电路的驱动下,电机呈现出不同的电流波形。在过渡过程、刹车过程以及稳态状态下,电流波形的变化规律及分析公式均得到了详尽的探讨。特别地,针对电机在制动过程中所呈现的动态刹车与发电刹车两种状态,其对电源的影响也进行了深入剖析。
后话:
尽管我们无法确保原文作者的所有结论和公式都毫无瑕疵,但他在探索桥电路工作原理和控制细节的过程中所展现的清晰思路、生动插图以及详尽的公式分析,都反映了他对小型电机H桥电路驱动工程的深入理解和热爱。这种对知识的追求和分享,无疑为我们提供了宝贵的学习资源和激励。
「Sign-Magnitude Drive」深入解析:
在探索桥电路的奥秘时,我们不可避免地会遇到“Sign-Magnitude Drive”这一关键概念。这一驱动方式不仅对桥电路的稳定供电至关重要,而且在整个电机驱动工程中都有着举足轻重的地位。为了更深入地理解其工作原理和应用,我们有必要对其进行详细的剖析。
后话:
汽车电子嵌入式技术在CSDN上开设了AUTOSAR精进之路专栏,旨在为读者提供实际项目中开发及维护过程的全方位介绍。从模块核心概念到实际需求描述,再到实际工程配置和特殊需求解析,每一个环节都力求详尽。我们的目标是让读者在掌握原理的基础上,能够根据实际需求独立完成模块配置或问题解决。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 10
 0
- 0


 已为社区贡献8条内容

所有评论(0)