伺服电机Modbus通信控制工程:基于Winform的C#源码实例,支持位置与力矩模式,亿丰伺...
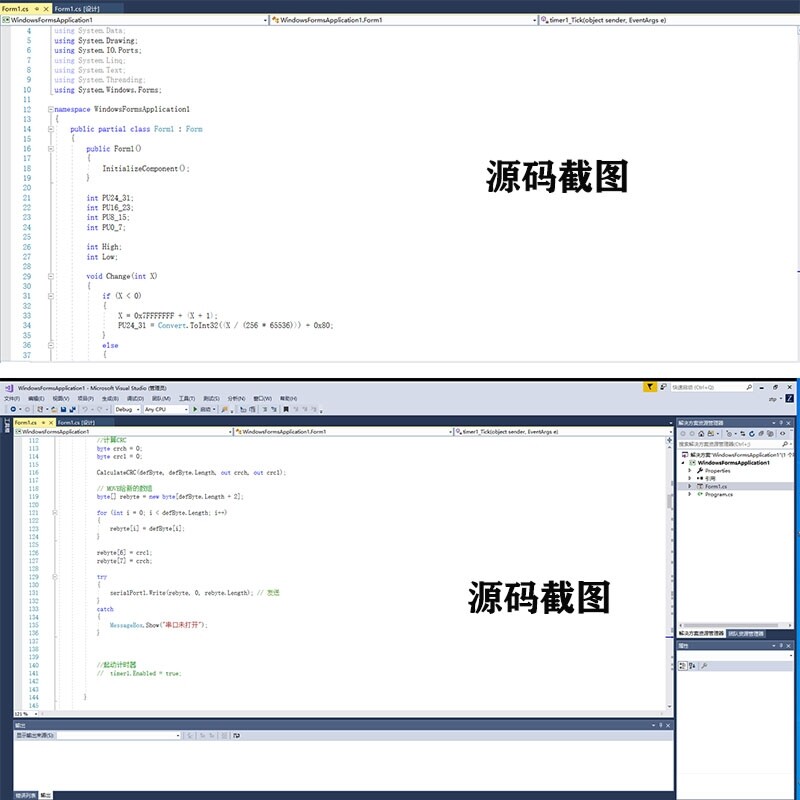
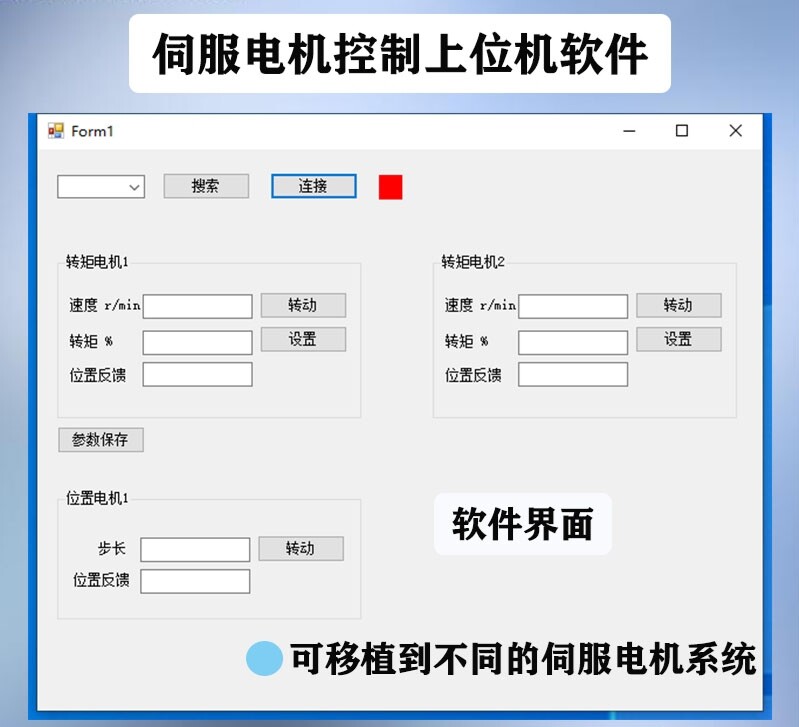
伺服电机控制工程 伺服电机开发实例 modbus开发源码C# winform位置模式力矩模式 本工程源码编译环境是visual studio (最好采用2013以上版本),编写语言是C# ,winform工程。 本工程可以实现电脑上位机与伺服电机进行modbus串口通信(232或485),从而实现电脑对伺服电机的控制,可以一对多进行操控,本实例支持同时控制两个转矩模式下运行的伺服电机,或一个位置模式下的伺服电机,稍作调整开发,可实现多路伺服电机在任意模式下的操控。 (控制之前需将伺服驱动器的参数设定好) 实例工程基于的硬件是亿丰伺服电机(一川电机),修改源码的modbus通信协议部分,可移植到不同的伺服电机系统,具有很好的参考价值,同时也可作为modbus通信开发的学习资源,可以应用到modbus通信的工业开发领域当中。
直接撸串口玩伺服电机这事儿听起来硬核,实际动手搞起来还真有点意思。最近在车间摸鱼的时候折腾了个C#上位机控制项目,核心就是用Modbus协议怼伺服驱动器的参数寄存器,顺手把源码整理成了能同时操控多台电机的方案。
先扔个硬核代码镇场子——串口初始化的骚操作:
private void InitSerialPort(string portName)
{
    if (_serialPort != null && _serialPort.IsOpen)
        _serialPort.Close();

    _serialPort = new SerialPort(portName, 115200, Parity.None, 8, StopBits.One);
    _serialPort.ReadTimeout = 500;
    _serialPort.WriteTimeout = 500;
    _serialPort.DataReceived += DataReceivedHandler;

    try {
        _serialPort.Open();
    }
    catch (Exception ex) {
        MessageBox.Show($"串口炸了:{ex.Message}");
    }
}
这里有几个坑要注意:波特率别瞎设(得和驱动器参数P0-01匹配),超时设太短容易丢包。DataReceived事件处理记得别在回调里搞UI操作,不然分分钟卡成狗。
Modbus协议构造这块是重头戏,看这个生成函数:
byte[] BuildModbusFrame(byte slaveId, byte functionCode, ushort startAddress, ushort[] data)
{
    using (var stream = new MemoryStream())
    using (var writer = new BinaryWriter(stream))
    {
        writer.Write(slaveId);
        writer.Write(functionCode);
        writer.Write((ushort)(startAddress - 0x1000)); // 驱动器地址偏移玄学
        writer.Write((ushort)(data.Length * 2));
        writer.Write((byte)(data.Length * 2));
        foreach (var val in data) {
            writer.Write(val.ReverseBytes()); // 字节序大坑!
        }

        var crc = CalculateCRC(stream.ToArray());
        writer.Write(crc);
        return stream.ToArray();
    }
}
这里藏着三个魔鬼细节:1. 地址要减0x1000是因为伺服驱动器的寄存器地址从40001开始;2. ReverseBytes处理大小端问题,不同厂家的驱动器可能抽风;3. CRC校验算法得用Modbus专用版本,网上抄的通用CRC32会翻车。
切换运行模式才是真刺激,比如切到力矩模式:
void SetTorqueMode(byte slaveId)
{
    var paramsToWrite = new ushort[] {
        0x0002, // 运行模式=力矩
        0x0001  // 使能信号
    };
    var frame = BuildModbusFrame(slaveId, 0x10, 0x200C, paramsToWrite);
    _serialPort.Write(frame, 0, frame.Length);
}
这里的0x200C地址对应驱动器参数P0-02,不同品牌的伺服可能地址差个十万八千里。调试时建议先用手动模式测试单个寄存器写入,不然连不上电机的时候根本不知道死在哪一步。
实际跑起来的时候发现个邪门问题——同时控制两台电机时响应延迟明显增加。后来在定时发送指令的代码里加了优先级队列才好点:
private readonly ConcurrentQueue<byte[]> _commandQueue = new();

void Timer_Tick(object sender, EventArgs e)
{
    if (_commandQueue.TryDequeue(out var cmd)) {
        _serialPort.Write(cmd, 0, cmd.Length);
        Thread.Sleep(20); // 等待驱动器响应
    }
}
这个sleep值是个经验数,具体得看驱动器手册里的响应时间。有时候为了抢速度直接关掉响应确认,但容易导致累积误差。
源码里最值钱的部分其实是异常处理模块,各种超时重发、CRC校验失败重试的套路都在里边。比如这段自动重试逻辑:
int retryCount = 0;
while (retryCount < 3)
{
    try {
        SendCommand(frame);
        var response = ReadResponse();
        if (ValidateResponse(response))
            return true;
    }
    catch (TimeoutException) {
        retryCount++;
        Thread.Sleep(50 * retryCount);
    }
}
return false;
玩工业通信最重要的是脸皮厚,一次发不准就多怼几次。不过要注意重试间隔别太密,有些伺服驱动器会直接进保护模式。
这个项目最骚的操作是用WinForm的ProgressBar假装示波器,实时显示电机转速曲线。虽然土味但实用:
void UpdateSpeedDisplay(int speed)
{
    if (speedProgressBar.InvokeRequired) {
        speedProgressBar.Invoke(new Action(() => {
            speedProgressBar.Value = Math.Abs(speed) % 100;
        }));
    }
}
当然正经项目应该用OpcUA或者MQTT上云,但咱这种接私活的场合,485转USB线直连才是王道。源码移植到其他平台时,主要改改Modbus帧构造和地址映射部分就能跑起来,毕竟寄存器操作万变不离其宗。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献13条内容

所有评论(0)