模糊pid控制的温度系统matlab源代码_模糊PID控制系统(二)对比分析
·
0 参考资料
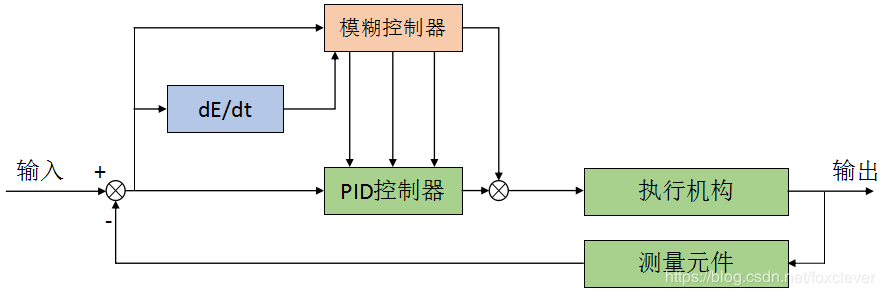
- 模糊PID是以误差e和误差的变化率ec作为输入,利用设定好的模糊规则表,找出PID三个参数与e和ec之间的模糊关系。
- 在运行中不断检测e和ec,根据模糊控制原理,来对3个参数进行在线修改以满足e和ec对控制参数的不同要求,而使被控制对象有良好的动、静态性能。
1 选取控制对象

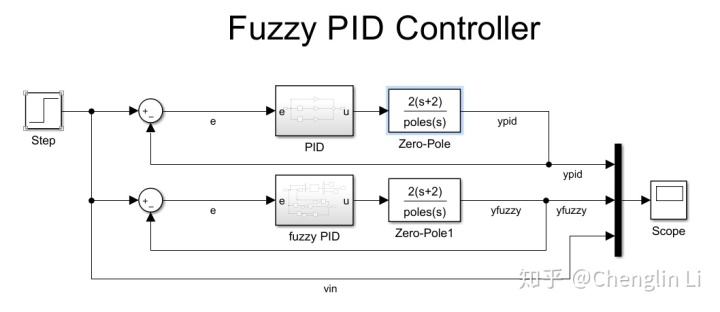
2 搭建仿真模块
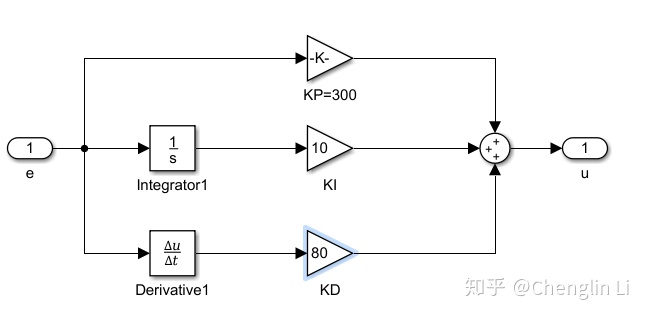
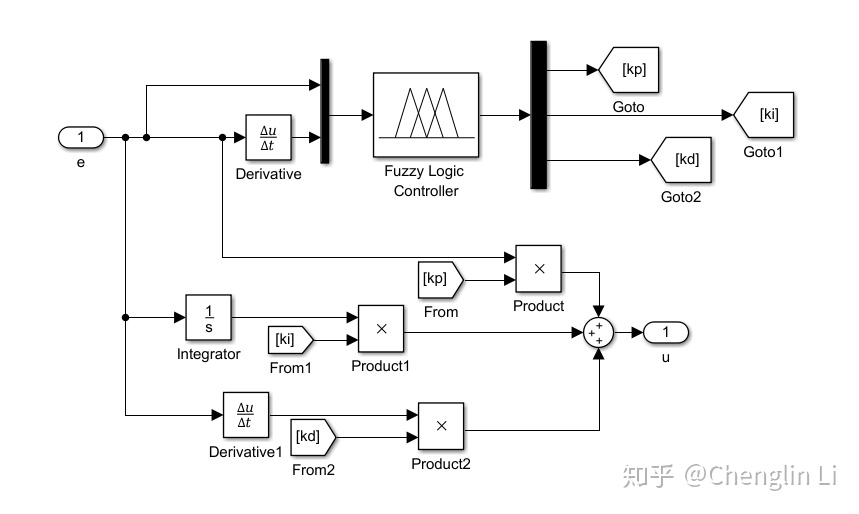
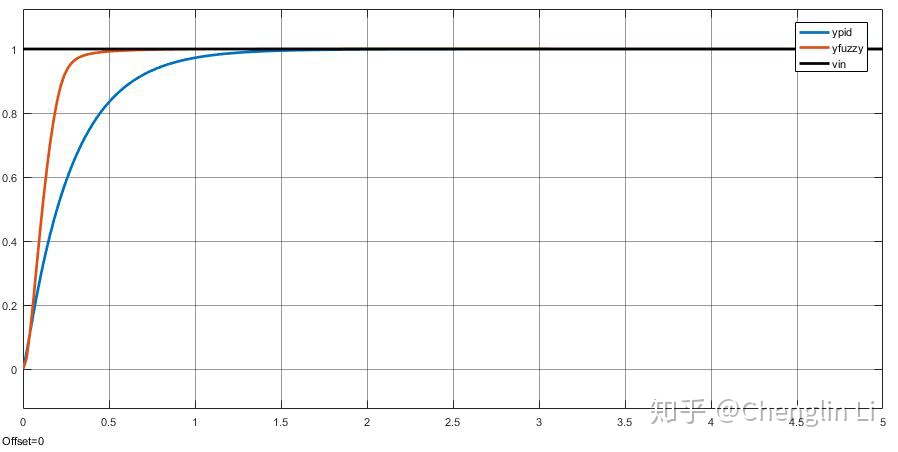
3 仿真结果
4 模糊规则表(以及相关基础操作)
Chenglin Li:模糊PID控制系统(一)zhuanlan.zhihu.com
5 难点说明
- 如何确定模糊规则控制器中KP,KI,KD的取值范围!
- 本文暂时采用根据仿真结果调试参数范围的方法。
6 相关程序(模糊规则文件,需要事先运行,将数据导入工作区)
[System]
Name='fuzzyPID'
Type='mamdani'
Version=2.0
NumInputs=2
NumOutputs=3
NumRules=49
AndMethod='min'
OrMethod='max'
ImpMethod='min'
AggMethod='max'
DefuzzMethod='centroid'

[Input1]
Name='E'
Range=[-12 12]
NumMFs=7
MF1='NB':'gaussmf',[2.801 -12]
MF2='NM':'trimf',[-12 -8 0]
MF3='NS':'trimf',[-12 -4 4]
MF4='Z':'trimf',[-8 0 8]
MF5='PM':'trimf',[0 8 12]
MF6='PB':'gauss2mf',[2.801 11.6 1.362 12.4]
MF7='PS':'trimf',[-4 4 12]

[Input2]
Name='EC'
Range=[-12 12]
NumMFs=7
MF1='NB':'gaussmf',[2.8 -12]
MF2='NM':'trimf',[-12 -8 0]
MF3='NS':'trimf',[-12 -4 4]
MF4='Z':'trimf',[-8 0 8]
MF5='PS':'trimf',[-4 4 12]
MF6='PM':'trimf',[0 8 12]
MF7='PB':'gauss2mf',[2.4 11.6 2.4 12.4]

[Output1]
Name='KP'
Range=[-40 200]
NumMFs=7
MF1='PS':'trimf',[40.02 120 200]
MF2='NM':'trimf',[-40 0.008 80]
MF3='ZO':'trimf',[0.008 80 160]
MF4='PM':'trimf',[80 160 200]
MF5='PB':'smf',[120 200]
MF6='NB':'zmf',[-40 -10.3]
MF7='NS':'trimf',[-40 40.02 120]

[Output2]
Name='KI'
Range=[-30 60]
NumMFs=7
MF1='PS':'trimf',[-0.003 29.98 60]
MF2='NM':'trimf',[-30 -14.99 15]
MF3='ZO':'trimf',[-14.99 15 45.02]
MF4='PM':'trimf',[15 45.02 60]
MF5='PB':'smf',[29.98 60]
MF6='NB':'zmf',[-30 -20]
MF7='NS':'trimf',[-30 -0.003 29.98]

[Output3]
Name='KD'
Range=[-15 40]
NumMFs=7
MF1='PS':'trimf',[3.332 21.68 40]
MF2='NM':'trimf',[-15 -5.831 12.5]
MF3='ZO':'trimf',[-5.831 12.5 30.82]
MF4='PM':'trimf',[12.5 30.82 40]
MF5='PB':'smf',[21.68 40]
MF6='NB':'zmf',[-15 -5]
MF7='NS':'trimf',[-15 3.332 21.68]

[Rules]
1 1, 7 1 5 (1) : 1
1 2, 7 1 3 (1) : 1
1 3, 6 2 1 (1) : 1
1 4, 6 2 1 (1) : 1
1 5, 5 3 1 (1) : 1
1 6, 4 4 2 (1) : 1
1 7, 4 4 5 (1) : 1
2 1, 7 1 5 (1) : 1
2 2, 7 1 3 (1) : 1
2 3, 6 2 1 (1) : 1
2 4, 5 3 2 (1) : 1
2 5, 5 3 2 (1) : 1
2 6, 4 4 3 (1) : 1
2 7, 3 4 4 (1) : 1
3 1, 6 1 4 (1) : 1
3 2, 6 2 3 (1) : 1
3 3, 6 3 2 (1) : 1
3 4, 5 3 2 (1) : 1
3 5, 4 4 3 (1) : 1
3 6, 3 5 3 (1) : 1
3 7, 3 5 4 (1) : 1
4 1, 6 2 4 (1) : 1
4 2, 6 2 3 (1) : 1
4 3, 5 3 3 (1) : 1
4 4, 4 4 3 (1) : 1
4 5, 3 5 3 (1) : 1
4 6, 2 6 3 (1) : 1
4 7, 2 6 4 (1) : 1
5 1, 5 2 4 (1) : 1
5 2, 5 3 4 (1) : 1
5 3, 4 4 4 (1) : 1
5 4, 3 5 4 (1) : 1
5 5, 3 5 4 (1) : 1
5 6, 2 6 4 (1) : 1
5 7, 2 7 4 (1) : 1
6 1, 5 4 7 (1) : 1
6 2, 4 4 3 (1) : 1
6 3, 3 5 5 (1) : 1
6 4, 5 5 5 (1) : 1
6 5, 2 6 5 (1) : 1
6 6, 2 7 5 (1) : 1
6 7, 1 7 7 (1) : 1
7 1, 4 4 7 (1) : 1
7 2, 4 4 6 (1) : 1
7 3, 2 5 6 (1) : 1
7 4, 2 6 6 (1) : 1
7 5, 2 6 5 (1) : 1
7 6, 1 7 5 (1) : 1
7 7, 1 7 7 (1) : 1
7 相关文件
链接:
https://pan.baidu.com/s/1tm7mPS_9Ng34gCVbceaGkw
提取码:nxs9

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 4
 0
- 0


 已为社区贡献1条内容

所有评论(0)