Simulink中BLDC双闭环矢量控制模型仿真研究:高效率、精确运行的无刷直流电机系统
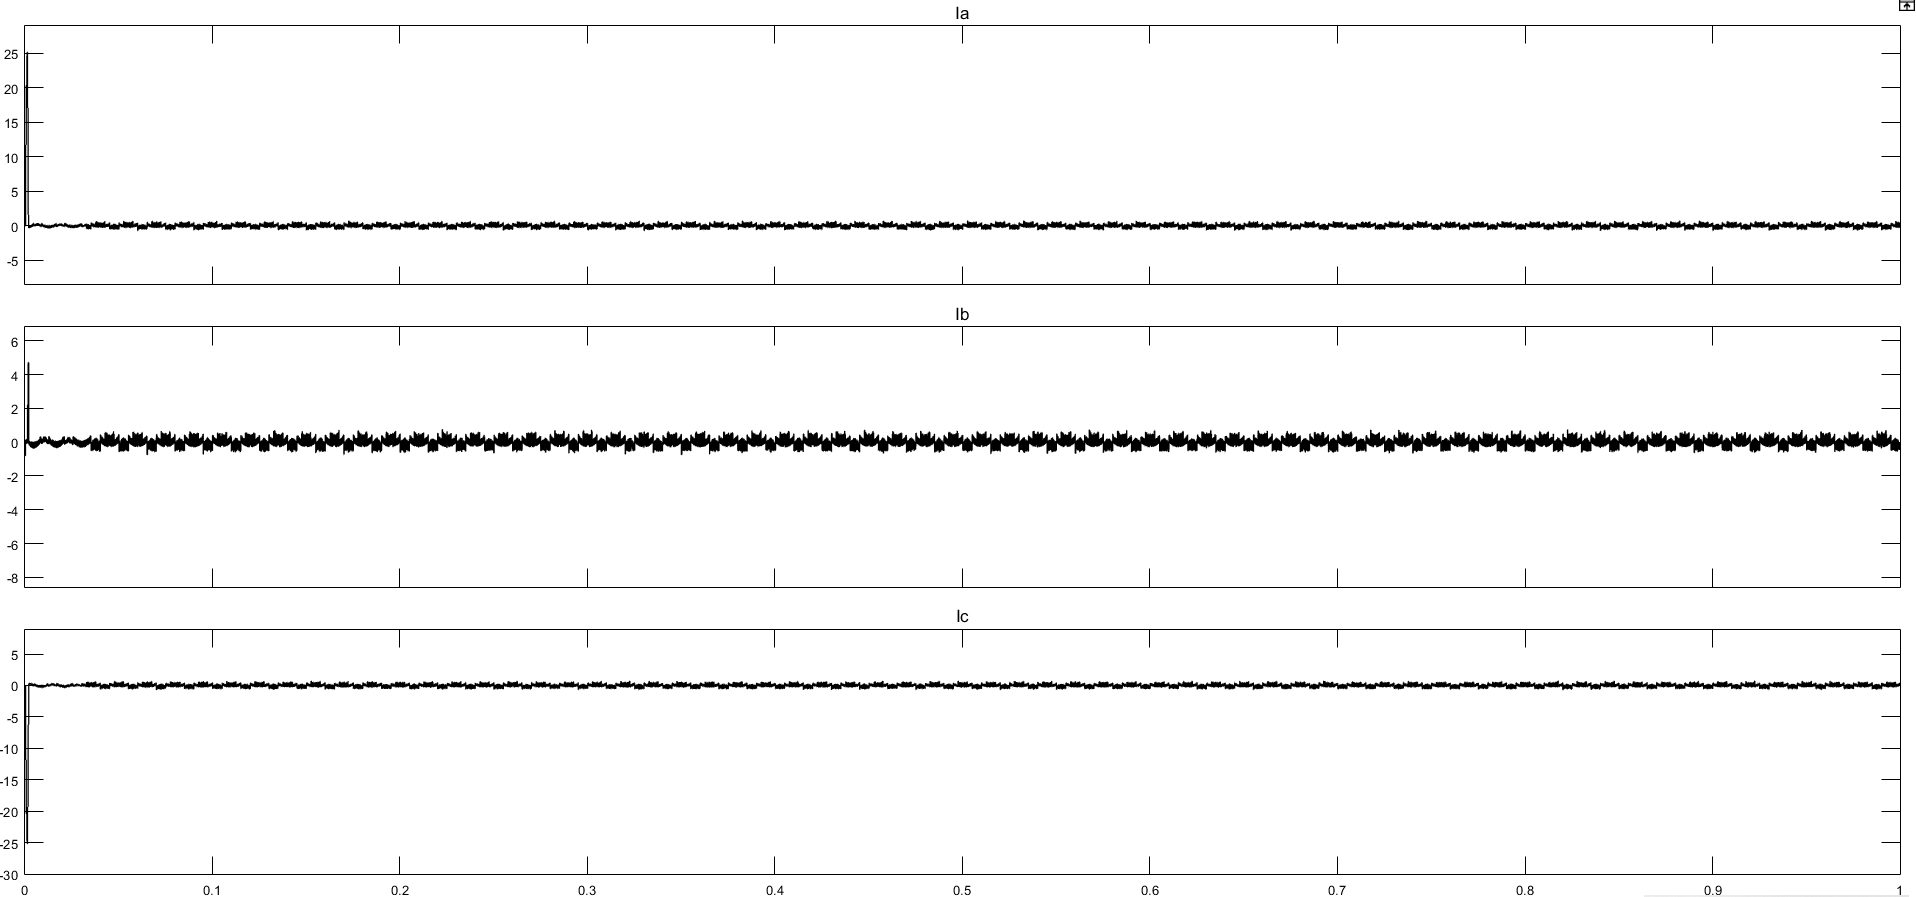
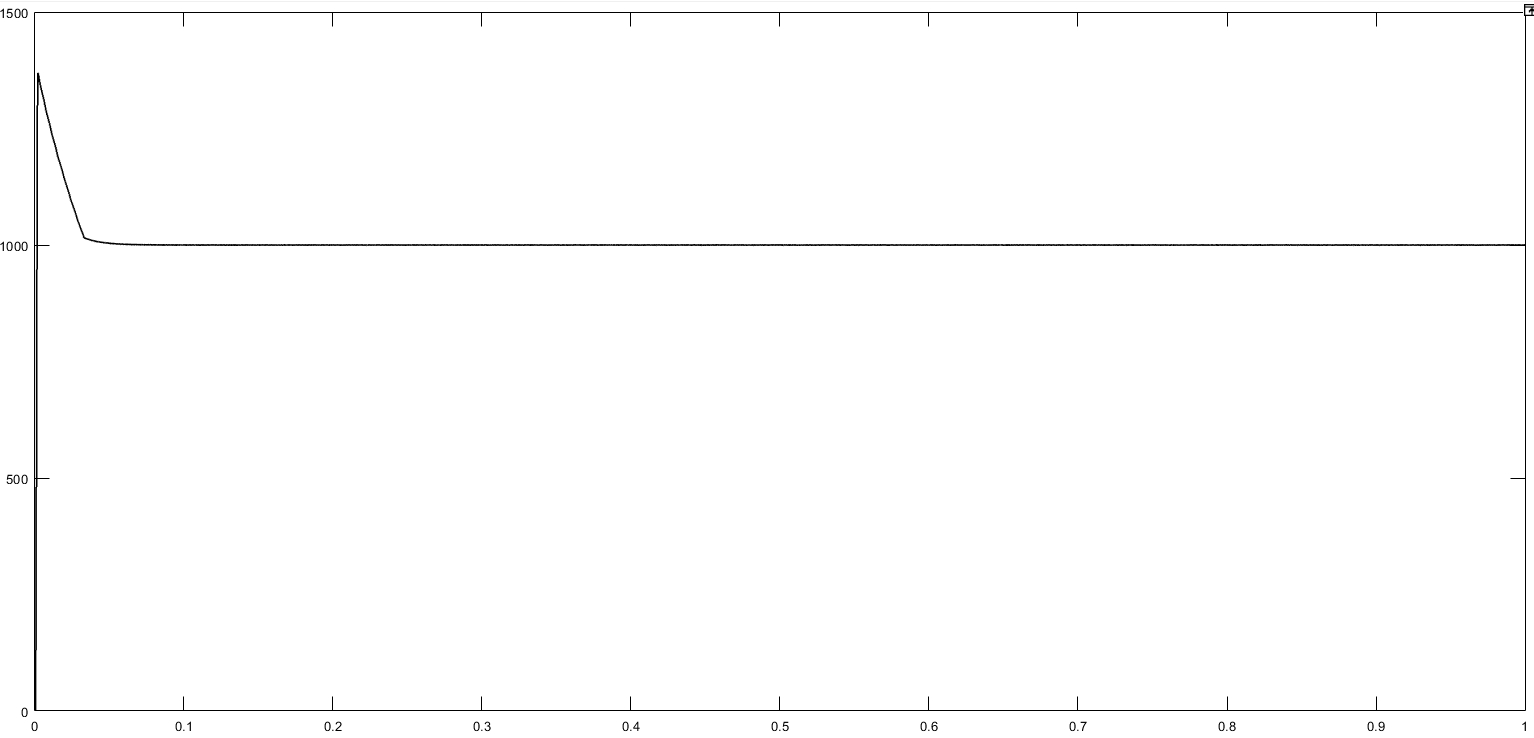
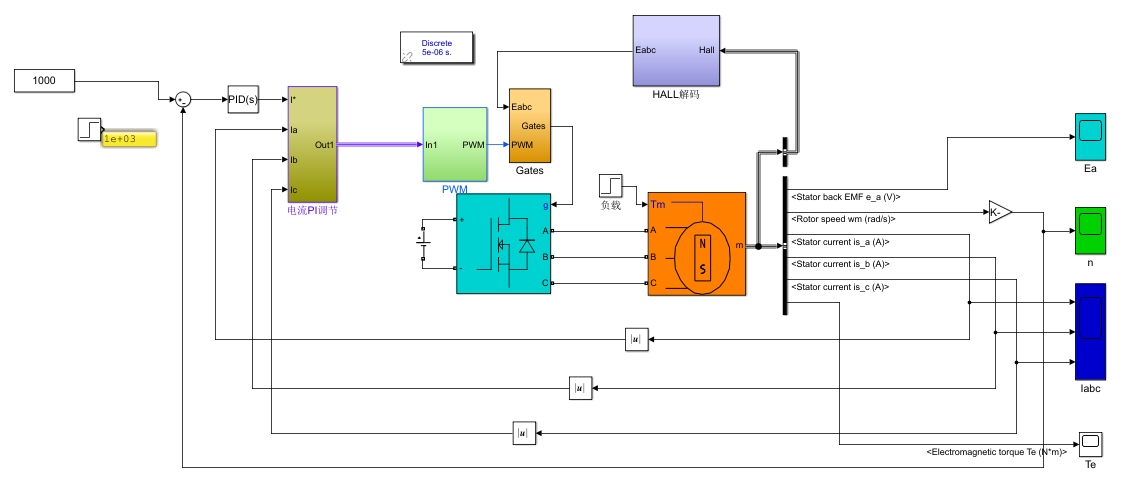
Simulink无刷直流电机(BLDC)双闭环矢量控制仿真模型 BLDC(无刷直流电机)双闭环矢量控制采用转速环PID控制器、电流环PI控制器策略,以实现更高效、更精确的电机运行。 1)仿真主要由直流电源,逆变电路,无刷直流电机,pi控制器,pwm发生器,位置解码模块等模块构成,架构搭建清晰,容易理解掌握。 2)转速响应精准,转矩,电流,反电势等波形见图片,
Simulink里折腾BLDC双闭环控制的时候,最刺激的环节莫过于看着波形从抽搐到丝滑。这次搭的矢量控制模型核心就俩闭环:外层转速环用PID控场,内层电流环靠PI稳住,说白了就是让电机转得又快又准还不烧板子。
先拆开模型结构看,直流电源模块直接决定了系统的爆发力。这里有个坑:如果电源电压设得不够,电机高速运行时电流环直接崩给你看。建议先用48V打底,后面再根据负载微调。
逆变桥部分用MOSFET搭了个经典的三相全桥,重点在于PWM信号的死区设置。模型里用的是Simulink自带的PWM生成器,关键参数在这:
PWM_frequency = 20e3;  % 开关频率20kHz
DeadTime = 1e-6;       % 死区时间1μs
Carrier = sawtooth(2*pi*PWM_frequency*t);
死区时间小于500ns容易桥臂直通,但设太大又会导致波形畸变。实测1μs是个平衡点,既能保平安又不明显影响效率。
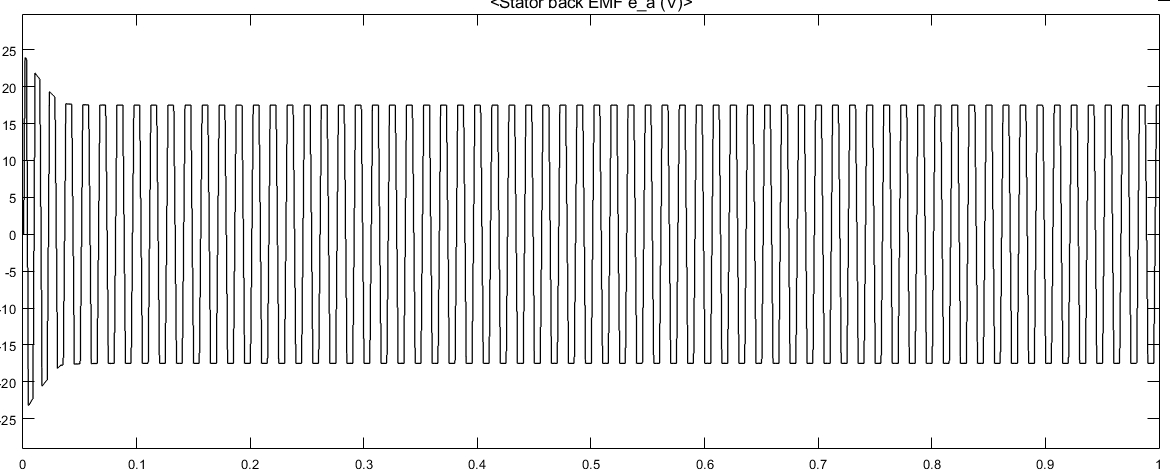
Simulink无刷直流电机(BLDC)双闭环矢量控制仿真模型 BLDC(无刷直流电机)双闭环矢量控制采用转速环PID控制器、电流环PI控制器策略,以实现更高效、更精确的电机运行。 1)仿真主要由直流电源,逆变电路,无刷直流电机,pi控制器,pwm发生器,位置解码模块等模块构成,架构搭建清晰,容易理解掌握。 2)转速响应精准,转矩,电流,反电势等波形见图片,
电流环的PI控制器参数调起来最玄学。模型里的电流环采样周期设了50μs,比转速环快10倍是有讲究的——电流变化比转速猛多了,采样跟不上直接导致震荡。核心代码长这样:
Kp_current = 0.85;
Ki_current = 350;
Current_limiter = 30;  % 电流限幅±30A
调参时发现个反直觉现象:Ki值越大反而响应越慢?后来才明白是因为积分项饱和后需要更长时间释放。解决办法是给积分项加个动态限幅,像给野马套了个智能缰绳。
转速环的PID参数更考验耐心。当负载突变时,单纯靠P参数调容易过冲,D参数大了又引入高频噪声。最终方案是让D项只在转速误差小于5%时生效:
if abs(Error_speed) < 0.05*Target_speed
    D_term_active = 1;
else
    D_term_active = 0;
end
这招让启动时的暴力加速和稳态时的细腻控制完美共存,就像给电机装了两种人格。
位置解码模块用霍尔传感器信号做六步换相,但实测发现霍尔安装偏差超过5°就会导致转矩脉动明显。解决方法是在算法里加了个软件补偿:
Hall_Compensation = pi/36;  % 补偿5°电角度
Corrected_Angle = Hall_Angle + Hall_Compensation;
波形图上最惊艳的是反电动势波形——当转速稳定时,梯形波完美对称,边缘陡得像刀切。但负载突增瞬间会看到电流波形像心电图一样剧烈起伏,这时候电流环的PI控制器就像个急救医生,在2ms内就把电流拉回设定值。
整个模型调通后发现个隐藏关卡:当PWM频率超过25kHz时,电机居然开始唱歌!后来用FFT工具分析,发现是死区时间和开关频率的某些组合会激发机械共振。解决方法简单粗暴——给PWM载波加个随机抖动,立马让电机闭嘴。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献5条内容

所有评论(0)