西门子堆垛机物流仓储项目实战:PLC程序、输送线程序、触摸屏程序详解
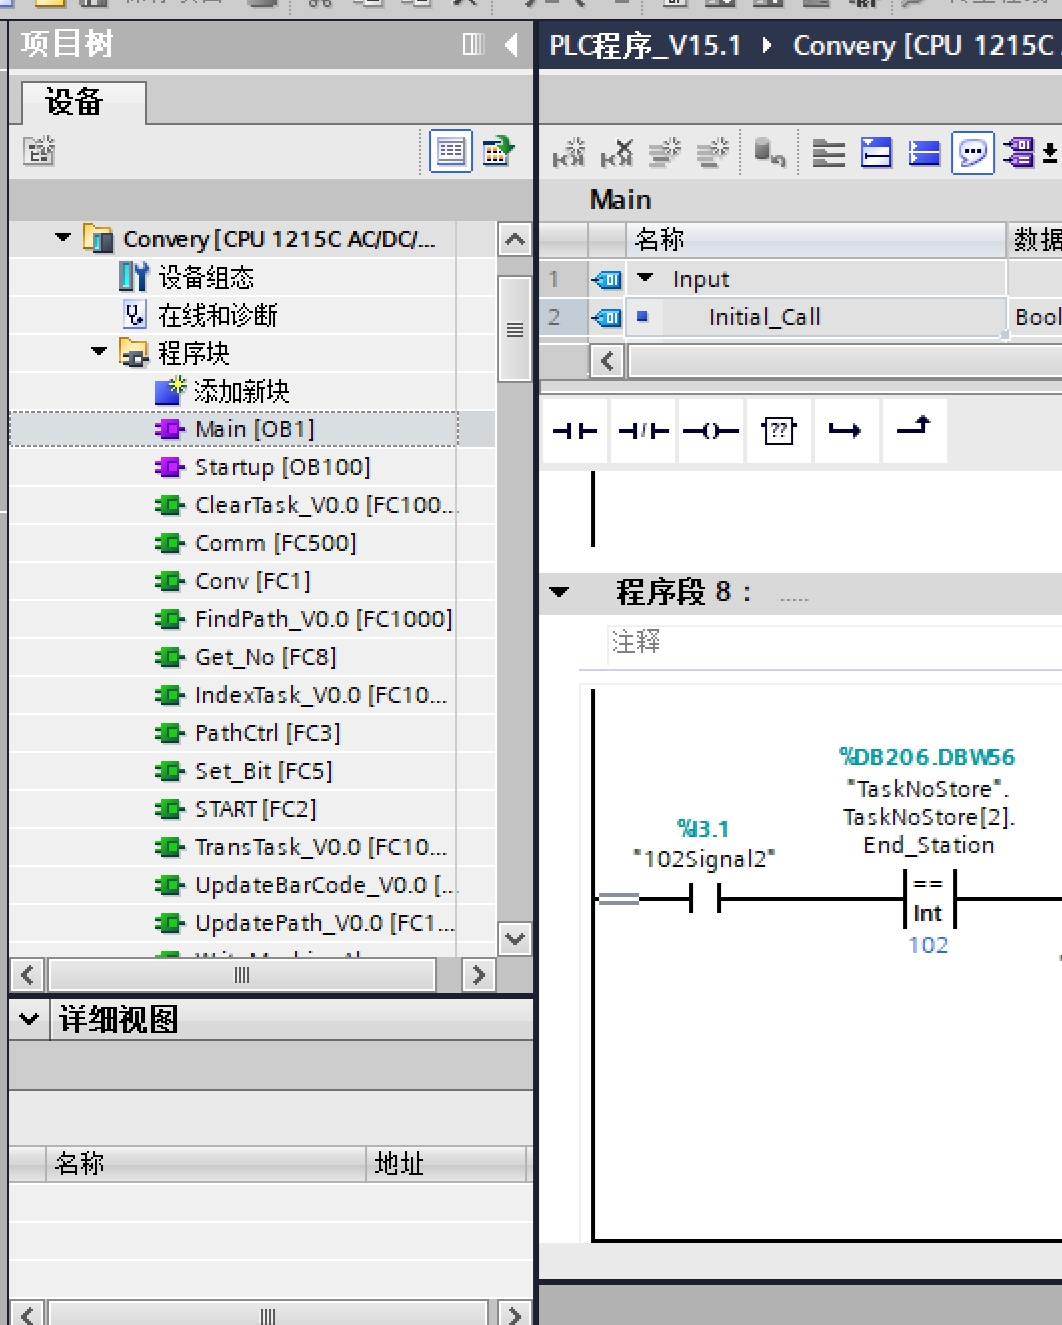
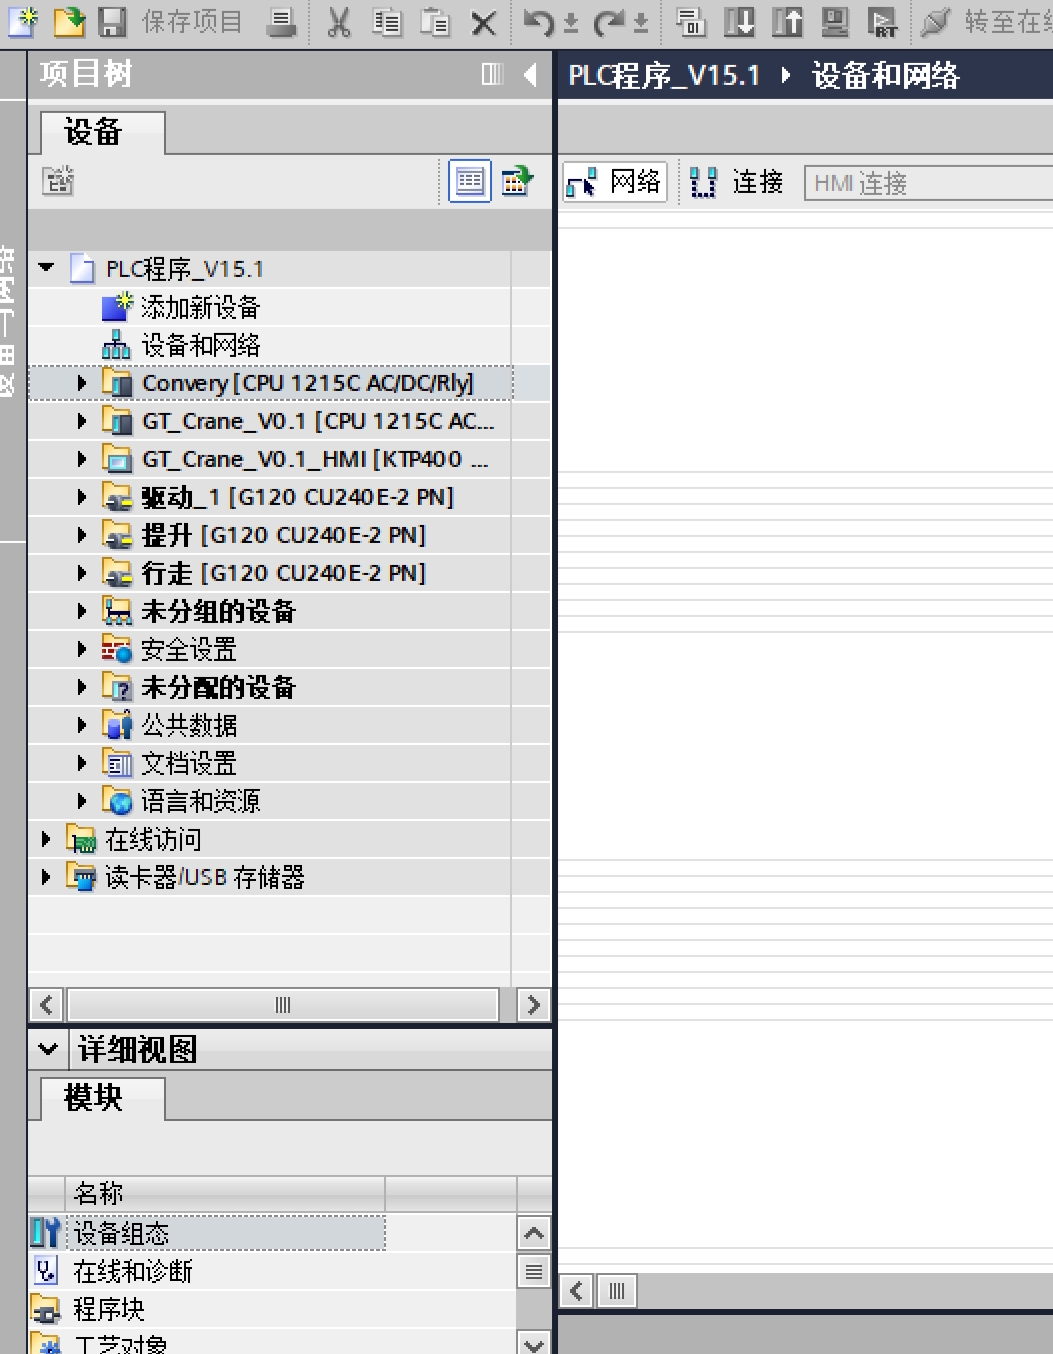
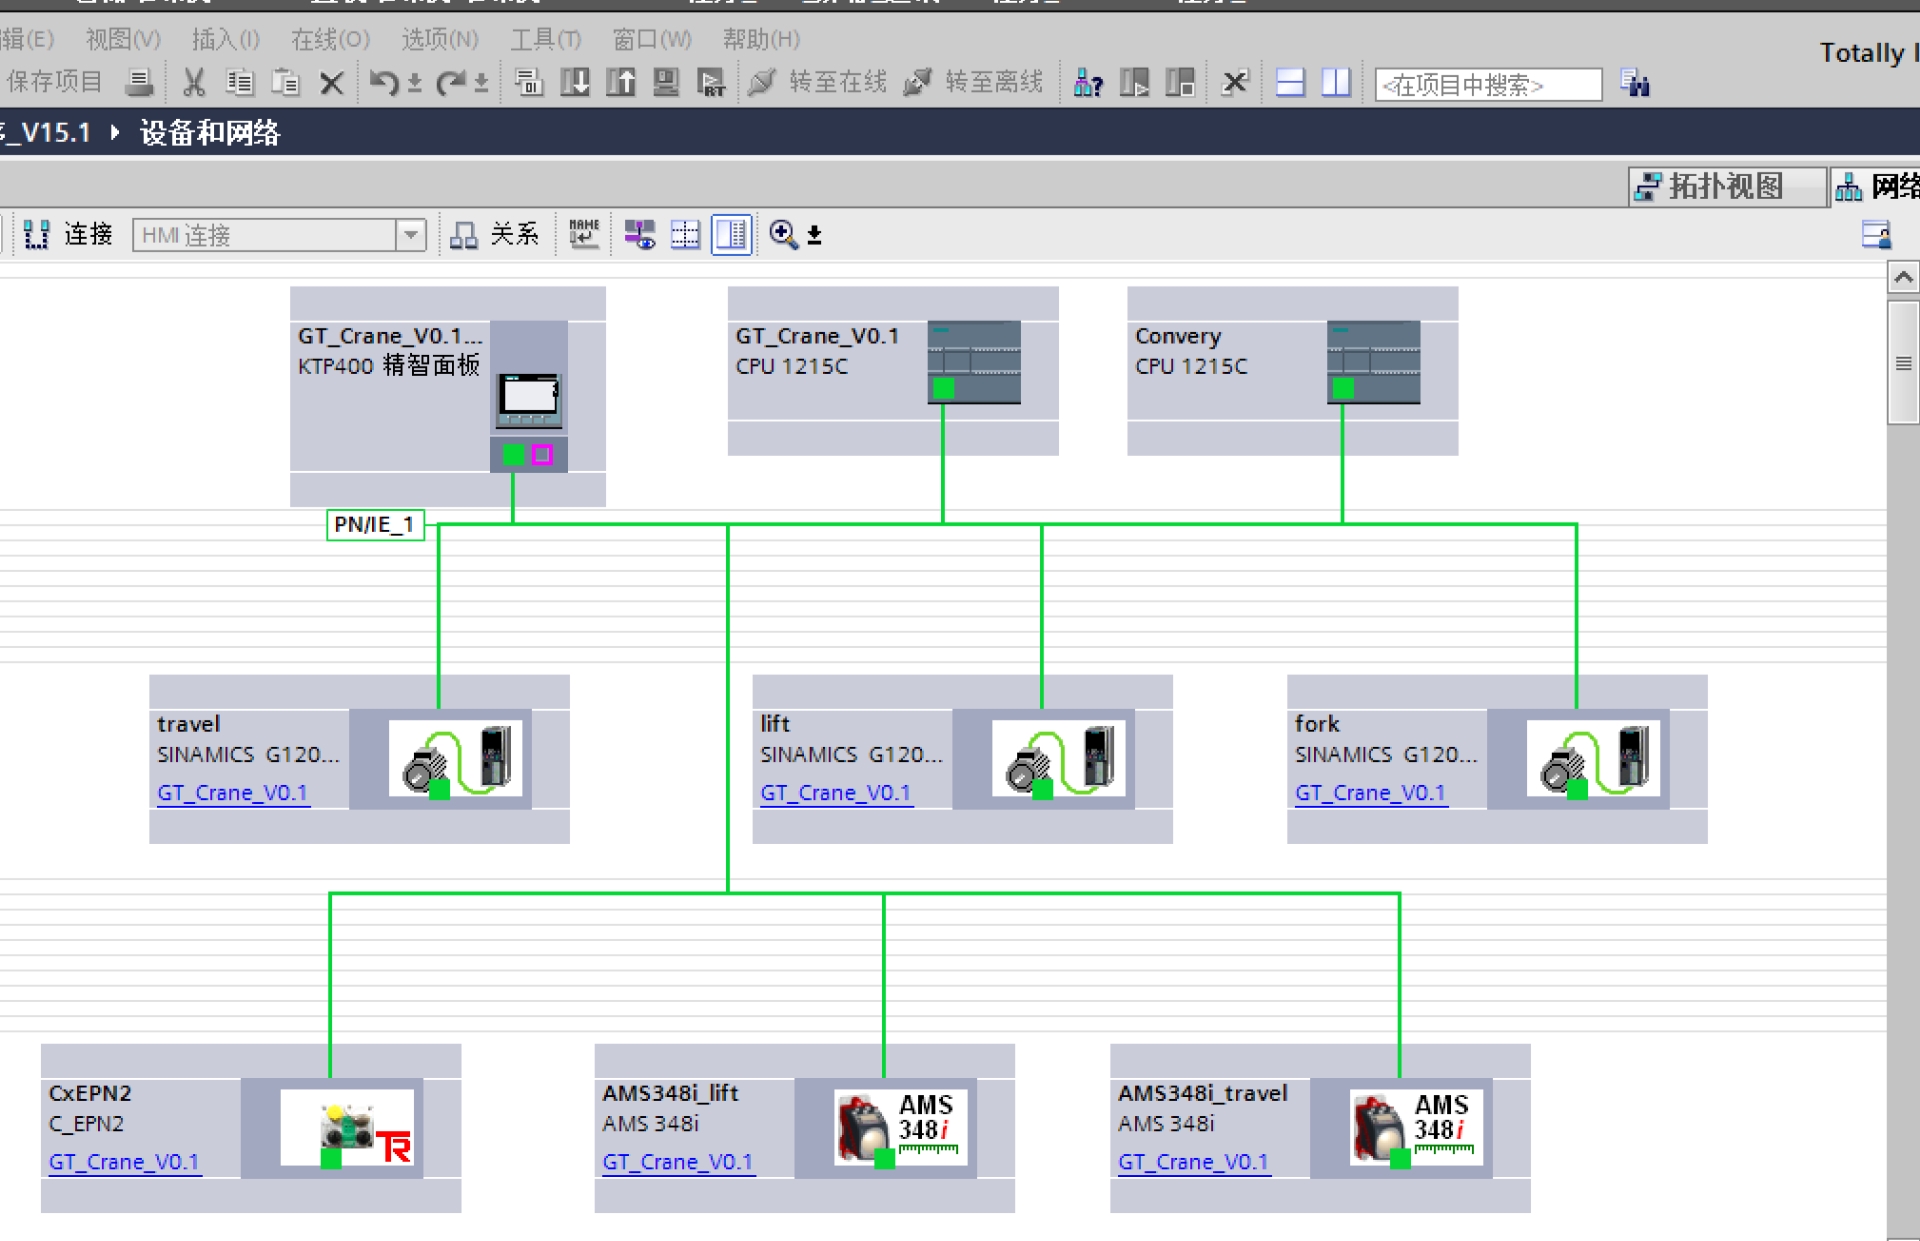
堆垛机-西门子PLC程序+输送线程序+触摸屏程序。 物流仓储。 涵盖通信,算法,运动控制,屏幕程序。 实际项目程序。 西门子S7-1200+G120+ET200S+劳易测激光测距 博途编程 采用用STL和SCL高级编程语言。 无加密。 懂的人看图就知道价值如何。
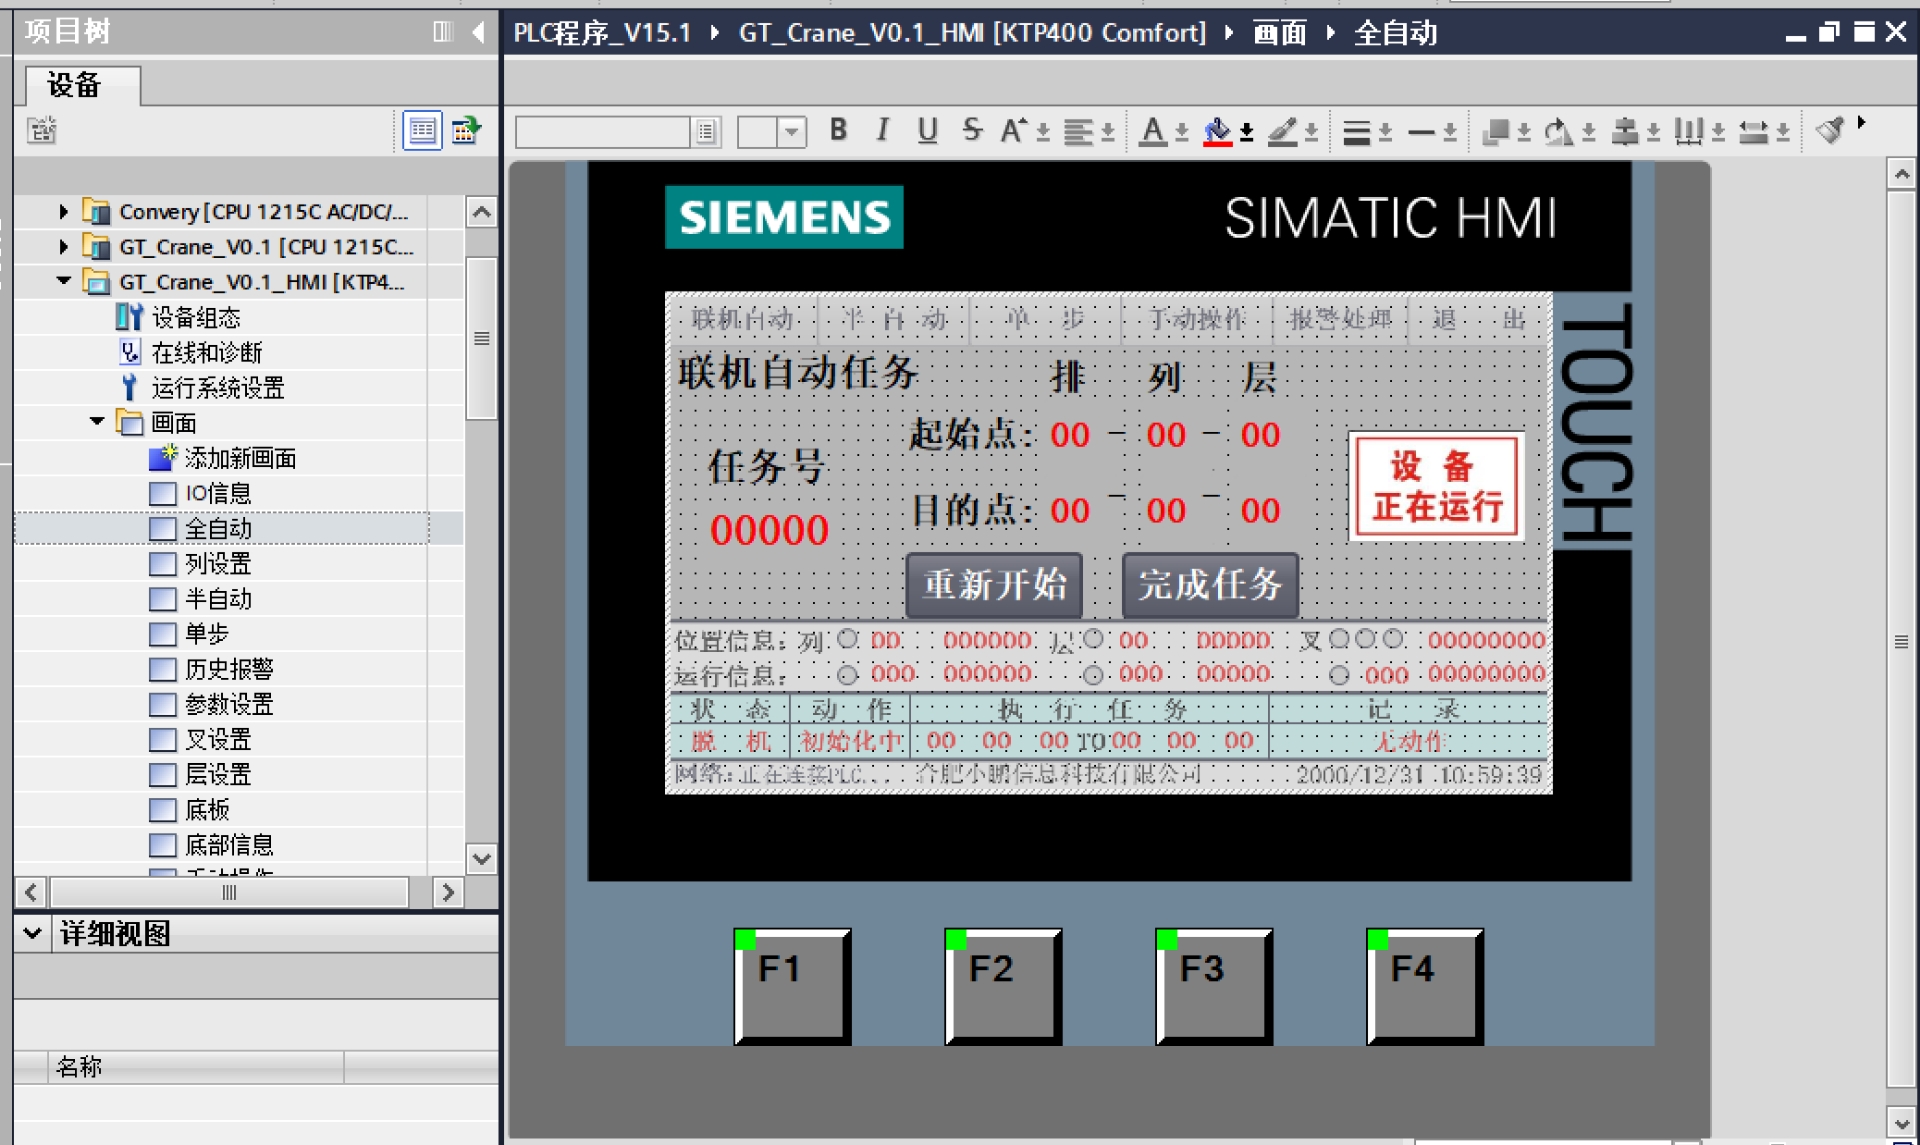
在物流仓储自动化现场,堆垛机系统常被称作"仓库脊柱"。这套由西门子S7-1200领衔的控制系统,包含了G120变频器群组、ET200S远程站阵列、以及劳易测的激光测距传感器网络,构成了一套精密的空间坐标定位体系。
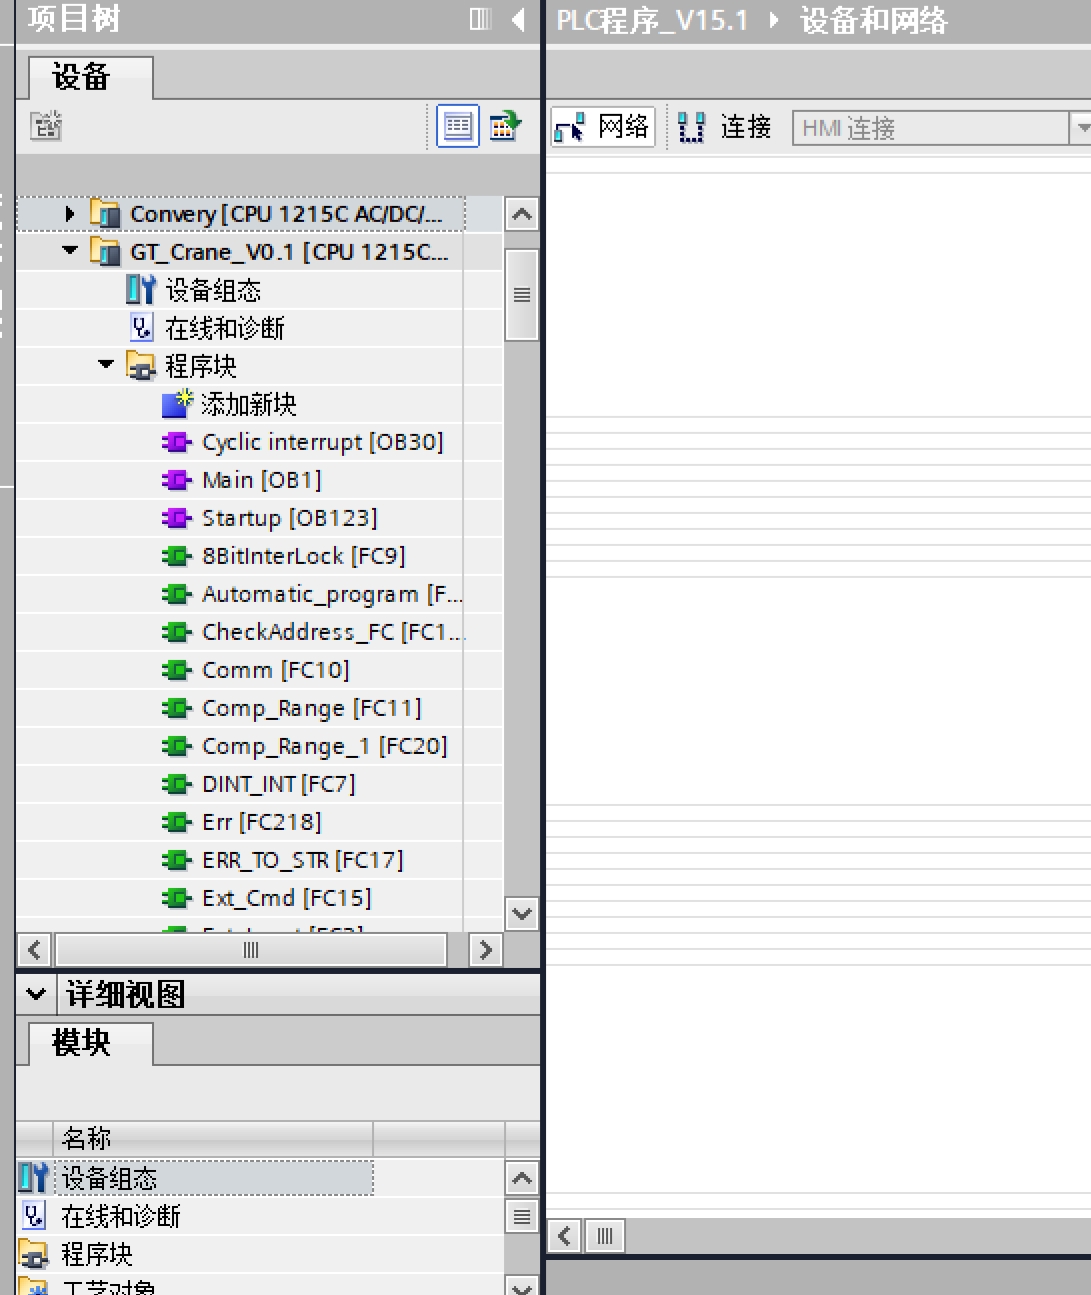
硬件架构上,S7-1217C处理器通过Profinet编织起设备间的数据网。G120变频器驱动着提升电机实现毫米级定位,ET200S分布式IO模块如同末梢神经般采集着各极限位置信号。激光测距模块的RS485通讯线里流淌着实时位置数据,这些数值通过SCL编写的协议解析程序,最终转化为PLC内部的Real型坐标值。
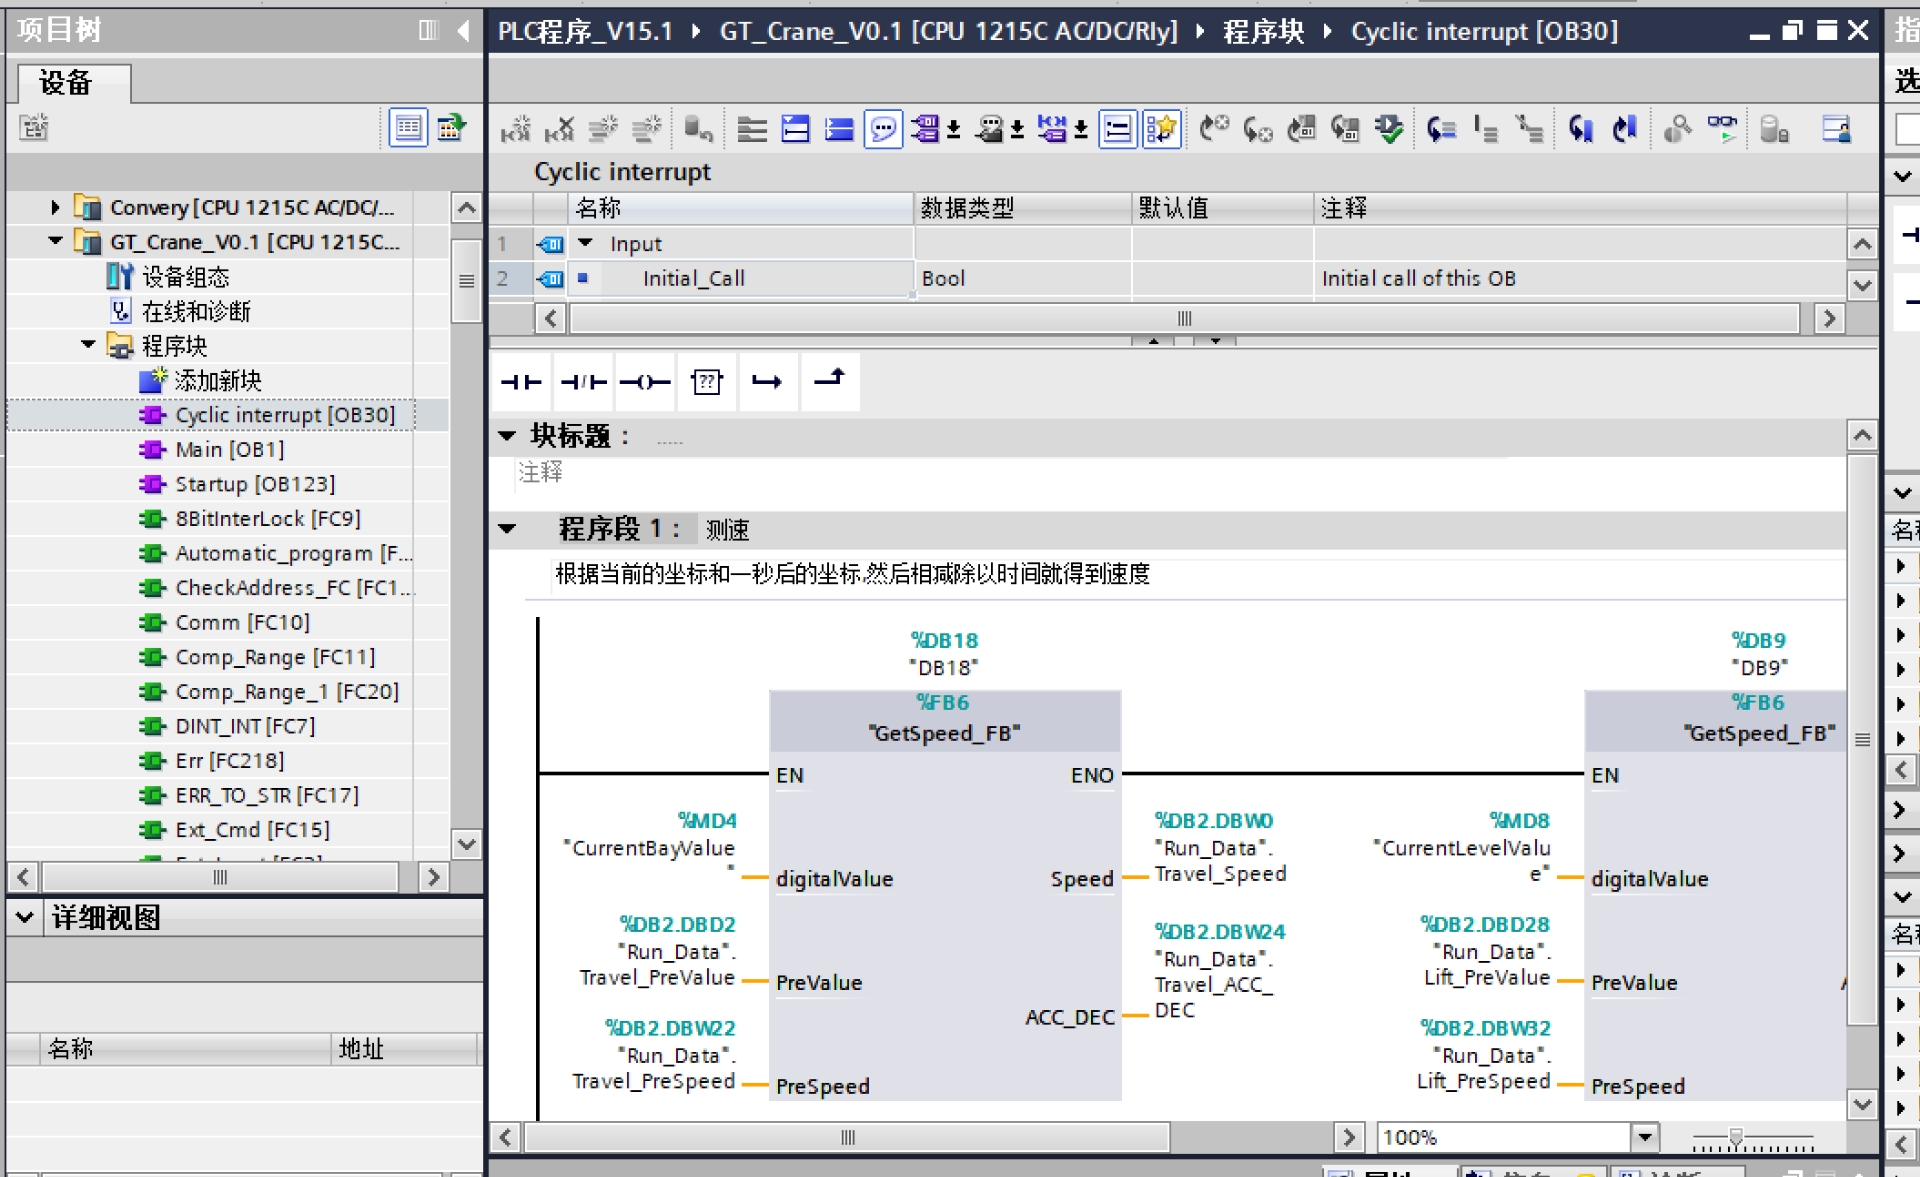
堆垛机-西门子PLC程序+输送线程序+触摸屏程序。 物流仓储。 涵盖通信,算法,运动控制,屏幕程序。 实际项目程序。 西门子S7-1200+G120+ET200S+劳易测激光测距 博途编程 采用用STL和SCL高级编程语言。 无加密。 懂的人看图就知道价值如何。
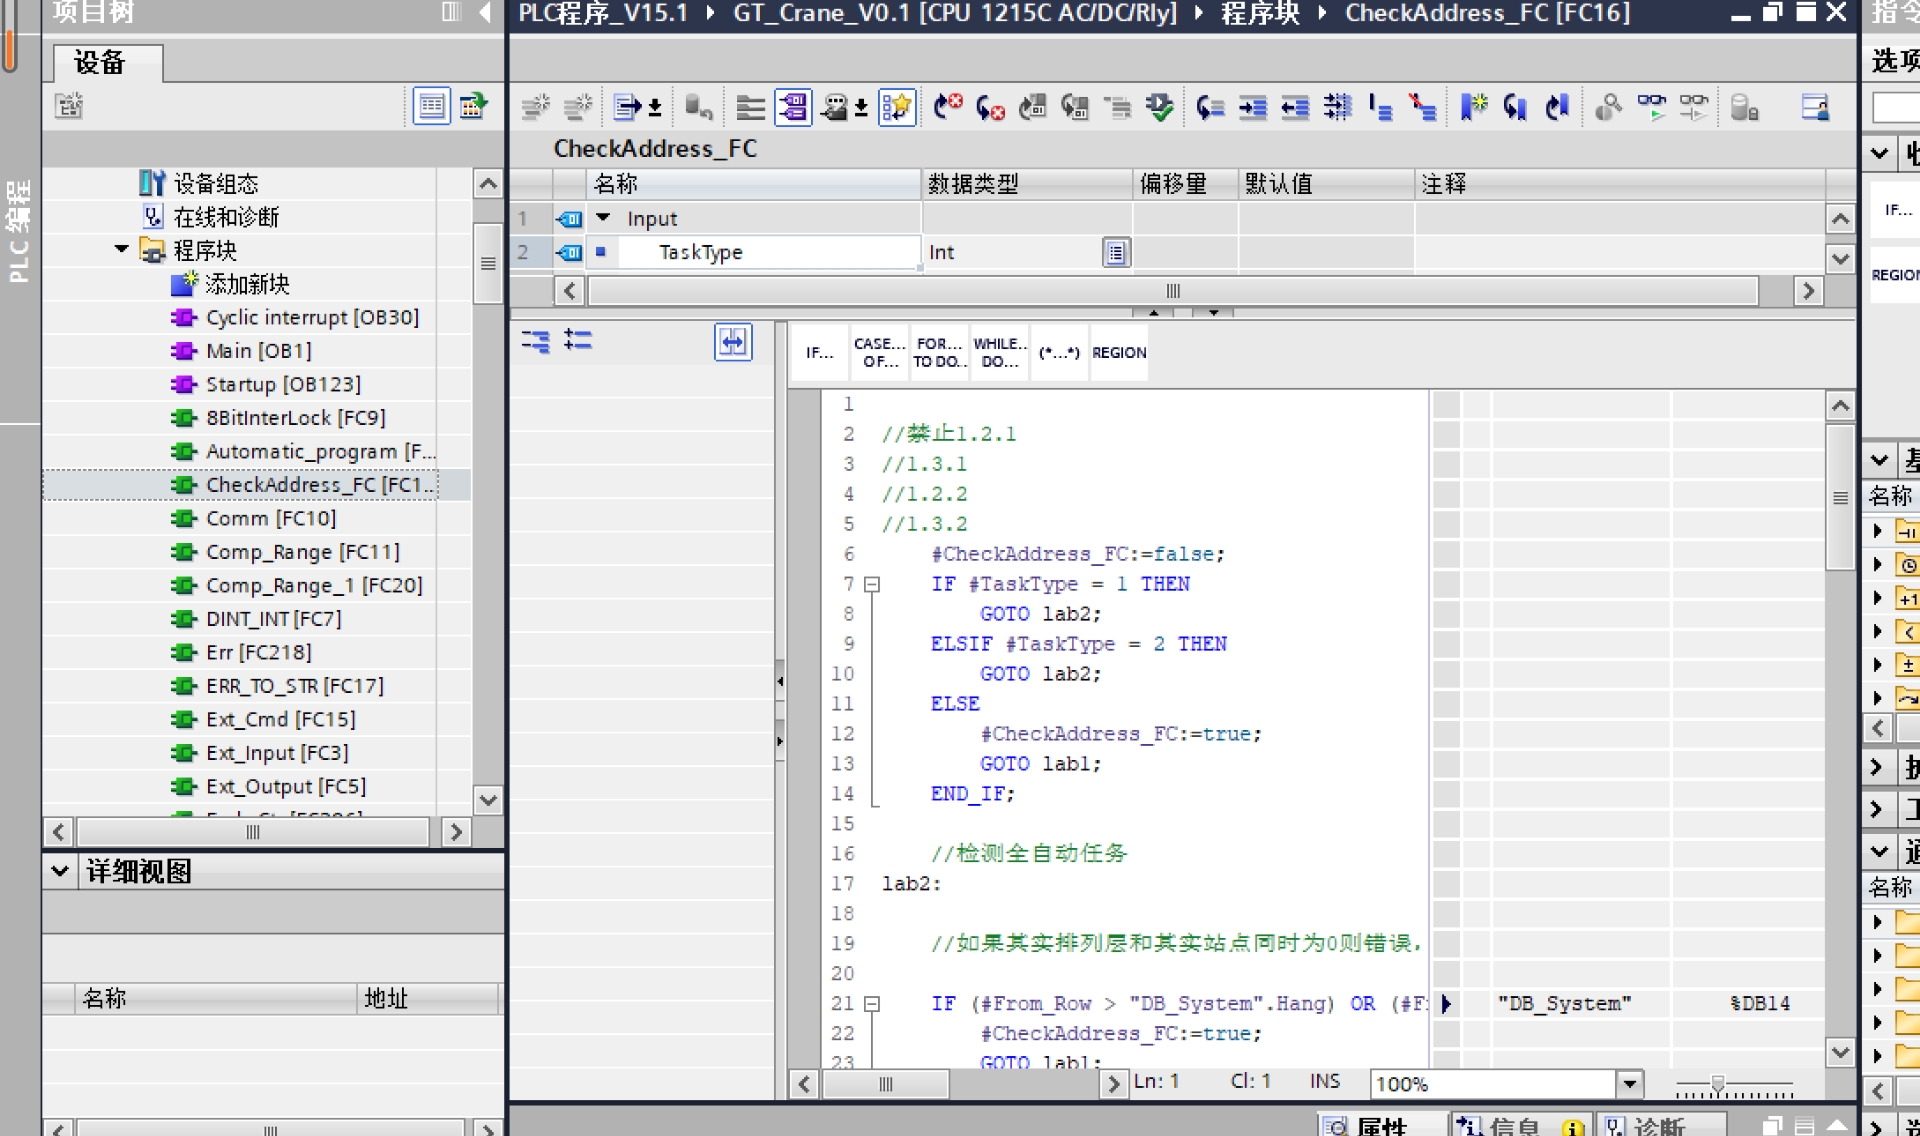
通信处理部分有个实用技巧:在OB1里调用TSEND_C指令块时,记得把背景数据块做成结构体数组。比如下面这段代码把六个激光测距仪的数据打包发送:
L     P#DB114.DBX0.0 BYTE 60  //源数据区
T     #send_area               //装载到发送区
CALL  "TSEND" , DB30           //调用发送功能块
...
运动控制算法的核心是速度梯形图与S型曲线的混合运用。当堆垛机抓取货物时,SCL编写的路径规划函数会动态计算加速度阈值:
FUNCTION_BLOCK PathOptimizer
VAR_INPUT
    currentPos : REAL;
    targetPos : REAL;
END_VAR
VAR_OUTPUT
    accLimit : REAL := 2.5;  //默认加速度限制
END_VAR

IF ABS(targetPos - currentPos) < 500.0 THEN
    accLimit := 0.8 * (1 - EXP(-0.005*(ABS(targetPos - currentPos))));
END_IF;
触摸屏的报警记录功能暗藏玄机——通过HMI变量连接PLC的报警字,配合WinCC的脚本实现三级报警过滤。有个调试时发现的细节:当多个ET200S站点同时报错时,报警列表的刷新率需要控制在500ms以上,否则会引发HMI假死。
现场调试时最磨人的是激光测距的温漂补偿。后来在SCL里加了段环境温度补偿算法,用PT100的温度反馈值动态修正测距基准值:
compensatedDistance := rawDistance * (1 + (currentTemp - 20.0) * 0.00018);这套系统里最值钱的是那个用STL写的急停处理程序。通过硬中断OB块直接操作过程映像区,0.5ms内完成所有驱动设备的断电逻辑。懂行的工程师看到OB82里的这段代码,应该能会心一笑:
L     P#M 100.0      //急停触发位
A     OV             //溢出检测
JC    EMG
EMG: L   0
T    PQW 256         //立即关闭所有输出
程序架构中埋了个彩蛋:在DB666里藏了个马里奥金币音效的触发位,当设备连续运行888小时无故障时,触摸屏会弹出隐藏的成就动画——算是给深夜调试的程序猿们留的小惊喜。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 6
 0
- 0


 已为社区贡献3条内容

所有评论(0)